
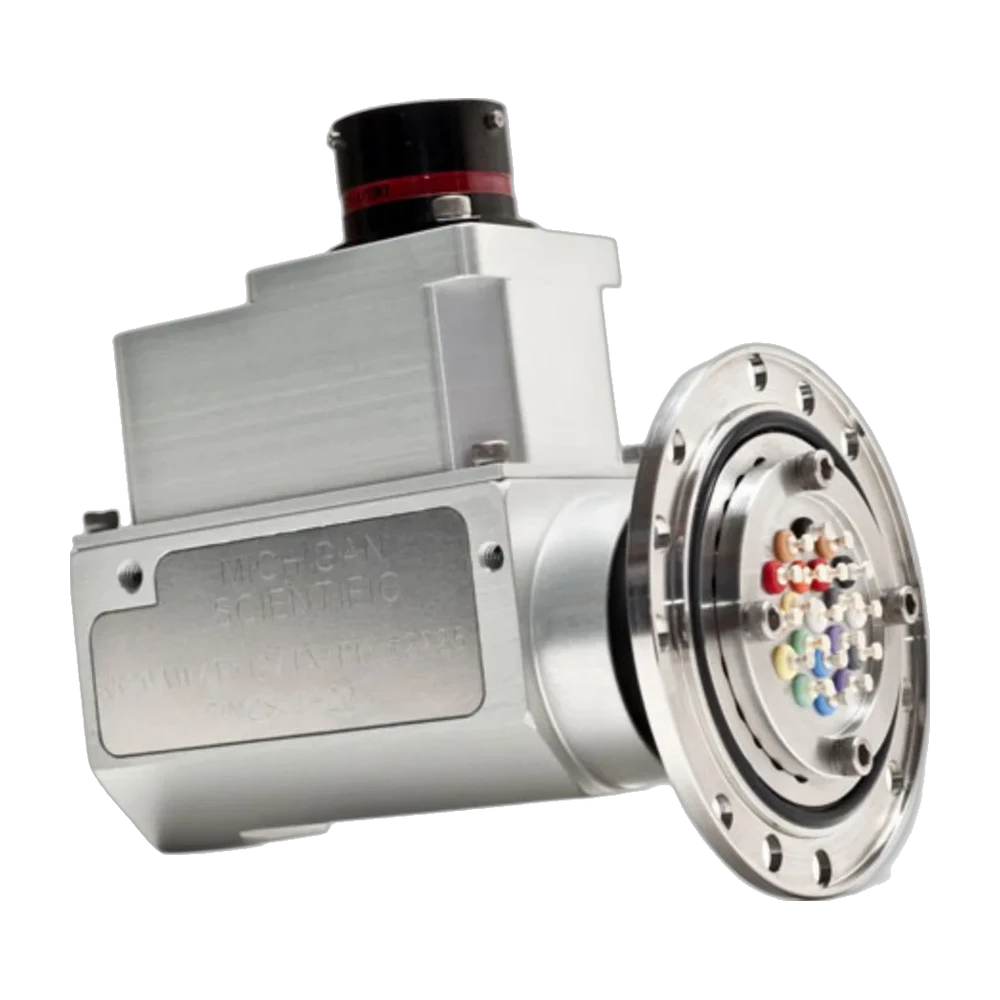
SR10AW/T512/AX anillo colector
Anillo colector de extremo de eje de diez canales con un rotor de 63,5 mm (2,5 in), sin encoder, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de diez canales con un rotor de 63,5 mm (2,5 in) y un encoder óptico integrado, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje estanco de diez canales con un rotor de 63,5 mm (2,5 in), sin encoder, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje estanco de diez canales con un rotor de 63,5 mm (2,5 in) y un encoder óptico integrado, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de diez canales con un rotor de 50,8 mm (2 in), sin encoder, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de diez canales con un rotor de 50,8 mm (2 in) y un encoder óptico integrado, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje estanco de diez canales con un rotor de 50,8 mm (2 in), sin encoder, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje estanco de diez canales con un rotor de 50,8 mm (2 in) y un encoder óptico integrado, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 20 canales con un rotor de 63,5 mm (2,5 in), sin encoder, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 20 canales con un rotor de 63,5 mm (2,5 in) y un encoder óptico integrado, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 20 canales, estanco, con un rotor de 63,5 mm (2,5 in), sin encoder, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 20 canales, estanco, con un rotor de 63,5 mm (2,5 in) y un encoder óptico integrado, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 20 canales con un rotor de 50,8 mm (2 in), sin encoder, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 20 canales con un rotor de 50,8 mm (2 in) y un encoder óptico integrado, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 20 canales, estanco, con un rotor de 50,8 mm (2 in), sin encoder, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 20 canales, estanco, con un rotor de 50,8 mm (2 in) y un encoder óptico integrado, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 36 canales con un rotor de 63,5 mm (2,5 in), sin encoder, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 36 canales con un rotor de 63,5 mm (2,5 in) y un encoder óptico integrado, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 36 canales, estanco, con un rotor de 63,5 mm (2,5 in), sin encoder, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 36 canales, estanco, con un rotor de 63,5 mm (2,5 in) y un encoder óptico integrado, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 36 canales con un rotor de 50,8 mm (2 in), sin encoder, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector de extremo de eje de 36 canales con un rotor de 50,8 mm (2 in) y un encoder óptico integrado, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y bajas tensiones.
Anillo colector estanco en extremo de eje de 36 canales con un rotor de 50,8 mm (2 in), sin encoder, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y tensiones bajas.
Anillo colector estanco en extremo de eje de 36 canales con un rotor de 50,8 mm (2 in) y un encoder óptico integrado, para señales de bajo nivel: galgas extensométricas, termopares, acelerómetros y tensiones bajas.
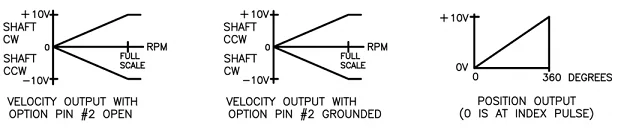
La SR10AW/T512/AX es la SR10AW/E512/X con: Conexión del rotor: conector circular axial (A) · Electrónica del encoder: salidas tacométricas (T). La versión utilizada en las ruedas dinamométricas: velocidad y ángulo en forma de tensiones analógicas.
Modelo SR10AW/E512/X
Configuraciones habituales SR10AW/E512/AXSR20AW/E512/AXSR36AW/E512/AXSR10AW/T512/AXSR36MW/T512/X
- 10
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 512 ppr, salidas tacométricas
- Encoder
- 10
- Canales
- 10 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- Ninguno
- Encoder
- 10
- Canales
- 10 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 256 imp./vuelta
- Encoder
- 80 mm · 397 g
- Longitud · peso
- 10
- Canales
- 10 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 360 imp./vuelta
- Encoder
- 80 mm · 397 g
- Longitud · peso
- 10
- Canales
- 10 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 500 imp./vuelta
- Encoder
- 80 mm · 397 g
- Longitud · peso
- 10
- Canales
- 10 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 512 imp./vuelta
- Encoder
- 80 mm · 397 g
- Longitud · peso
- 10
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- Ninguno
- Encoder
- 10
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 256 imp./vuelta
- Encoder
- 80 mm · 397 g
- Longitud · peso
- 10
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 360 imp./vuelta
- Encoder
- 80 mm · 397 g
- Longitud · peso
- 10
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 500 imp./vuelta
- Encoder
- 80 mm · 397 g
- Longitud · peso
- 10
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 512 imp./vuelta
- Encoder
- 80 mm · 397 g
- Longitud · peso
- 10
- Canales
- 10 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- Ninguno
- Encoder
- 10
- Canales
- 10 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 256 imp./vuelta
- Encoder
- 10
- Canales
- 10 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 360 imp./vuelta
- Encoder
- 10
- Canales
- 10 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 500 imp./vuelta
- Encoder
- 10
- Canales
- 10 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 512 imp./vuelta
- Encoder
- 10
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- Ninguno
- Encoder
- 10
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 256 imp./vuelta
- Encoder
- 10
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 360 imp./vuelta
- Encoder
- 10
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 500 imp./vuelta
- Encoder
- 10
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 512 imp./vuelta
- Encoder
- 20
- Canales
- 4 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- Ninguno
- Encoder
- 20
- Canales
- 4 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 256 imp./vuelta
- Encoder
- 93 mm · 425 g
- Longitud · peso
- 20
- Canales
- 4 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 360 imp./vuelta
- Encoder
- 93 mm · 425 g
- Longitud · peso
- 20
- Canales
- 4 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 500 imp./vuelta
- Encoder
- 93 mm · 425 g
- Longitud · peso
- 20
- Canales
- 4 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 512 imp./vuelta
- Encoder
- 93 mm · 425 g
- Longitud · peso
- 20
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- Ninguno
- Encoder
- 20
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 256 imp./vuelta
- Encoder
- 93 mm · 425 g
- Longitud · peso
- 20
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 360 imp./vuelta
- Encoder
- 93 mm · 425 g
- Longitud · peso
- 20
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 500 imp./vuelta
- Encoder
- 93 mm · 425 g
- Longitud · peso
- 20
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 512 imp./vuelta
- Encoder
- 93 mm · 425 g
- Longitud · peso
- 20
- Canales
- 4 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- Ninguno
- Encoder
- 20
- Canales
- 4 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 256 imp./vuelta
- Encoder
- 93 mm · 369 g
- Longitud · peso
- 20
- Canales
- 4 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 360 imp./vuelta
- Encoder
- 93 mm · 369 g
- Longitud · peso
- 20
- Canales
- 4 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 500 imp./vuelta
- Encoder
- 93 mm · 369 g
- Longitud · peso
- 20
- Canales
- 4 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 512 imp./vuelta
- Encoder
- 93 mm · 369 g
- Longitud · peso
- 20
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- Ninguno
- Encoder
- 20
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 256 imp./vuelta
- Encoder
- 93 mm · 369 g
- Longitud · peso
- 20
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 360 imp./vuelta
- Encoder
- 93 mm · 369 g
- Longitud · peso
- 20
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 500 imp./vuelta
- Encoder
- 93 mm · 369 g
- Longitud · peso
- 20
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 512 imp./vuelta
- Encoder
- 93 mm · 369 g
- Longitud · peso
- 36
- Canales
- 2 400 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- Ninguno
- Encoder
- 36
- Canales
- 2 400 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 256 imp./vuelta
- Encoder
- 115 mm · 482 g
- Longitud · peso
- 36
- Canales
- 2 400 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 360 imp./vuelta
- Encoder
- 115 mm · 482 g
- Longitud · peso
- 36
- Canales
- 2 400 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 500 imp./vuelta
- Encoder
- 115 mm · 482 g
- Longitud · peso
- 36
- Canales
- 2 400 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 512 imp./vuelta
- Encoder
- 115 mm · 482 g
- Longitud · peso
- 36
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- Ninguno
- Encoder
- 36
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 256 imp./vuelta
- Encoder
- 115 mm · 482 g
- Longitud · peso
- 36
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 360 imp./vuelta
- Encoder
- 115 mm · 482 g
- Longitud · peso
- 36
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 500 imp./vuelta
- Encoder
- 115 mm · 482 g
- Longitud · peso
- 36
- Canales
- 2 000 rpm
- Velocidad máx.
- 63,5 mm
- Diámetro del rotor
- 512 imp./vuelta
- Encoder
- 115 mm · 482 g
- Longitud · peso
- 36
- Canales
- 2 400 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- Ninguno
- Encoder
- 36
- Canales
- 2 400 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 256 imp./vuelta
- Encoder
- 115 mm · 369 g
- Longitud · peso
- 36
- Canales
- 2 400 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 360 imp./vuelta
- Encoder
- 115 mm · 369 g
- Longitud · peso
- 36
- Canales
- 2 400 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 500 imp./vuelta
- Encoder
- 115 mm · 369 g
- Longitud · peso
- 36
- Canales
- 2 400 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 512 imp./vuelta
- Encoder
- 115 mm · 369 g
- Longitud · peso
- 36
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- Ninguno
- Encoder
- 36
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 256 imp./vuelta
- Encoder
- 115 mm · 369 g
- Longitud · peso
- 36
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 360 imp./vuelta
- Encoder
- 115 mm · 369 g
- Longitud · peso
- 36
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 500 imp./vuelta
- Encoder
- 115 mm · 369 g
- Longitud · peso
- 36
- Canales
- 2 000 rpm
- Velocidad máx.
- 50,8 mm
- Diámetro del rotor
- 512 imp./vuelta
- Encoder
- 115 mm · 369 g
- Longitud · peso
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Longitud80 mm
- Corriente máxima por canal500 mA
- Longitud80 mm
- Corriente máxima por canal500 mA
- Longitud80 mm
- Corriente máxima por canal500 mA
- Longitud80 mm
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Longitud80 mm
- Corriente máxima por canal500 mA
- Longitud80 mm
- Corriente máxima por canal500 mA
- Longitud80 mm
- Corriente máxima por canal500 mA
- Longitud80 mm
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Longitud93 mm
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Longitud115 mm
- Corriente máxima por canal500 mA
- Longitud115 mm
Anillo colector en extremo de árbol de diez canales, rotor de 63,5 mm
Este anillo colector de extremo de árbol tiene diez pistas de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su rotor de acero inoxidable tiene una brida de 63,5 mm (2,5 in), que admite un conector circular o terminales de soldadura con código de colores, y su estator de aluminio anodizado un conector circular radial. Gira hasta 10 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del árbol con tornillos 8-32 en un círculo de 57,15 mm (2,250 in). Un dispositivo antirrotación se fija a los roscados del estator.
Anillo colector de extremo de árbol de diez canales y encoder, rotor de 63,5 mm
Este anillo colector de extremo de eje incorpora diez pistas de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su encoder óptico, de 256, 360, 500 o 512 impulsos por vuelta según el modelo, mide la velocidad, el ángulo y el sentido de giro sin utilizar ninguna pista. Su rotor de acero inoxidable tiene una brida de 63,5 mm (2,5 in), y su estator de aluminio anodizado un conector radial Bendix PT02E-14-19P. Mide 80 mm de longitud, pesa 397 g y gira hasta 10 000 rpm, de −40 a 85 °C.
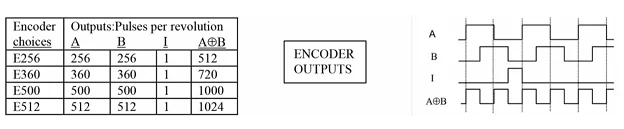
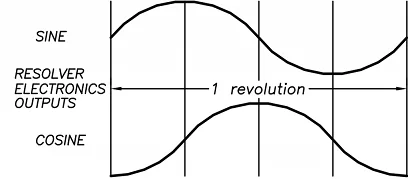
En la instalación, la brida del rotor se atornilla al extremo del eje con tornillos 8-32 en un círculo de 57,15 mm (2,250 in). Un dispositivo antirrotación se fija a los orificios roscados del estator. El encoder funciona con 5 a 20 V CC, 100 mA, y entrega señales en cuadratura A y B, índice e impulsos A⊕B de 0 a 5 V, con un error acumulado máximo de 0,25°. Como opción, una electrónica integrada añade salidas tacimétricas (T), una tensión de velocidad de hasta ±10 V y una tensión de posición de hasta +10 V, con 8 a 18 V CC, o salidas de resolver (R), seno y coseno de hasta ±10 V.
Se utiliza, por ejemplo, en una polea de correa de accesorios equipada con galgas extensométricas, donde la velocidad, el ángulo y el sentido de rotación se registran junto con el par, o en el cigüeñal de un motor en funcionamiento.
Anillo colector de extremo de eje estanco de diez canales, rotor de 63,5 mm
Este anillo colector de extremo de eje incorpora diez pistas de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Unas juntas rotativas de contacto lo hacen totalmente estanco. Su rotor de acero inoxidable tiene una brida de 63,5 mm (2,5 in), que admite un conector circular o bornes de soldadura con código de colores, y su estator de aluminio anodizado un conector circular radial. Gira hasta 2 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje con tornillos 8-32 en un círculo de 57,15 mm (2,250 in). Las fichas de los conectores se sellan por la parte trasera con silicona RTV o con un casquillo trasero de estanqueidad, cuyo manguito puede sujetar el estator contra un soporte del paso de rueda.
Anillo colector de extremo de eje estanco de diez canales y encoder, rotor de 63,5 mm
Este anillo colector de extremo de eje tiene diez pistas de aleación de oro que admiten 0,5 A, por las que se transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia de cresta de 0,1 Ω. Su encoder óptico, de 256, 360, 500 o 512 impulsos por vuelta según el modelo, mide la velocidad, el ángulo y el sentido de giro sin utilizar ninguna pista. Juntas rotativas de contacto lo hacen completamente estanco. Su rotor de acero inoxidable tiene una brida de 63,5 mm (2,5 in), y su estator de aluminio anodizado un conector radial Bendix PT02E-14-19P. Mide 80 mm de longitud, pesa 397 g y gira hasta 2 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje con tornillos 8-32 en un círculo de 57,15 mm (2,250 in). Los conectores se sellan por detrás con silicona RTV o un backshell de sellado, cuyo tubo puede fijar el estator contra un soporte del paso de rueda. El encoder funciona con 5 a 20 V CC, 100 mA, y entrega señales en cuadratura A y B, índice e impulsos A⊕B de 0 a 5 V, con un error acumulado máximo de 0,25°. Como opción, una electrónica integrada añade bien salidas tacimétricas (T), una tensión de velocidad de hasta ±10 V y una tensión de posición de hasta +10 V, con 8 a 18 V CC, bien salidas de resolver (R), seno y coseno de hasta ±10 V.
Se utiliza, por ejemplo, con salidas tacimétricas como SR10AW/T512/AX2 en el Wheel Instrumentation Package WIP6-SG-TC2K de 152 mm (6 in) de Michigan Scientific, con un amplificador para galga extensométrica y dos amplificadores para termopar.
Anillo colector en extremo de árbol de diez canales, rotor de 50,8 mm
Este anillo colector de extremo de eje tiene diez pistas de aleación de oro que admiten 0,5 A, por las que se transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia de cresta de 0,1 Ω. Su rotor de acero inoxidable tiene una brida de 50,8 mm (2 in), que admite un conector circular o terminales de soldadura con código de colores, y su estator de aluminio anodizado un conector circular radial. Gira hasta 10 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje. Un dispositivo antirrotación se fija a los roscados del estator.
Anillo colector de extremo de eje y encoder de diez canales, rotor de 50,8 mm
Este anillo colector de extremo de árbol incorpora diez pistas de aleación de oro calibradas a 0,5 A, que transportan galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su encoder óptico, de 256, 360, 500 o 512 impulsos por vuelta según el modelo, mide la velocidad, el ángulo y el sentido de giro sin utilizar ninguna pista. Su rotor de acero inoxidable presenta una brida de 50,8 mm (2 in), que admite un conector circular o bornas de soldadura con código de colores, y su estator de aluminio anodizado un conector circular radial. Funciona hasta 10 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del árbol. Un dispositivo antirrotación se fija a los roscados del estator. El encoder se alimenta con 5 a 20 V DC, 100 mA, y entrega señales A y B en cuadratura, un índice e impulsos A⊕B de 0 a 5 V, con un error acumulado máximo de 0,25°. Como opción, una electrónica integrada añade bien salidas tacimétricas (T), una tensión de velocidad de hasta ±10 V y una tensión de posición de hasta +10 V, con 8 a 18 V DC, bien salidas resolver (R), senoidal y cosenoidal de hasta ±10 V.
Se utiliza, por ejemplo, en el cigüeñal de un motor en marcha: el encoder registra la velocidad y la posición del cigüeñal mientras que todas las pistas siguen disponibles para los canales de galgas.
Anillo colector de extremo de árbol estanco de diez canales, rotor de 50,8 mm
Este anillo colector de extremo de árbol incorpora diez pistas de aleación de oro calibradas a 0,5 A, que transportan galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Unas juntas rotativas de contacto lo hacen totalmente estanco. Su rotor de acero inoxidable presenta una brida de 50,8 mm (2 in), que admite un conector circular o bornas de soldadura con código de colores, y su estator de aluminio anodizado un conector circular radial. Funciona hasta 2 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del árbol. Las tomas de los conectores se estancan por la parte trasera con silicona RTV o con una cupla trasera de estanqueidad, cuyo tubo puede sujetar el estator contra un soporte del paso de rueda.
Anillo colector de extremo de árbol estanco y encoder de diez canales, rotor de 50,8 mm
Este anillo colector de extremo de eje incorpora diez pistas de aleación de oro clasificadas a 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su encoder óptico, de 256, 360, 500 o 512 impulsos por vuelta según el modelo, mide la velocidad, el ángulo y el sentido de giro sin utilizar ninguna pista. Sus juntas rotativas de contacto lo hacen completamente estanco. Su rotor de acero inoxidable presenta una brida de 50,8 mm (2 in), que admite un conector circular o bornas de soldadura codificadas por colores, y su estátor de aluminio anodizado un conector circular radial. Funciona hasta 2 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje. Los conectores se sellan por detrás con silicona RTV o con una rearza de estanqueidad, cuyo tubo puede fijar el estátor contra un soporte del paso de rueda. El encoder se alimenta con 5 a 20 V DC, 100 mA, y entrega señales A y B en cuadratura, un índice e impulsos A⊕B de 0 a 5 V, con un error acumulado máximo de 0,25°. Como opción, una electrónica integrada añade bien salidas tacimétricas (T), una tensión de velocidad de hasta ±10 V y una tensión de posición de hasta +10 V, con 8 a 18 V DC, bien salidas resolver (R), senoidal y cosenoidal de hasta ±10 V.
Se utiliza en aplicaciones con tiempo húmedo, como las ruedas de automóviles, que en general se mantienen por debajo de 2 000 rpm; en las ruedas dinamométricas, las salidas tacimétricas se ajustan normalmente a 10 V para 1 000 o 1 800 rpm.
Anillo colector de extremo de eje de veinte canales, rotor de 63,5 mm
Este anillo colector de extremo de eje incorpora 20 pistas de aleación de oro clasificadas a 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su rotor de acero inoxidable presenta una brida de 63,5 mm (2,5 in), que admite un conector circular o bornas de soldadura codificadas por colores, y su estátor de aluminio anodizado un conector circular radial. Funciona hasta 4 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del árbol con tornillos 8-32 en un círculo de 57,15 mm (2,250 in). Un dispositivo antirrotación se fija a los roscados del estator.
Anillo colector y encoder de extremo de eje de veinte canales, rotor de 63,5 mm
Este anillo colector de extremo de eje incorpora 20 pistas de aleación de oro clasificadas a 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su encoder óptico, de 256, 360, 500 o 512 impulsos por vuelta según el modelo, mide la velocidad, el ángulo y el sentido de giro sin utilizar ninguna pista. Su rotor de acero inoxidable presenta una brida de 63,5 mm (2,5 in), y su estátor de aluminio anodizado un conector radial Bendix PT02E-16-26P. Mide 93 mm de longitud, pesa 425 g y gira hasta 4 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje con tornillos 8-32 en un círculo de 57,15 mm (2,250 in). Un dispositivo antirrotación se fija a los orificios roscados del estator. El encoder funciona con 5 a 20 V CC, 100 mA, y entrega señales en cuadratura A y B, índice e impulsos A⊕B de 0 a 5 V, con un error acumulado máximo de 0,25°. Como opción, una electrónica integrada añade salidas tacimétricas (T), una tensión de velocidad de hasta ±10 V y una tensión de posición de hasta +10 V, con 8 a 18 V CC, o salidas de resolver (R), seno y coseno de hasta ±10 V.
Se utiliza, por ejemplo, en el cigüeñal de un motor en marcha, para el par, la flexión y la deformación en radio, con la velocidad y la posición del cigüeñal proporcionadas por el encoder.
Anillo colector estanco en extremo de eje de 20 canales, rotor de 63,5 mm
Este anillo colector en extremo de eje incorpora 20 anillos de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia de pico de 0,1 Ω. Unas juntas rotativas de contacto lo hacen totalmente estanco. Su rotor de acero inoxidable presenta una brida de 63,5 mm (2,5 in), que admite un conector circular o bornas de soldadura con código de colores, y su estator de aluminio anodizado un conector circular radial. Gira hasta 2 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje con tornillos 8-32 en un círculo de 57,15 mm (2,250 in). Las fichas de los conectores se sellan por la parte trasera con silicona RTV o con un casquillo trasero de estanqueidad, cuyo manguito puede sujetar el estator contra un soporte del paso de rueda.
Anillo colector estanco en extremo de eje con encoder, 20 canales, rotor de 63,5 mm
Este anillo colector en extremo de eje incorpora 20 anillos de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia de pico de 0,1 Ω. Su encoder óptico, de 256, 360, 500 o 512 impulsos por vuelta según el modelo, mide la velocidad, el ángulo y el sentido de giro sin utilizar ningún anillo. Unas juntas rotativas de contacto lo hacen totalmente estanco. Su rotor de acero inoxidable presenta una brida de 63,5 mm (2,5 in), y su estator de aluminio anodizado un conector radial Bendix PT02E-16-26P. Mide 93 mm de longitud, pesa 425 g y gira hasta 2 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje con tornillos 8-32 en un círculo de 57,15 mm (2,250 in). Los conectores se sellan por detrás con silicona RTV o un backshell de sellado, cuyo tubo puede fijar el estator contra un soporte del paso de rueda. El encoder funciona con 5 a 20 V CC, 100 mA, y entrega señales en cuadratura A y B, índice e impulsos A⊕B de 0 a 5 V, con un error acumulado máximo de 0,25°. Como opción, una electrónica integrada añade bien salidas tacimétricas (T), una tensión de velocidad de hasta ±10 V y una tensión de posición de hasta +10 V, con 8 a 18 V CC, bien salidas de resolver (R), seno y coseno de hasta ±10 V.
Se utiliza, por ejemplo, en las ruedas del vehículo: con salidas tacimétricas, como en la SR20AW/T512/AX, la opción de sentido de giro da una salida de velocidad positiva en marcha hacia delante en ambos lados del vehículo.
Anillo colector en extremo de eje de 20 canales, rotor de 50,8 mm
Este anillo colector en extremo de eje incorpora 20 anillos de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia de pico de 0,1 Ω. Su rotor de acero inoxidable presenta una brida de 50,8 mm (2 in), que admite un conector circular o bornas de soldadura con código de colores, y su estator de aluminio anodizado un conector circular radial. Gira hasta 4 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje mediante tres tornillos 8-32 en un círculo de 43,18 mm (1,700 in), y los cables de los sensores se sueldan a las bornas del rotor. Un dispositivo de bloqueo de giro se fija a los orificios roscados del estator.
Anillo colector y encoder de 20 canales en extremo de eje, rotor de 50,8 mm
Este anillo colector en extremo de eje incorpora 20 anillos de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia de cresta de 0,1 Ω. Su encoder óptico, de 256, 360, 500 o 512 impulsos por vuelta según el modelo, mide la velocidad, el ángulo y el sentido de giro sin utilizar ningún anillo. Su rotor de acero inoxidable presenta una brida de 50,8 mm (2 in) con bornas de soldadura codificadas por colores, y su estator de aluminio anodizado un conector radial Bendix PT02E-16-26P. Mide 93 mm de longitud, pesa 369 g y gira hasta 4 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje mediante tres tornillos 8-32 en un círculo de 43,18 mm (1,700 in), y los cables de los sensores se sueldan a las bornas del rotor. Un dispositivo de retención de giro se fija a los roscados del estator. El encoder funciona con 5 a 20 V CC, 100 mA, y entrega impulsos A y B en cuadratura, índice y A⊕B de 0 a 5 V, con un error acumulado máximo de 0,25°. Opcionalmente, una electrónica integrada añade salidas de tacómetro (T), una tensión de velocidad de hasta ±10 V y una tensión de posición de hasta +10 V, con 8 a 18 V CC, o salidas de resolver (R), senoidal y cosenoidal de hasta ±10 V.
Se utiliza, por ejemplo, en una polea de correa de accesorios instrumentada o en el cigüeñal de un motor en marcha, donde se registran la velocidad, el ángulo y el sentido de rotación junto con las señales de par y de deformación.
Anillo colector estanco de 20 canales en extremo de eje, rotor de 50,8 mm
Este anillo colector en extremo de eje incorpora 20 anillos de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia de cresta de 0,1 Ω. Sus juntas rotativas de contacto lo hacen totalmente estanco. Su rotor de acero inoxidable presenta una brida de 50,8 mm (2 in) que admite un conector circular o bornas de soldadura codificadas por colores, y su estator de aluminio anodizado un conector circular radial. Gira hasta 2 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje mediante tres tornillos 8-32 en un círculo de 43,18 mm (1,700 in), y los cables de los sensores se sueldan a las bornas del rotor. Los conectores se estancan por la parte trasera con silicona RTV o con un rearzal de estanqueidad cuyo tubo puede fijar el estator contra un soporte del paso de rueda.
Anillo colector y encoder estanco de 20 canales en extremo de eje, rotor de 50,8 mm
Este anillo colector de extremo de eje consta de 20 anillas de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su encoder óptico, de 256, 360, 500 o 512 impulsos por vuelta según el modelo, mide la velocidad, el ángulo y el sentido de giro sin utilizar ninguna anilla. Sus juntas rotativas de contacto lo hacen totalmente estanco. Su rotor de acero inoxidable tiene una brida de 50,8 mm (2 in) con bornas de soldadura codificadas por colores, y su estator de aluminio anodizado un conector radial Bendix PT02E-16-26P. Mide 93 mm de longitud, pesa 369 g y funciona hasta 2 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje mediante tres tornillos 8-32 en un círculo de 43,18 mm (1,700 in), y los cables de los sensores se sueldan a las bornas del rotor. Las fichas de los conectores se sellan por la parte trasera con silicona RTV o con un backshell de estanqueidad cuyo tubo puede fijar el estator contra un soporte del paso de rueda. El encoder funciona con 5 a 20 V CC, 100 mA, y entrega impulsos en cuadratura A y B, de índice y A⊕B de 0 a 5 V, con un error acumulado máximo de 0,25°. Opcionalmente, una electrónica integrada añade salidas tacométricas (T), una tensión de velocidad de hasta ±10 V y una tensión de posición de hasta +10 V, con 8 a 18 V CC, o salidas resolver (R), senoidal y cosenoidal de hasta ±10 V.
Se utiliza en aplicaciones con tiempo húmedo, como las ruedas de automóvil, que suelen mantenerse por debajo de 2 000 rpm; con salidas tacométricas, sus señales analógicas son más fáciles de registrar que los impulsos del encoder.
Anillo colector en extremo de árbol de 36 canales, rotor de 63,5 mm
Este anillo colector de extremo de eje consta de 36 anillas de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su rotor de acero inoxidable tiene una brida de 63,5 mm (2,5 in) que admite un conector circular o bornas de soldadura codificadas por colores, y su estator de aluminio anodizado un conector circular radial. Funciona hasta 2 400 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del árbol con tornillos 8-32 en un círculo de 57,15 mm (2,250 in). Un dispositivo antirrotación se fija a los roscados del estator.
Anillo colector de extremo de eje de 36 canales y encoder, rotor de 63,5 mm
Este anillo colector de extremo de eje incorpora 36 pistas de aleación de oro de 0,5 A, que transportan galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su encoder óptico, de 256, 360, 500 o 512 impulsos por vuelta según el modelo, mide la velocidad, el ángulo y el sentido de rotación sin utilizar ninguna pista. Su rotor de acero inoxidable dispone de una brida de 63,5 mm (2,5 in), y su estator de aluminio anodizado, de un conector radial Bendix JT02RE-16-35P. Mide 115 mm de longitud, pesa 482 g y funciona hasta 2 400 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje con tornillos 8-32 en un círculo de 57,15 mm (2,250 in). Un dispositivo antirrotación se fija a los orificios roscados del estator. El encoder funciona con 5 a 20 V CC, 100 mA, y entrega señales en cuadratura A y B, índice e impulsos A⊕B de 0 a 5 V, con un error acumulado máximo de 0,25°. Como opción, una electrónica integrada añade salidas tacimétricas (T), una tensión de velocidad de hasta ±10 V y una tensión de posición de hasta +10 V, con 8 a 18 V CC, o salidas de resolver (R), seno y coseno de hasta ±10 V.
Se utiliza, por ejemplo, en el cigüeñal de un motor en marcha, para el par cerca del apoyo principal, la flexión y la deformación en los radios de curvature de los muñones, con la velocidad y la posición del cigüeñal.
Anillo colector de extremo de eje estanco de 36 canales, rotor de 63,5 mm
Este anillo colector de extremo de eje incorpora 36 pistas de aleación de oro de 0,5 A, que transportan galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Sus juntas rotativas por contacto lo hacen completamente estanco. Su rotor de acero inoxidable dispone de una brida de 63,5 mm (2,5 in) que admite un conector circular o bornes de soldadura con código de colores, y su estator de aluminio anodizado, un conector circular radial. Funciona hasta 2 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje con tornillos 8-32 en un círculo de 57,15 mm (2,250 in). Las fichas de los conectores se sellan por la parte trasera con silicona RTV o con un casquillo trasero de estanqueidad, cuyo manguito puede sujetar el estator contra un soporte del paso de rueda.
Anillo colector de extremo de eje estanco de 36 canales y encoder, rotor de 63,5 mm
Este anillo colector de extremo de eje incorpora 36 pistas de aleación de oro de 0,5 A, que transportan galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su encoder óptico, de 256, 360, 500 o 512 impulsos por vuelta según el modelo, mide la velocidad, el ángulo y el sentido de rotación sin utilizar ninguna pista. Sus juntas rotativas por contacto lo hacen completamente estanco. Su rotor de acero inoxidable dispone de una brida de 63,5 mm (2,5 in), y su estator de aluminio anodizado, de un conector radial Bendix JT02RE-16-35P. Mide 115 mm de longitud, pesa 482 g y gira hasta 2 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje con tornillos 8-32 en un círculo de 57,15 mm (2,250 in). Los conectores se sellan por detrás con silicona RTV o un backshell de sellado, cuyo tubo puede fijar el estator contra un soporte del paso de rueda. El encoder funciona con 5 a 20 V CC, 100 mA, y entrega señales en cuadratura A y B, índice e impulsos A⊕B de 0 a 5 V, con un error acumulado máximo de 0,25°. Como opción, una electrónica integrada añade bien salidas tacimétricas (T), una tensión de velocidad de hasta ±10 V y una tensión de posición de hasta +10 V, con 8 a 18 V CC, bien salidas de resolver (R), seno y coseno de hasta ±10 V.
Se utiliza en aplicaciones con tiempo húmedo, como las ruedas de automóvil, que suelen mantenerse por debajo de 2 000 rpm; con salidas tacométricas, sus señales analógicas son más fáciles de registrar que los impulsos del encoder.
Anillo colector en extremo de eje de 36 canales, rotor de 50,8 mm
Este anillo colector de extremo de eje incorpora 36 pistas de aleación de oro de 0,5 A, que transportan galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su rotor de acero inoxidable dispone de una brida de 50,8 mm (2 in) que admite un conector circular o bornes de soldadura con código de colores, y su estator de aluminio anodizado, un conector circular radial. Gira hasta 2 400 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje mediante tres tornillos 8-32 en un círculo de 43,18 mm (1,700 in), y los cables de los sensores se sueldan a las bornas del rotor. Un dispositivo de bloqueo de giro se fija a los orificios roscados del estator.
Anillo colector de extremo de eje y encoder de 36 canales, rotor de 50,8 mm
Este anillo colector de extremo de eje tiene 36 pistas de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su encoder óptico, de 256, 360, 500 o 512 impulsos por vuelta según el modelo, mide la velocidad, el ángulo y el sentido de giro sin utilizar ninguna pista. Su rotor de acero inoxidable incorpora una brida de 50,8 mm (2 in) con terminales de soldadura con código de colores, y su estator de aluminio anodizado un conector radial Bendix JT02RE-16-35P. Mide 115 mm de longitud, pesa 369 g y gira hasta 2 400 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje mediante tres tornillos 8-32 en un círculo de 43,18 mm (1,700 in), y los cables de los sensores se sueldan a las bornas del rotor. Un dispositivo de retención de giro se fija a los roscados del estator. El encoder funciona con 5 a 20 V CC, 100 mA, y entrega impulsos A y B en cuadratura, índice y A⊕B de 0 a 5 V, con un error acumulado máximo de 0,25°. Opcionalmente, una electrónica integrada añade salidas de tacómetro (T), una tensión de velocidad de hasta ±10 V y una tensión de posición de hasta +10 V, con 8 a 18 V CC, o salidas de resolver (R), senoidal y cosenoidal de hasta ±10 V.
Se utiliza, por ejemplo, en el cigüeñal de un motor en marcha, donde el encoder registra la velocidad y la posición del cigüeñal mientras las 36 pistas permanecen disponibles para los canales de galgas.
Anillo colector de extremo de eje estanco de 36 canales, rotor de 50,8 mm
Este anillo colector de extremo de eje tiene 36 pistas de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Juntas rotativas de contacto por fricción lo hacen totalmente estanco. Su rotor de acero inoxidable incorpora una brida de 50,8 mm (2 in), que admite un conector circular o terminales de soldadura con código de colores, y su estator de aluminio anodizado un conector circular radial. Gira hasta 2 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje mediante tres tornillos 8-32 en un círculo de 43,18 mm (1,700 in), y los cables de los sensores se sueldan a las bornas del rotor. Los conectores se estancan por la parte trasera con silicona RTV o con un rearzal de estanqueidad cuyo tubo puede fijar el estator contra un soporte del paso de rueda.
Anillo colector de extremo de eje estanco y encoder de 36 canales, rotor de 50,8 mm
Este anillo colector de extremo de eje tiene 36 pistas de aleación de oro de 0,5 A, que transmiten galgas extensométricas, termopares, acelerómetros y bajas tensiones con una variación de resistencia máxima de 0,1 Ω. Su encoder óptico, de 256, 360, 500 o 512 impulsos por vuelta según el modelo, mide la velocidad, el ángulo y el sentido de giro sin utilizar ninguna pista. Juntas rotativas de contacto por fricción lo hacen totalmente estanco. Su rotor de acero inoxidable incorpora una brida de 50,8 mm (2 in) con terminales de soldadura con código de colores, y su estator de aluminio anodizado un conector radial Bendix JT02RE-16-35P. Mide 115 mm de longitud, pesa 369 g y gira hasta 2 000 rpm, de −40 a 85 °C.
En la instalación, la brida del rotor se atornilla al extremo del eje mediante tres tornillos 8-32 en un círculo de 43,18 mm (1,700 in), y los cables de los sensores se sueldan a las bornas del rotor. Las fichas de los conectores se sellan por la parte trasera con silicona RTV o con un backshell de estanqueidad cuyo tubo puede fijar el estator contra un soporte del paso de rueda. El encoder funciona con 5 a 20 V CC, 100 mA, y entrega impulsos en cuadratura A y B, de índice y A⊕B de 0 a 5 V, con un error acumulado máximo de 0,25°. Opcionalmente, una electrónica integrada añade salidas tacométricas (T), una tensión de velocidad de hasta ±10 V y una tensión de posición de hasta +10 V, con 8 a 18 V CC, o salidas resolver (R), senoidal y cosenoidal de hasta ±10 V.
Se utiliza en aplicaciones con clima húmedo, como las ruedas de automóviles, que la mayoría de las veces no superan las 2 000 rpm; con sus salidas de tacómetro o resolver, sus señales analógicas son más fáciles de registrar que los impulsos de un encoder.
Características
| Canales | 10 |
|---|---|
| Sensor de rotación | Ninguno |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Intensidad por canal | 500 mA |
| Montaje | Extremo del árbol |
| Velocidad máx. | 10 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 256 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 10 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 80 mm (sin conectores acoplados) |
| Peso | 397 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 360 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 10 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 80 mm (sin conectores acoplados) |
| Peso | 397 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 500 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 10 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 80 mm (sin conectores acoplados) |
| Peso | 397 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 512 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 10 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 80 mm (sin conectores acoplados) |
| Peso | 397 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Canales | 10 |
|---|---|
| Sensor de rotación | Ninguno |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Intensidad por canal | 500 mA |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 256 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 80 mm (sin conectores acoplados) |
| Peso | 397 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 360 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 80 mm (sin conectores acoplados) |
| Peso | 397 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 500 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 80 mm (sin conectores acoplados) |
| Peso | 397 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 512 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 80 mm (sin conectores acoplados) |
| Peso | 397 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Canales | 10 |
|---|---|
| Sensor de rotación | Ninguno |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Intensidad por canal | 500 mA |
| Montaje | Extremo del árbol |
| Velocidad máx. | 10 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 256 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 10 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 360 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 10 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 500 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 10 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 512 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 10 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Canales | 10 |
|---|---|
| Sensor de rotación | Ninguno |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Intensidad por canal | 500 mA |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 256 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 360 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 500 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 10 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 512 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Canales | 20 |
|---|---|
| Sensor de rotación | Ninguno |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Intensidad por canal | 500 mA |
| Montaje | Extremo del árbol |
| Velocidad máx. | 4 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 256 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 4 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 425 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 360 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 4 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 425 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 500 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 4 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 425 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 512 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 4 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 425 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Canales | 20 |
|---|---|
| Sensor de rotación | Ninguno |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Intensidad por canal | 500 mA |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 256 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 425 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 360 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 425 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 500 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 425 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 512 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 425 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Canales | 20 |
|---|---|
| Sensor de rotación | Ninguno |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Intensidad por canal | 500 mA |
| Montaje | Extremo del árbol |
| Velocidad máx. | 4 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 256 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 4 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 360 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 4 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 500 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 4 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 512 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 4 000 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Canales | 20 |
|---|---|
| Sensor de rotación | Ninguno |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Intensidad por canal | 500 mA |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 256 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 360 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 500 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 20 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 512 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 93 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Canales | 36 |
|---|---|
| Sensor de rotación | Ninguno |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Intensidad por canal | 500 mA |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 400 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 256 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 400 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 482 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 360 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 400 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 482 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 500 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 400 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 482 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 512 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 400 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 482 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Canales | 36 |
|---|---|
| Sensor de rotación | Ninguno |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Intensidad por canal | 500 mA |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 256 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 482 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 360 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 482 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 500 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 482 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 512 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 63,5 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 482 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Canales | 36 |
|---|---|
| Sensor de rotación | Ninguno |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Intensidad por canal | 500 mA |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 400 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 256 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 400 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 360 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 400 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 500 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 400 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 512 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 400 rpm |
| Par de rozamiento | 0,021 N·m (3 in-oz sin juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Ninguno (protegido contra el polvo) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Canales | 36 |
|---|---|
| Sensor de rotación | Ninguno |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Intensidad por canal | 500 mA |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 256 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 360 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 500 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
| Precisión de ángulo | ≤ 0,25° (error acumulado máximo) |
|---|---|
| Canales | 36 |
| Sensor de rotación | Encoder |
| Resolución del encoder | 512 ppr |
| Electrónica del encoder | Tacómetro · Resolver |
| Amplificador integrado | Ninguno |
| Ruido de contacto máximo | ≤ 100 mΩ |
| Señales de encoder | A · B · Índice · A⊕B (A y B en cuadratura, índice 1 ppr, 0 a 5 V) |
| Intensidad por canal | 500 mA |
| Tensión de alimentación | 5 a 20 V (encoder; 8 a 18 V con las salidas taquimétricas) |
| Corriente consumida | 100 mA (encoder; 200 mA con las salidas taquimétricas) |
| Montaje | Extremo del árbol |
| Velocidad máx. | 2 000 rpm |
| Par de rozamiento | 0,148 N·m (21 in-oz con juntas) |
| Diámetro del rotor | 50,8 mm |
| Juntas | Juntas rotativas de contacto (W) |
| Dimensiones | longitud 115 mm (sin conectores acoplados) |
| Peso | 369 g (sin conectores acoplados) |
| Temperatura de funcionamiento | −40 a 85 °C |
| Protección | Estanco |
| Conexiones | Conector · Bornes para soldar (estátor: siempre conector circular radial (X); rotor: conector circular o bornes para soldar) |
No hay modelo 3D para esta versión.
No hay plano para esta versión.
Solicitar presupuesto
El estátor lleva siempre un conector circular radial (X). La conexión del rotor añade su letra antes de la X: SR10AW/E512/AX.
Recursos
Fichas técnicas y manuales
Planos
Ninguno para SR10A/X.
Modelos CAD
Ninguno para SR10A/X.
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Ninguno para SR10AW/X.
Modelos CAD
Ninguno para SR10AW/X.
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Ninguno para SR10M/X.
Modelos CAD
Ninguno para SR10M/X.
Fichas técnicas y manuales
Planos
Ninguno para SR10M/E256/X.
Modelos CAD
Fichas técnicas y manuales
Planos
Ninguno para SR10M/E360/X.
Modelos CAD
Fichas técnicas y manuales
Planos
Ninguno para SR10M/E500/X.
Modelos CAD
Fichas técnicas y manuales
Planos
Ninguno para SR10M/E512/X.
Modelos CAD
Fichas técnicas y manuales
Planos
Ninguno para SR10MW/X.
Modelos CAD
Ninguno para SR10MW/X.
Fichas técnicas y manuales
Planos
Ninguno para SR10MW/E256/X.
Fichas técnicas y manuales
Planos
Ninguno para SR10MW/E360/X.
Fichas técnicas y manuales
Planos
Ninguno para SR10MW/E500/X.
Fichas técnicas y manuales
Planos
Ninguno para SR10MW/E512/X.
Fichas técnicas y manuales
Planos
Ninguno para SR20A/X.
Modelos CAD
Ninguno para SR20A/X.
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Ninguno para SR20AW/X.
Modelos CAD
Ninguno para SR20AW/X.
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Ninguno para SR20M/X.
Modelos CAD
Ninguno para SR20M/X.
Fichas técnicas y manuales
Fichas técnicas y manuales
Fichas técnicas y manuales
Fichas técnicas y manuales
Fichas técnicas y manuales
Planos
Ninguno para SR20MW/X.
Modelos CAD
Ninguno para SR20MW/X.
Fichas técnicas y manuales
Modelos CAD
Fichas técnicas y manuales
Modelos CAD
Fichas técnicas y manuales
Modelos CAD
Fichas técnicas y manuales
Modelos CAD
Fichas técnicas y manuales
Planos
Ninguno para SR36A/X.
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Modelos CAD
Fichas técnicas y manuales
Planos
Ninguno para SR36AW/X.
Fichas técnicas y manuales
Planos
Fichas técnicas y manuales
Planos
Fichas técnicas y manuales
Planos
Fichas técnicas y manuales
Planos
Fichas técnicas y manuales
Planos
Ninguno para SR36M/X.
Modelos CAD
Ninguno para SR36M/X.
Fichas técnicas y manuales
Modelos CAD
Fichas técnicas y manuales
Modelos CAD
Fichas técnicas y manuales
Modelos CAD
Fichas técnicas y manuales
Modelos CAD
Fichas técnicas y manuales
Planos
Ninguno para SR36MW/X.
Modelos CAD
Ninguno para SR36MW/X.
Fichas técnicas y manuales
Fichas técnicas y manuales
Fichas técnicas y manuales
Fichas técnicas y manuales
Aplicaciones relacionadas
-
 Tren motriz Par de polea de accesorios Par en una polea de accesorios, a partir de un puente de galgas extensométricas en la polea y un anillo colector en el extremo del árbol.
-
 Motor Medidas en el cigüeñal Par, flexión y deformación en el cigüeñal de serie, con el motor en marcha, en el vehículo o en el banco dinamométrico.
-
 Rendimiento Rendimiento del vehículo y cartografía de potencia Par y velocidad medidos en cada etapa de la transmisión, del motor a la rueda, para localizar cada pérdida de potencia.
-
 Turbines Deformaciones de aerogeneradores Deformaciones en las palas y en el reductor de un aerogenerador, transmitidas fuera del rotor mediante un anillo colector o por telemetría.
Si la serie SR/ERT no es la adecuada
- 60 imp./vuelta son suficientes SR10AW/E60/A
Estanco, 10 canales, encoder de 60 ppm, conector en el rotor.
- Dentro de un diámetro interior pequeño SR20/75/W
20 canales en un rotor y un estator de 0,75 in de diámetro.
- Más canales SR45A-AXHS y SR60A-AXHS
En extremo de árbol, 45 o 60 canales, 4 000 rpm.
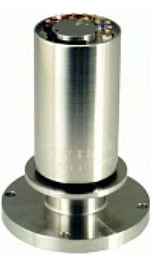
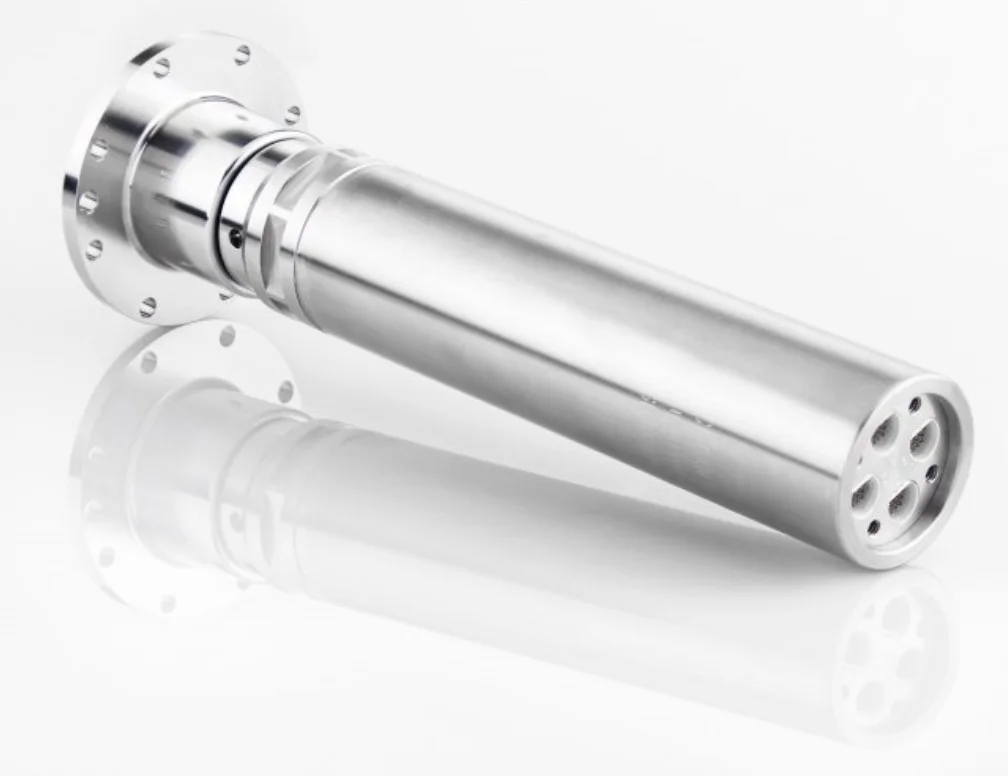
¿Una pregunta sobre este producto?
Describa la medición. Un ingeniero de aplicaciones le responde.
¿Más detalles que dar? Utilice el formulario de contacto completo.