
Umwandlung von Drehgeberimpulsen in eine Geschwindigkeitsspannung und eine Winkelspannung für das Datenerfassungssystem
Kurz zusammengefasst
Manche Datenerfassungssysteme können hochfrequente Drehgeberimpulsfolgen nicht lesen. Der EC-LV, ein Frequenz-Spannungs-Wandler, der in Reihe im Drehgeberkabel liegt, liest Phase A, Phase B und den Indeximpuls und liefert zwei Spannungen: ± 10 V DC proportional zur Winkelgeschwindigkeit und 0 bis 10 V DC proportional zur Winkelposition über 0 bis 360°. Er bezieht seine Versorgung aus dem Drehgeberkabel, und die Drehgeberimpulse werden an den Recorder weitergeleitet.
- ± 10 V DC
- Geschwindigkeitsausgang, bei Messbereichsendwert der Geschwindigkeit
- 0 bis 10 V DC
- Positionsausgang, für 0 bis 360°
- 5 bis 20 V DC
- Versorgung, in Reihe mit dem Drehgeber
Signalpfad
Der Drehgeber gibt Impulse aus: die Phasen A und B im Quadratursignal, die Drehzahl und Drehrichtung tragen, sowie ein Indeximpuls I pro Umdrehung. Der EC-LV wandelt sie in zwei lineare Spannungen um. Die Drehzahlspannung erreicht ± 10 V DC bei der Drehzahl des Messbereichsendwerts, das Vorzeichen ergibt sich aus der Drehrichtung. Die Positionsspannung steigt über eine Umdrehung von 0 auf 10 V DC, ausgehend vom Index, und beginnt bei der nächsten Umdrehung erneut.
Der Artikel gibt die Aktualisieraten an: Der Drehzahlausgang wird bei positiver Drehzahl an der steigenden Flanke von Phase B aktualisiert, bei negativer Drehzahl an der fallenden Flanke, der Positionsausgang an beiden Flanken. Bei einem Drehgeber mit 512 Impulsen pro Umdrehung sind das 512 Drehzahlaktualisierungen und 1 024 Positionsaktualisierungen pro Umdrehung. Die Standardausgänge des Drehgebers A, B, I und A⊕B werden durch den Messverstärker durchgeleitet, zusätzlich steht ein Sinus-Cosinus-Ausgang mit 10 V Spitze-Spitze zur Verfügung.
Messverstärker
| Modell | EC-LV, Inline-Messverstärker für Drehgebersignale, Frequenz-Spannungs-Wandler |
|---|---|
| Drehzahlausgang | ± 10 V DC bei der Drehzahl des Messbereichsendwerts |
| Positionsausgang | 0 bis 10 V DC für 0 bis 360° |
| Weitere Ausgänge | durchgeleitete Drehgeberimpulse A, B, I und A⊕B; Sinus-Cosinus, 10 V Spitze-Spitze |
| Einstellungen | zwei Kippschalter, positive Drehrichtung und Drehzahl des Messbereichsendwerts; zwei voreingestellte Drehzahlmessbereiche, weitere auf Anfrage |
| Versorgung | 5 bis 20 V DC über das Drehgeberkabel, 270 mA max; Verpolungsschutz bis 20 V DC |
| Steckverbinder | zwei, gekennzeichnet mit ENCODER und POWER+SIGNAL |
| Gehäuse | 142 × 94 × 56 mm, 351 g, IP40, −40 bis 100 °C |
Vorgehen
- 01
Inline mit dem Drehgeber anschließen
Der EC-LV wird in das Kabel eines Wheel Pulse Transducer oder eines Schleifrings mit integriertem Drehgeber eingesetzt. Keine separate Versorgung und kein zusätzliches Kabel.
Drehgeber-Messverstärker EC-LV - 02
Messbereichsendwert der Geschwindigkeit auswählen
Einer der beiden werkseitig eingestellten Werte, 1 000 und 1 800 min⁻¹ als Standard. Die Geschwindigkeit am Messbereichsendwert entspricht ± 10 V DC. Kundenspezifische Werte und eine kundenspezifische Spannung am Messbereichsendwert können angefordert werden.
- 03
Positive Drehrichtung auswählen
Der zweite Kippschalter legt fest, welche Drehrichtung, im Uhrzeigersinn oder gegen den Uhrzeigersinn, einen positiven Ausgang liefert.
- 04
Die beiden Spannungen aufzeichnen
Geschwindigkeit und Position gehen an die analogen Eingänge des Daten erfassungssystems. Die Impulse bleiben dort verfügbar, wo das System sie ausliest.
Drehgeber
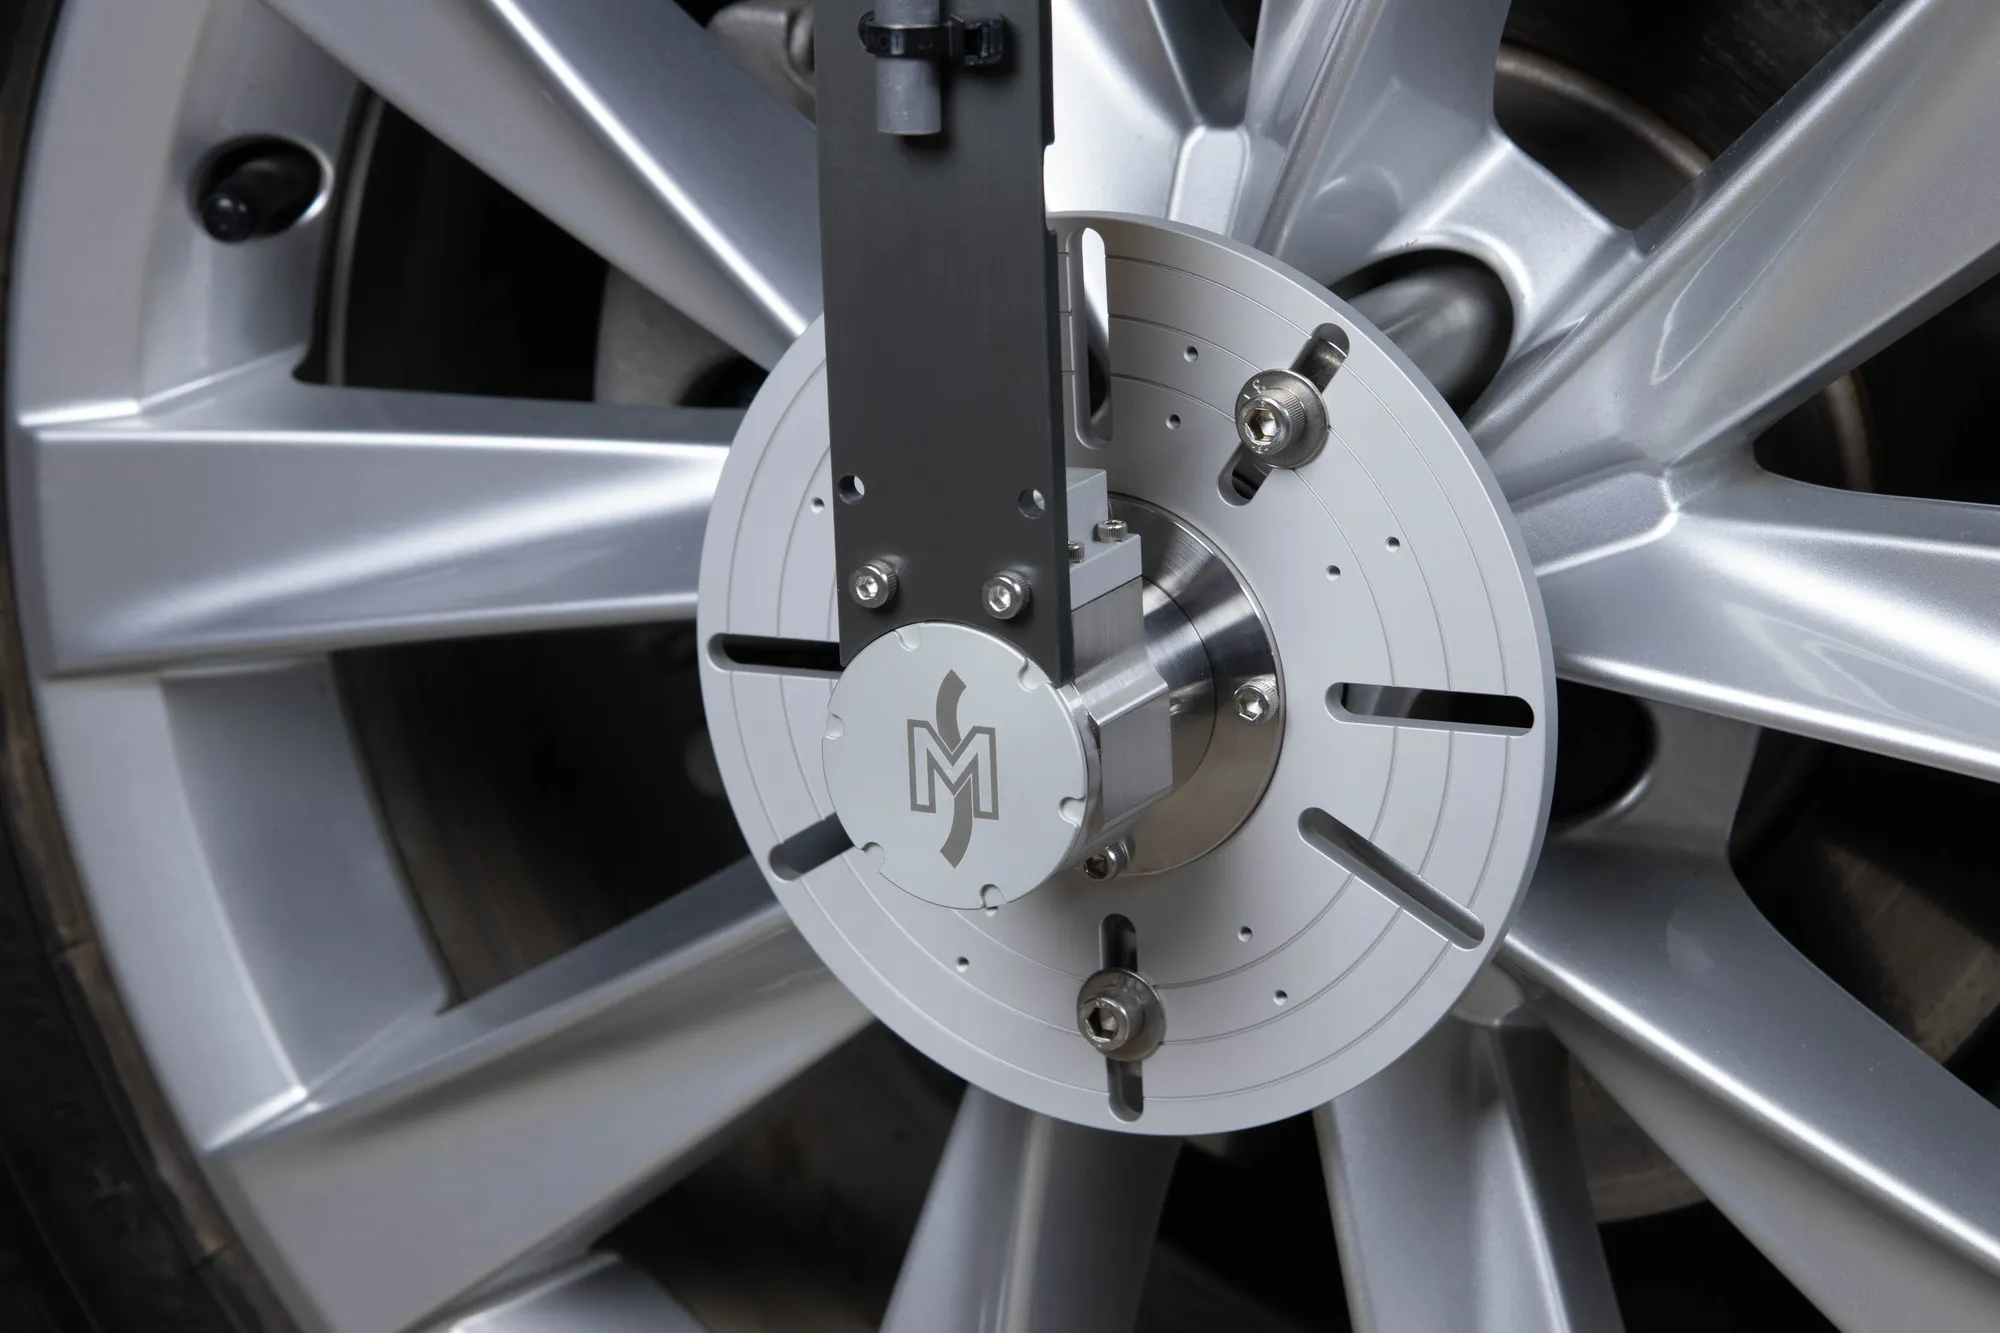
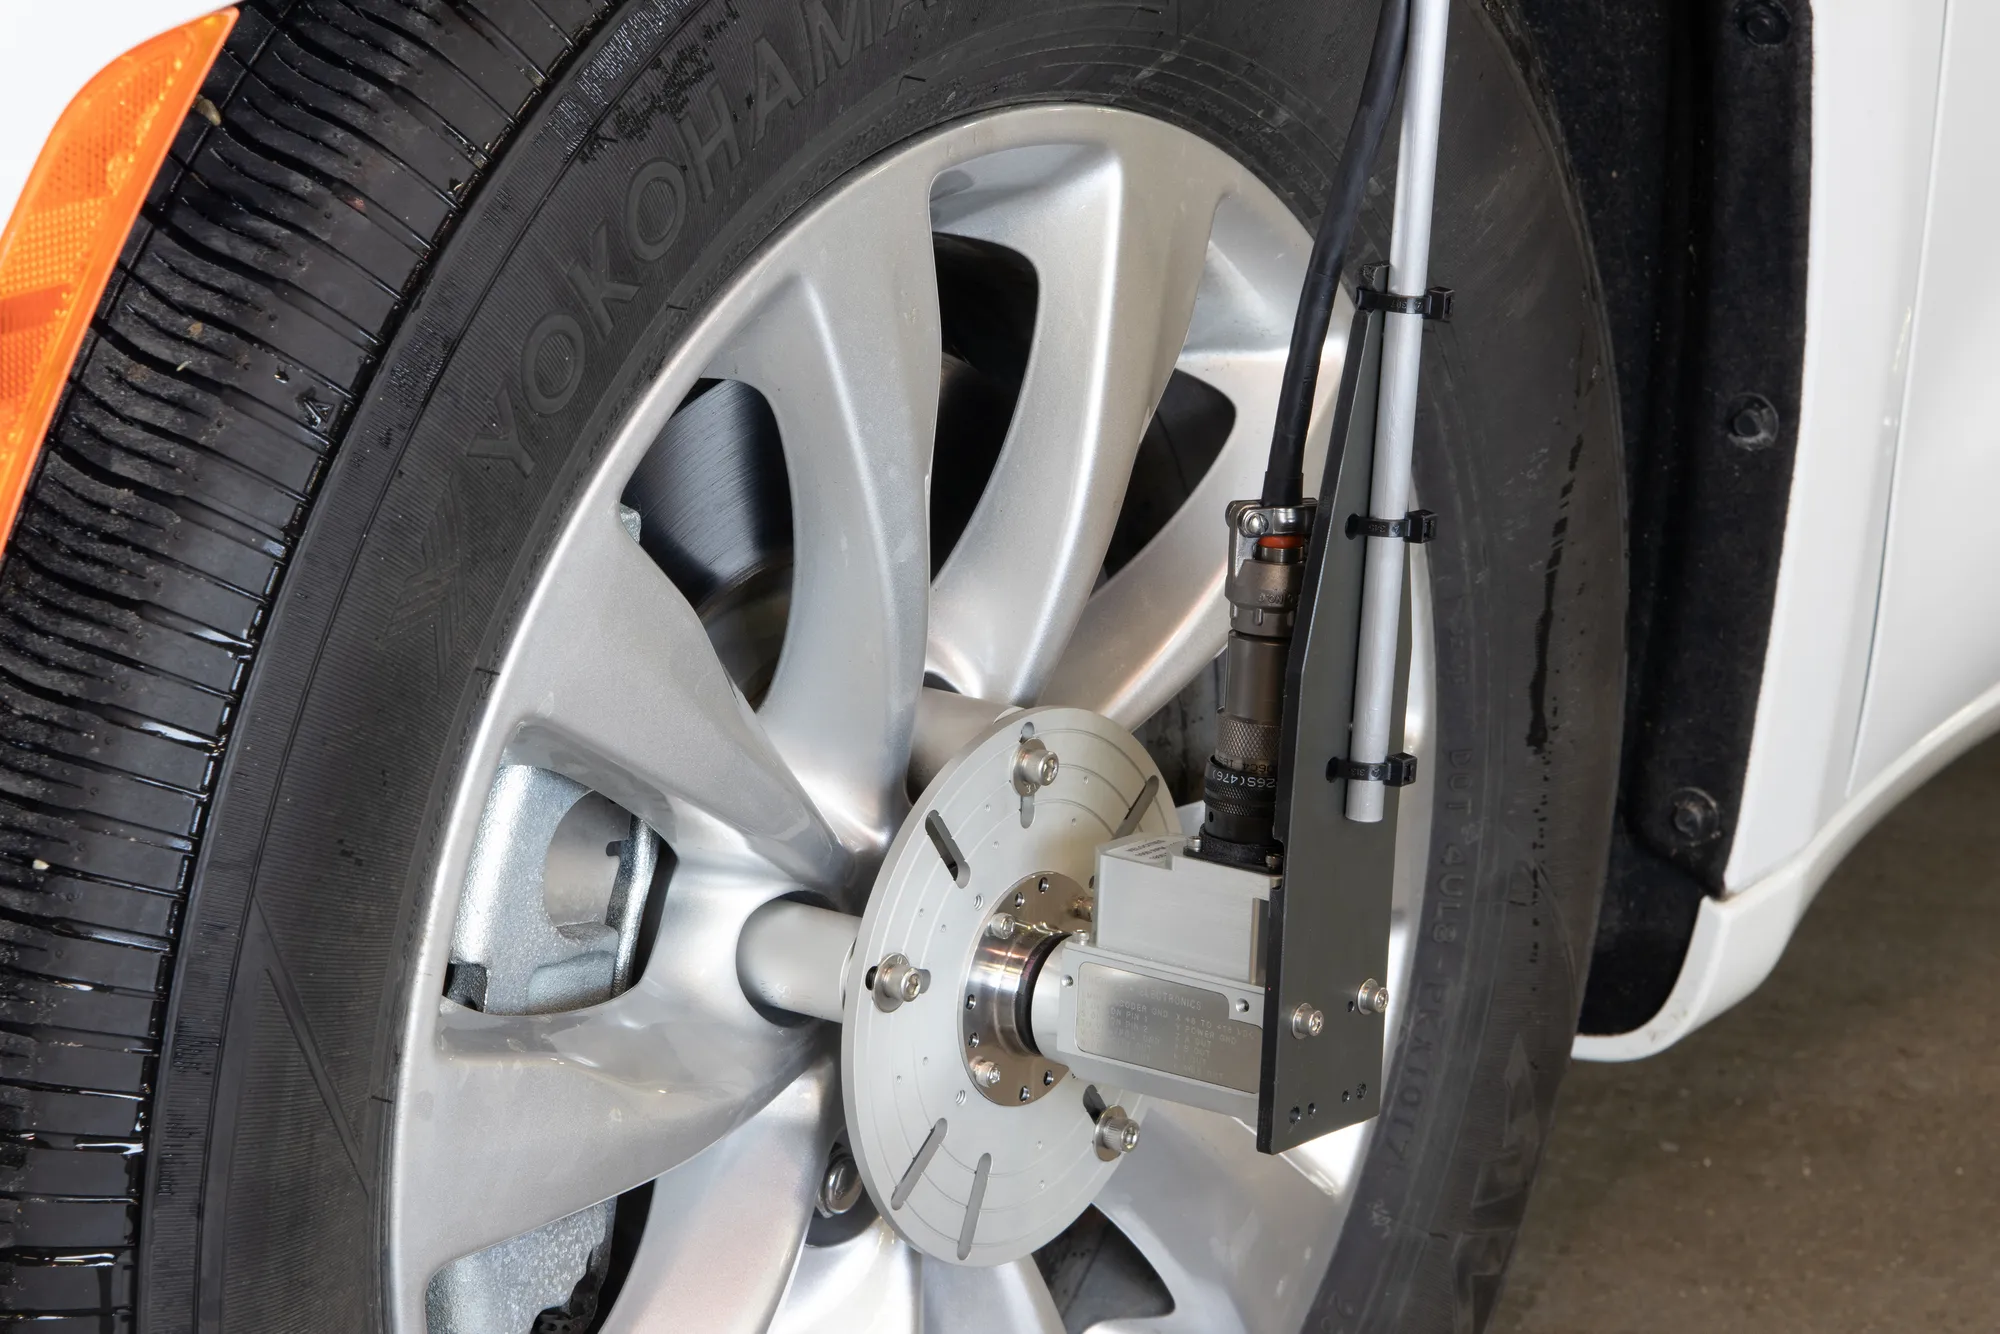
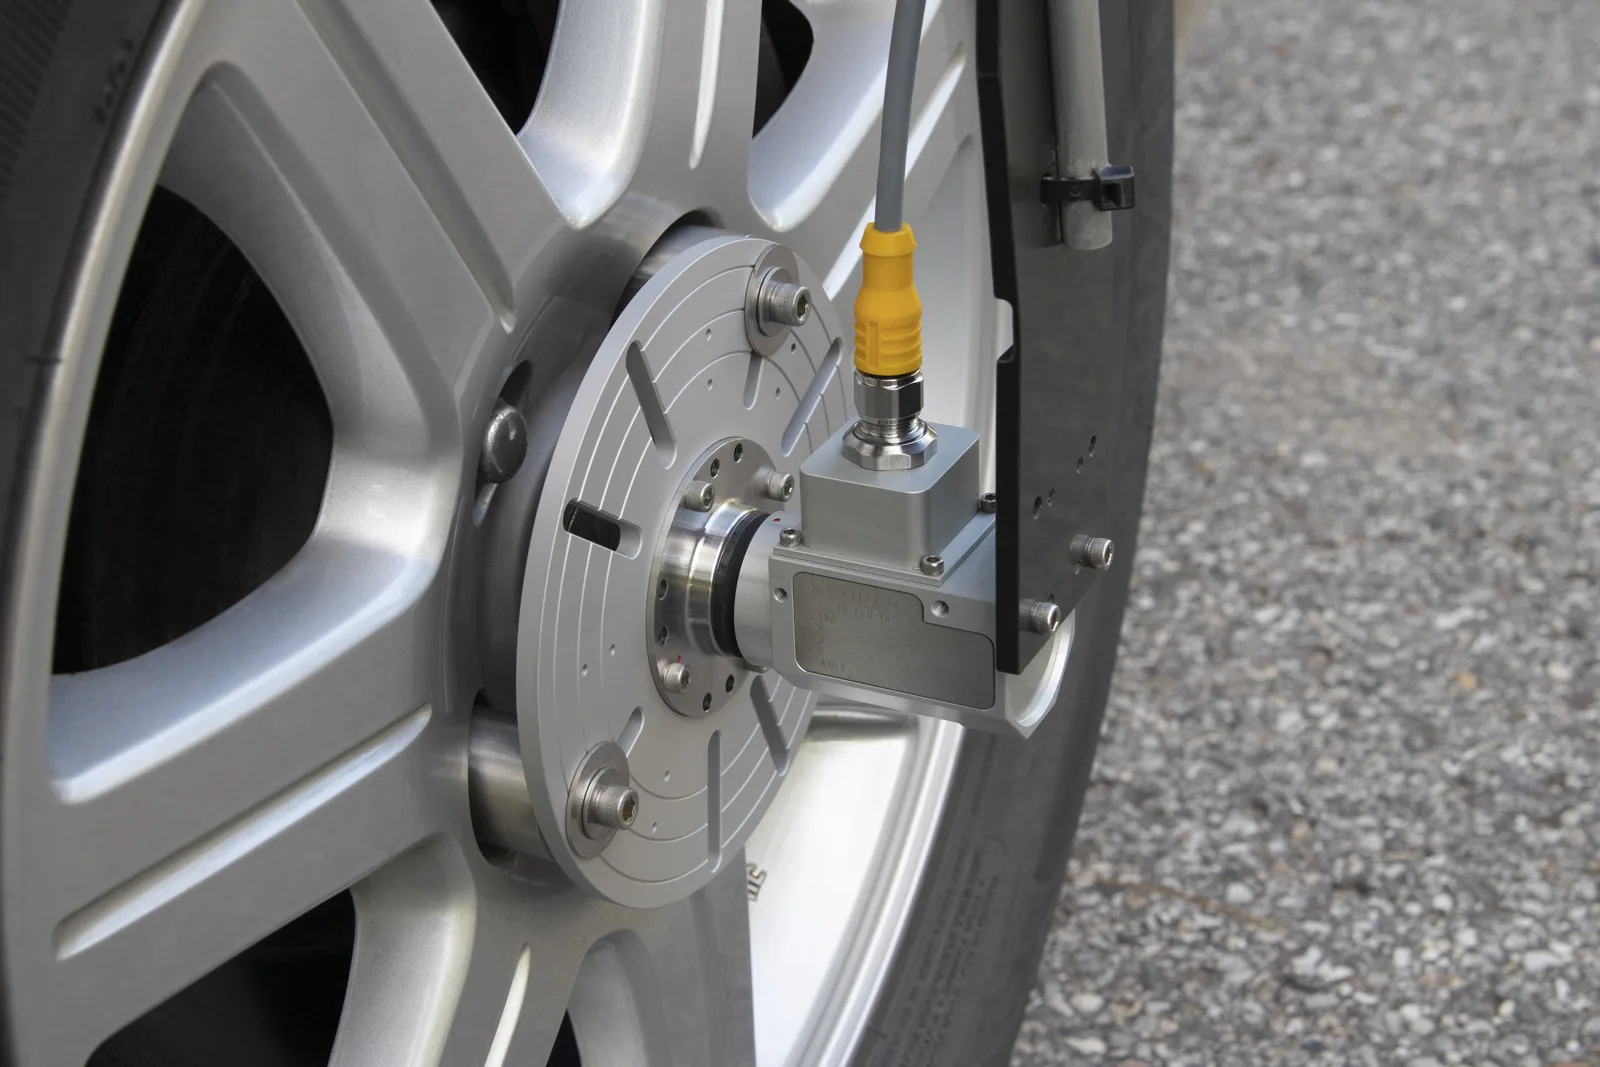
Der Wheel Pulse Transducer ist ein optischer Drehgeber, der außerhalb des Rades montiert wird und von 50 bis 5 000 Impulsen pro Umdrehung bestellt werden kann. Er verfügt über vier 0-bis-5-V-Ausgänge, die TTL-Lasten ansteuern: A und B in Quadratur, ein Indeximpuls I und A⊕B. Die Frequenz-Spannungs-Elektronik sitzt im Messverstärker, nicht im Drehgeber.
Der Messverstärker wird auch mit Schleifringen am Wellenende verwendet, die über einen integrierten Drehgeber verfügen. Die Baureihe SR/PE512 hat einen Quadratur-Drehgeber mit 512 Impulsen pro Umdrehung und Index, genau innerhalb von 5 Winkelminuten; die Baureihe SR/E60 hat einen Drehgeber mit 60 Impulsen pro Umdrehung, dessen Impulse pro Sekunde den min⁻¹ entsprechen.
Ergebnis
Geschwindigkeit und Winkel als zwei analoge Spannungen, die jeder Rekorder mit analogen Eingängen aufnehmen kann, ohne Nachverarbeitung und ohne zusätzliche Stromversorgung. Die Drehgeberimpulse bleiben auf demselben Kabel für die Systeme verfügbar, die sie auslesen.
Häufige Fragen
Benötigt ein Frequenz-Spannungs-Messverstärker für Drehgeber eine eigene Stromversorgung?
Nein. Der EC-LV wird in Reihe mit dem Drehgeberkabel versorgt, 5 bis 20 V DC, 270 mA max.
Bleiben die Drehgeberimpulse nach der Umsetzung verfügbar?
Ja. Die Ausgänge A, B, I und A⊕B werden am EC-LV vorbeigeführt, neben den beiden Spannungen und dem Sinus-Cosinus-Ausgang.
Wie oft wird der analoge Geschwindigkeitsausgang aktualisiert?
Einmal pro Impuls von Phase B, und der Positionsausgang bei beiden Flanken. Mit einem Drehgeber mit 512 Impulsen pro Umdrehung: 512 Geschwindigkeitsaktualisierungen und 1 024 Positionsaktualisierungen pro Umdrehung.
Kann der Skalierungsfaktor des Geschwindigkeitsausgangs geändert werden?
Zwei Geschwindigkeiten am Messbereichsendwert sind werkseitig eingestellt, 1 000 und 1 800 min⁻¹ als Standard, und werden über einen Kippschalter ausgewählt. Andere Werte und eine kundenspezifische Spannung am Messbereichsendwert können angefordert werden.
Ähnliche Anwendungen
Alle Anwendungen-
 Geschwindigkeit Radgeschwindigkeit und Strecke Radgeschwindigkeit, Fahrzeuggeschwindigkeit und zurückgelegte Strecke, abgelesen direkt aus der Raddrehung selbst.
-
 ADAS Verfolgung autonomer Fahrzeuge Zurückgelegte Wegstrecke, an den Rädern gemessen, für Koppelnavigation und mobile Kartierung bei fehlendem GNSS.
-
 Geschwindigkeit Raddrehung bei niedriger Geschwindigkeit Wegstrecke und Geschwindigkeit bei nahezu null Geschwindigkeit und bei Richtungswechsel, ohne den Fehler, den eine lockere Statorhalterung verursacht.