
Medición del ángulo de deriva con un sensor óptico en la rueda o en la carrocería
En resumen
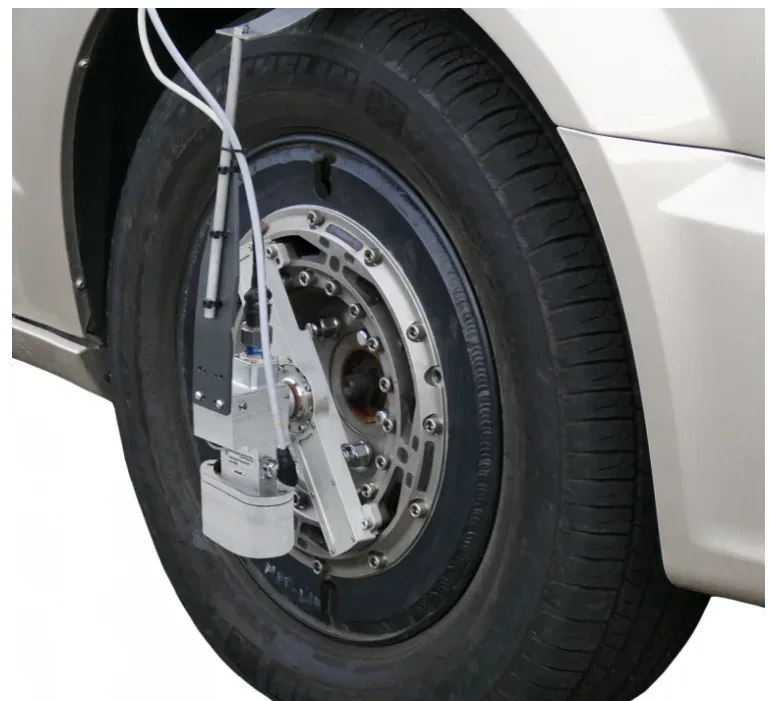
El ángulo de deriva se mide en un vehículo de ensayo con un sensor óptico que observa la carretera sin tocarla. El sensor TrueSlip mide las velocidades longitudinal y lateral de la superficie de la carretera y calcula el ángulo de deriva internamente, tal como lo define la SAE. Se monta en una rueda, con soportes de fijación o dentro de un conjunto de rueda dinamométrica, o en la carrocería del vehículo, ilumina la carretera con su propia fuente infrarroja y envía el ángulo y las dos velocidades por CAN 2,0.
- ± 45°
- rango del ángulo
- ≤ 0.1°
- resolución del ángulo de deriva por encima de 32 km/h, preliminar
- 1,6 a 320 km/h
- rango de velocidad
Geometría medida
El ángulo de deriva es el ángulo entre el vector velocidad de la rueda, o de la carrocería del vehículo, y su rumbo. El sensor mide ópticamente y sin contacto la velocidad de la superficie de la carretera a lo largo del rumbo, X, y a través de él, Y, y calcula el ángulo a partir de ambas dentro del sensor. Ninguna rueda ni brazo toca la carretera. La iluminación infrarroja interna mantiene iluminada la superficie de la carretera sea cual sea la luz solar.
La medición sirve para tres tipos de trabajos: la deriva en los ensayos de dinámica vehicular, el ángulo de deriva de los neumáticos sobre superficies de carretera variables y la verificación de los sensores ADAS y de vehículos autónomos con respecto al rumbo real.
Instrumentación
| Sensor | Sensor óptico de deriva TrueSlip, sin contacto, iluminación infrarroja integrada |
|---|---|
| Rango de velocidad | 1,6 a 320 km/h |
| Rango de ángulo | ± 45° |
| Resolución del ángulo de deriva | ≤ 0,1° por encima de 32 km/h, preliminar |
| Precisión del ángulo medido | ≤ 0,2° por encima de 32 km/h, preliminar |
| Frecuencia de medición | ≤ 40 Hz |
| Distancia de trabajo | 200 mm ± 50 mm |
| Salida de señal | CAN 2,0: ángulo de deriva, velocidad longitudinal (X) filtrada, velocidad lateral (Y) filtrada, retardo fijo de aproximadamente 44 ms |
| Tensión de alimentación | 8 a 18 V CC |
| Clasificación medioambiental | IP67 |
Procedimiento
- 01
Elija la rueda o la carrocería
En una rueda, el sensor se monta en soportes de montaje o dentro de un conjunto de rueda dinamométrica. En la carrocería, se fija al vehículo.
Sensor de deriva TrueSlip - 02
Ajuste la distancia de trabajo
El sensor mira hacia la carretera a 200 mm, dentro de ± 50 mm.
- 03
Alimente el sensor y conecte el bus CAN
Alimentación de 8 a 18 V CC, señales en CAN 2,0.
- 04
Registre las tres señales
El ángulo de deriva y las velocidades longitudinal y lateral filtradas, hasta 40 Hz, con un retardo fijo de aproximadamente 44 ms.
Superficies de carretera y velocidad
El sensor funciona en carreteras secas, carreteras mojadas y carreteras heladas secas. No funciona en presencia de agua estancada o de nieve en la superficie. Tiene clasificación IP67. La resolución y la precisión del ángulo se especifican por encima de 32 km/h y constituyen especificaciones preliminares.
Con una rueda dinamométrica
El sensor está diseñado para funcionar con las ruedas dinamométricas de Michigan Scientific y puede montarse dentro del conjunto de rueda dinamométrica. El ángulo de deriva se registra entonces en la rueda donde se miden las tres fuerzas y los tres momentos: durante un ensayo de frenado, un cambio de carril o una curva cerrada, la fuerza lateral y el ángulo de deriva de la misma rueda se leen juntos.
Resultado
El ángulo de deriva y las velocidades longitudinal y lateral en CAN, medidos sin contacto en una rueda o en la carrocería. Montado con una rueda dinamométrica, el sensor da el ángulo de deriva junto a la fuerza lateral de la misma rueda.
Preguntas frecuentes
¿Cómo se mide el ángulo de deriva sin tocar la carretera?
Con un sensor óptico. El sensor TrueSlip mide la velocidad longitudinal y lateral de la superficie de la carretera sin contacto y calcula el ángulo de deriva internamente, tal como lo define la SAE.
¿Funciona un sensor óptico de ángulo de deriva en una carretera mojada o helada?
El sensor TrueSlip funciona en carreteras secas, carreteras mojadas y carreteras heladas secas. No funciona en presencia de agua estancada o de nieve.
¿Qué señales emite el sensor de deriva?
Tres señales en CAN 2,0: el ángulo de deriva y las velocidades longitudinal (X) y lateral (Y) filtradas, con un retardo fijo de aproximadamente 44 ms.
¿Se puede medir el ángulo de deriva en la rueda junto con las fuerzas de rueda?
Sí. El sensor TrueSlip está diseñado para funcionar con las ruedas dinamométricas de Michigan Scientific y puede montarse dentro del conjunto de la rueda dinamométrica.
Aplicaciones similares
Todas las aplicaciones-
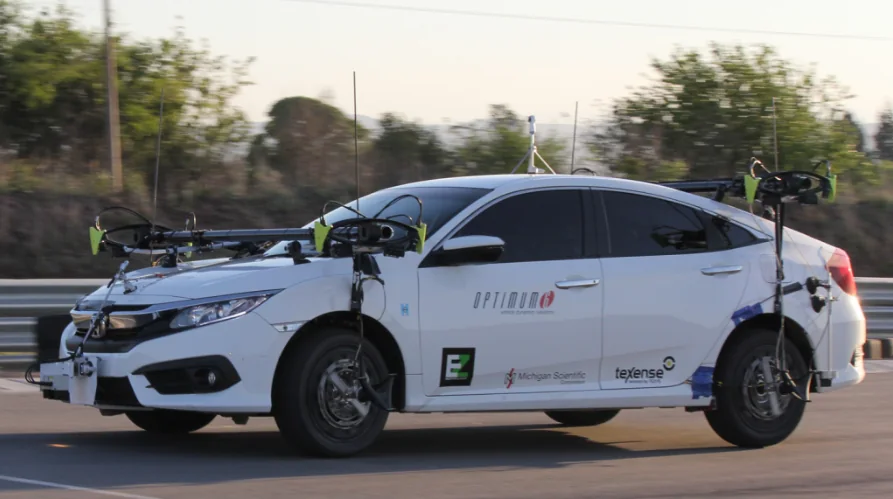 Dinámica Dinámica vehicular Las fuerzas y momentos en cada rueda cuando el vehículo frena, gira y cambia de carril.
-
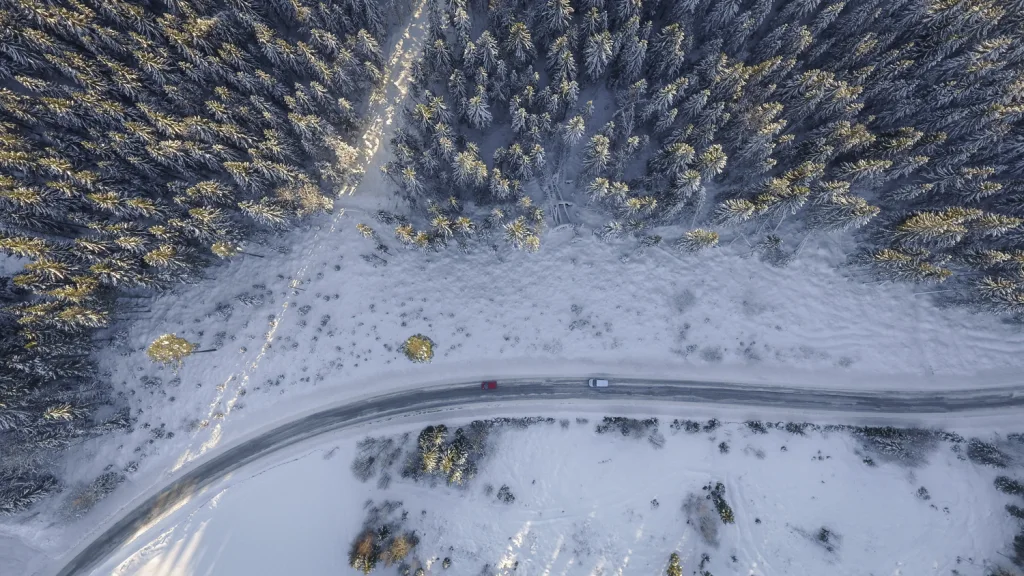 Invierno Ensayos de invierno Esfuerzos de rueda y velocidad de rueda medidos sobre nieve y hielo, para ver el momento en que un neumático empieza a deslizar.
-
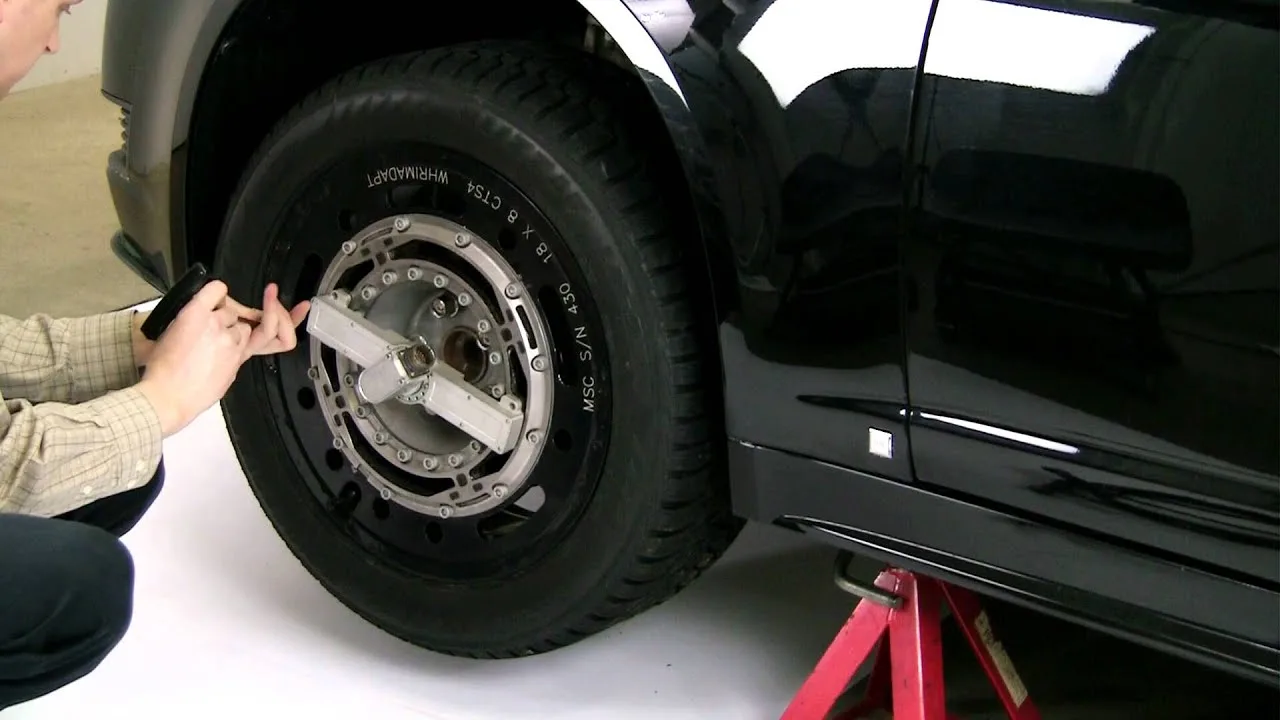 Neumáticos Adherencia neumático-carretera Fuerzas del neumático y de la superficie de la carretera medidas según tres direcciones en un dispositivo de tracción, para determinar el coeficiente de rozamiento.