
Misura dell’angolo di deriva con un sensore ottico sulla ruota o sulla carrozzeria
In sintesi
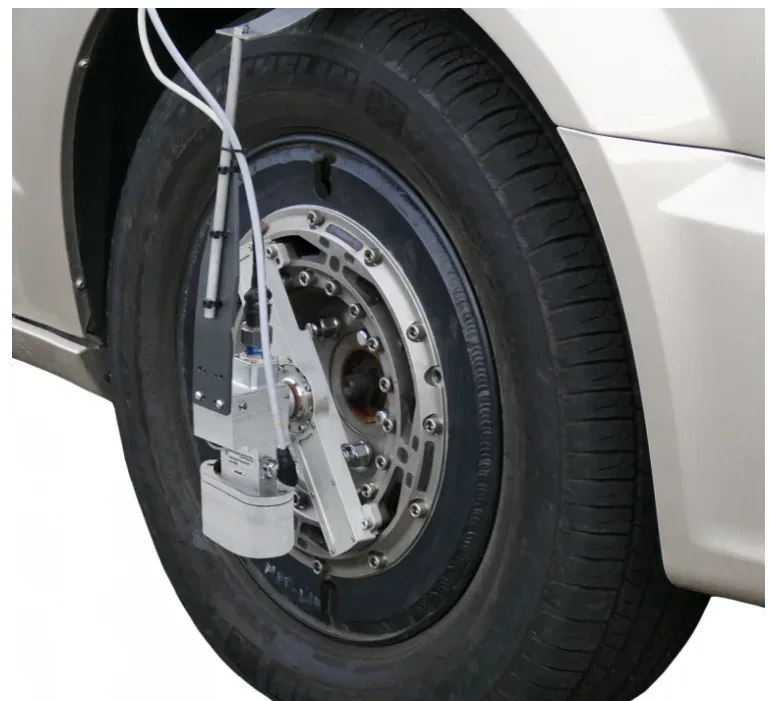
L’angolo di deriva viene misurato su un veicolo di prova con un sensore ottico che osserva la strada senza toccarla. Il sensore TrueSlip misura le velocità longitudinale e laterale della superficie stradale e calcola l’angolo di deriva internamente, come lo definisce la SAE. Si monta su una ruota, con supporti di fissaggio o all’interno di un insieme ruota dinamometrica, o sulla carrozzeria del veicolo, illumina la strada con la propria sorgente a infrarossi e invia l’angolo e le due velocità su CAN 2,0.
- ± 45°
- Campo di misura dell’angolo
- ≤ 0.1°
- risoluzione dell’angolo di deriva oltre i 32 km/h, preliminare
- 1,6 a 320 km/h
- Campo di misura della velocità
Geometria misurata
L’angolo di deriva è l’angolo tra il vettore velocità della ruota, o della carrozzeria del veicolo, e la sua direzione di marcia. Il sensore misura otticamente e senza contatto la velocità della superficie stradale lungo la direzione di marcia, X, e trasversalmente, Y, e calcola l’angolo a partire dalle due all’interno del sensore. Nessuna ruota né braccio tocca la strada. L’illuminazione a infrarossi interna mantiene illuminata la superficie stradale quale che sia l’irraggiamento solare.
La misura serve tre tipi di lavoro: la deriva nelle prove di dinamica del veicolo, l’angolo di deriva dei pneumatici su superfici stradali variabili, e la verifica dei sensori ADAS e dei veicoli autonomi rispetto alla direzione di marcia reale.
Strumentazione
| Sensore | Sensore ottico di deriva TrueSlip, senza contatto, illuminazione a infrarossi integrata |
|---|---|
| Campo di misura della velocità | 1,6 a 320 km/h |
| Campo di misura in angolo | ± 45° |
| Risoluzione dell’angolo di deriva | ≤ 0,1° oltre i 32 km/h, preliminare |
| Precisione dell’angolo misurato | ≤ 0,2° oltre i 32 km/h, preliminare |
| Frequenza di misura | ≤ 40 Hz |
| Distanza di lavoro | 200 mm ± 50 mm |
| Uscita del segnale | CAN 2,0: angolo di deriva, velocità longitudinale (X) filtrata, velocità laterale (Y) filtrata, ritardo fisso di circa 44 ms |
| Tensione di alimentazione | Da 8 a 18 V CC |
| Grado di protezione ambientale | IP67 |
Procedura
- 01
Si sceglie la ruota o la scocca
Su una ruota, il sensore si fissa su supporti di montaggio o all’interno di un insieme ruota dinamometrica. Sulla scocca, è fissato al veicolo.
Sensore di deriva TrueSlip - 02
Regolare la distanza di lavoro
Il sensore è rivolto verso la strada a 200 mm, entro ± 50 mm.
- 03
Alimentare il sensore e collegare il bus CAN
Alimentazione da 8 a 18 V CC, segnali su CAN 2,0.
- 04
Registrare i tre segnali
L’angolo di deriva e le velocità longitudinale e laterale filtrate, fino a 40 Hz, con un ritardo fisso di circa 44 ms.
Superfici stradali e velocità
Il sensore funziona su strade asciutte, strade bagnate e strade ghiacciate asciutte. Non funziona in presenza di acqua stagnante o di neve sulla superficie. Ha grado di protezione IP67. La risoluzione e la precisione dell’angolo sono indicate oltre 32 km/h e costituiscono specifiche preliminari.
Con una ruota dinamometrica
Il sensore è progettato per funzionare con le ruote dinamicometriche Michigan Scientific e può essere montato all’interno dell’insieme ruota dinamometrica. L’angolo di deriva viene quindi registrato alla ruota dove sono misurate le tre forze e i tre momenti: durante una prova di frenata, un cambio di corsia o una curva stretta, la forza laterale e l’angolo di deriva della stessa ruota vengono letti insieme.
Risultato
L’angolo di deriva e le velocità longitudinale e laterale su CAN, misurati senza contatto su una ruota o sulla scocca. Montato con una ruota dinamometrica, il sensore fornisce l’angolo di deriva accanto alla forza laterale della stessa ruota.
Domande frequenti
Come si misura l’angolo di deriva senza toccare la strada?
Con un sensore ottico. Il sensore TrueSlip misura la velocità longitudinale e laterale della superficie stradale senza contatto e calcola l’angolo di deriva internamente, come definito dalla SAE.
Un sensore ottico di angolo di deriva funziona su una strada bagnata o ghiacciata?
Il sensore TrueSlip funziona su strade asciutte, strade bagnate e strade ghiacciate asciutte. Non funziona in presenza di acqua stagnante o di neve.
Quali segnali fornisce il sensore di deriva?
Tre segnali su CAN 2,0: l’angolo di deriva e le velocità longitudinale (X) e laterale (Y) filtrate, con un ritardo fisso di circa 44 ms.
È possibile misurare l’angolo di deriva alla ruota insieme alle forze della ruota?
Sì. Il sensore TrueSlip è progettato per funzionare con le ruote dinamometriche Michigan Scientific e può essere montato nell’insieme ruota dinamometrica.
Applicazioni simili
Tutte le applicazioni-
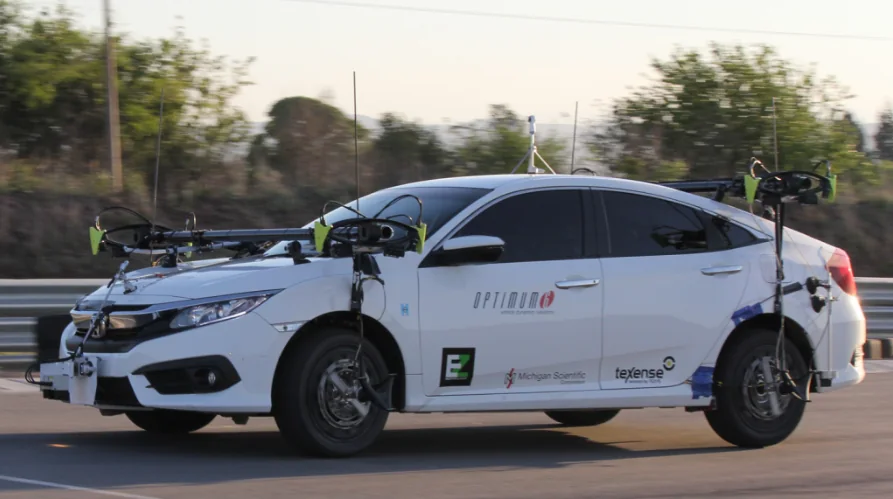 Dinamica Dinamica del veicolo Le forze e i momenti a ogni ruota mentre il veicolo frena, curva e cambia corsia.
-
 Inverno Prove invernali Forze di ruota e velocità di ruota misurate su neve e su ghiaccio, per vedere il momento in cui uno pneumatico inizia a slittare.
-
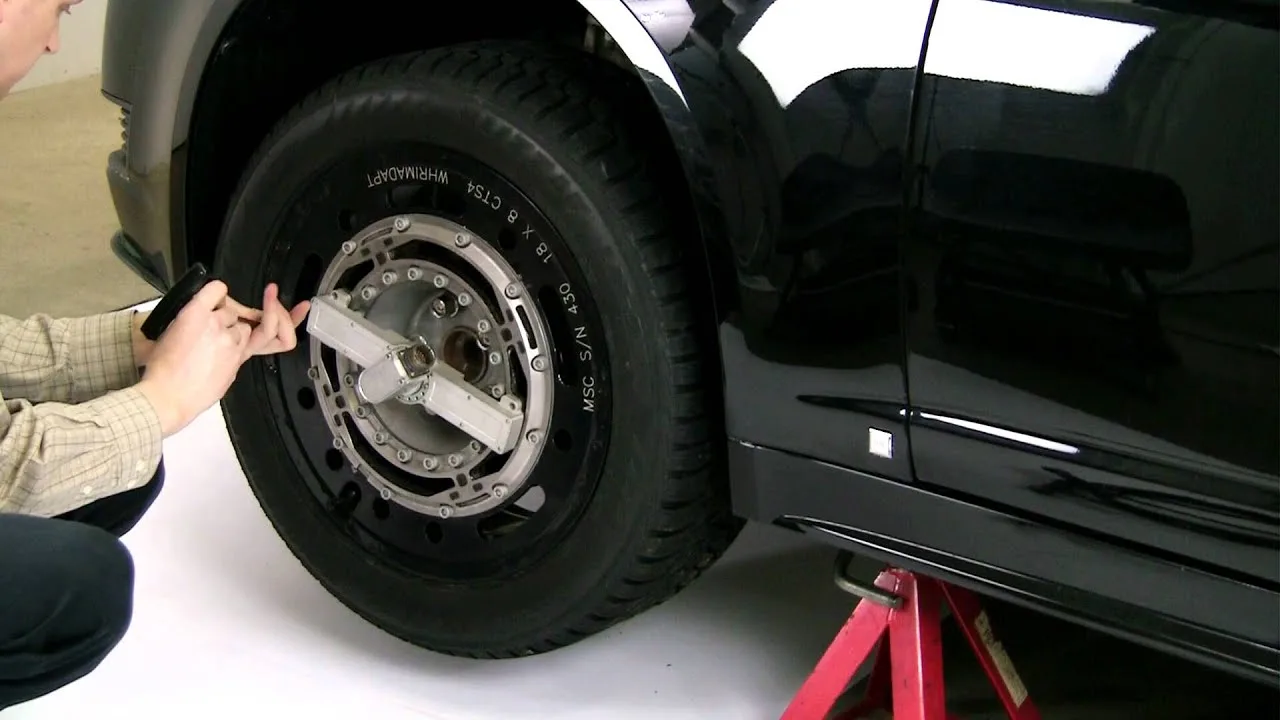 Pneumatici Aderen pneumatico-strada Forze del pneumatico e della superficie stradale misurate in tre direzioni su un dispositivo di trazione, per determinare il coefficiente d’attrito.