
Mesure de l’angle de dérive avec un capteur optique sur la roue ou la caisse
En bref
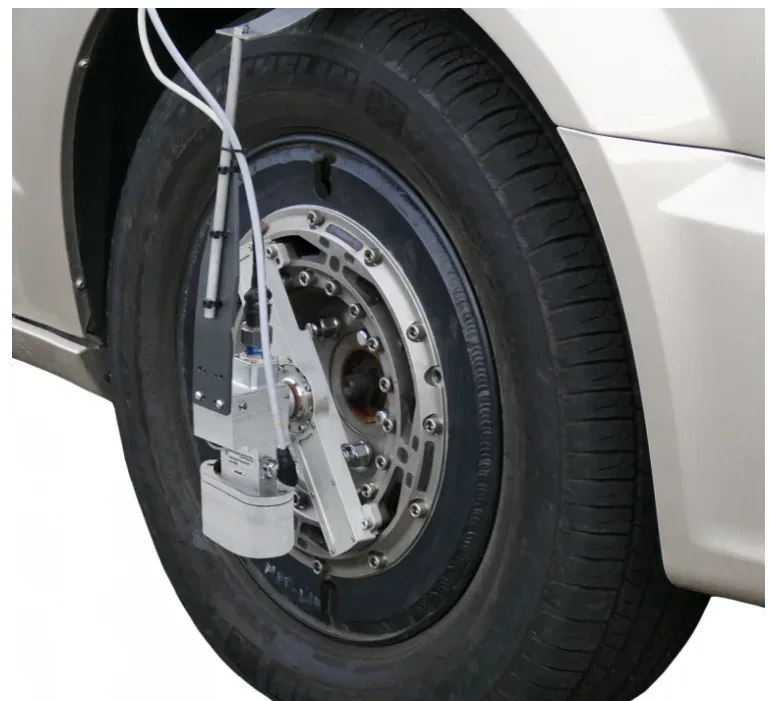
L’angle de dérive est mesuré sur un véhicule d’essai avec un capteur optique qui observe la route sans la toucher. Le capteur TrueSlip mesure les vitesses longitudinale et latérale de la surface de la route et calcule l’angle de dérive en interne, tel que le définit la SAE. Il se monte sur une roue, avec des supports de fixation ou au sein d’un ensemble roue dynamométrique, ou sur la caisse du véhicule, éclaire la route avec sa propre source infrarouge et envoie l’angle et les deux vitesses sur CAN 2,0.
- ± 45°
- étendue de mesure de l’angle
- ≤ 0.1°
- résolution de l’angle de dérive au-delà de 32 km/h, préliminaire
- 1,6 à 320 km/h
- étendue de mesure de la vitesse
Géométrie mesurée
L’angle de dérive est l’angle entre le vecteur vitesse de la roue, ou de la caisse du véhicule, et son cap. Le capteur mesure optiquement et sans contact la vitesse de la surface de la route le long du cap, X, et transversalement, Y, et calcule l’angle à partir des deux, à l’intérieur du capteur. Aucune roue ni bras ne touche la route. L’éclairage infrarouge interne maintient la surface de la route éclairée quel que soit l’ensoleillement.
La mesure sert trois types de travaux : la dérive dans les essais de dynamique du véhicule, l’angle de dérive des pneumatiques sur des surfaces de route variables, et la vérification des capteurs ADAS et de véhicules autonomes par rapport au cap réel.
Instrumentation
| Capteur | Capteur optique de dérive TrueSlip, sans contact, éclairage infrarouge intégré |
|---|---|
| Étendue de mesure de vitesse | 1,6 à 320 km/h |
| Étendue de mesure en angle | ± 45° |
| Résolution de l’angle de dérive | ≤ 0,1° au-delà de 32 km/h, préliminaire |
| Précision de l’angle mesuré | ≤ 0,2° au-delà de 32 km/h, préliminaire |
| Fréquence de mesure | ≤ 40 Hz |
| Distance de travail | 200 mm ± 50 mm |
| Sortie de signal | CAN 2,0 : angle de dérive, vitesse longitudinale (X) filtrée, vitesse latérale (Y) filtrée, retard fixe d’environ 44 ms |
| Tension d’alimentation | 8 à 18 V CC |
| Indice de protection environnementale | IP67 |
Procédure
- 01
Choisissez la roue ou la caisse
Sur une roue, le capteur se fixe sur des supports de montage ou dans un ensemble roue dynamométrique. Sur la caisse, il est fixé au véhicule.
Capteur de dérive TrueSlip - 02
Réglez la distance de travail
Le capteur fait face à la route à 200 mm, dans une tolérance de ± 50 mm.
- 03
Alimentez le capteur et connectez le bus CAN
Alimentation 8 à 18 V CC, signaux sur CAN 2,0.
- 04
Enregistrez les trois signaux
L’angle de dérive et les vitesses longitudinale et latérale filtrées, jusqu’à 40 Hz, avec un retard fixe d’environ 44 ms.
Revêtements routiers et vitesse
Le capteur fonctionne sur routes sèches, routes mouillées et routes gelées sèches. Il ne fonctionne pas en présence d’eau stagnante ou de neige sur la surface. Il est de classe IP67. La résolution et la précision de l’angle sont données au-delà de 32 km/h et constituent des spécifications préliminaires.
Avec une roue dynamométrique
Le capteur est conçu pour fonctionner avec les roues dynamométriques Michigan Scientific et peut être monté dans l’ensemble roue dynamométrique. L’angle de dérive est alors enregistré à la roue où les trois forces et les trois moments sont mesurés : lors d’un essai de freinage, d’un changement de voie ou d’un virage serré, la force latérale et l’angle de dérive de la même roue sont lus ensemble.
Résultat
L’angle de dérive et les vitesses longitudinale et latérale sur CAN, mesurés sans contact sur une roue ou sur la caisse. Monté avec une roue dynamométrique, le capteur donne l’angle de dérive à côté de la force latérale de la même roue.
Questions fréquentes
Comment mesurer l’angle de dérive sans toucher la route ?
Avec un capteur optique. Le capteur TrueSlip mesure la vitesse longitudinale et latérale de la surface de la route sans contact et calcule l’angle de dérive en interne, tel que le définit la SAE.
Un capteur d’angle de dérive optique fonctionne-t-il sur une route mouillée ou gelée ?
Le capteur TrueSlip fonctionne sur routes sèches, routes mouillées et routes gelées sèches. Il ne fonctionne pas en présence d’eau stagnante ou de neige.
Quels signaux le capteur de dérive délivre-t-il ?
Trois signaux sur CAN 2,0 : l’angle de dérive et les vitesses longitudinale (X) et latérale (Y) filtrées, avec un retard fixe d’environ 44 ms.
Peut-on mesurer l’angle de dérive au niveau de la roue en même temps que les efforts de roue ?
Oui. Le capteur TrueSlip est conçu pour fonctionner avec les roues dynamométriques Michigan Scientific et peut être monté dans l’ensemble roue dynamométrique.
Applications similaires
Toutes les applications-
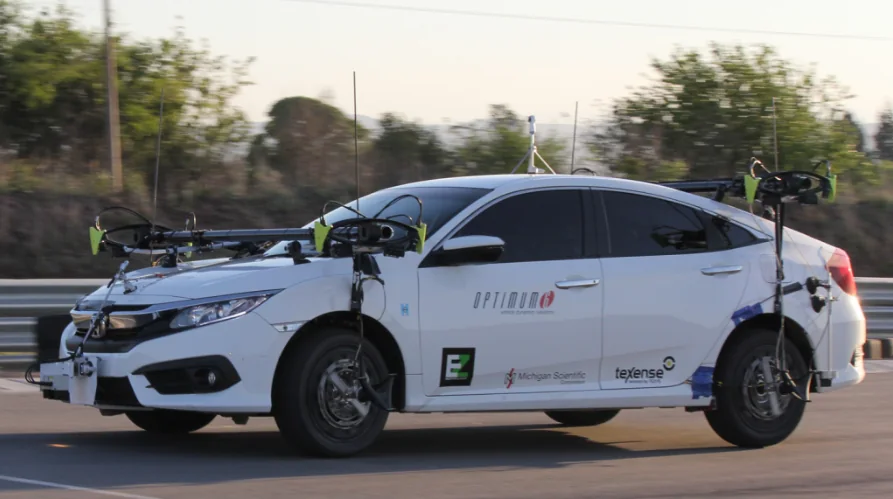 Dynamique Dynamique du véhicule Les forces et moments à chaque roue lorsque le véhicule freine, tourne et change de voie.
-
 Hiver Essais hivernaux Efforts de roue et vitesse de roue mesurés sur neige et sur glace, pour voir le moment où un pneu commence à glisser.
-
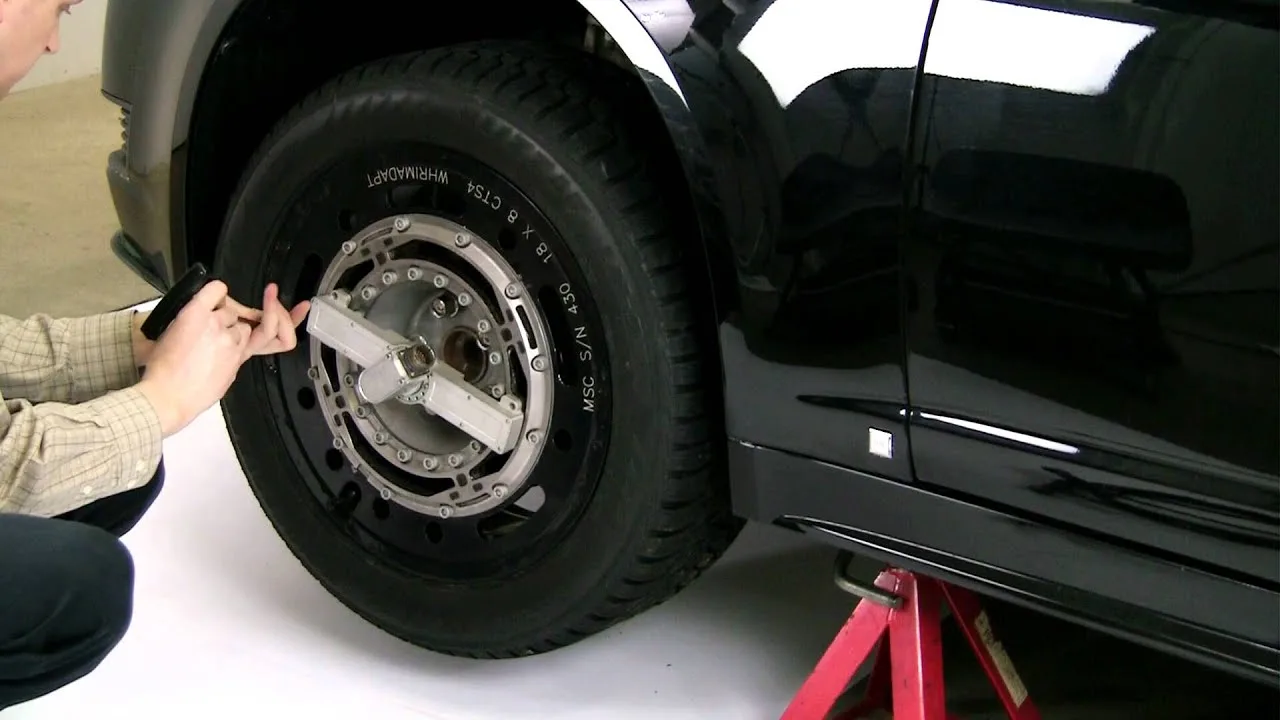 Pneumatiques Adhérence pneu-route Forces du pneu et de la surface de la route mesurées selon trois directions sur un dispositif de traction, pour déterminer le coefficient de frottement.