
Mesure des forces et moments nets sur une machine avec quatre capteurs de force triaxiaux
En bref
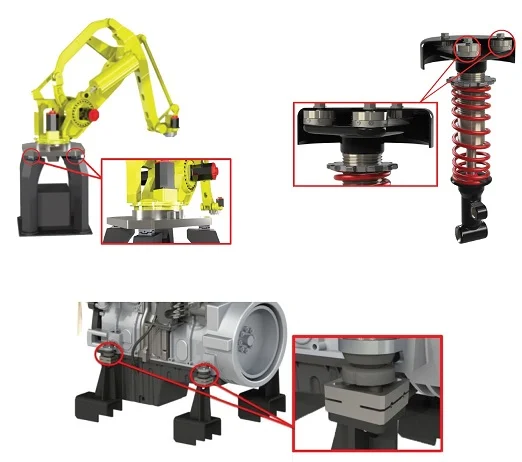
Un capteur de force triaxial unique mesure trois forces et supporte des moments limités. Quatre de ces capteurs entre l’équipement et une base rigide, ou entre les deux plateaux de la plateforme LP-3030, supportent des forces et des moments plus importants. Leurs douze sorties de pont donnent les trois forces nettes par sommation et les trois moments nets par différences signées multipliées par l’entraxe des capteurs. Un coffret SGA12A conditionne les douze voies ; une boîte de jonction JB3 les réduit à trois voies de force.
- 12
- sorties de pont de jauges de déformation de quatre capteurs de force triaxiaux
- 15, 45 ou 75 kN
- capacité en force de la LP-3030, selon les capteurs de force montés
- 3
- voies de force en sortie d’une boîte de jonction JB3
Chemin de charge
L’équipement en essai est boulonné sur la plateforme ; la plateforme repose sur quatre capteurs de force triaxiaux, A, B, C et D, aux coins d’un rectangle de largeur W et de longueur L. La plateforme et la base sont suffisamment rigides pour que chaque capteur ne porte que des forces, sans moment local. Tous les moments sur le système sont alors repris par les trois forces mesurées à chaque capteur.
L’ensemble augmente aussi la capacité en force : des capteurs de force en parallèle ont une capacité cumulée égale à la somme de leurs capacités sur chaque axe.
Instrumentation
| Capteurs de force | quatre TR3D standard, choisis selon la capacité en force, la capacité en moment et l’espace disponible ; de 1,1 à 444 kN par axe sur la série |
|---|---|
| Plateforme LP-3030 | quatre TR3D-A entre une plaque supérieure en aluminium et une plaque inférieure en aluminium, grille de trous taraudés sur le dessus ; 15, 45 ou 75 kN |
| Montage | fixés à l’équipement ou à des plaques sur mesure conçues et usinées par Michigan Scientific |
| Sorties | douze ponts de jauges de déformation, trois par capteur |
| Amplificateur | SGA12A, douze voies, alimentation du pont ± 5 V ou ± 2,5 V, sortie ± 10 V par voie, étalonnage par shunt à distance |
| Boîte de jonction | JB3-P passive, sorties de pont combinées en parallèle · JB3-A amplifiée, ± 10 V sur trois voies, alimentée par une unité PS-DC ou PS-AC |
Calcul
Les forces nettes sont des sommes ; les moments nets sont des combinaisons signées autour du centre du plan des quatre origines de mesure, comme dans la note technique Michigan Scientific. Les signes dépendent de la position de A, B, C et D.
- Fx = fxA + fxB + fxC + fxD, et de même pour Fy et Fz.
- Mx, roulis : différences des lectures de fz en largeur, multipliées par W/2.
- My, tangage : différences des lectures de fz en longueur, multipliées par L/2.
- Mz, lacet : différences des lectures de fy multipliées par L/2, plus celles des lectures de fx multipliées par W/2.
- W et L sont mesurés entre les origines de mesure des capteurs, qui dépendent du modèle.
Procédure
- 01
Choisir quatre capteurs de force
Selon la capacité en force, la capacité en moment et l’espace disponible.
Capteurs de force triaxiaux TR3D - 02
Les monter entre deux plaques rigides
Chaque capteur chargé en force uniquement. La LP-3030 est livrée assemblée.
- 03
Conditionner les douze ponts
Une boîte SGA12A pour les quatre capteurs, ± 10 V par voie vers l’enregistreur ; étalonnage par shunt sur chaque voie avant l’essai.
Boîte amplificatrice SGA12A - 04
Calculer, ou sommer dans la JB3
Douze voies enregistrées pour les six composantes ; ou une boîte JB3 pour les trois forces nettes seules, avec un circuit de réglage de sensibilité sur chaque entrée qui équilibre les capteurs.
Résultat
Les trois forces nettes et les trois moments nets sur le système, à partir de quatre capteurs de force triaxiaux standard. Avec une boîte de jonction JB3, les trois forces nettes sont disponibles directement sur trois voies.
Questions fréquentes
Combien de capteurs de force comporte une plateforme de force et de moment ?
Quatre capteurs de force triaxiaux, avec trois sorties de pont chacun. Les douze lectures donnent les trois forces nettes et les trois moments nets sur le système.
Peut-on lire les forces nettes sans post-traitement ?
Oui. Une boîte de jonction JB3 combine les signaux de quatre capteurs de force triaxiaux au maximum en trois voies de force, Fx, Fy et Fz. Les moments nets nécessitent les douze voies.
Quelle est la capacité en force de la plateforme LP-3030 ?
15 kN, 45 kN ou 75 kN, selon les capteurs de force installés. Elle est construite avec quatre capteurs de force TR3D-A entre deux plaques en aluminium.
Quelle est la différence entre les boîtes de jonction JB3-P et JB3-A ?
La JB3-P est passive et se connecte à un module de jauges de déformation trois voies comme un unique capteur de force triaxial. La JB3-A ajoute des amplificateurs de jauges de déformation et délivre ± 10 V sur ses trois sorties, alimentée par un bloc PS-DC ou PS-AC.
Applications similaires
Toutes les applications-
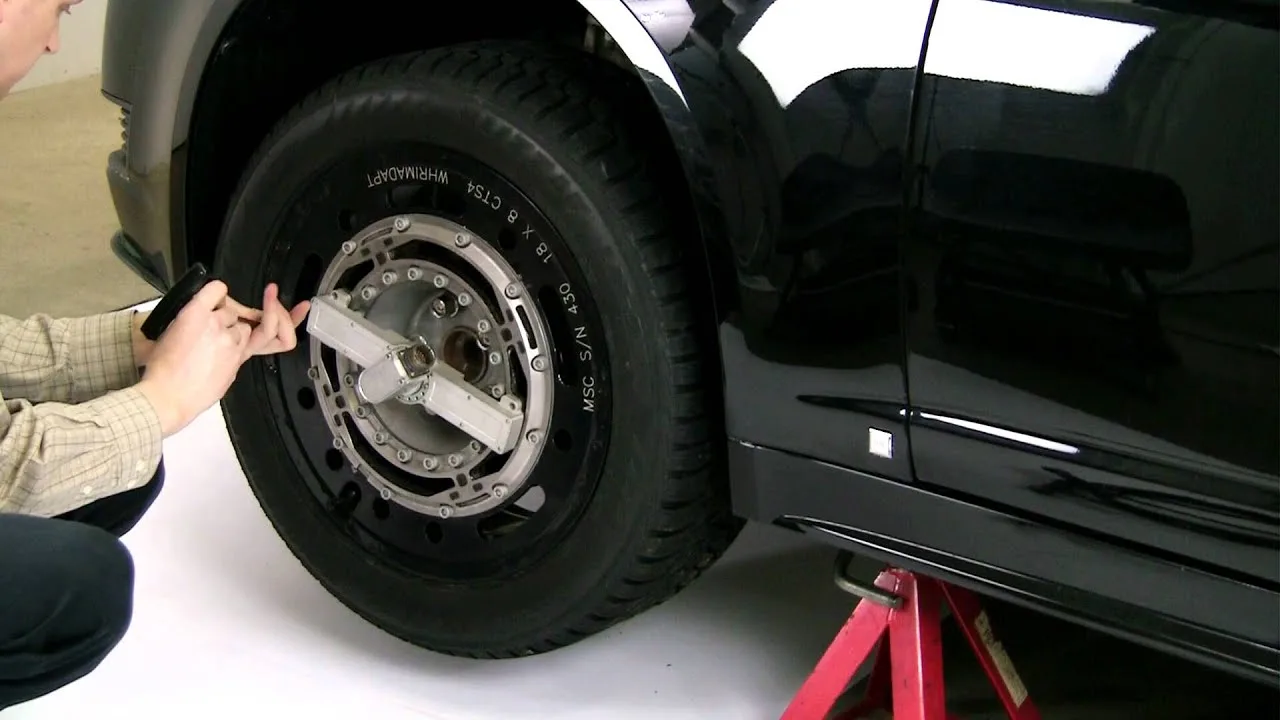 Pneumatiques Adhérence pneu-route Forces du pneu et de la surface de la route mesurées selon trois directions sur un dispositif de traction, pour déterminer le coefficient de frottement.
-
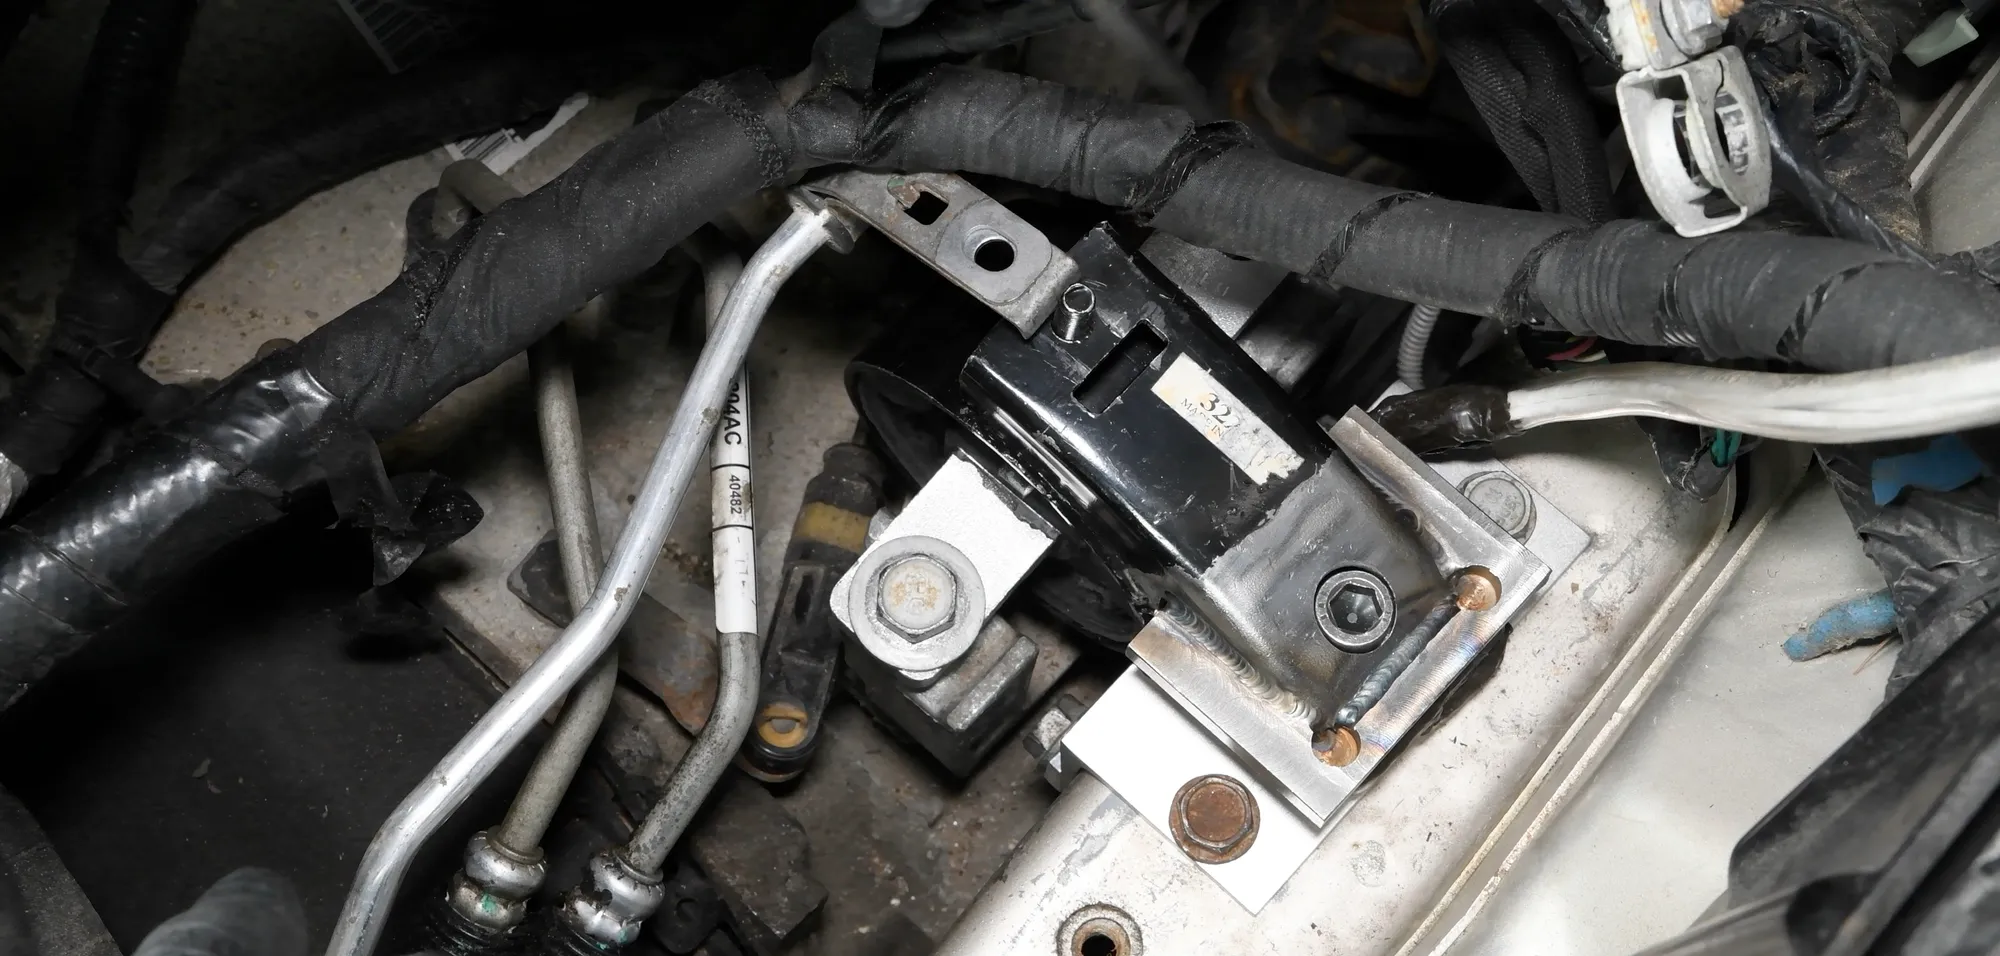 Composant Efforts sur les supports moteur Les trois forces que chaque support transmet au châssis lors du démarrage, de l’accélération et des passages de vitesse.