Medir la distancia recorrida a partir de la rotación de la rueda donde el posicionamiento por satélite falla
En resumen
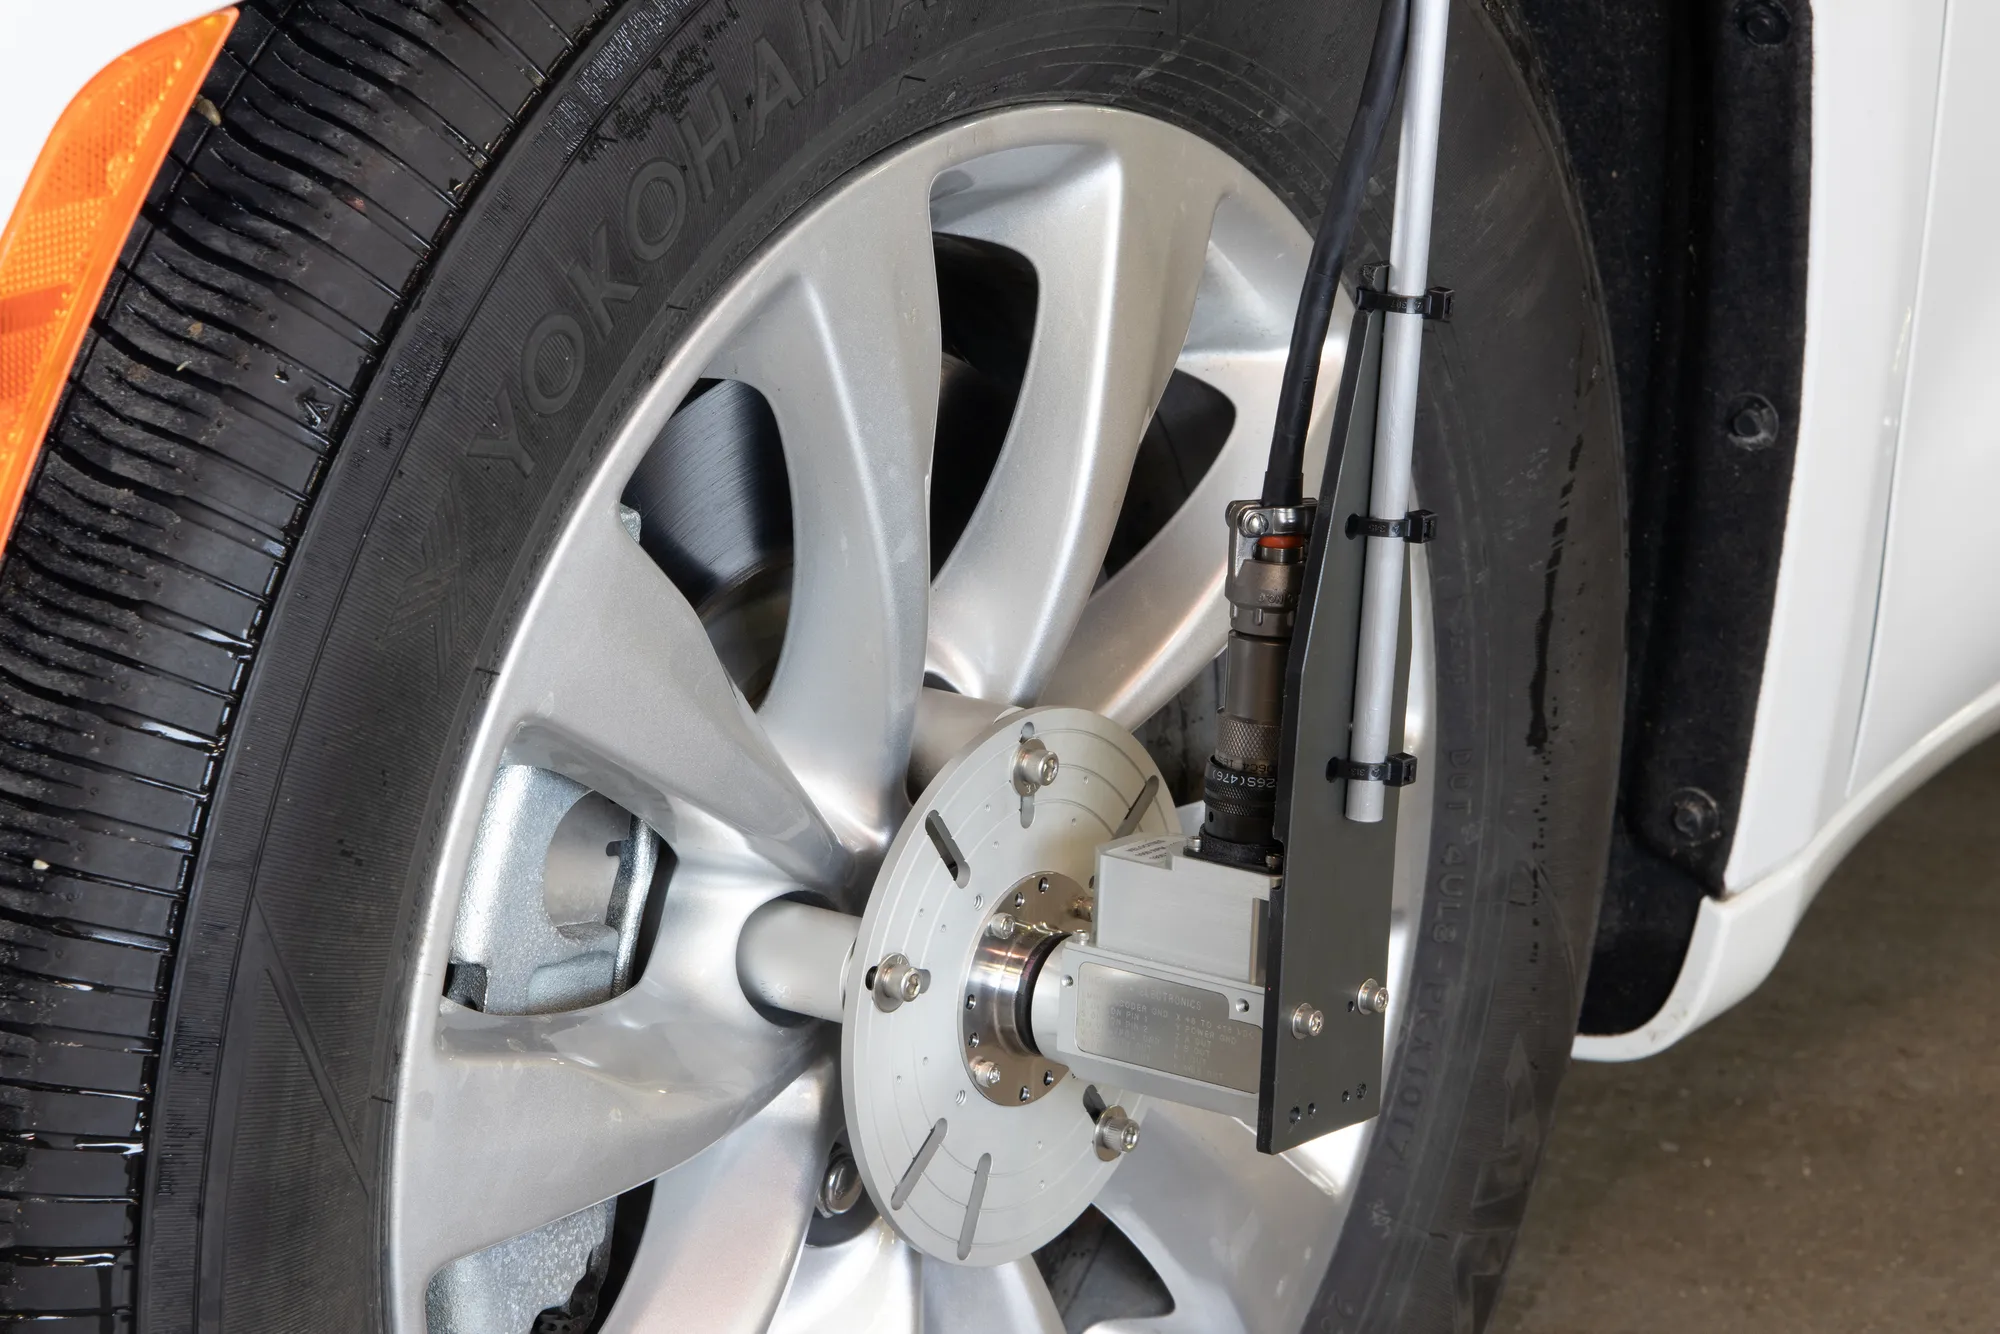
Un Wheel Pulse Transducer, un encoder óptico montado en el exterior de la rueda sobre las tuercas de rueda, cuenta la rotación de la rueda. Multiplicado por la circunferencia de rodadura, el recuento de impulsos da la distancia recorrida, independientemente de cualquier señal de satélite. Un encoder en cada rueda del eje no direccional distingue las dos trayectorias en una curva. La distancia alimenta un sistema de navegación por estima, o sirve de instrumento de medición de distancia, DMI, de un sistema de cartografía móvil.
- 50 a 5 000 imp./vuelta
- resolución del encoder, elegida al hacer el pedido
- IP67
- con juntas rotativas de contacto
- 0.0115 %
- error de distancia, dos encoders promediados, estudio de caso de Michigan Scientific
Distancia a partir de la rotación de la rueda
Donde la señal GNSS no está disponible, entre edificios, en interiores o bajo tierra, un sistema de navegación por estima calcula la posición a partir de la distancia recorrida por el vehículo. La rueda es el lugar donde medir esa distancia. Un encoder en la rueda da su posición angular y su velocidad angular, y el número de rotaciones, multiplicado por la circunferencia de rodadura, da la distancia.
Dos puntos deben tratarse en el vehículo. En una curva, las ruedas interior y exterior no recorren la misma distancia, de modo que un encoder mide la trayectoria de su propia rueda, y no la del vehículo. Y el vehículo puede retroceder, por lo que el encoder debe indicar el sentido de rotación.
Encoder
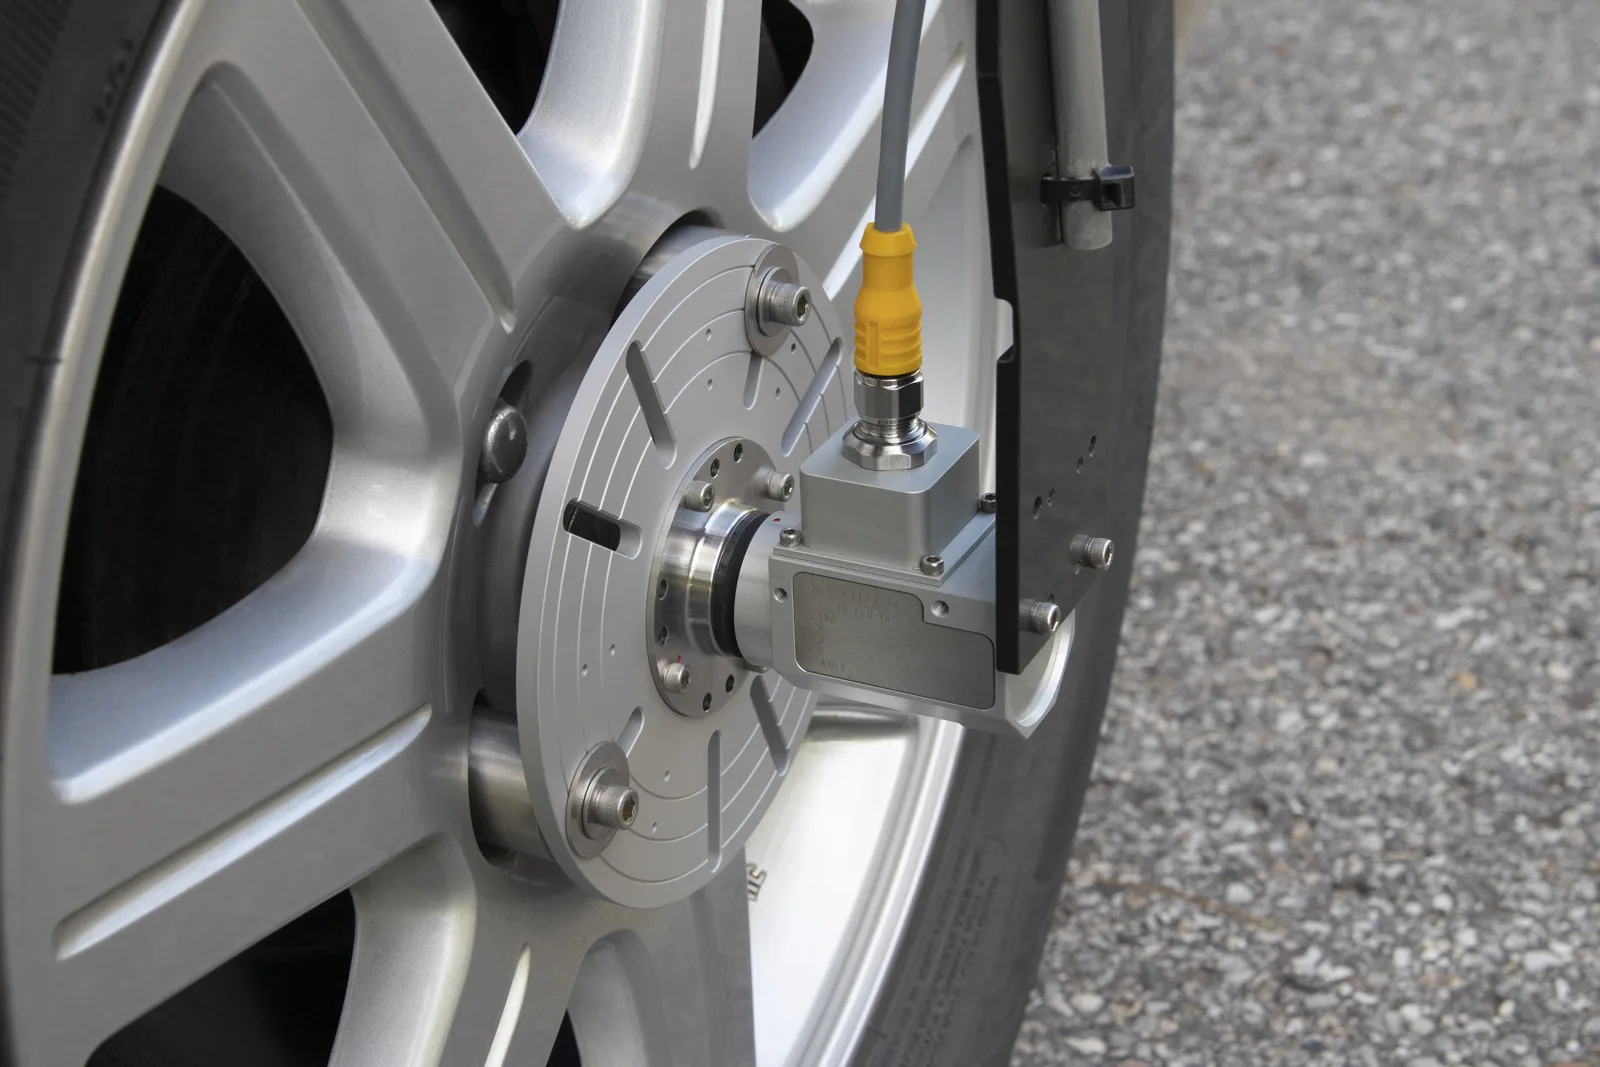
El sentido de giro procede de la fase entre los dos canales en cuadratura. El encoder descrito en el artículo tiene 512 impulsos por vuelta; sus dos canales combinados mediante una OR exclusiva dan 1 024 impulsos por vuelta.
| Modelo | Wheel Pulse Transducer, encoder óptico en una carcasa metálica estanca y resistente a la corrosión |
|---|---|
| Resolución | 50 a 5 000 imp./vuelta, 24 opciones, definidas en el pedido |
| Salidas | A y B en cuadratura, índice I, y A⊕B, que duplica la resolución; impulsos de 0 a 5 V, capaces de atacar cargas TTL |
| Precisión | 0,25° de error acumulado máximo |
| Alimentación | 5 a 20 V CC, 60 mA |
| Estanqueidad y velocidad | IP67 con juntas rotativas de contacto, 3 000 rpm; sin juntas, en condiciones secas, 10 000 rpm |
| Montaje | placa de adaptación de rueda, 6, 8 o 10 in, sobre tuercas de rueda de mordaza, 27 modelos; estator sujeto por una varilla y una placa magnética en la carrocería |
| Peso | 410 g, solo el sensor |
Procedimiento
- 01
Montar las mordazas y la placa
Las tuercas de mordaza se aprietan sobre las tuercas de rueda y llevan la placa de adaptación. El encoder se atornilla a la placa.
Wheel Pulse Transducer - 02
Sujetar el estator
Una varilla de retención y una placa magnética en la carrocería impiden que el estator del encoder gire con la rueda.
- 03
Instalar un encoder en cada lado
Un encoder en cada rueda del eje no direccional. Se mide la diferencia entre las dos ruedas en una curva, y la media de las dos sigue el centro del vehículo.
Velocidad y distancia de rueda - 04
Leer los impulsos
Mediante una entrada de contador del registrador, o a través del acondicionador EC-LV, que los convierte en línea en una tensión de velocidad de ± 10 V CC y una tensión de posición de 0 a 10 V CC.
Acondicionador de encoder EC-LV
Cartografía móvil y vehículos en interior
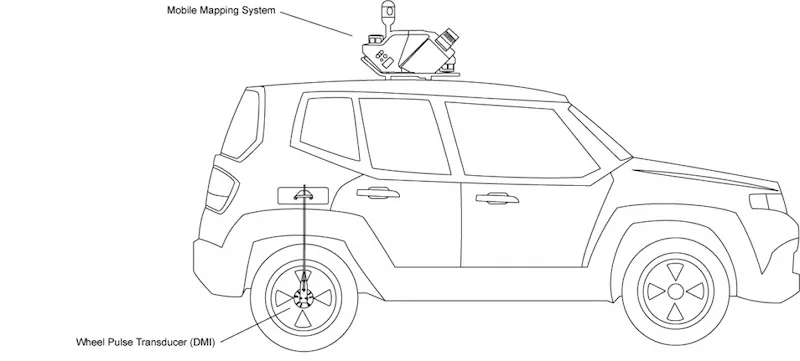
Un sistema de cartografía móvil embarcado en un vehículo utiliza un instrumento de medición de distancia, DMI: un sensor de rueda que calcula la distancia a partir de la rotación de la rueda. El Wheel Pulse Transducer se conecta al módulo de posición y orientación del sistema de cartografía, donde sus datos complementan la señal GNSS durante las interrupciones. El artículo lo asocia con LiDAR, cámaras y GNSS en algoritmos SLAM multisensor, para la cartografía y para modelos 3D en interior y exterior.
Donde no hay señal GNSS disponible, las carretillas elevadoras autónomas en almacén y los equipos mineros subterráneos se localizan a partir de encoders de rueda o de acelerómetros. Los datos de rueda también sirven de referencia para comprobar la precisión de un sistema basado en acelerómetros.
Resultado
La distancia recorrida, a partir de la rotación de las ruedas e independiente de la señal satelital. En el estudio de caso de Michigan Scientific, el promedio de dos encoders en las ruedas traseras dio un error de distancia de 0,0115 % en un recorrido de unos 1,6 km.
Preguntas frecuentes
¿Cómo mantiene un vehículo su posición cuando se pierde la señal GNSS?
Un sistema de navegación por estima calcula la posición a partir de la distancia recorrida. Un encoder en la rueda cuenta la rotación de la rueda, lo que da esa distancia sin la señal satelital.
¿Por qué instalar un encoder de rueda a ambos lados del vehículo?
En una curva, las ruedas interior y exterior no recorren la misma distancia. Con un encoder en cada rueda del eje no direccional, el promedio de los dos sigue el centro del vehículo.
¿Qué es un DMI en un sistema de cartografía móvil?
Un instrumento de medición de distancia, un sensor de rueda que calcula la distancia recorrida a partir de la rotación de la rueda. Se conecta al módulo de posición y orientación del sistema de cartografía.
¿Se puede utilizar un encoder montado en rueda con lluvia, nieve y barro?
Sí. Con juntas rotativas de contacto, el Wheel Pulse Transducer está clasificado IP67, hasta 3 000 rpm.