Mesurer la distance parcourue à partir de la rotation de la roue là où le positionnement satellitaire fait défaut
En bref
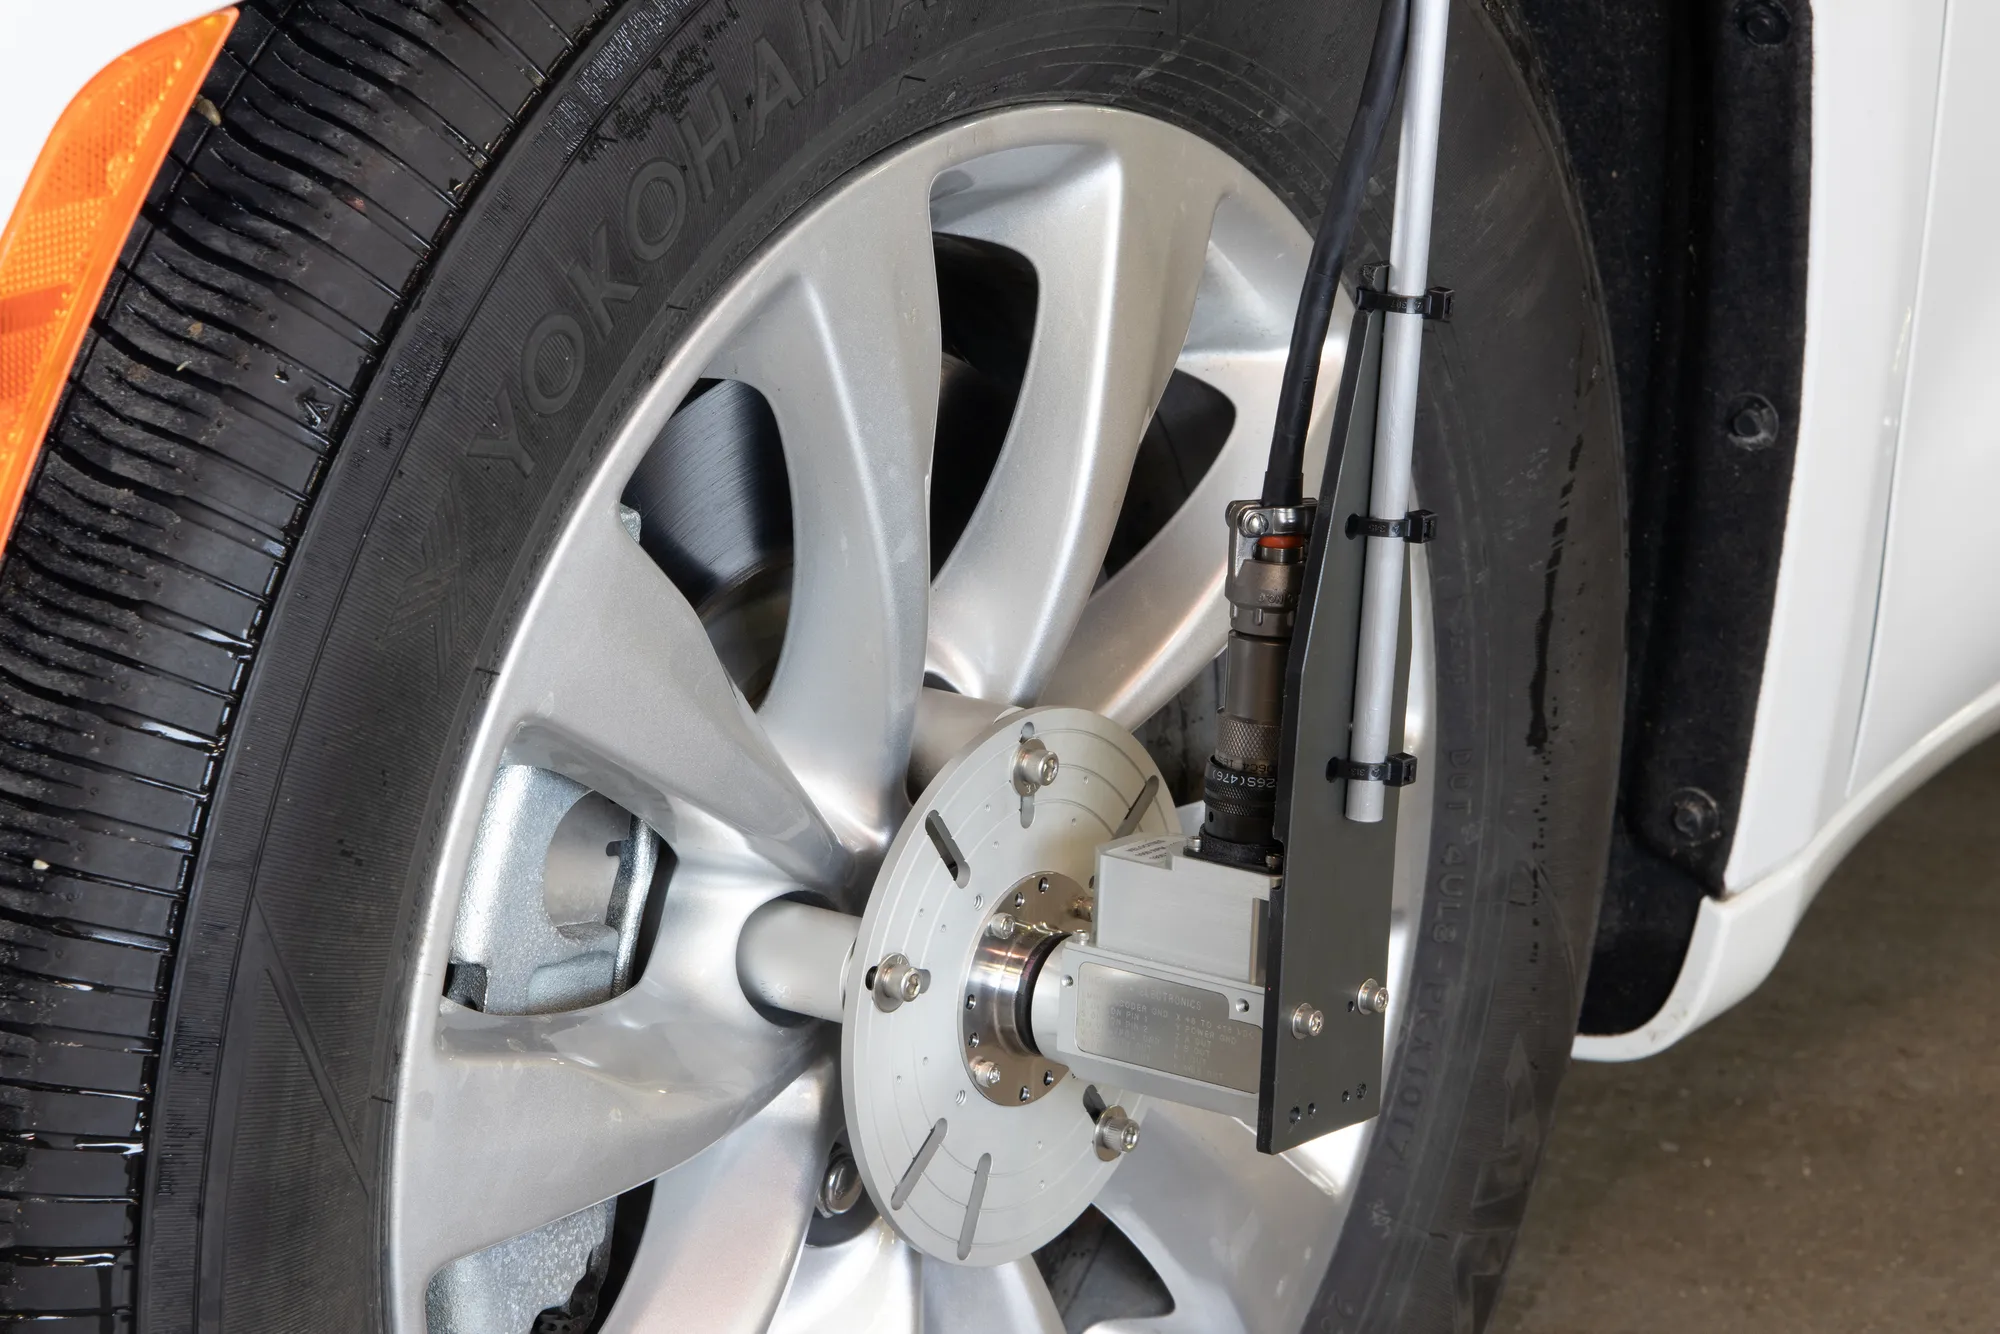
Un Wheel Pulse Transducer, un codeur optique monté à l’extérieur de la roue sur les écrous de roue, compte la rotation de la roue. Multiplié par la circonférence de roulement, le décompte d’impulsions donne la distance parcourue, indépendamment de tout signal satellite. Un codeur sur chaque roue de l’essieu non directeur distingue les deux trajectoires dans une courbe. La distance alimente un système de navigation à l’estime, ou sert d’instrument de mesure de distance, DMI, d’un système de cartographie mobile.
- 50 à 5 000 imp./tr
- résolution du codeur, choisie à la commande
- IP67
- avec joints tournants de contact
- 0.0115 %
- erreur de distance, deux codeurs moyennés, étude de cas Michigan Scientific
Distance à partir de la rotation de la roue
Là où le signal GNSS n’est pas disponible, entre les bâtiments, à l’intérieur ou sous terre, un système de navigation à l’estime calcule la position à partir de la distance parcourue par le véhicule. La roue est l’endroit où mesurer cette distance. Un codeur sur la roue donne sa position angulaire et sa vitesse angulaire, et le nombre de rotations, multiplié par la circonférence de roulement, donne la distance.
Deux points doivent être traités sur le véhicule. Dans une courbe, les roues intérieure et extérieure ne parcourent pas la même distance, de sorte qu’un codeur mesure la trajectoire de sa propre roue, et non celle du véhicule. Et le véhicule peut reculer, le codeur doit donc donner le sens de rotation.
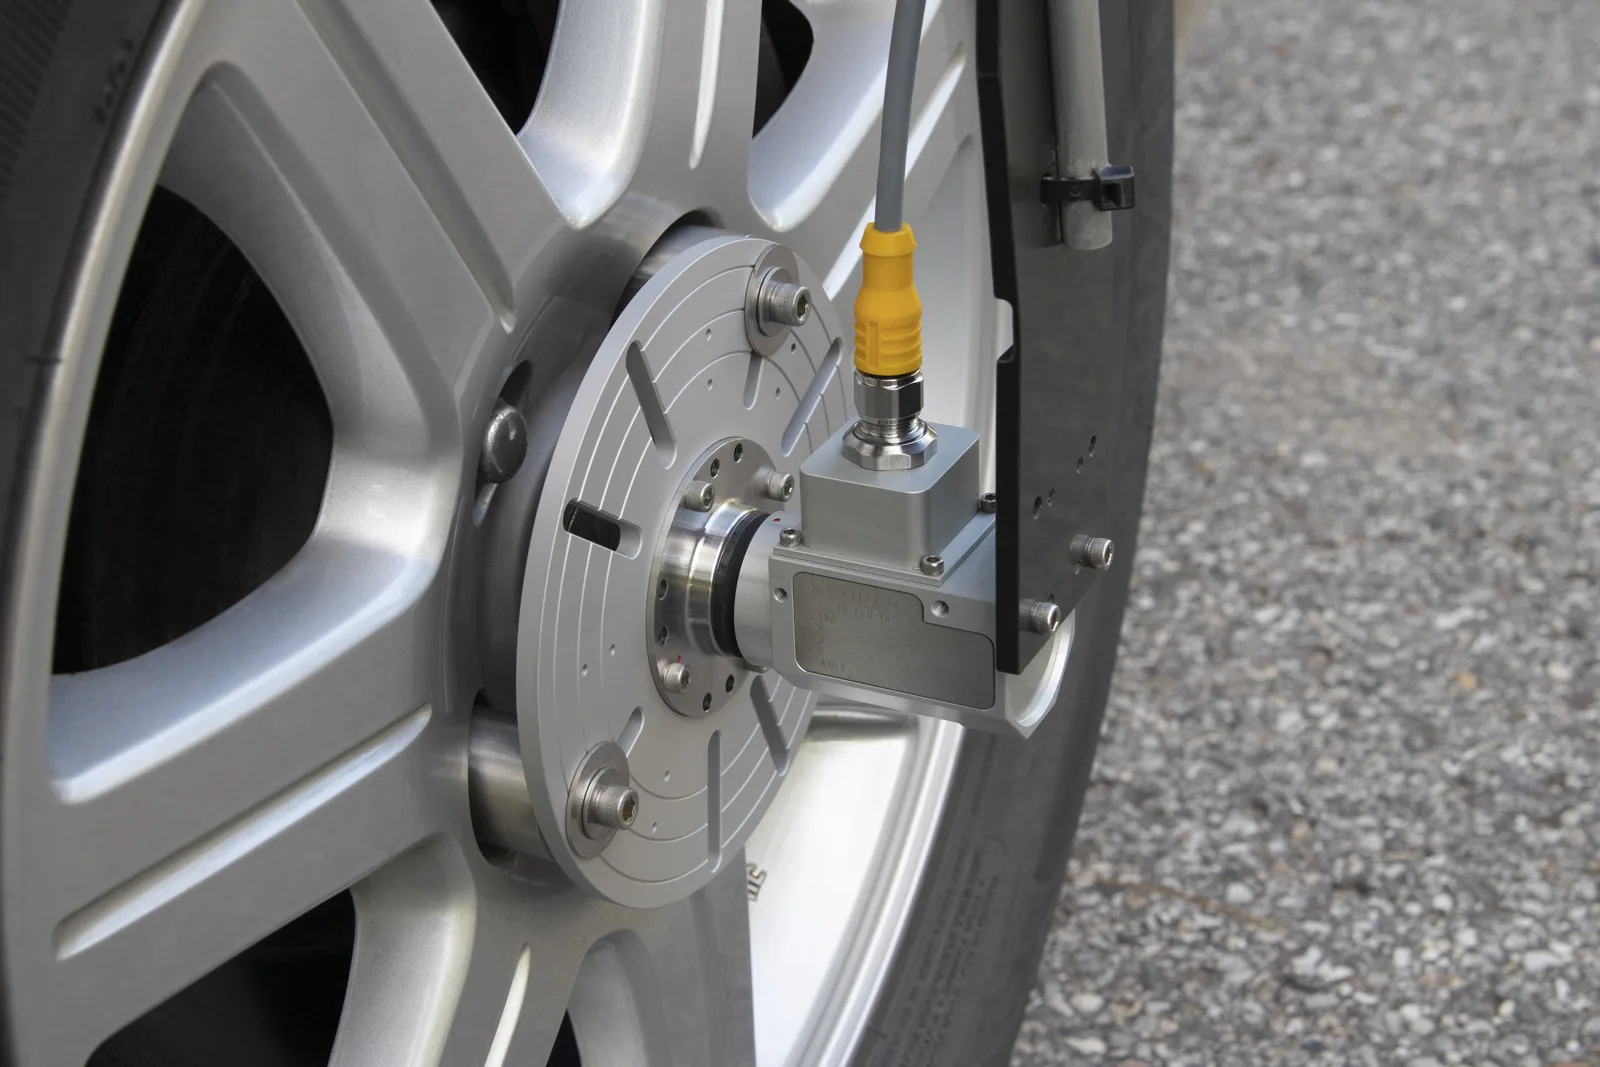
Codeur
Le sens de rotation provient de la phase entre les deux canaux en quadrature. Le codeur décrit dans l’article a 512 impulsions par tour ; ses deux canaux combinés par un OU exclusif donnent 1 024 impulsions par tour.
| Modèle | Wheel Pulse Transducer, codeur optique dans un boîtier métallique étanche et résistant à la corrosion |
|---|---|
| Résolution | 50 à 5 000 imp./tr, 24 choix, définis à la commande |
| Sorties | A et B en quadrature, index I, et A⊕B, qui double la résolution ; impulsions 0 à 5 V, pouvant attaquer des charges TTL |
| Précision | 0,25° d’erreur cumulée maximale |
| Alimentation | 5 à 20 V CC, 60 mA |
| Étanchéité et vitesse | IP67 avec joints tournants de contact, 3 000 tr/min ; sans joints, en conditions sèches, 10 000 tr/min |
| Montage | plaque d’adaptation de roue, 6, 8 ou 10 in, sur écrous de roue à pince, 27 modèles ; stator maintenu par une tige et une plaque magnétique sur la carrosserie |
| Poids | 410 g, capteur seul |
Procédure
- 01
Monter les pinces et la plaque
Les écrous à pince se serrent sur les écrous de roue et portent la plaque d’adaptation. Le codeur se boulonne sur la plaque.
Wheel Pulse Transducer - 02
Maintenir le stator
Une tige de retenue et une plaque magnétique sur la carrosserie empêchent le stator du codeur de tourner avec la roue.
- 03
Installer un codeur de chaque côté
Un codeur sur chaque roue de l’essieu non directeur. La différence entre les deux roues dans une courbe est mesurée, et la moyenne des deux suit le centre du véhicule.
Vitesse et distance de roue - 04
Lire les impulsions
Par une entrée de comptage de l’enregistreur, ou via le conditionneur EC-LV, qui les convertit en ligne en une tension de vitesse de ± 10 V CC et une tension de position de 0 à 10 V CC.
Conditionneur de codeur EC-LV
Cartographie mobile et véhicules en intérieur
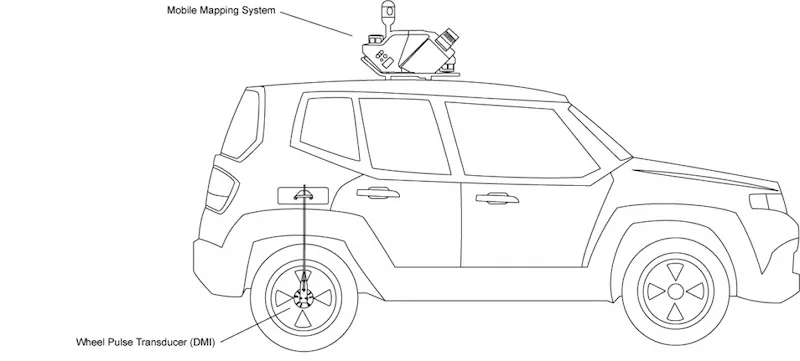
Un système de cartographie mobile embarqué sur véhicule utilise un instrument de mesure de distance, DMI : un capteur de roue qui calcule la distance à partir de la rotation de la roue. Le Wheel Pulse Transducer se raccorde au module de position et d’orientation du système de cartographie, où ses données complètent le signal GNSS pendant les coupures. L’article l’associe au LiDAR, aux caméras et au GNSS dans des algorithmes SLAM multi-capteurs, pour la cartographie et pour des modèles 3D en intérieur et en extérieur.
Là où aucun signal GNSS n’est disponible, les chariots élévateurs autonomes en entrepôt et les équipements miniers souterrains sont localisés à partir de codeurs de roue ou d’accéléromètres. Les données de roue servent aussi de référence pour vérifier la précision d’un système à base d’accéléromètres.
Résultat
La distance parcourue, à partir de la rotation des roues et indépendamment du signal satellite. Dans l’étude de cas de Michigan Scientific, la moyenne de deux codeurs sur les roues arrière a donné une erreur de distance de 0,0115 % sur un parcours d’environ 1,6 km.
Questions fréquentes
Comment un véhicule conserve-t-il sa position quand le signal GNSS est perdu ?
Un système de navigation à l’estime calcule la position à partir de la distance parcourue. Un codeur sur la roue compte la rotation de la roue, ce qui donne cette distance sans le signal satellite.
Pourquoi installer un codeur de roue des deux côtés du véhicule ?
Dans une courbe, les roues intérieure et extérieure ne parcourent pas la même distance. Avec un codeur sur chaque roue de l’essieu non directeur, la moyenne des deux suit le centre du véhicule.
Qu’est-ce qu’un DMI dans un système de cartographie mobile ?
Un instrument de mesure de distance, un capteur de roue qui calcule la distance parcourue à partir de la rotation de la roue. Il se raccorde au module de position et d’orientation du système de cartographie.
Un codeur monté sur roue peut-il être utilisé sous la pluie, dans la neige et dans la boue ?
Oui. Avec des joints tournants de contact, le Wheel Pulse Transducer est classé IP67, jusqu’à 3 000 tr/min.