
Medición de la velocidad de rueda y de la distancia recorrida con un encoder en la rueda
En resumen
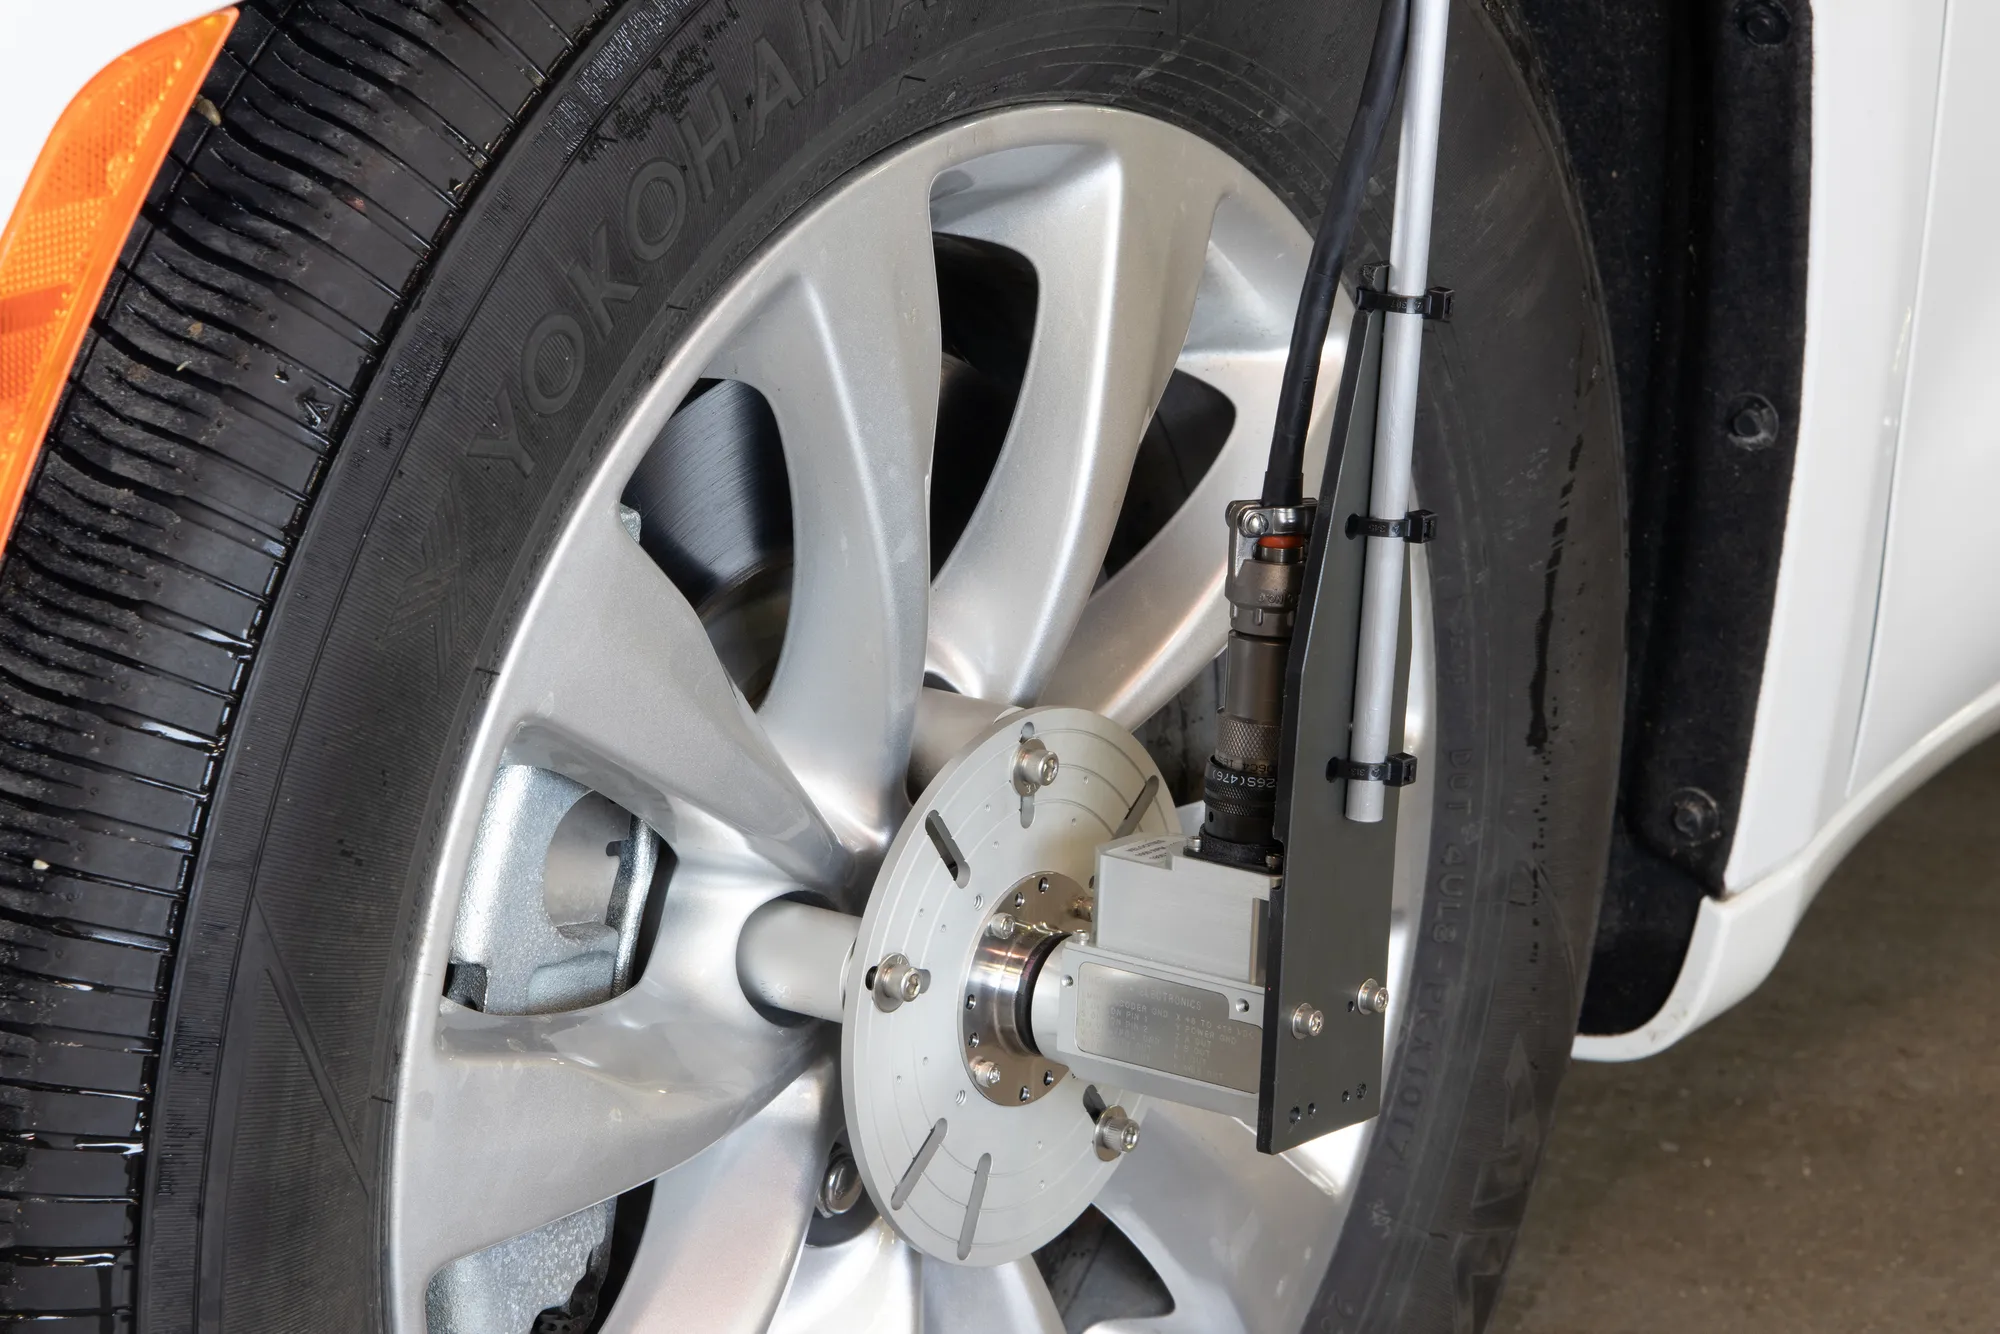
El Wheel Pulse Transducer es un encoder óptico montado sobre las tuercas de rueda, hacia el exterior de la rueda. Sus impulsos proporcionan la posición y la velocidad angulares de la rueda, a partir de las cuales se calculan la velocidad de rueda, la velocidad del vehículo, la distancia recorrida y la aceleración. Con un encoder en cada rueda del eje no direccional, el promedio de los dos sigue la trayectoria del centro del vehículo. El acondicionador EC-LV convierte en línea los impulsos en tensiones analógicas para los registradores que no pueden leer trenes de impulsos.
- 50 a 5 000 imp./vuelta
- resolución del encoder, elegida al hacer el pedido
- 0.0115 %
- error de distancia con dos encoders promediados, estudio de caso de Michigan Scientific
- ± 10 V DC
- salida de velocidad del acondicionador EC-LV
Medición en la rueda
Las señales de velocidad de rueda se utilizan en los ensayos de aceleración, los ensayos de frenado y los ensayos ABS, donde informan sobre el contacto de adherencia entre el vehículo y la superficie, así como en el desarrollo de vehículos autónomos y eléctricos. Los vehículos de cartografía utilizan el encoder de rueda para conservar la distancia recorrida durante las interrupciones de la señal GNSS.
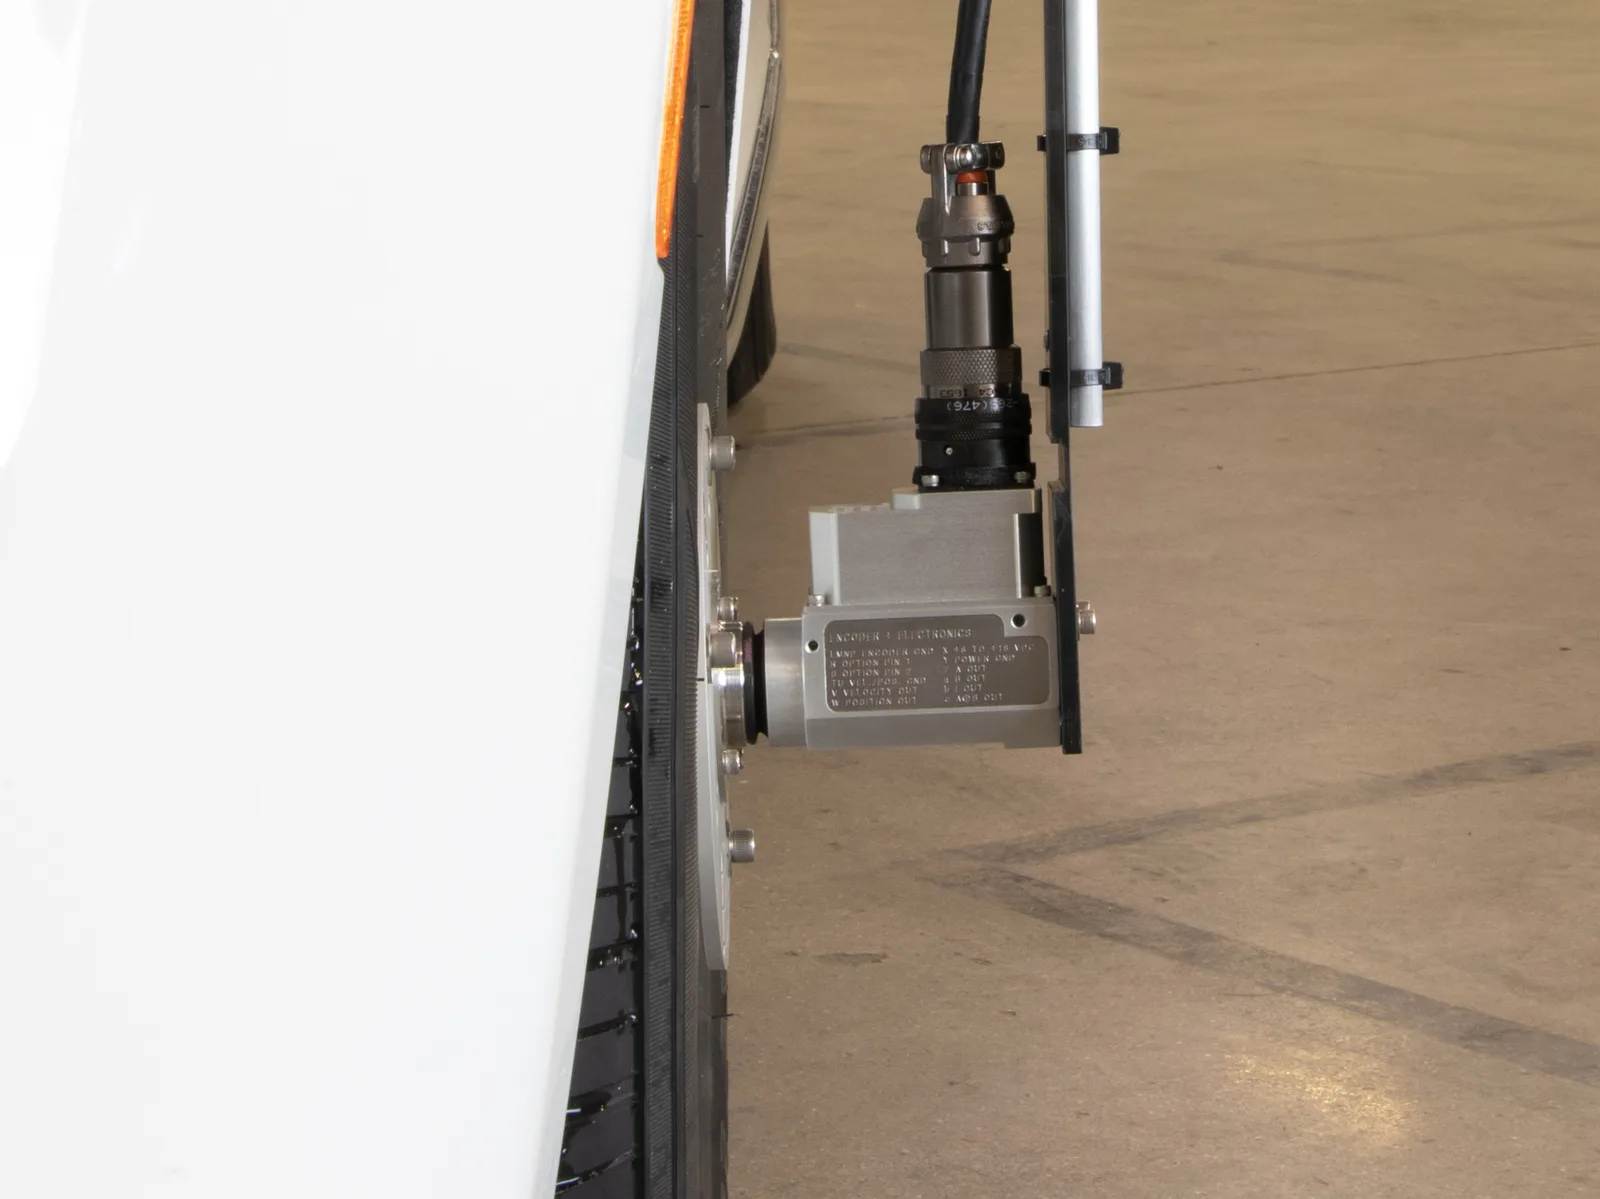
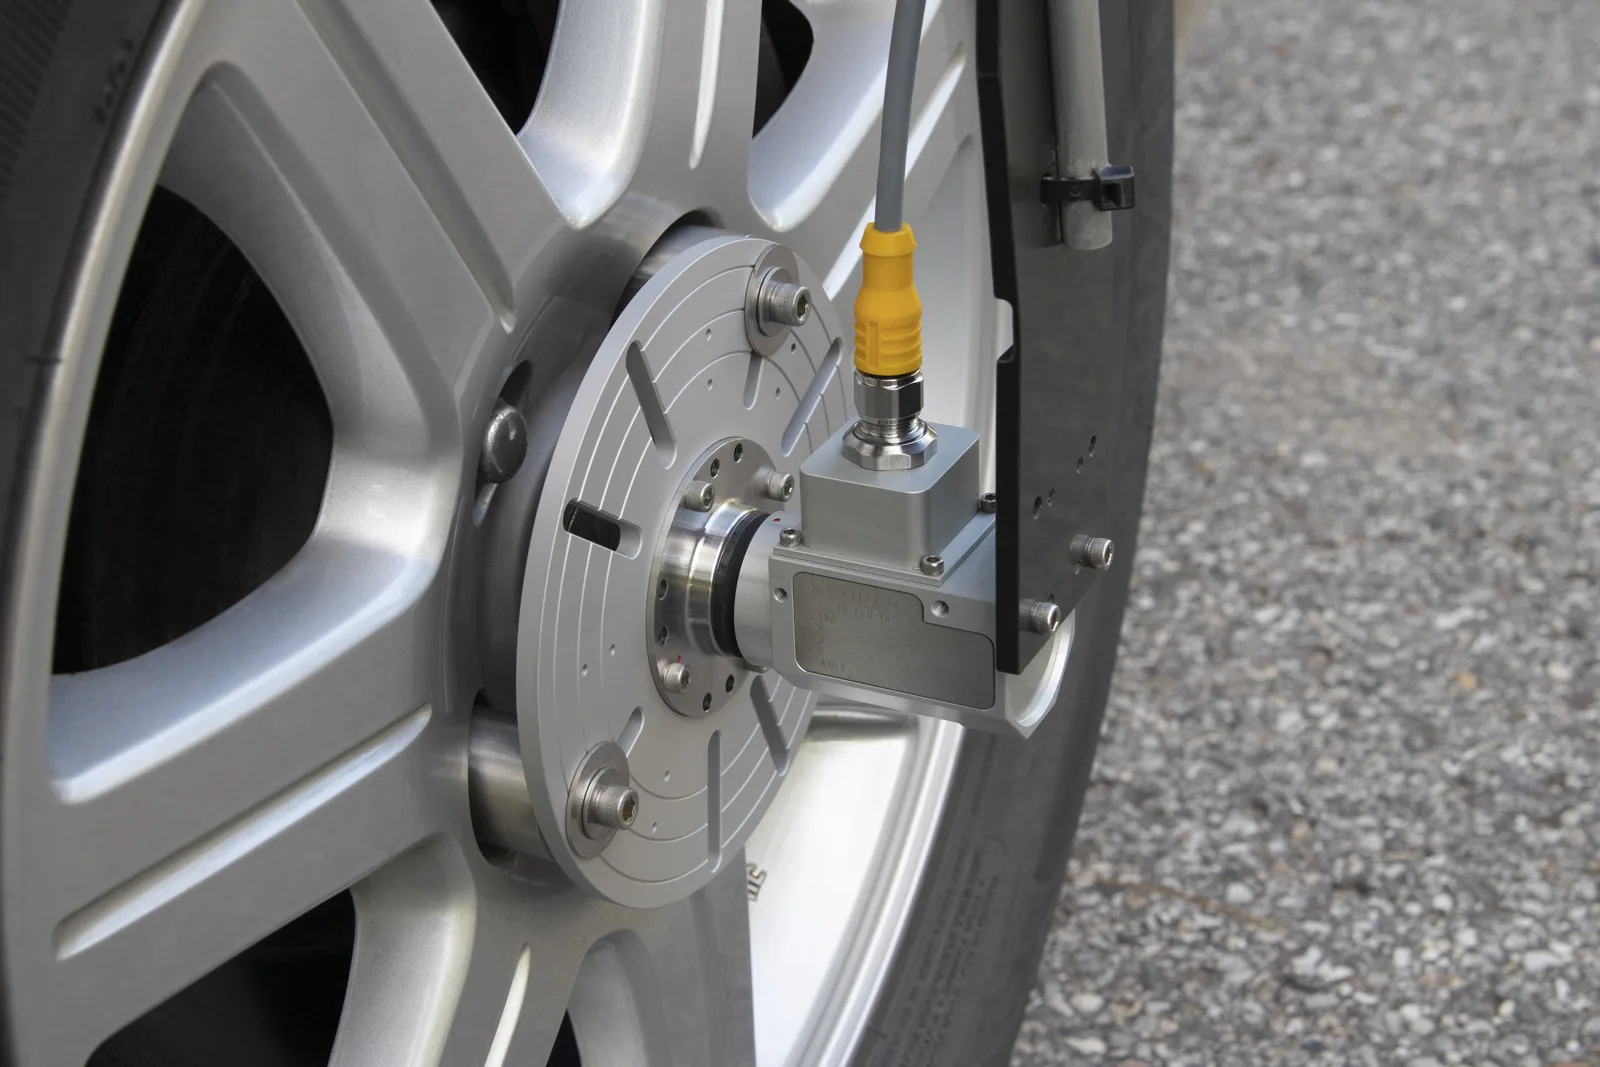
El encoder se atornilla a una placa de adaptación de rueda sujeta mediante tuercas de rueda de collet sobre las tuercas de la rueda. Su estator se sujeta mediante una varilla de retención a una placa magnética en la carrocería; la varilla debe estar exenta de juego, de lo contrario el encoder interpreta su movimiento como una rotación de la rueda. El sensor pesa 410 g, en una carcasa metálica estanca y resistente a la corrosión, y entrega las fases A y B en cuadratura, un impulso de índice I, y A⊕B, que duplica la resolución.
Instrumentación
| Encoder | Wheel Pulse Transducer, óptico, 50 a 5 000 imp./vuelta, 24 resoluciones |
|---|---|
| Salidas | A, B, I y A⊕B, impulsos de 0 a 5 V, ataque de cargas TTL; error acumulado máximo de 0,25° |
| Alimentación | 5 a 20 V CC, 60 mA |
| Estanqueidad y velocidad | IP67 con juntas rotativas de contacto, 3 000 rpm; 10 000 rpm sin juntas, 8 500 rpm por encima de 2 000 imp./vuelta |
| Montaje | placas de 6 in para automóviles, 8 in para camiones y autobuses, 10 in para tractores; tuercas de rueda de collet, 27 diseños; desnivel de 0,5 o 1 in |
| Acondicionador | EC-LV en línea, velocidad ± 10 V CC y posición 0 a 10 V CC, alimentado por el cable del encoder |
| Temperatura | −40 a 100 °C, −25 a 100 °C por encima de 2 000 imp./vuelta |
Procedimiento
- 01
Montar las mordazas y la placa de rueda
Tuercas de rueda con mordaza sobre las tuercas de la rueda, placa dimensionada para la rueda.
Wheel Pulse Transducer - 02
Montar el encoder y sujetar el estator
El encoder se atornilla a la placa. La barra de sujeción va a la placa magnética de la carrocería, sin juego.
- 03
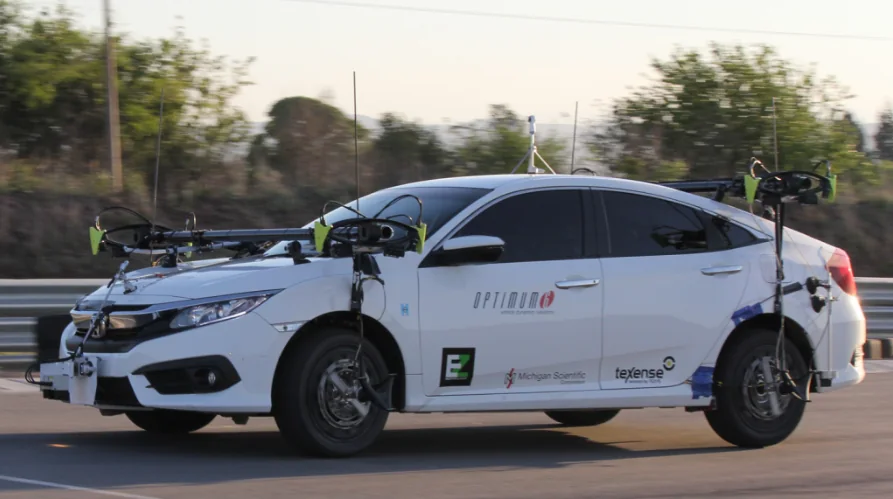
Usar dos encoders en el eje no direccional
Uno en cada rueda trasera, izquierda y derecha. La media de los dos da la velocidad y la distancia en el centro del vehículo.
- 04
Leer los impulsos o dos tensiones
Impulsos en una entrada de contador, o EC-LV en el cable del encoder para registradores con entradas analógicas únicamente.
Impulsos de encoder convertidos en tensión analógica
Dos encoders comparados con el GPS
Michigan Scientific comparó dos Wheel Pulse Transducers con un receptor GPS en un recorrido de unos 1,6 km, con una rotonda y un slalom. Los encoders estaban en las ruedas traseras y el receptor GPS en el techo, centrado sobre ellos; los datos de los encoders se muestrearon a 10 000 Hz.
En la rotonda, recorrida en sentido antihorario, la rueda derecha fue más rápida y más lejos que la izquierda. En el slalom, las dos ruedas se alternaron a lo largo de las curvas a izquierda y derecha. En ambos casos, la media de las dos velocidades de rueda coincidió con la velocidad GPS, y la distancia GPS quedó ligeramente por detrás de los datos de las ruedas. Al final del recorrido, la distancia de un solo encoder presentaba un error de hasta 0,22 %; la media de los dos, un error de 0,0115 %.
| Un solo encoder | error de distancia de hasta 0,22 % |
|---|---|
| Dos encoders promediados | error de distancia 0,0115 % |
Resultado
Velocidad de rueda para cada rueda instrumentada y, con dos encoders, velocidad y distancia del centro del vehículo, incluso donde se pierde el GPS. El resultado está disponible en forma de impulsos o, a través del EC-LV, como tensión de velocidad y tensión de posición.
Preguntas frecuentes
¿Por qué utilizar dos encoders de rueda en lugar de uno para medir la distancia?
En una curva, la rueda exterior recorre una distancia mayor y más rápido que la rueda interior, de modo que un encoder mide la trayectoria de su propia rueda. El promedio de dos encoders en el eje no direccional da la velocidad y la distancia en el centro del vehículo.
¿Cuál es la precisión de la distancia medida con encoders de rueda?
En el estudio de caso de Michigan Scientific, unos 1,6 km con una rotonda y un trazado en zigzag, el promedio de dos encoders presentaba un error de distancia de 0,0115 %, y un solo encoder hasta un 0,22 %.
¿Puede un encoder de rueda medir la distancia cuando se pierde la señal GPS?
Sí. Los vehículos de cartografía utilizan el encoder de rueda para mantener la distancia recorrida durante las interrupciones de la señal.
¿Cómo se registra la velocidad de rueda si el sistema de adquisición de datos no puede leer los impulsos del encoder?
El EC-LV, colocado en línea en el cable del encoder, convierte los impulsos en una tensión de velocidad de ± 10 V CC y una tensión de posición de 0 a 10 V CC.
Aplicaciones similares
Todas las aplicaciones-
 ADAS Seguimiento de vehículo autónomo Distancia recorrida, medida en las ruedas, para navegación por estimación y cartografía móvil en ausencia de GNSS.
-
 Dinámica Dinámica vehicular Las fuerzas y momentos en cada rueda cuando el vehículo frena, gira y cambia de carril.
-
 Invierno Ensayos de invierno Esfuerzos de rueda y velocidad de rueda medidos sobre nieve y hielo, para ver el momento en que un neumático empieza a deslizar.