Misurare la distanza percorsa a partire dalla rotazione della ruota dove il posizionamento satellitare non è disponibile
In sintesi
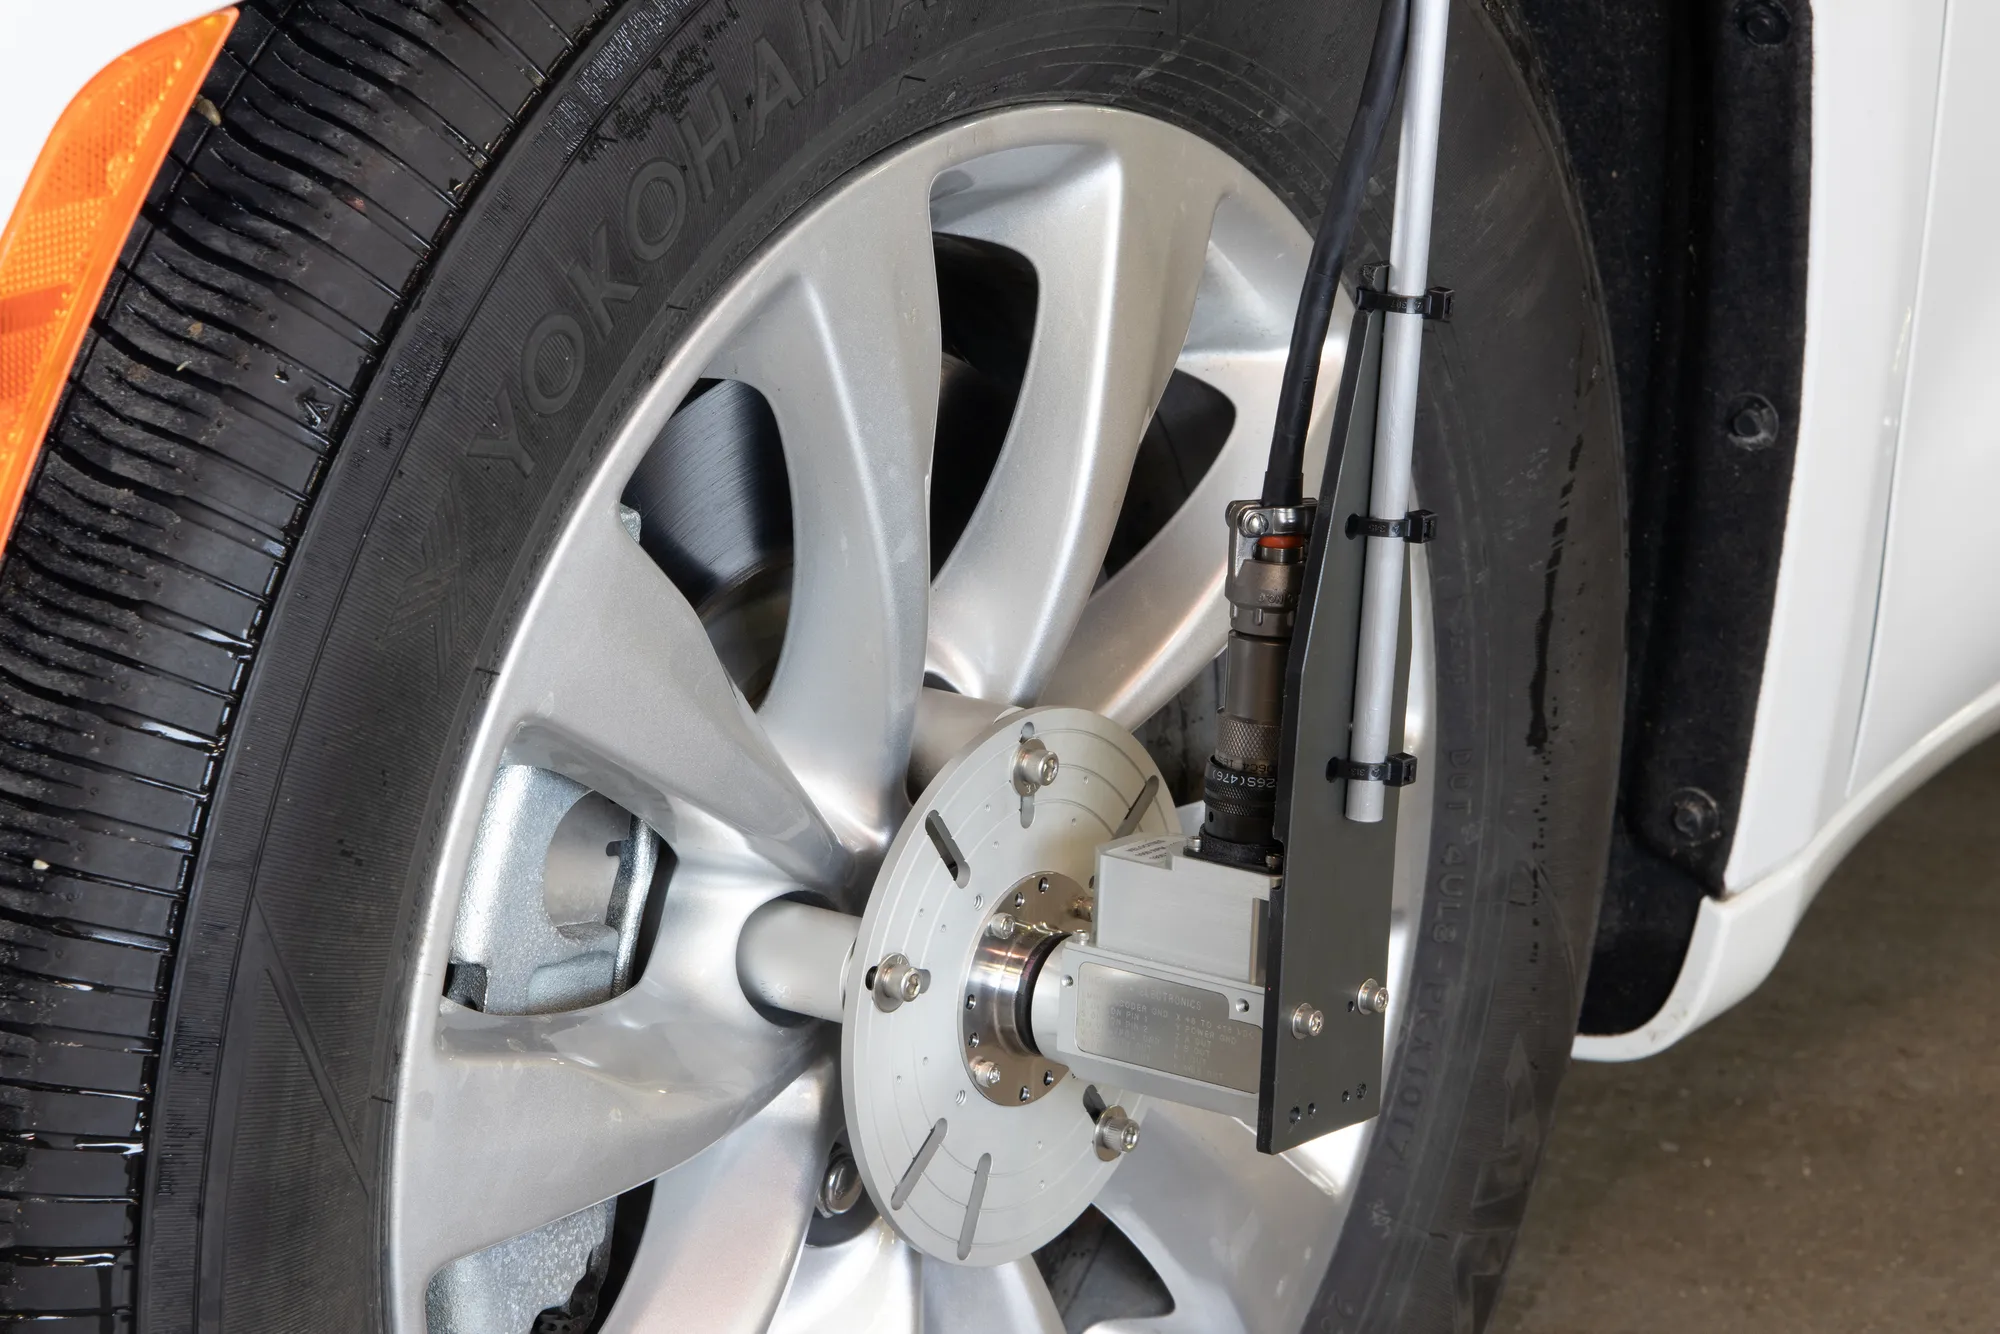
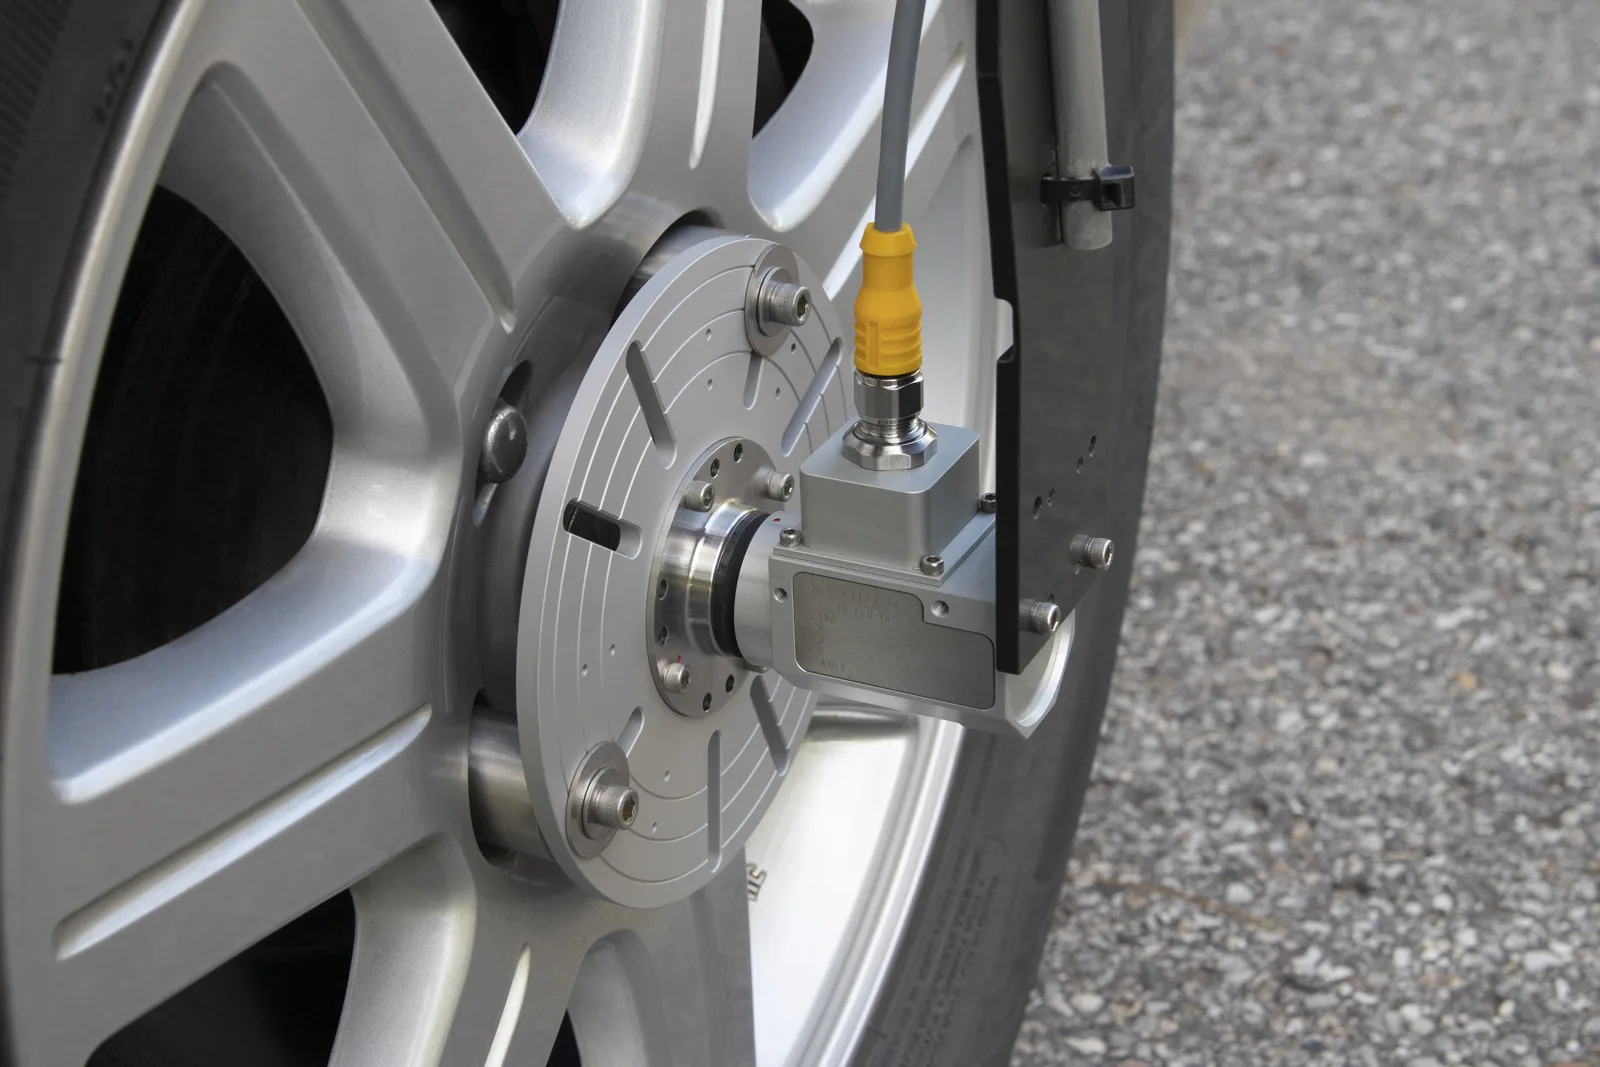
Un Wheel Pulse Transducer, un encoder ottico montato all’esterno della ruota sui dadi ruota, conta la rotazione della ruota. Moltiplicato per la circonferenza di rotolamento, il conteggio degli impulsi dà la distanza percorsa, indipendentemente da qualsiasi segnale satellitare. Un encoder su ogni ruota dell’asse non sterzante distingue le due traiettorie in curva. La distanza alimenta un sistema di navigazione a stima, oppure serve da strumento di misura della distanza, DMI, di un sistema di mappatura mobile.
- da 50 a 5 000 imp./giro
- risoluzione dell’encoder, scelta all’ordine
- IP67
- con guarnizioni rotanti a contatto
- 0.0115 %
- errore di distanza, due encoder mediati, caso di studio Michigan Scientific
Distanza dalla rotazione della ruota
Là dove il segnale GNSS non è disponibile, tra gli edifici, al chiuso o sottoterra, un sistema di navigazione a stima calcola la posizione a partire dalla distanza percorsa dal veicolo. La ruota è il luogo dove misurare tale distanza. Un encoder sulla ruota fornisce la sua posizione angolare e la sua velocità angolare, e il numero di giri, moltiplicato per la circonferenza di rotolamento, dà la distanza.
Due punti devono essere gestiti sul veicolo. In curva, le ruote interna ed esterna non percorrono la stessa distanza, sicché un encoder misura la traiettoria della propria ruota, e non quella del veicolo. E il veicolo può andare in retromarcia, l’encoder deve quindi dare il senso di rotazione.
Encoder
Il senso di rotazione proviene dalla fase tra i due canali in quadratura. L’encoder descritto nell’articolo ha 512 impulsi per giro; i suoi due canali combinati con una XOR danno 1 024 impulsi per giro.
| Modello | Wheel Pulse Transducer, encoder ottico in un involucro metallico stagni e resistente alla corrosione |
|---|---|
| Risoluzione | Da 50 a 5 000 imp./giro, 24 scelte, definite all’ordine |
| Uscite | A e B in quadratura, indice I, e A⊕B, che raddoppia la risoluzione; impulsi da 0 a 5 V, in grado di pilotare carichi TTL |
| Precisione | 0,25° di errore cumulato massimo |
| Alimentazione | Da 5 a 20 V CC, 60 mA |
| Stagnicità e velocità | IP67 con guarnizioni rotanti di contatto, 3 000 giri/min; senza guarnizioni, in condizioni asciutte, 10 000 giri/min |
| Montaggio | piastra di adattamento ruota, da 6, 8 o 10 in, su dadi ruota a mandrino, 27 modelli; statore mantenuto da un’asta e da una piastra magnetica sulla carrozzeria |
| Peso | 410 g, solo sensore |
Procedura
- 01
Montare i mandrini e la piastra
I dadi a mandrino si serrano sui dadi ruota e portano la piastra di adattamento. L’encoder si avvita sulla piastra.
Wheel Pulse Transducer - 02
Fissare lo statore
Un’asta di trattenuta e una piastra magnetica sulla carrozzeria impediscono allo statore dell’encoder di girare con la ruota.
- 03
Installare un encoder per lato
Un encoder su ogni ruota dell’assale non sterzante. La differenza tra le due ruote in curva viene misurata, e la media delle due segue il centro del veicolo.
Velocità e distanza ruota - 04
Leggere gli impulsi
Tramite un ingresso di conteggio del registratore, o tramite il condizionatore EC-LV, che li converte in linea in una tensione di velocità di ± 10 V CC e in una tensione di posizione da 0 a 10 V CC.
Condizionatore per encoder EC-LV
Cartografia mobile e veicoli al chiuso
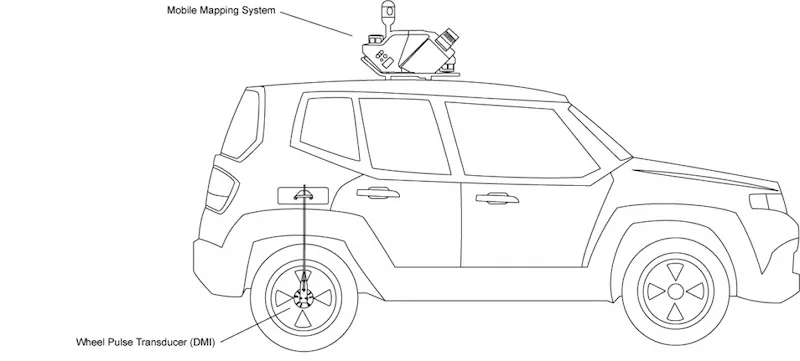
Un sistema di cartografia mobile installato su veicolo utilizza uno strumento di misura della distanza, DMI: un sensore di ruota che calcola la distanza a partire dalla rotazione della ruota. Il Wheel Pulse Transducer si collega al modulo di posizione e orientamento del sistema di cartografia, dove i suoi dati integrano il segnale GNSS durante le interruzioni. L’articolo lo associa a LiDAR, telecamere e GNSS in algoritmi SLAM multi-sensore, per la cartografia e per modelli 3D al chiuso e all’aperto.
Dove nessun segnale GNSS è disponibile, i carrelli elevatori autonomi nei magazzini e le attrezzature minerarie sotterranee sono localizzati a partire da encoder di ruota o da accelerometri. I dati di ruota servono anche come riferimento per verificare la precisione di un sistema basato su accelerometri.
Risultato
La distanza percorsa, dalla rotazione delle ruote e indipendentemente dal segnale satellitare. Nel caso di studio di Michigan Scientific, la media di due encoder sulle ruote posteriori ha dato un errore di distanza dello 0,0115 % su un percorso di circa 1,6 km.
Domande frequenti
Come fa un veicolo a mantenere la propria posizione quando il segnale GNSS va perso?
Un sistema di navigazione stimata calcola la posizione a partire dalla distanza percorsa. Un encoder sulla ruota conta la rotazione della ruota, il che fornisce tale distanza senza il segnale satellitare.
Perché installare un encoder di ruota su entrambi i lati del veicolo?
In curva, le ruote interne ed esterne non percorrono la stessa distanza. Con un encoder su ogni ruota dell’asse non sterzante, la media delle due segue il centro del veicolo.
Che cos’è un DMI in un sistema di mappatura mobile?
Uno strumento di misura della distanza, un sensore di ruota che calcola la distanza percorsa dalla rotazione della ruota. Si collega al modulo di posizione e orientamento del sistema di mappatura.
Un encoder montato su ruota può essere utilizzato sotto la pioggia, nella neve e nel fango?
Sì. Con guarnizioni rotanti di contatto, il Wheel Pulse Transducer è classificato IP67, fino a 3 000 giri/min.