
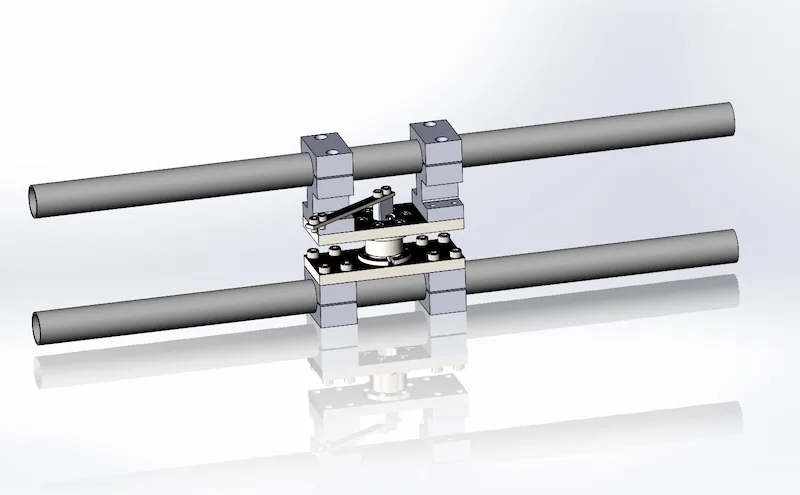
Modelo HBT transductor de par y ángulo de manillar
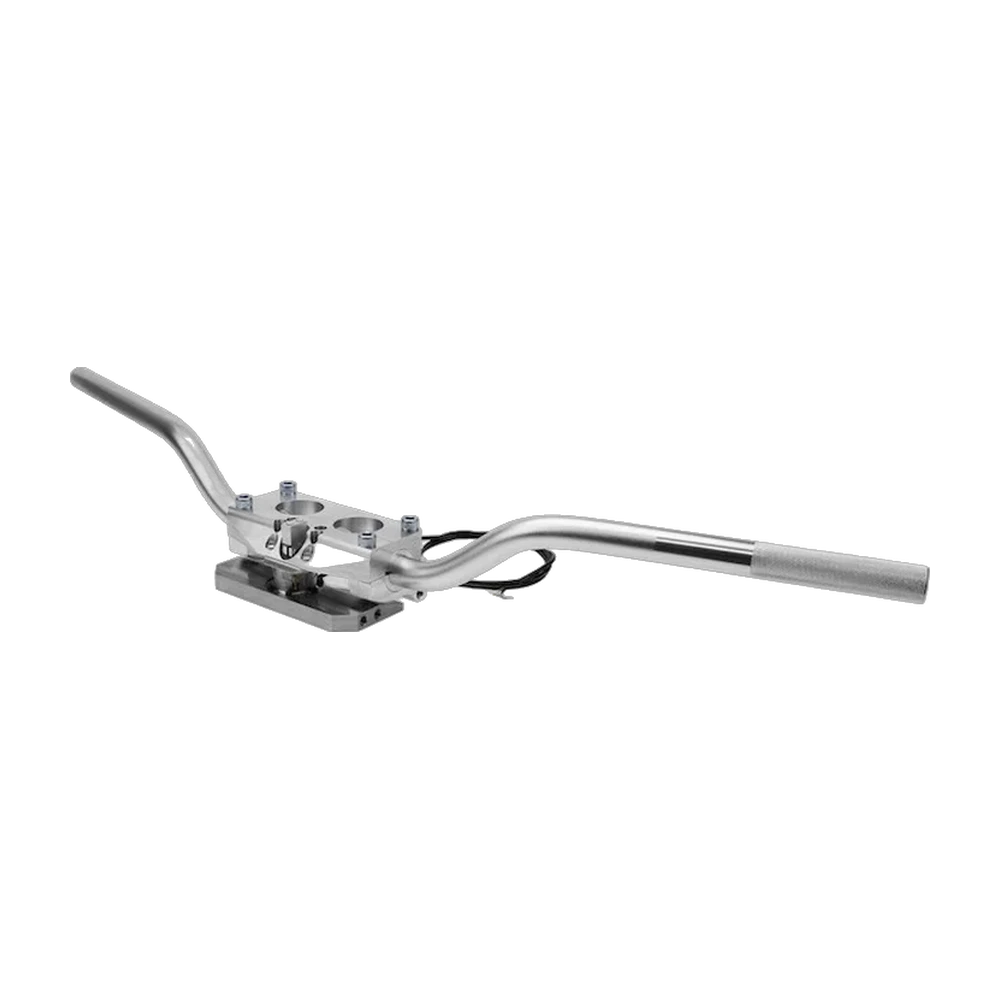
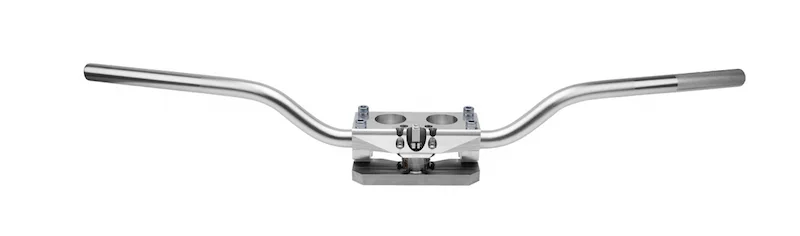
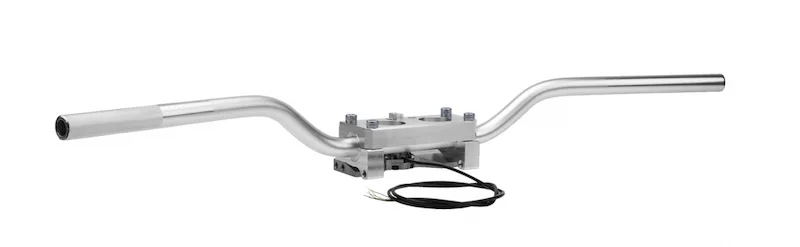
Transductor de par y ángulo de dirección en el manillar para motocicletas y quads, 135 N·m y ±180°, montado en lugar de las abrazaderas del manillar o sobre estas.
- ±135 N·m
- Rango de par
- ±180°
- Rango de ángulo de dirección
- ±0.3°
- Precisión de ángulo
- ±10 V · CAN 2,0
- Salidas de señal
- No linealidad de par< 1 % del fondo de escala
- Carga axial admisible440 N
- Alimentación9 a 36 V CC
- Masa, conjunto transductor1,6 kg
En lugar de las abrazaderas del manillar
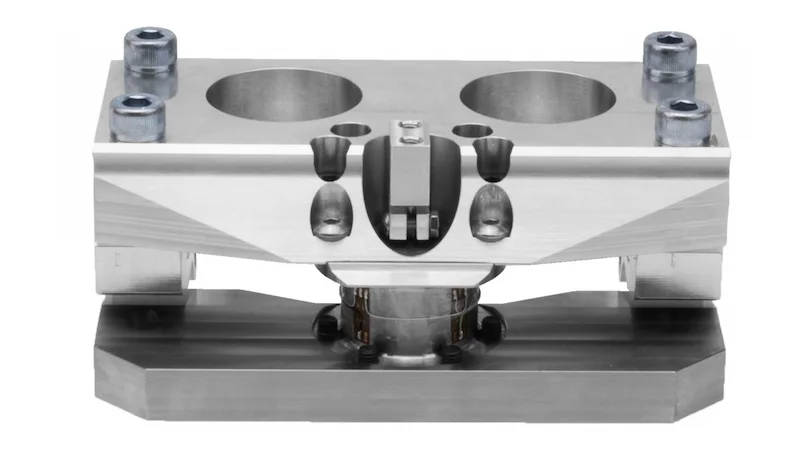
El HBT mide el par de dirección ejercido en el manillar, el ángulo de dirección y la velocidad de dirección en motocicletas y quads. El par procede de un sensor con galga extensométrica en puente completo, en acero inoxidable de alta resistencia, con una capacidad de 135 N·m (100 lbf·ft), compensado en temperatura de −12 a 49 °C, con una no linealidad inferior al 1 % del fondo de escala. El ángulo procede de un encoder inductivo de alta resolución sobre ±180°, con una precisión de ±0,3°, hasta 333 rpm. El par y el ángulo se emiten en ±10 V y en CAN 2,0 a 1 Mbit/s, la velocidad de dirección solo por CAN; el sentido antihorario es positivo. El conjunto transductor pesa 1,6 kg y funciona de −20 a 80 °C.
El HBT se monta en el manillar de dirección o en un árbol de quad, sustituyendo las abrazaderas del manillar existentes o fijándose a estas; Michigan Scientific puede diseñar y fabricar un sistema de montaje adaptado al vehículo. La sujeción antirrotación del sensor de ángulo se fija a una referencia fija de la motocicleta. El transductor y el sensor de ángulo se alimentan y controlan mediante una unidad de control DIGI-STEER, alimentada con 9 a 36 V CC, con controles de puesta a cero y de calibración por shunt.
Mide al mismo tiempo el par que el piloto aplica al manillar y el ángulo de dirección, en motocicletas y quads, con el manillar funcionando con normalidad.
Características
| Par admisible | 135 N·m |
|---|---|
| Rango de ángulo | 180° (en cada sentido) |
| No linealidad | ≤ 1 % FS |
| Principio de medición | Galga extensométrica (puente completo) |
| Precisión de ángulo | ≤ 0.3° |
| Salida | Tensión analógica · CAN (CAN 2,0) |
| Rango de salida | −10 a 10 V (antihorario positivo) |
| Velocidad binaria CAN | 1 Mbit/s |
| Tensión de alimentación | 9 a 36 V |
| Velocidad máx. | 333 rpm (para la medición del ángulo) |
| Carga axial admisible, borde de la rueda | 440 N |
| Peso | 1,6 kg (conjunto del transductor) |
| Temperatura de funcionamiento | −20 a 80 °C |
| Temperatura compensada | −12 a 49 °C |
Solicitar presupuesto
Recursos
Fichas técnicas y manuales
Planos
Ninguno para este producto.
Modelos CAD
Ninguno para este producto.
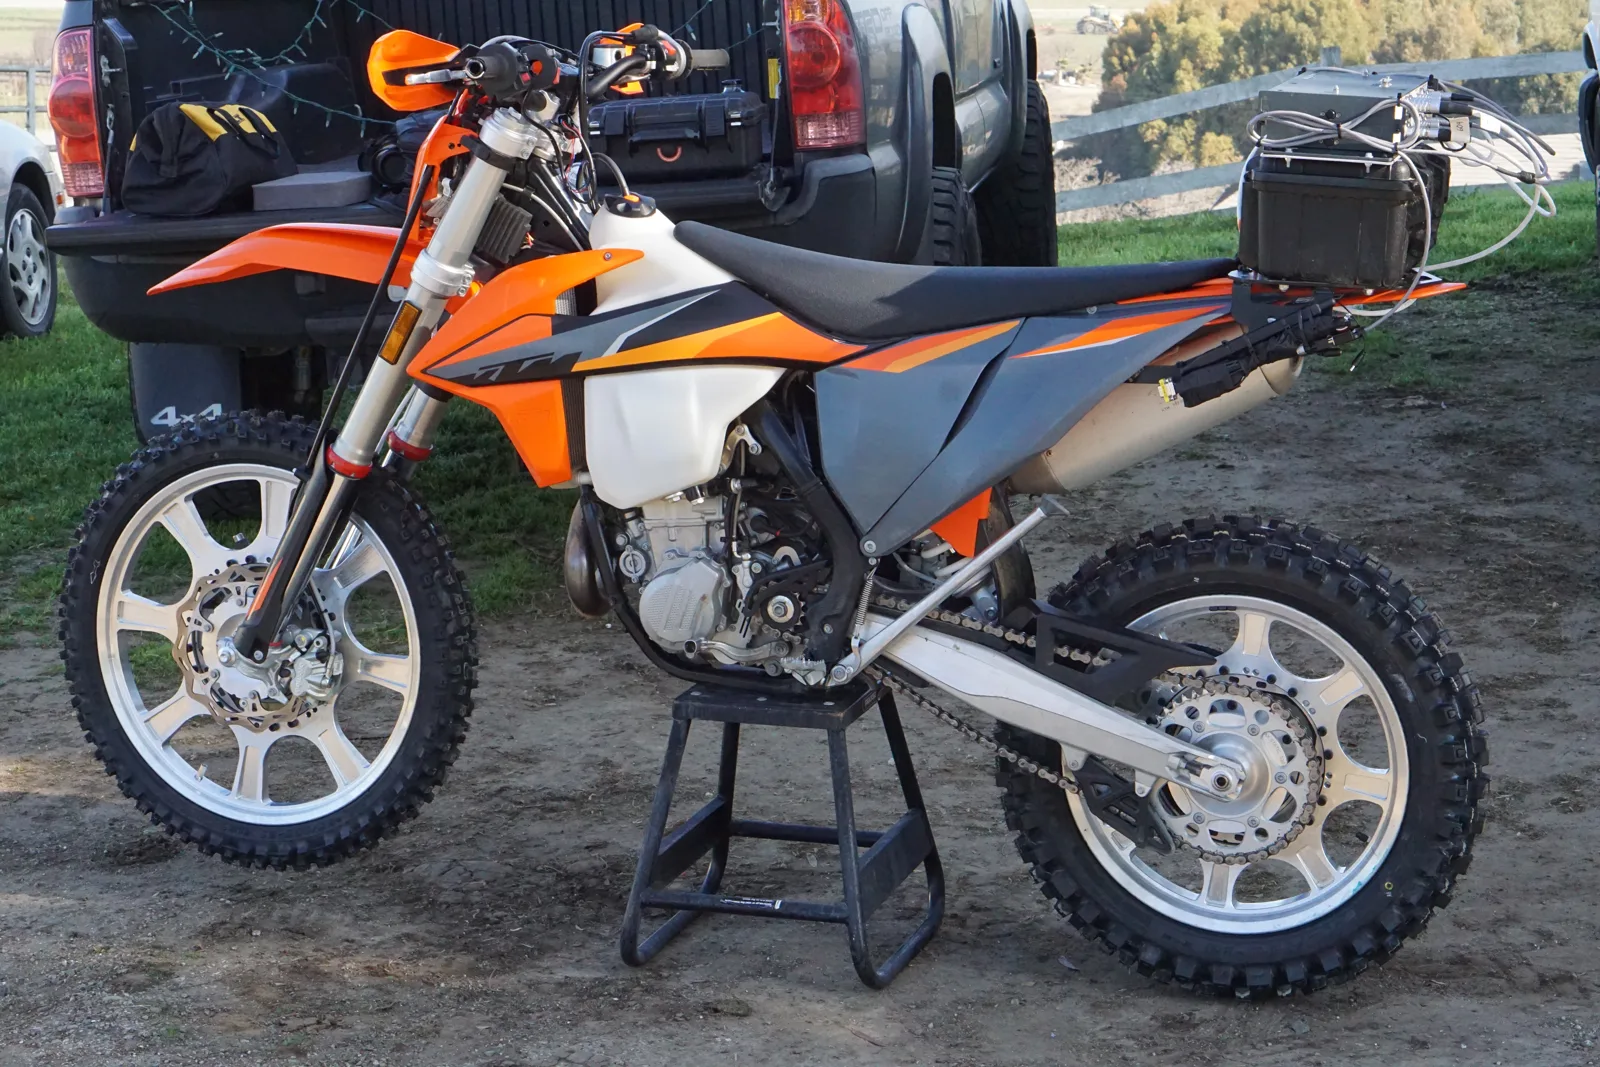
Junto al manillar
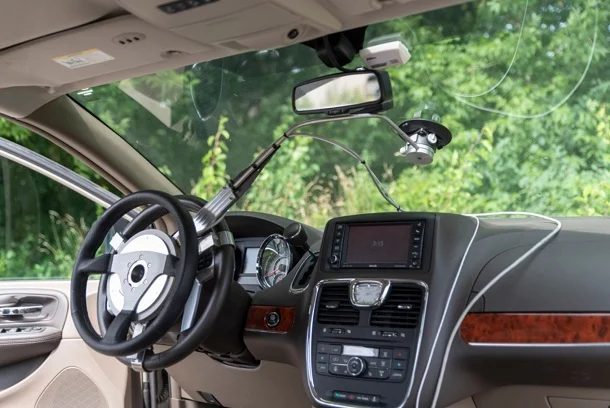
- En un coche Transductor de volante SW-SR2
Par de dirección y ángulo en el volante de origen.
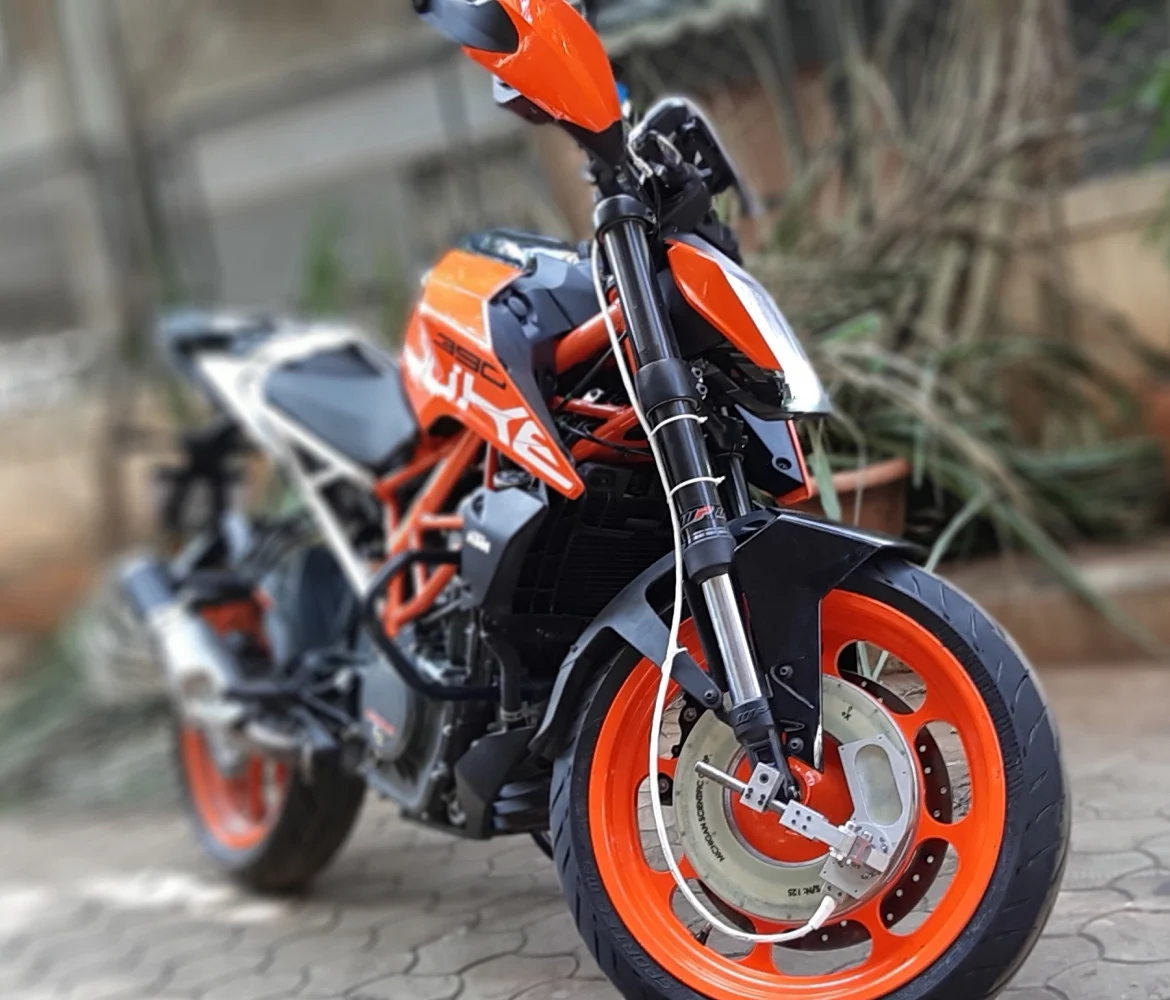
- Fuerzas de rueda en la misma motocicleta Rueda dinamométrica LW-MC-3.5K
Tres fuerzas y tres momentos en el centro de la rueda, 15,5 kN.
- Su propia pieza Transductores a medida
La propia pieza, equipada con galgas extensométricas y calibrada.
¿Una pregunta sobre este producto?
Describa la medición. Un ingeniero de aplicaciones le responde.
¿Más detalles que dar? Utilice el formulario de contacto completo.