
Medición del par y del ángulo de dirección en el manillar de una motocicleta
En resumen
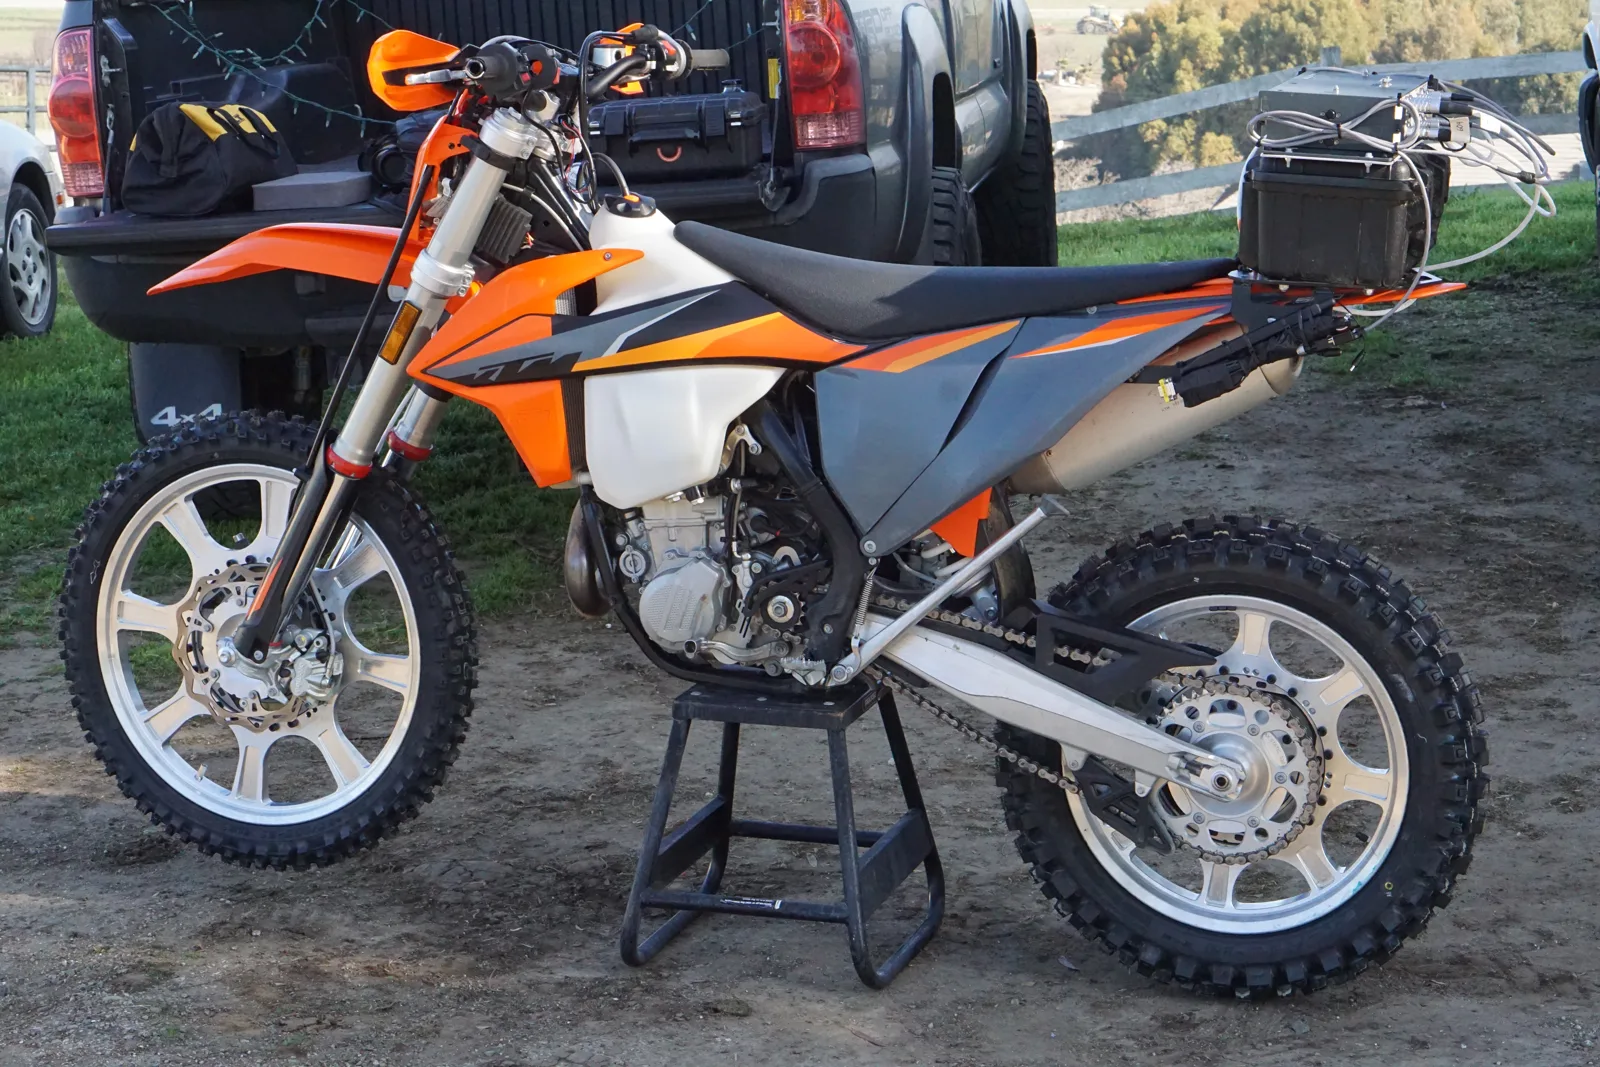
El modelo HBT mide el par de dirección y el ángulo de dirección en el manillar de una motocicleta, o en el árbol de dirección de un quad. Sustituye las abrazaderas del manillar existentes o se monta sobre ellas, de modo que el manillar sigue funcionando como antes. Un sensor de galga extensométrica en puente completo mide el par hasta 135 N·m y un encoder inductivo mide el ángulo en ± 180°. Una unidad de control DIGI-STEER alimenta ambos y proporciona salidas ± 10 V y CAN 2,0.
- ± 135 N·m
- rango de medida del par
- ± 180°
- rango de medida del ángulo de dirección
- ± 0.3°
- precisión del ángulo
Trayectoria del par
La acción del conductor es una fuerza en cada puño. El par de fuerzas crea un par alrededor del eje de dirección, y ese par pasa del manillar a la placa superior a través del HBT, que se sitúa entre ambos en lugar de las abrazaderas del manillar. El sensor de par es un sensor de galga extensométrica en puente completo, de acero inoxidable de alta resistencia, compensado en temperatura de −12 a 49 °C, con una no linealidad inferior al 1 % de la salida de fondo de escala.
El ángulo de dirección proviene de un encoder inductivo de alta resolución, leído hasta 333 rpm. Su dispositivo antirrotación está fijado a una referencia fija de la motocicleta. Un par antihorario da una salida positiva.
Instrumentación
| Modelo | Transductor de par y ángulo de manillar HBT |
|---|---|
| Par nominal | 135 N·m · rangos de medida inferiores a 135 N·m posibles · carga axial admisible 440 N |
| No linealidad del par | < 1 % de la salida de fondo de escala |
| Ángulo de dirección | ± 180°, precisión ± 0,3°, hasta 333 rpm |
| Salidas | ± 10 V y CAN 2,0 a 1 Mbit/s · velocidad de dirección solo por CAN |
| Montaje | en lugar de las abrazaderas del manillar, o sobre estas · se puede diseñar y fabricar un sistema de montaje para el vehículo |
| Temperatura y protección | Funcionamiento de −20 a 80 °C · IP65 |
| Peso | 1,6 kg, conjunto del transductor |
Cadena de medida
El transductor y el sensor de ángulo se alimentan y se controlan mediante una unidad de control DIGI-STEER, alimentada con 9 a 36 V CC, con los mandos de puesta a cero y de calibración por shunt. El par y el ángulo se disponen en ± 10 V y en CAN 2,0 a 1 Mbit/s; la velocidad de giro está solo en CAN. El sistema incluye el sensor, el encoder, los soportes de montaje y la electrónica de acondicionamiento de señal.
Procedimiento
- 01
Montar el transductor
El HBT sustituye a las abrazaderas del manillar existentes o se monta sobre ellas. El manillar se fija en él.
Transductor de par y ángulo de manillar modelo HBT - 02
Fijar el dispositivo antirrotación del encoder
El dispositivo antirrotación del sensor de ángulo se fija a un punto fijo de la motocicleta.
- 03
Conectar la unidad de control
La unidad DIGI-STEER, 9 a 36 V CC, pone el transductor a cero y lanza la calibración por shunt.
- 04
Registrar el par y el ángulo
± 10 V y CAN 2,0 hacia el registrador; velocidad de giro en CAN.
Esfuerzos de rueda en la misma motocicleta
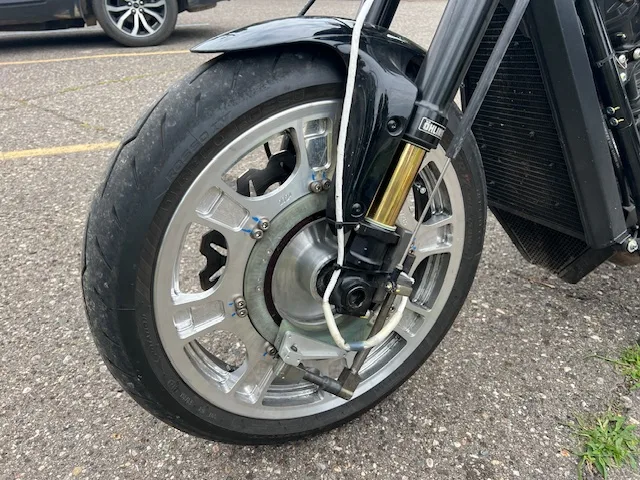
En la misma motocicleta, una rueda dinamométrica LW-MC-3.5K proporciona las tres fuerzas y los tres momentos en el centro de la rueda, con una capacidad de 15,5 kN en Fx y Fz y de 5,3 kN en Fy, con la telemetría, la alimentación por inducción y el encoder integrados en el transductor. El transductor en el manillar da la acción del piloto, la rueda dinamométrica los esfuerzos en el neumático.
Resultado
El par en el manillar hasta 135 N·m y el ángulo de giro sobre ± 180°, registrados juntos en la motocicleta o el quad en ± 10 V y en CAN 2,0. El manillar funciona con normalidad durante el ensayo.
Preguntas frecuentes
¿Modifica un transductor de par en el manillar la manera de girar de la motocicleta?
No. El modelo HBT sustituye a las abrazaderas del manillar existentes o se monta sobre ellas, y el funcionamiento original del manillar no se altera.
¿Qué rango de par cubre un sensor de par de dirección para motocicleta?
El modelo HBT tiene una capacidad de 135 N·m, con una no linealidad inferior al 1 % del fondo de escala. Son posibles rangos inferiores a 135 N·m.
¿Se puede medir el ángulo de giro junto con el par de dirección en una motocicleta?
Sí. Un encoder inductivo en el mismo transductor proporciona el ángulo de giro sobre ± 180° con una precisión de ± 0,3°, y la velocidad de giro está disponible en CAN.
¿Se puede utilizar el mismo transductor en un quad?
Sí. El modelo HBT se monta en el manillar de una motocicleta o en el árbol de dirección de un quad.
Aplicaciones similares
Todas las aplicaciones-
 Dirección Par y ángulo en el volante El par que aplica el conductor y el ángulo de la rueda, medidos en el volante, en carretera o en laboratorio.
-
 Dinámica Dinámica vehicular Las fuerzas y momentos en cada rueda cuando el vehículo frena, gira y cambia de carril.
-
 Durabilidad Cargas en la rueda en carretera Tres fuerzas y tres momentos en cada rueda, registrados durante la conducción del vehículo.