
Medición de fuerzas en tres direcciones donde una célula de carga apenas cabe
En resumen
En un robot o una prótesis, el transductor de fuerza debe encajar en el conjunto móvil. El TR3D-B-1K mide tres fuerzas de hasta 4,4 kN por eje en un cuerpo de 25,4 × 25,4 × 12,7 mm, con un puente de galgas extensométricas por eje. Una célula de carga de seis ejes TR6D-C añade los tres momentos: 71 kN y 1,4 kN·m en la 16K, 178 kN y 9,5 kN·m en la 40K. Una caja amplificadora SGA3A proporciona ± 10 V por eje.
- 4,4 kN
- capacidad por eje del TR3D-B-1K
- 25,4 × 25,4 × 12,7 mm
- cuerpo del TR3D-B-1K
- 6
- componentes medidos por una célula de carga TR6D-C
Trayectoria de la carga
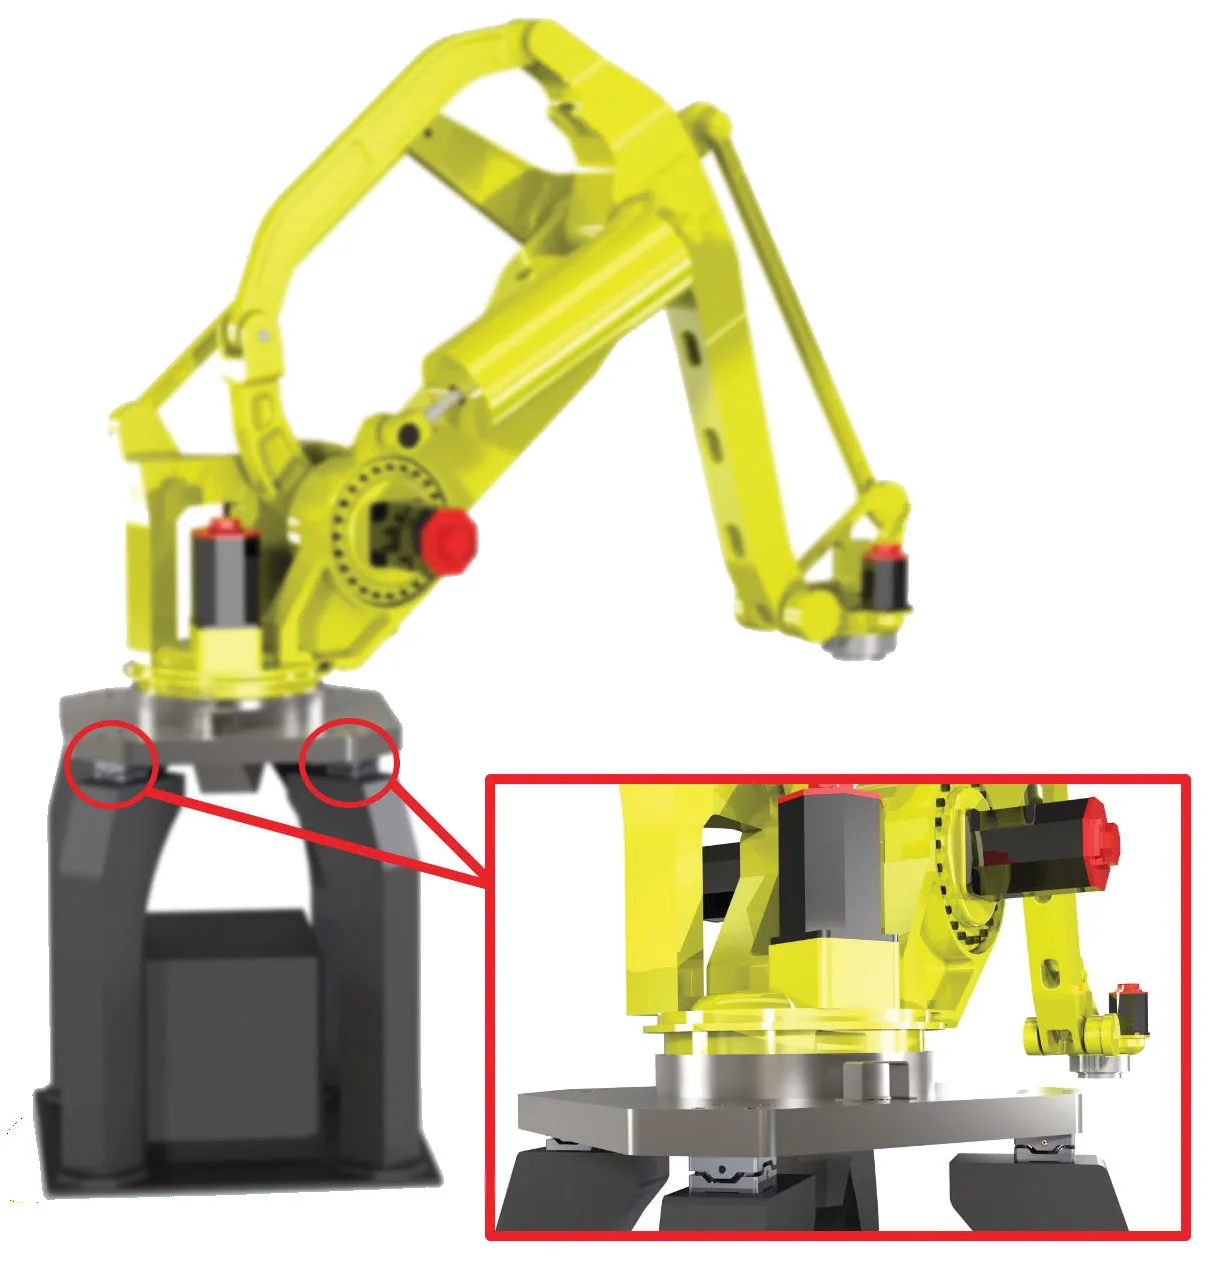
En un robot, la célula de carga mide el momento en voladizo en la base del brazo en funcionamiento, o las fuerzas sobre el efector final. Una célula de carga de seis ejes proporciona las tres fuerzas y los tres momentos, de modo que el robot percibe las cargas en todas las direcciones; esto sirve para la prensión y el montaje de productos.
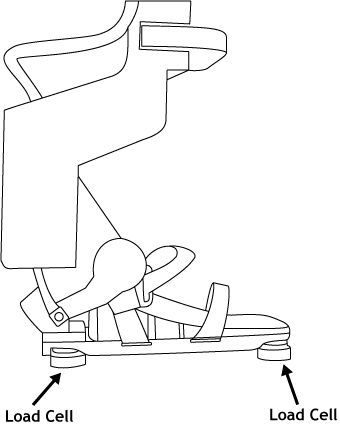
Bajo un pie protésico, las células de carga registran las fuerzas entre la prótesis y el suelo en tres direcciones mientras el paciente camina, corre o salta. Los datos sirven para el trabajo sobre el equilibrio y la marcha y para el desarrollo de la prótesis. Las células de carga de seis ejes sirven para simulaciones de articulaciones, miembros protésicos y ensayos de rendimiento.
Instrumentación
| Tres fuerzas, cuerpo más pequeño | TR3D-B-1K, 4,4 kN por eje, 25,4 × 25,4 × 12,7 mm, 65 N·m de momento máximo por eje, 4,5 mV/V, aluminio o acero inoxidable |
|---|---|
| Tres fuerzas, serie | TR3D, 1,1 a 444 kN por eje, tres puentes completos de galgas extensométricas |
| Fuerzas y momentos | TR6D-C-16K, 71 kN y 1,4 kN·m, 101,6 × 101,6 × 50,8 mm · TR6D-C-40K, 178 kN y 9,5 kN·m, 152,4 × 152,4 × 76,2 mm |
| Montaje | planos de taladro idénticos en la parte superior y la base del TR6D-C; TR3D-B atornillado en una pieza existente tras modificación, o entre bridas realizadas a tal efecto |
| Protección | estanqueidad, compensación en temperatura, utilizable de −40 a 149 °C |
| Amplificador | SGA3A, excitación del puente ± 5 V o ± 2,5 V, salida ± 10 V por eje, calibración por shunt remota |
| Calibración | certificado trazable NIST con cada TR3D; informe ISO/IEC 17025 con matriz de diafonía con cada TR6D-C |
Procedimiento
- 01
Elegir tres o seis componentes
Tres fuerzas si el ensayo solo necesita las fuerzas; seis si los momentos deben separarse de ellas.
Células de carga de seis ejes - 02
Elegir el cuerpo según el espacio
El TR3D-B-1K se instala donde haya 25,4 × 25,4 × 12,7 mm disponibles; la capacidad se deduce de la carga y del momento máximo por eje.
Células de carga triaxiales TR3D-B - 03
Atornillar la célula en el camino de carga
Bajo la base, en la brida de muñeca o bajo el pie protésico, mediante bridas realizadas para el conjunto.
- 04
Acondicionar y registrar
Una caja SGA3A por célula triaxial, ± 10 V por eje; calibración por shunt en cada canal antes del ensayo.
Caja amplificadora SGA3A
Esfuerzos en los soportes en un vehículo
La misma célula de carga en miniatura mide los esfuerzos en los soportes donde el espacio es reducido. En un árbol de transmisión de varias partes, da los esfuerzos radial y axial sobre el soporte del rodamiento. Entre un motor de motocicleta y su bastidor, las tres direcciones dan la fuerza total sobre los soportes del motor y los amortiguadores de vibraciones.
Resultado
Fuerzas según tres direcciones con una célula de carga de 25,4 mm que se inserta en el conjunto, o fuerzas y momentos con una célula de seis ejes, en el brazo de robot, el efector o el pie protésico.
Preguntas frecuentes
¿Cuál es el tamaño mínimo de una célula de carga triaxial?
El TR3D-B-1K mide 25,4 × 25,4 × 12,7 mm y registra tres fuerzas de hasta 4,4 kN por eje, con un momento máximo de 65 N·m por eje.
¿Qué mide una célula de carga de seis ejes?
Tres fuerzas y tres momentos. En un robot, detecta los esfuerzos en todas las direcciones, lo que sirve para la prensión y el montaje de productos.
¿Cómo medir las fuerzas de reacción del suelo bajo un pie protésico?
Las células de carga se colocan entre el pie protésico y el suelo. Medidas en tres direcciones, las fuerzas proporcionan una retroalimentación biomecánica mientras el paciente camina, corre o salta.
¿Puede una célula de carga en miniatura medir los esfuerzos sobre los soportes del motor en un vehículo?
Sí. La misma célula de carga triaxial en miniatura da los esfuerzos radial y axial sobre el soporte del rodamiento de un árbol de transmisión de varios tramos, o el esfuerzo total sobre los soportes del motor de una motocicleta.
Aplicaciones similares
Todas las aplicaciones-
 Médico Equipos médicos Pequeñas cargas de tracción, fuerzas multieje sobre prótesis y señales de temperatura limpias, para equipos médicos y farmacéuticos.
-
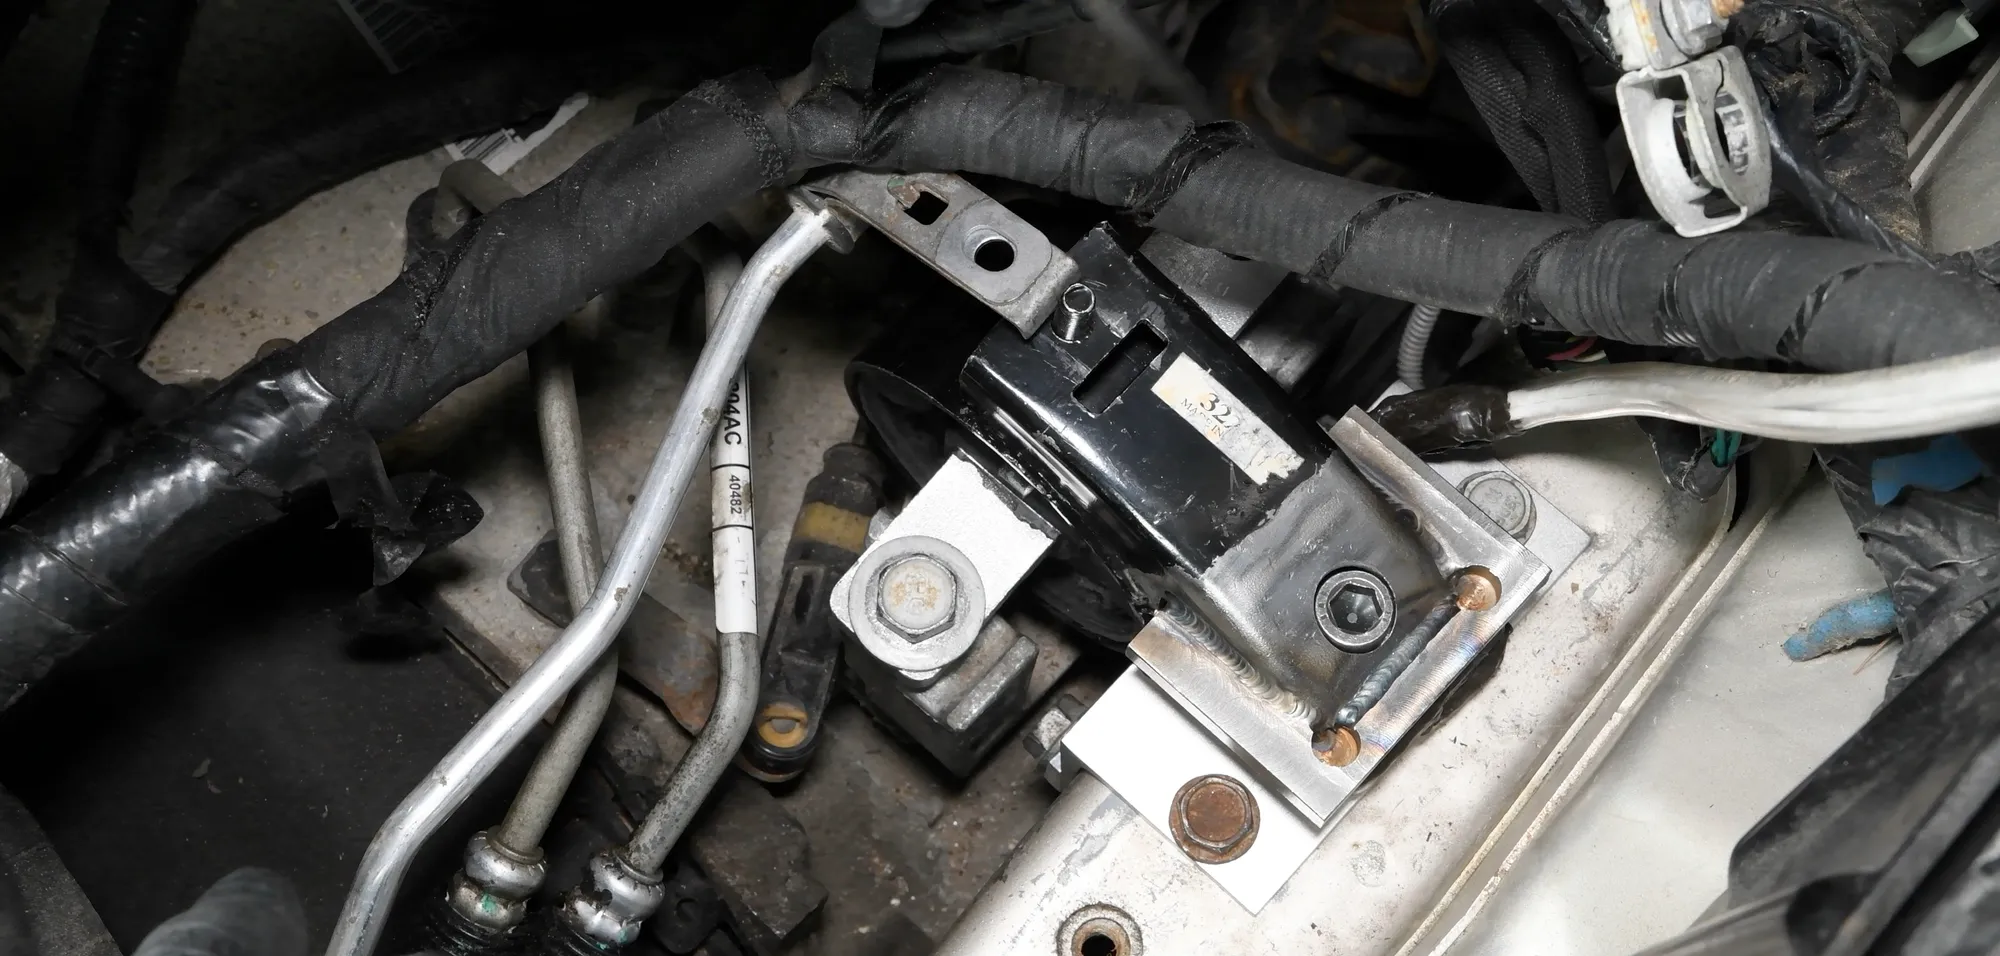 Componente Esfuerzos en los soportes del motor Las tres fuerzas que cada soporte transmite al chasis durante el arranque, la aceleración y los cambios de marcha.
-
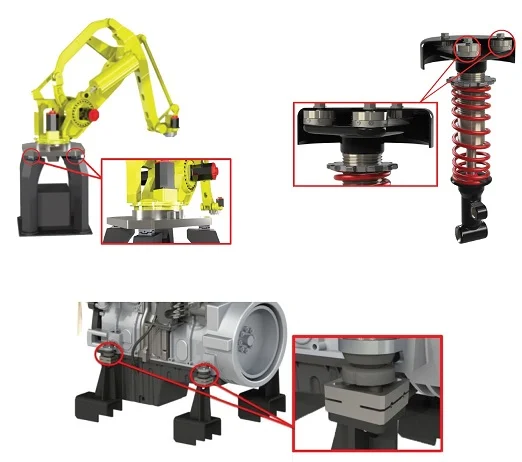 Banco de ensayo Plataforma de fuerzas y momentos Fuerzas netas y momentos netos sobre un sistema, calculados a partir de cuatro células de carga triaxiales.