
Kraftmessung in drei Richtungen, wo ein Kraftaufnehmer kaum Platz findet
Kurz zusammengefasst
In einem Roboter oder einer Prothese muss der Kraftaufnehmer in die bewegliche Baugruppe passen. Der TR3D-B-1K misst drei Kräfte bis 4,4 kN pro Achse in einem Körper von 25,4 × 25,4 × 12,7 mm, mit je einer Dehnungsmessstreifen-Brücke (DMS) pro Achse. Ein sechachsiger Kraftaufnehmer TR6D-C ergänzt die drei Momente: 71 kN und 1,4 kN·m beim 16K, 178 kN und 9,5 kN·m beim 40K. Ein Messverstärker-Kasten SGA3A liefert ± 10 V pro Achse.
- 4,4 kN
- Kapazität pro Achse des TR3D-B-1K
- 25,4 × 25,4 × 12,7 mm
- Körper des TR3D-B-1K
- 6
- Komponenten, gemessen von einem Kraftaufnehmer TR6D-C
Kraftfluss
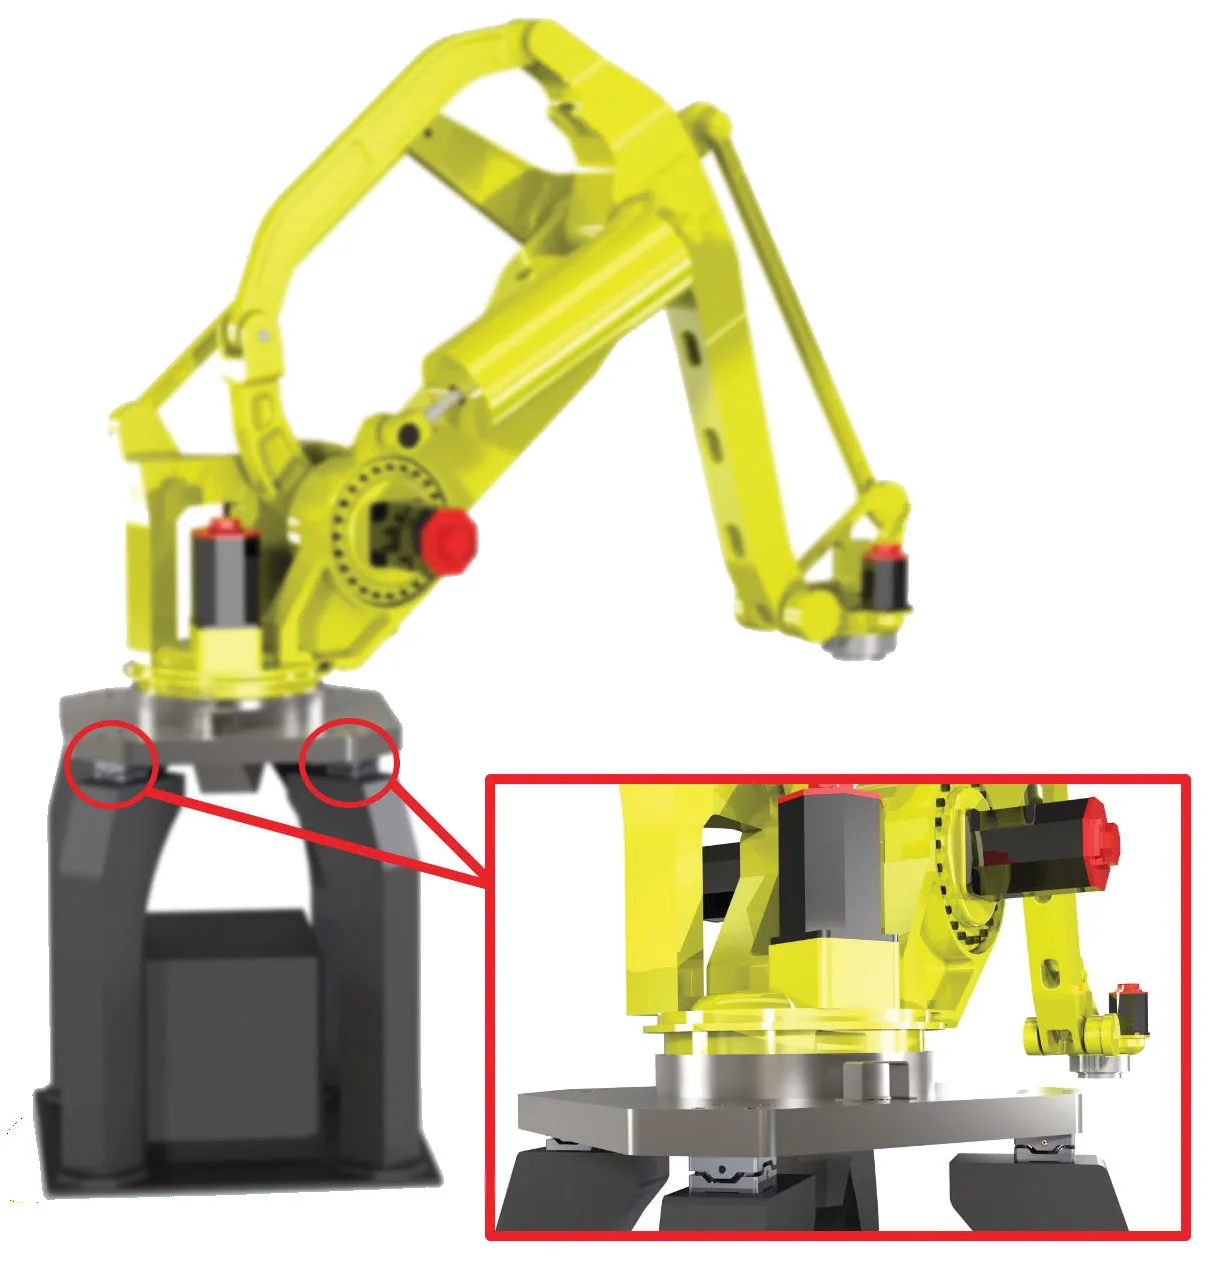
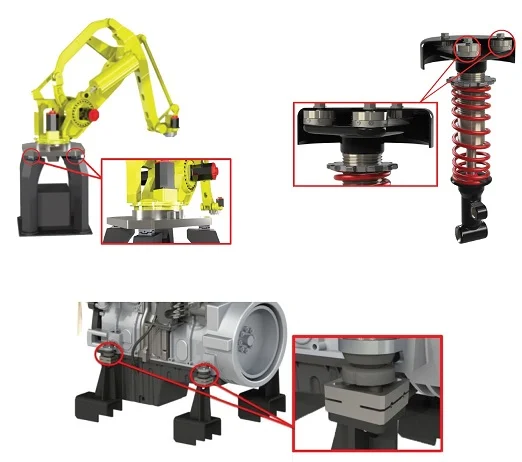
An einem Roboter misst der Kraftaufnehmer das Kragmoment an der Armbasis im Betrieb oder die Kräfte am Endeffektor. Ein sechachsiger Kraftaufnehmer liefert die drei Kräfte und die drei Momente, sodass der Roboter Lasten in allen Richtungen wahrnimmt; dies dient dem Greifen und der Produktmontage.
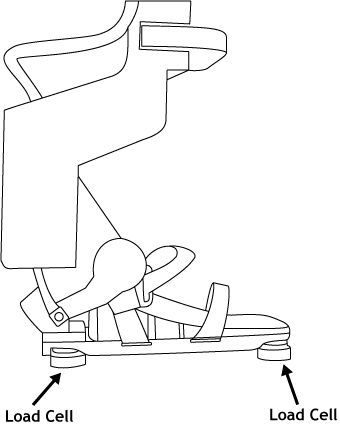
Unter einem Prothesenfuß erfassen Kraftaufnehmer die Kräfte zwischen Prothese und Boden in drei Richtungen, während der Patient geht, läuft oder springt. Die Daten dienen der Arbeit zu Gleichgewicht und Gangbild sowie der Entwicklung der Prothese. Sechsachsige Kraftaufnehmer dienen Gelenksimulationen, Prothesengliedern und Leistungsversuchen.
Instrumentierung
| Drei Kräfte, kleinster Körper | TR3D-B-1K, 4,4 kN pro Achse, 25,4 × 25,4 × 12,7 mm, 65 N·m maximales Moment pro Achse, 4,5 mV/V, Aluminium oder Edelstahl |
|---|---|
| Drei Kräfte, Baureihe | TR3D, 1,1 bis 444 kN pro Achse, drei vollständige Dehnungsmessstreifen-Brücken (DMS) |
| Kräfte und Momente | TR6D-C-16K, 71 kN und 1,4 kN·m, 101,6 × 101,6 × 50,8 mm · TR6D-C-40K, 178 kN und 9,5 kN·m, 152,4 × 152,4 × 76,2 mm |
| Montage | identische Lochbilder auf Ober- und Unterseite des TR6D-C; TR3D-B nach Anpassung in ein vorhandenes Bauteil verschraubt oder zwischen dafür angefertigten Flanschen |
| Schutz | wetterfeste Abdichtung, temperaturkompensiert, verwendbar von −40 bis 149 °C |
| Messverstärker | SGA3A, Brückenspeisung ± 5 V oder ± 2,5 V, Ausgang ± 10 V pro Achse, ferne Shunt-Kalibrierung |
| Kalibrierung | NIST-rückverfolgbares Zertifikat mit jedem TR3D; ISO/IEC 17025-Bericht mit Übersprechmatrix mit jedem TR6D-C |
Vorgehen
- 01
Drei oder sechs Komponenten wählen
Drei Kräfte, wenn der Versuch nur die Kräfte benötigt; sechs, wenn die Momente davon getrennt werden müssen.
Sechsachsige Kraftaufnehmer - 02
Körper nach dem Bauraum wählen
Der TR3D-B-1K passt dort, wo 25,4 × 25,4 × 12,7 mm zur Verfügung stehen; die Kapazität ergibt sich aus der Last und dem maximalen Moment pro Achse.
Triaxiale Kraftaufnehmer TR3D-B - 03
Den Aufnehmer in den Kraftfluss verschrauben
Unter der Basis, am Handgelenkflansch oder unter dem Prothesenfuß, über dafür angefertigte Flansche.
- 04
Aufbereiten und aufzeichnen
Ein SGA3A-Gehäuse pro dreiachsigem Aufnehmer, ± 10 V pro Achse; Shunt-Kalibrierung an jedem Kanal vor dem Versuch.
SGA3A-Messverstärkergehäuse
Kräfte an Aufnahmen in einem Fahrzeug
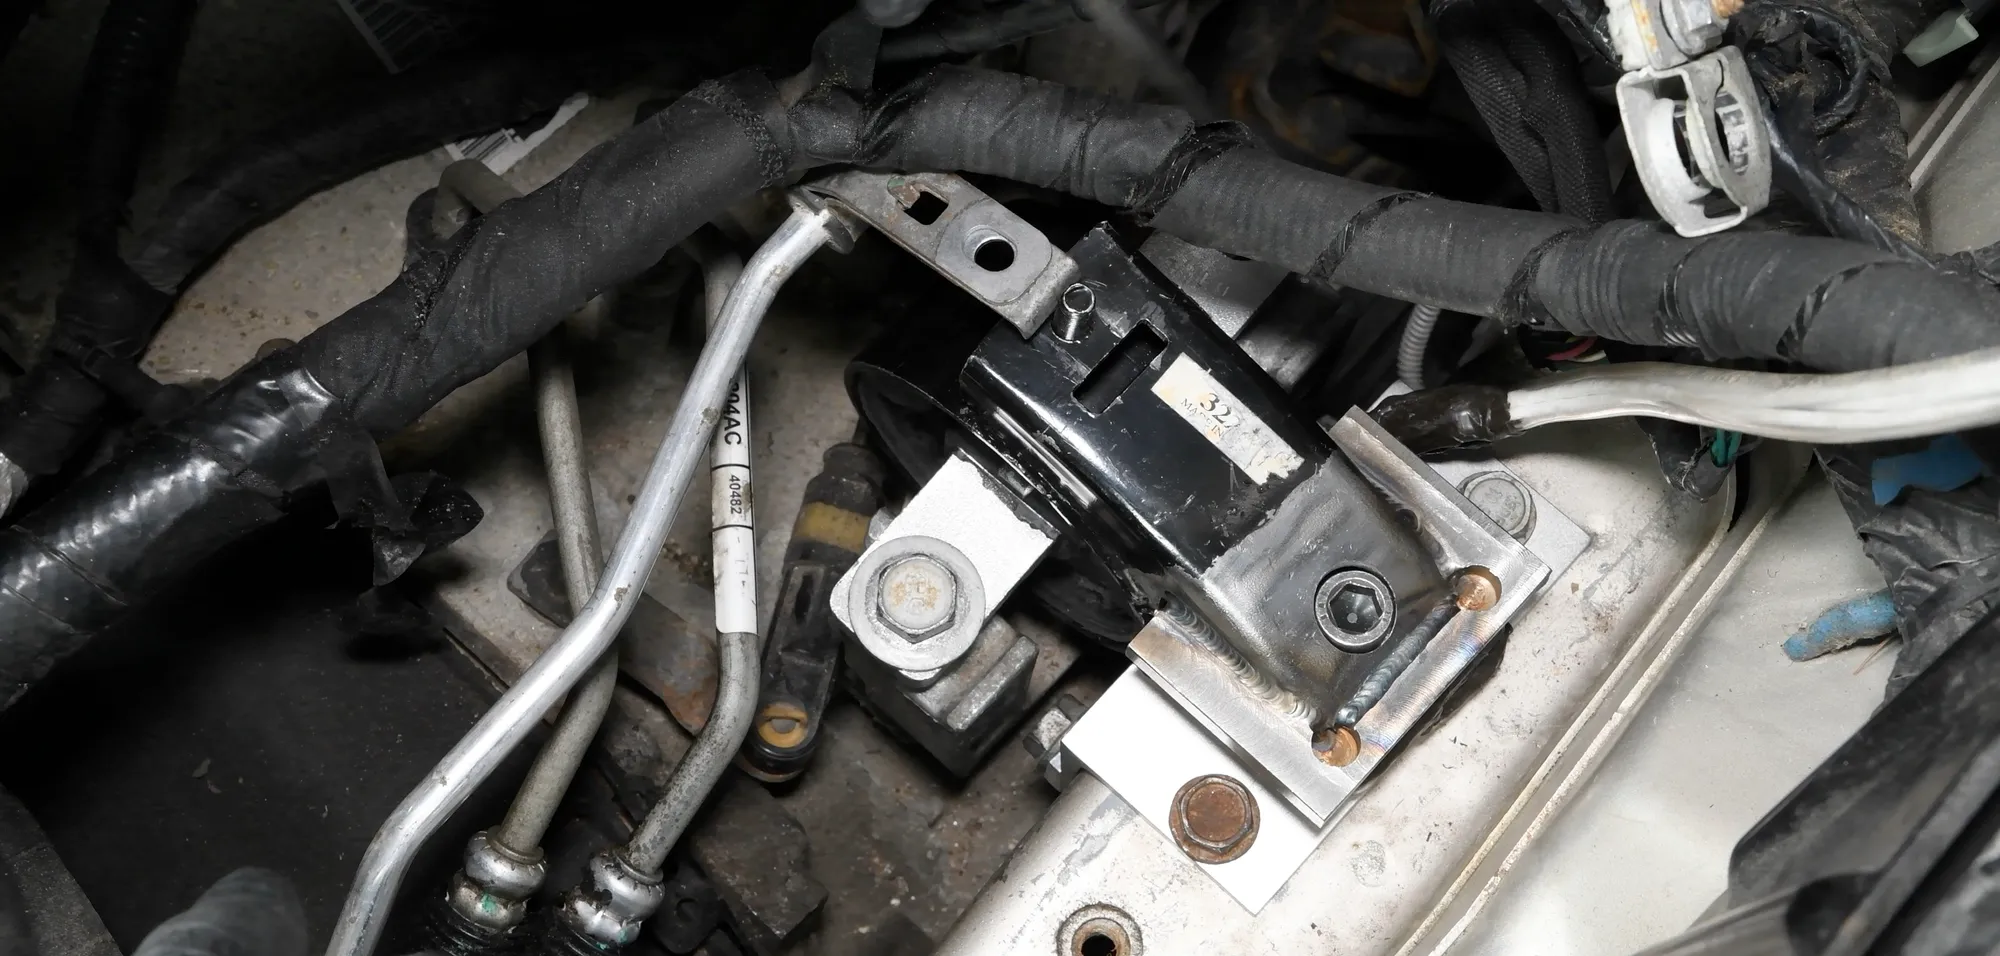
Derselbe miniature Kraftaufnehmer misst Kräfte an Aufnahmen, wo der Bauraum knapp ist. An einer mehrteiligen Antriebswelle liefert er die Radial- und Axialkräfte an der Lageraufnahme. Zwischen einem Motorradmotor und seinem Rahmen geben die drei Richtungen die Gesamtkraft auf den Motorlagerbock und die Schwingungsdämpfer an.
Ergebnis
Kräfte in drei Richtungen mit einem 25,4-mm-Kraftaufnehmer, der in die Baugruppe passt, oder Kräfte und Momente mit einem sechsachsigen Aufnehmer – am Roboterarm, am Endeffektor oder am Prothesenfuß.
Häufige Fragen
Wie klein kann ein triaxialer Kraftaufnehmer sein?
Der TR3D-B-1K misst 25,4 × 25,4 × 12,7 mm und erfasst drei Kräfte bis 4,4 kN pro Achse, mit einem maximalen Moment von 65 N·m pro Achse.
Was misst ein sechsachsiger Kraftaufnehmer?
Drei Kräfte und drei Momente. An einem Robotern erfasst er Kräfte in alle Richtungen, was Greifen und Produktmontage unterstützt.
Wie werden die Bodenkraftreaktionen unter einem Prothesenfuß gemessen?
Kraftaufnehmer werden zwischen dem Prothesenfuß und dem Boden platziert. In drei Richtungen gemessen liefern die Kräfte eine biomechanische Rückmeldung, während der Patient geht, läuft oder springt.
Kann ein Miniatur-Kraftaufnehmer die Kräfte an Motorlagern in einem Fahrzeug messen?
Ja. Derselbe dreiaxiale Miniatur-Kraftaufnehmer liefert die radialen und axialen Kräfte am Lagerhalter einer mehrteiligen Antriebswelle oder die Gesamtkraft an den Motorlagerböcken eines Motorrads.
Ähnliche Anwendungen
Alle Anwendungen-
 Medizintechnik Medizinische Geräte Kleine Zugkräfte, mehrachsige Kräfte an Prothesen und saubere Temperatursignale, für medizinische und pharmazeutische Geräte.
-
 Komponente Motorlagerkräfte Die drei Kräfte, die jedes Lager beim Anlassen, bei der Beschleunigung und beim Gangwechsel auf den Rahmen überträgt.
-
 Prüfstand Kraft- und Momentenmessplattform Nettokräfte und Nettomomente an einem System, berechnet aus vier triaxialen Kraftaufnehmern.