
Misurare forze in tre direzioni dove una cella di carico difficilmente trova posto
In sintesi
In un robot o in una protesi, il trasduttore di forza deve inserirsi nell’assieme mobile. Il TR3D-B-1K misura tre forze fino a 4,4 kN per asse in un corpo di 25,4 × 25,4 × 12,7 mm, con un ponte di estensimetri per asse. Una cella di carico a sei assi TR6D-C aggiunge i tre momenti: 71 kN e 1,4 kN·m sul 16K, 178 kN e 9,5 kN·m sul 40K. Un box amplificatore SGA3A fornisce ± 10 V per asse.
- 4,4 kN
- capacità per asse del TR3D-B-1K
- 25,4 × 25,4 × 12,7 mm
- corpo del TR3D-B-1K
- 6
- componenti misurate da una cella di carico TR6D-C
Percorso del carico
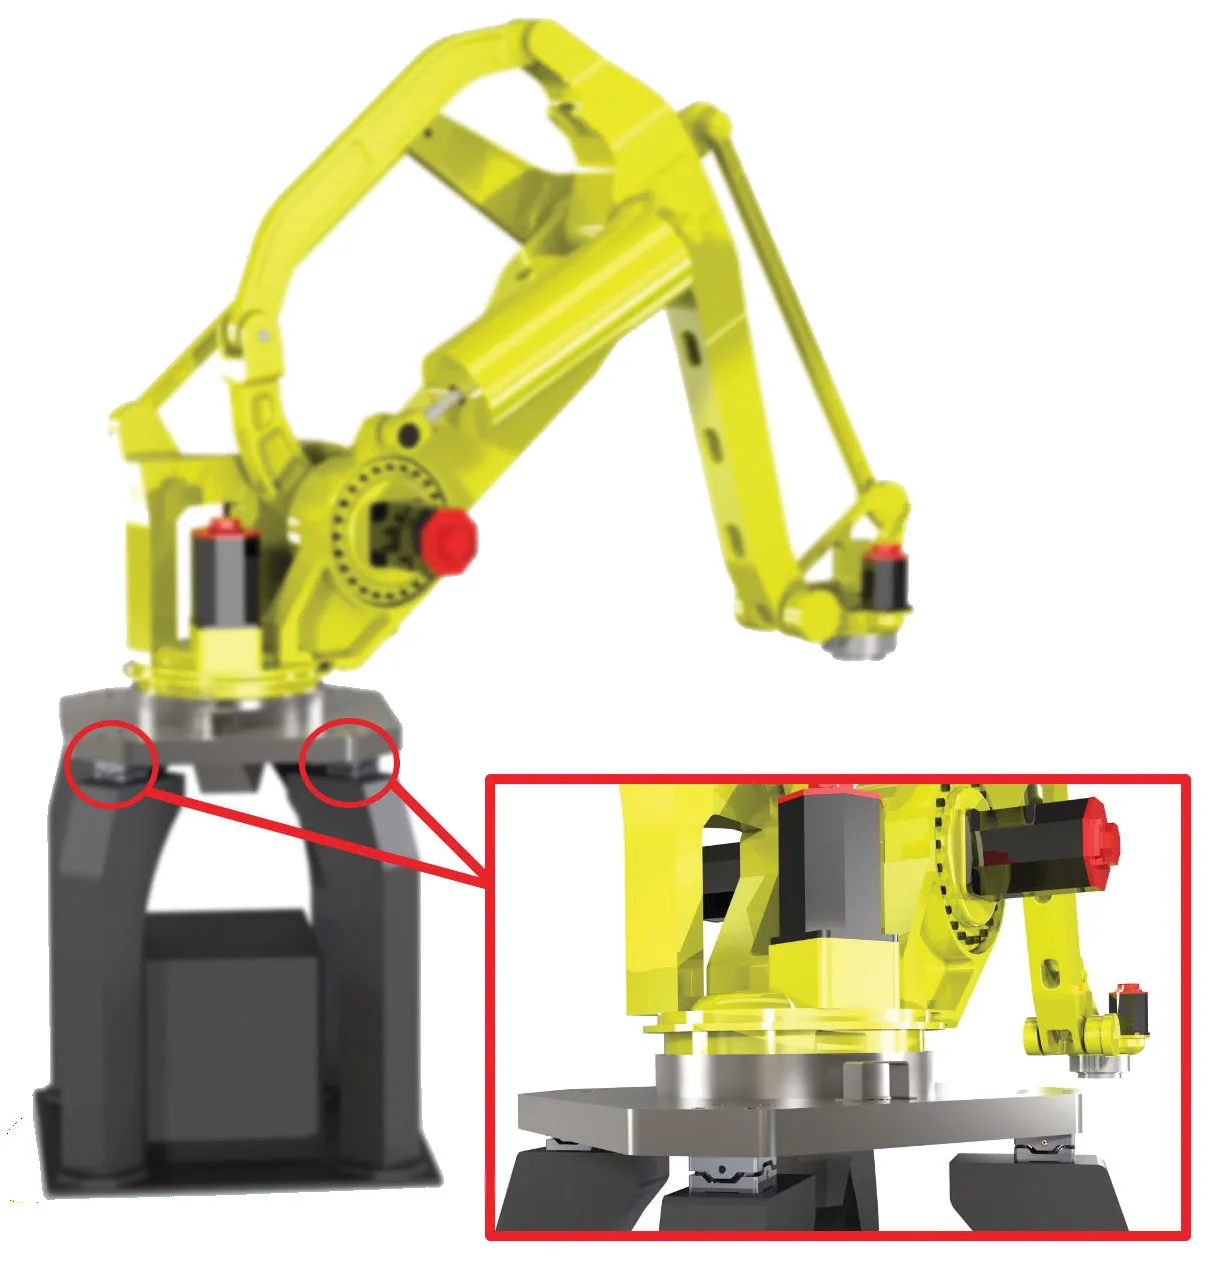
Su un robot, il trasduttore di forza misura il momento a sbalzo alla base del braccio in funzionamento, o le forze sull’effettore. Una cella di carico a sei assi fornisce le tre forze e i tre momenti, così che il robot percepisca i carichi in tutte le direzioni; ciò serve alla presa e all’assemblaggio di prodotti.
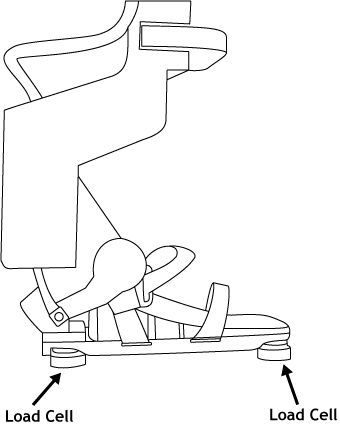
Sotto un piede protesico, le celle di carico rilevano le forze tra la protesi e il suolo in tre direzioni mentre il paziente cammina, corre o salta. I dati servono al lavoro su equilibrio e andatura e allo sviluppo della protesi. Le celle di carico a sei assi servono alle simulazioni di articolazioni, agli arti protesici e alle prove di prestazione.
Strumentazione
| Tre forze, corpo più piccolo | TR3D-B-1K, 4,4 kN per asse, 25,4 × 25,4 × 12,7 mm, 65 N·m di momento massimo per asse, 4,5 mV/V, alluminio o acciaio inossidabile |
|---|---|
| Tre forze, serie | TR3D, da 1,1 a 444 kN per asse, tre ponti interi a estensimetri |
| Forze e momenti | TR6D-C-16K, 71 kN e 1,4 kN·m, 101,6 × 101,6 × 50,8 mm · TR6D-C-40K, 178 kN e 9,5 kN·m, 152,4 × 152,4 × 76,2 mm |
| Montaggio | schemi di foratura identici sulla parte superiore e sulla base del TR6D-C; TR3D-B avvitato in un pezzo esistente dopo modifica, oppure tra flange realizzate appositamente |
| Protezione | guarnizioni stagni, compensato in temperatura, utilizzabile da −40 a 149 °C |
| Amplificatore | SGA3A, alimentazione del ponte ± 5 V o ± 2,5 V, uscita ± 10 V per asse, taratura tramite shunt a distanza |
| Taratura | certificato tracciabile NIST con ogni TR3D; rapporto ISO/IEC 17025 con matrice di diafonia con ogni TR6D-C |
Procedura
- 01
Scegliere tre o sei componenti
Tre forze se la prova richiede solo le forze; sei se i momenti devono esserne separati.
Celle di carico a sei assi - 02
Scegliere il corpo in base allo spazio
Il TR3D-B-1K si installa dove sono disponibili 25,4 × 25,4 × 12,7 mm; la capacità dipende dal carico e dal momento massimo per asse.
Trasduttori di forza triasse TR3D-B - 03
Avvitare la cella nel percorso di carico
Sotto la base, alla flangia del polso o sotto il piede protesico, tramite flange realizzate per il gruppo.
- 04
Condizionare e registrare
Un contenitore SGA3A per ogni cella triassiale, ± 10 V per asse; taratura per shunt su ogni canale prima della prova.
Paniere amplificatore SGA3A
Carichi sui supporti in un veicolo
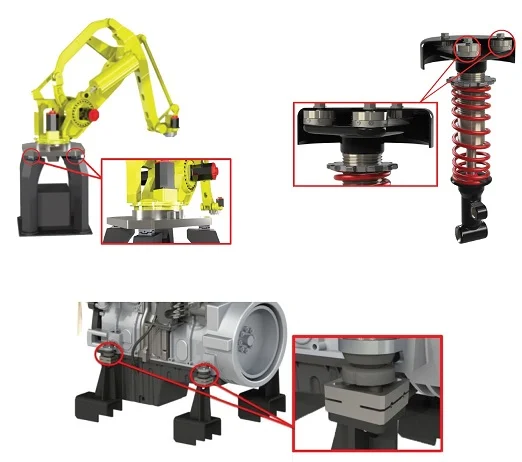
La stessa cella di carico miniatura misura i carichi sui supporti dove lo spazio è ridotto. Su un albero di trasmissione in più parti, fornisce i carichi radiale e assiale sul supporto del cuscinetto. Tra un motore di motociclo e il suo telaio, le tre direzioni danno la forza totale sui supporti motore e sugli smorzatori di vibrazioni.
Risultato
Forze in tre direzioni con una cella di carico da 25,4 mm che si inserisce nel gruppo, oppure forze e momenti con una cella a sei assi, sul braccio robotico, sull’end effector o sul piede protesico.
Domande frequenti
Qual è la dimensione minima di una cella di carico triassiale?
Il TR3D-B-1K misura 25,4 × 25,4 × 12,7 mm e rileva tre forze fino a 4,4 kN per asse, con un momento massimo di 65 N·m per asse.
Cosa misura una cella di carico a sei assi?
Tre forze e tre momenti. Su un robot, rileva i carichi in ogni direzione, il che serve alla presa e all’assemblaggio dei prodotti.
Come si misurano le forze di reazione del terreno sotto un piede protesico?
Le celle di carico sono poste tra il piede protesico e il suolo. Misurate in tre direzioni, le forze forniscono un riscontro biomeccanico mentre il paziente cammina, corre o salta.
Una cella di carico in miniatura può misurare i carichi sui supporti motore di un veicolo?
Sì. La stessa cella di carico triassiale in miniatura fornisce i carichi radiale e assiale sul supporto del cuscinetto di un albero di trasmissione multitronco, o la forza totale sui supporti motore di una motocicletta.
Applicazioni simili
Tutte le applicazioni-
 Medicale Apparecchiature mediche Piccoli carichi di trazione, forze multiasse su protesi e segnali di temperatura puliti, per le apparecchiature mediche e farmaceutiche.
-
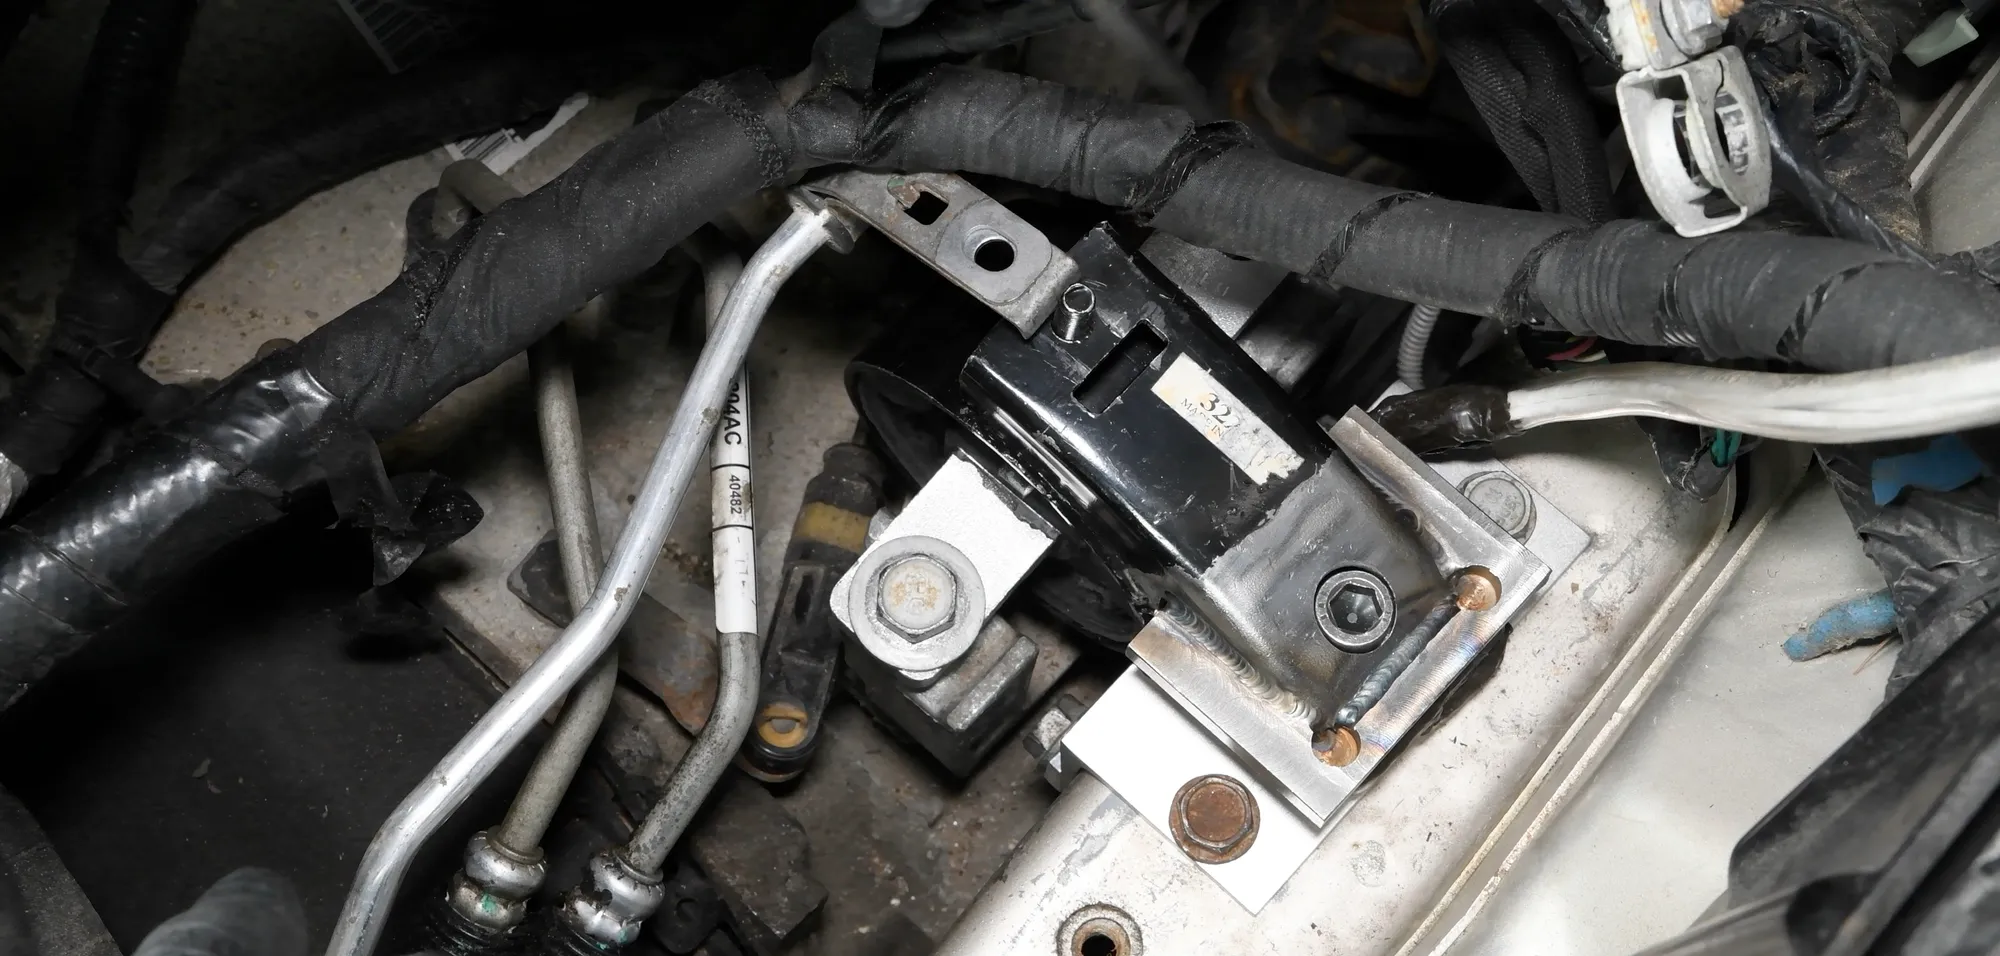 Componente Forze sui supporti motore Le tre forze che ogni supporto trasmette al telaio durante l’avviamento, l’accelerazione e i cambi di marcia.
-
 Banco prova Piattaforma di misura di forze e momenti Forze nette e momenti netti su un sistema, calcolati a partire da quattro trasdottoni di forza triassiali.