
Mesurer des forces dans trois directions là où un capteur de force tient difficilement
En bref
Dans un robot ou une prothèse, le capteur de force doit s’insérer dans l’ensemble mobile. Le TR3D-B-1K mesure trois forces jusqu’à 4,4 kN par axe dans un corps de 25,4 × 25,4 × 12,7 mm, avec un pont de jauges de déformation par axe. Un capteur de force six axes TR6D-C ajoute les trois moments : 71 kN et 1,4 kN·m sur le 16K, 178 kN et 9,5 kN·m sur le 40K. Un boîtier amplificateur SGA3A fournit ± 10 V par axe.
- 4,4 kN
- capacité par axe du TR3D-B-1K
- 25,4 × 25,4 × 12,7 mm
- corps du TR3D-B-1K
- 6
- composantes mesurées par un capteur de force TR6D-C
Chemin de charge
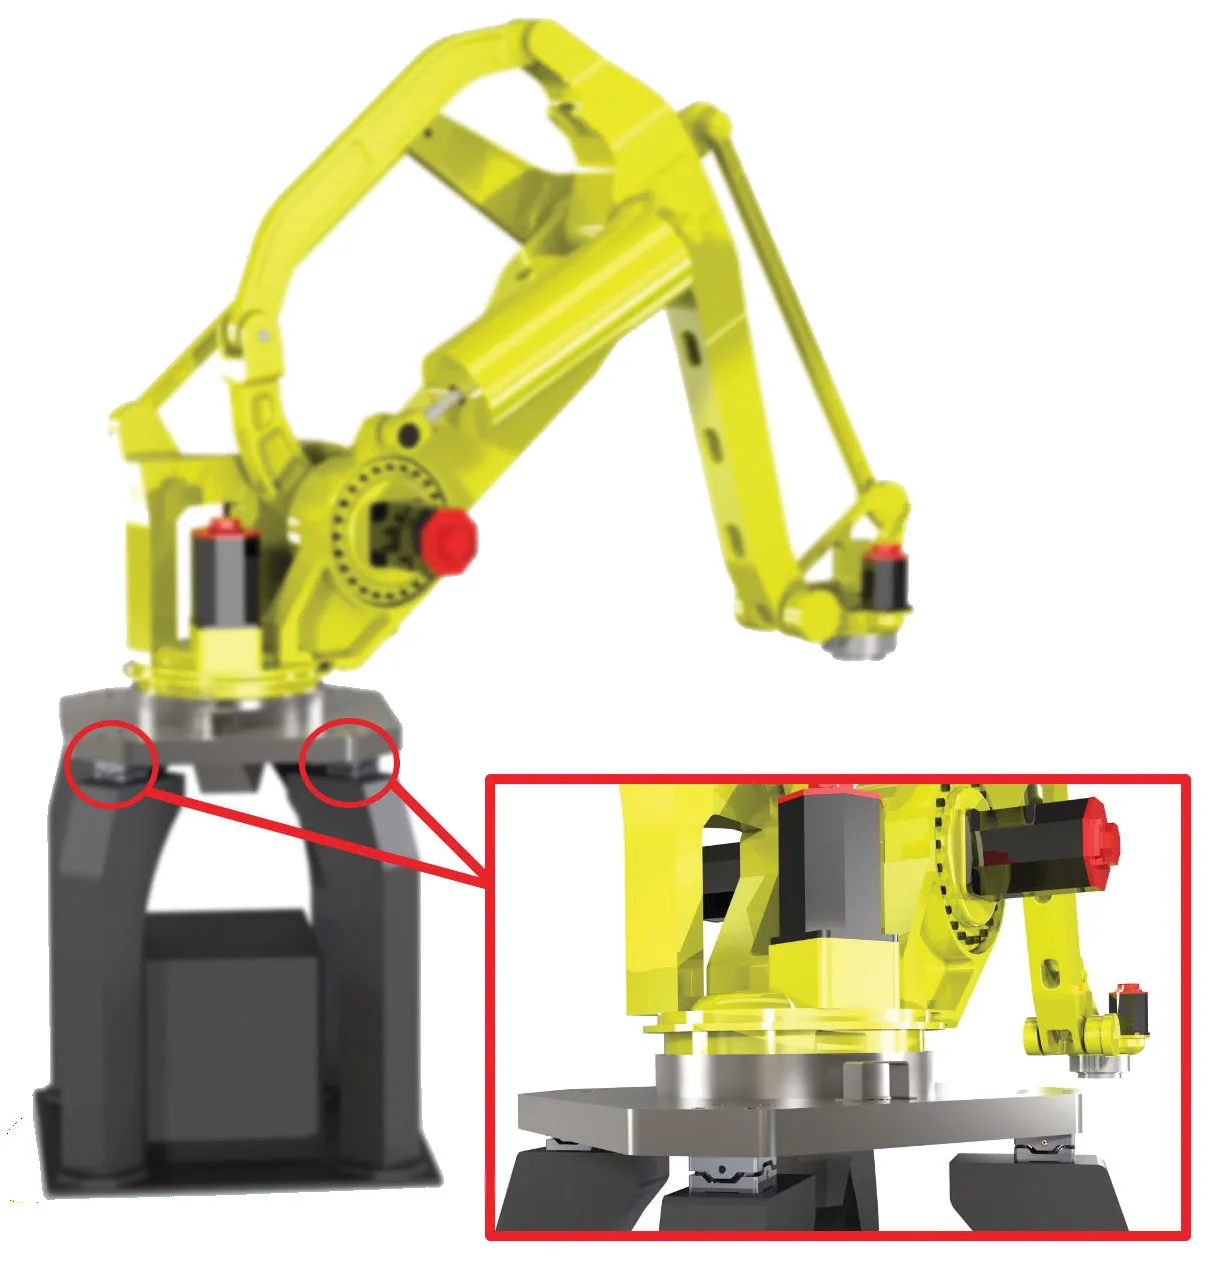
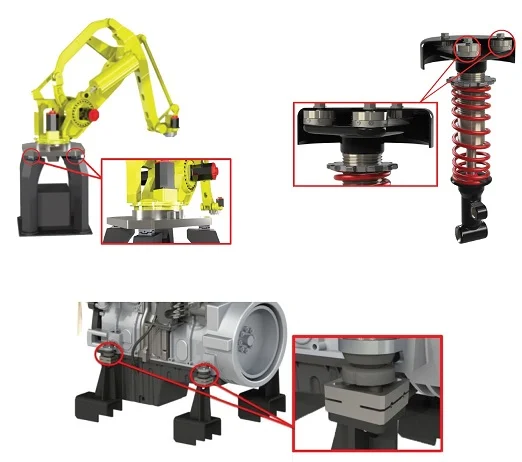
Sur un robot, le capteur de force mesure le moment en porte-à-faux à la base du bras en fonctionnement, ou les forces sur l’effecteur. Un capteur de force six axes donne les trois forces et les trois moments, si bien que le robot perçoit les charges dans toutes les directions ; cela sert à la préhension et à l’assemblage de produits.
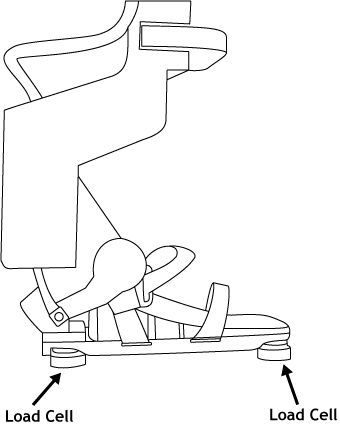
Sous un pied prothétique, les capteurs de force relèvent les forces entre la prothèse et le sol selon trois directions pendant que le patient marche, court ou saute. Les données servent au travail sur l’équilibre et la démarche et au développement de la prothèse. Les capteurs de force six axes servent aux simulations d’articulations, aux membres prothétiques et aux essais de performance.
Instrumentation
| Trois forces, corps le plus petit | TR3D-B-1K, 4,4 kN par axe, 25,4 × 25,4 × 12,7 mm, 65 N·m de moment maximal par axe, 4,5 mV/V, aluminium ou acier inoxydable |
|---|---|
| Trois forces, série | TR3D, 1,1 à 444 kN par axe, trois ponts complets de jauges de déformation |
| Forces et moments | TR6D-C-16K, 71 kN et 1,4 kN·m, 101,6 × 101,6 × 50,8 mm · TR6D-C-40K, 178 kN et 9,5 kN·m, 152,4 × 152,4 × 76,2 mm |
| Montage | plans de perçage identiques sur le dessus et la base du TR6D-C ; TR3D-B boulonné dans une pièce existante après modification, ou entre brides réalisées à cet effet |
| Protection | étanche, compensé en température, utilisable de −40 à 149 °C |
| Amplificateur | SGA3A, alimentation du pont ± 5 V ou ± 2,5 V, sortie ± 10 V par axe, étalonnage par shunt à distance |
| Étalonnage | certificat traçable NIST avec chaque TR3D ; rapport ISO/IEC 17025 avec matrice de diaphonie avec chaque TR6D-C |
Procédure
- 01
Choisir trois ou six composantes
Trois forces si l’essai ne nécessite que les forces ; six si les moments doivent en être séparés.
Capteurs de force six axes - 02
Choisir le corps selon l’espace
Le TR3D-B-1K s’installe là où 25,4 × 25,4 × 12,7 mm sont disponibles ; la capacité découle de la charge et du moment maximal par axe.
Capteurs de force triaxiaux TR3D-B - 03
Boulonner le capteur dans le chemin de charge
Sous la base, à la bride de poignet ou sous le pied prothétique, via des brides réalisées pour l’ensemble.
- 04
Conditionner et enregistrer
Un boîtier SGA3A par capteur triaxial, ± 10 V par axe ; étalonnage par shunt sur chaque voie avant l’essai.
Coffret amplificateur SGA3A
Efforts sur les supports dans un véhicule
Le même capteur de force miniature mesure les efforts sur les supports là où l’espace est réduit. Sur un arbre de transmission en plusieurs parties, il donne les efforts radial et axial sur le support de palier. Entre un moteur de moto et son cadre, les trois directions donnent la force totale sur les supports moteur et les amortisseurs de vibrations.
Résultat
Forces selon trois directions avec un capteur de force de 25,4 mm qui s’insère dans l’ensemble, ou forces et moments avec un capteur six axes, sur le bras de robot, l’effecteur ou le pied prothétique.
Questions fréquentes
Quelle est la taille minimale d’un capteur de force triaxes ?
Le TR3D-B-1K mesure 25,4 × 25,4 × 12,7 mm et relève trois forces jusqu’à 4,4 kN par axe, avec un moment maximal de 65 N·m par axe.
Que mesure un capteur de force six axes ?
Trois forces et trois moments. Sur un robot, il détecte les efforts dans toutes les directions, ce qui sert à la préhension et à l’assemblage de produits.
Comment mesurer les forces de réaction du sol sous un pied prothétique ?
Des capteurs de force sont placés entre le pied prothétique et le sol. Mesurées dans trois directions, les forces fournissent un retour biomécanique pendant que le patient marche, court ou saute.
Un capteur de force miniature peut-il mesurer les efforts sur des supports moteur dans un véhicule ?
Oui. Le même capteur de force miniature triaxial donne les efforts radial et axial sur le palier d’un arbre de transmission multitronçons, ou l’effort total sur les supports moteur d’une moto.
Applications similaires
Toutes les applications-
 Médical Équipements médicaux Faibles efforts de traction, efforts multi-axes sur prothèses et signaux de température propres, pour les équipements médicaux et pharmaceutiques.
-
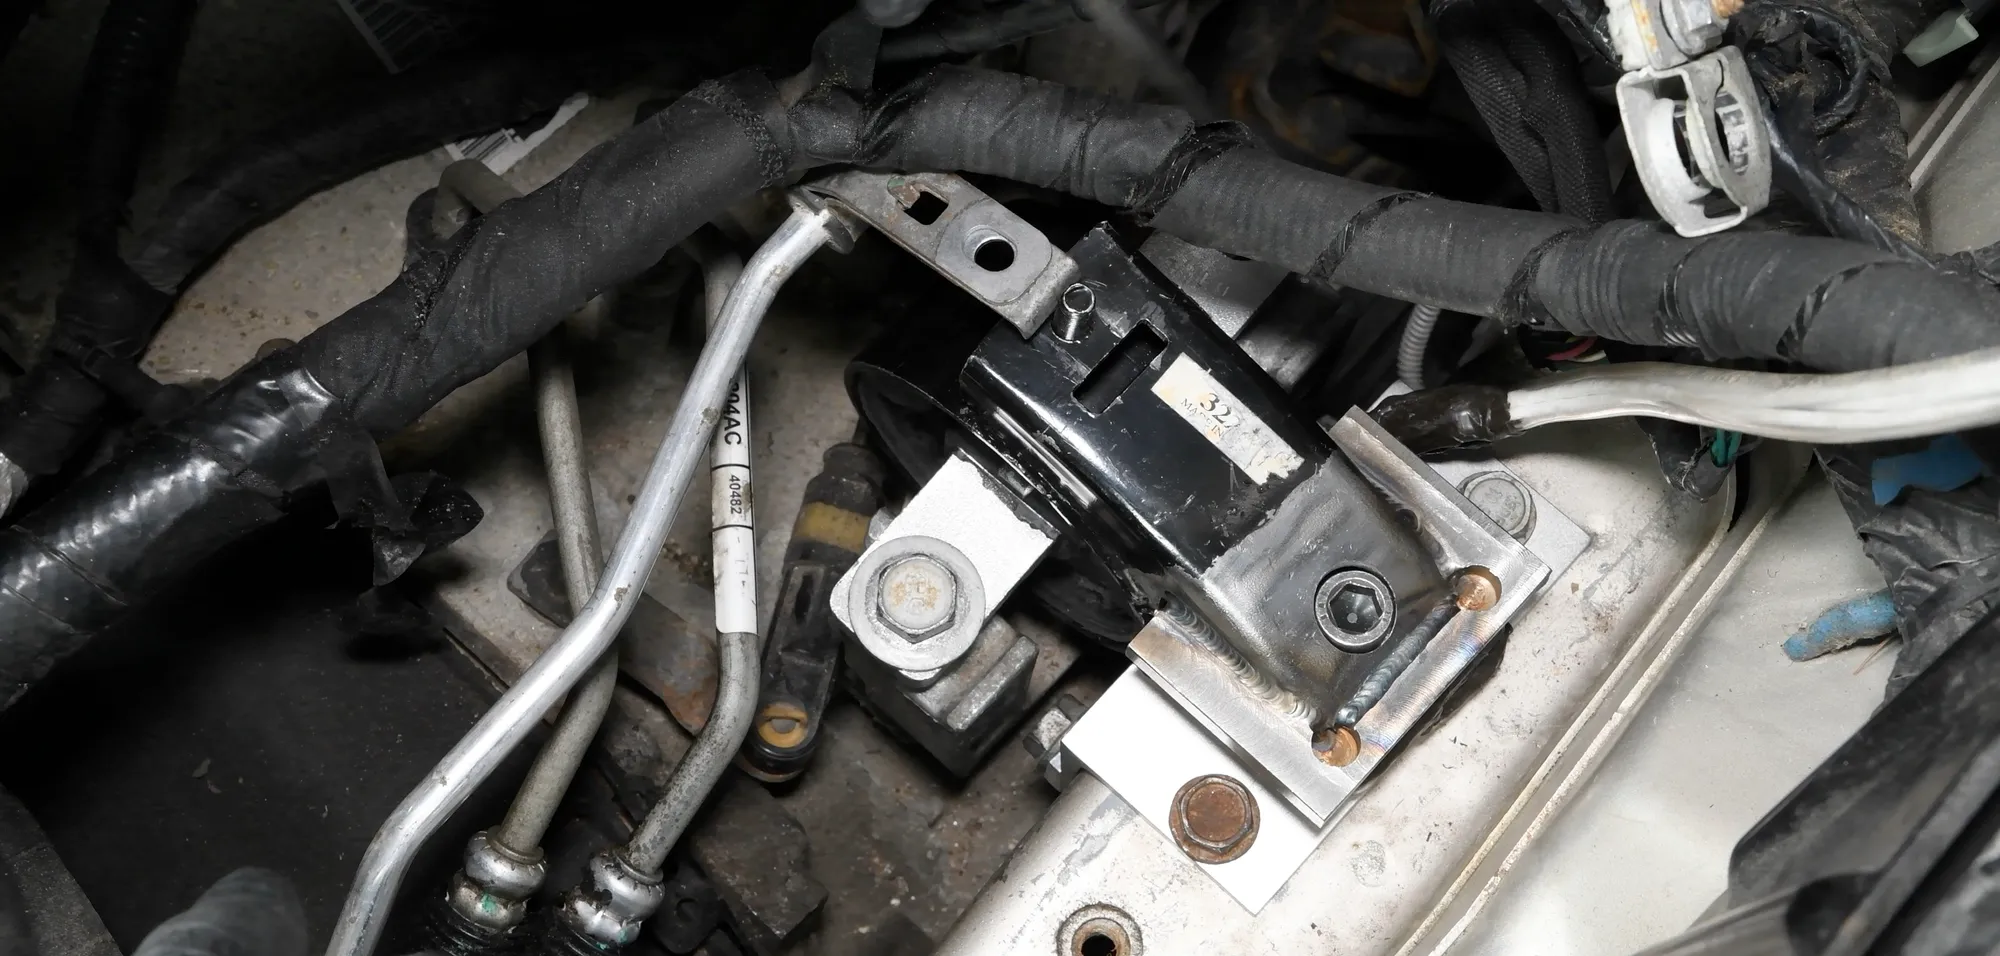 Composant Efforts sur les supports moteur Les trois forces que chaque support transmet au châssis lors du démarrage, de l’accélération et des passages de vitesse.
-
 Banc d’essai Plateforme d’efforts et de moments Efforts nets et moments nets sur un système, calculés à partir de quatre capteurs de force triaxiaux.