
Mesure de la vitesse de roue et de la distance parcourue avec un codeur sur la roue
En bref
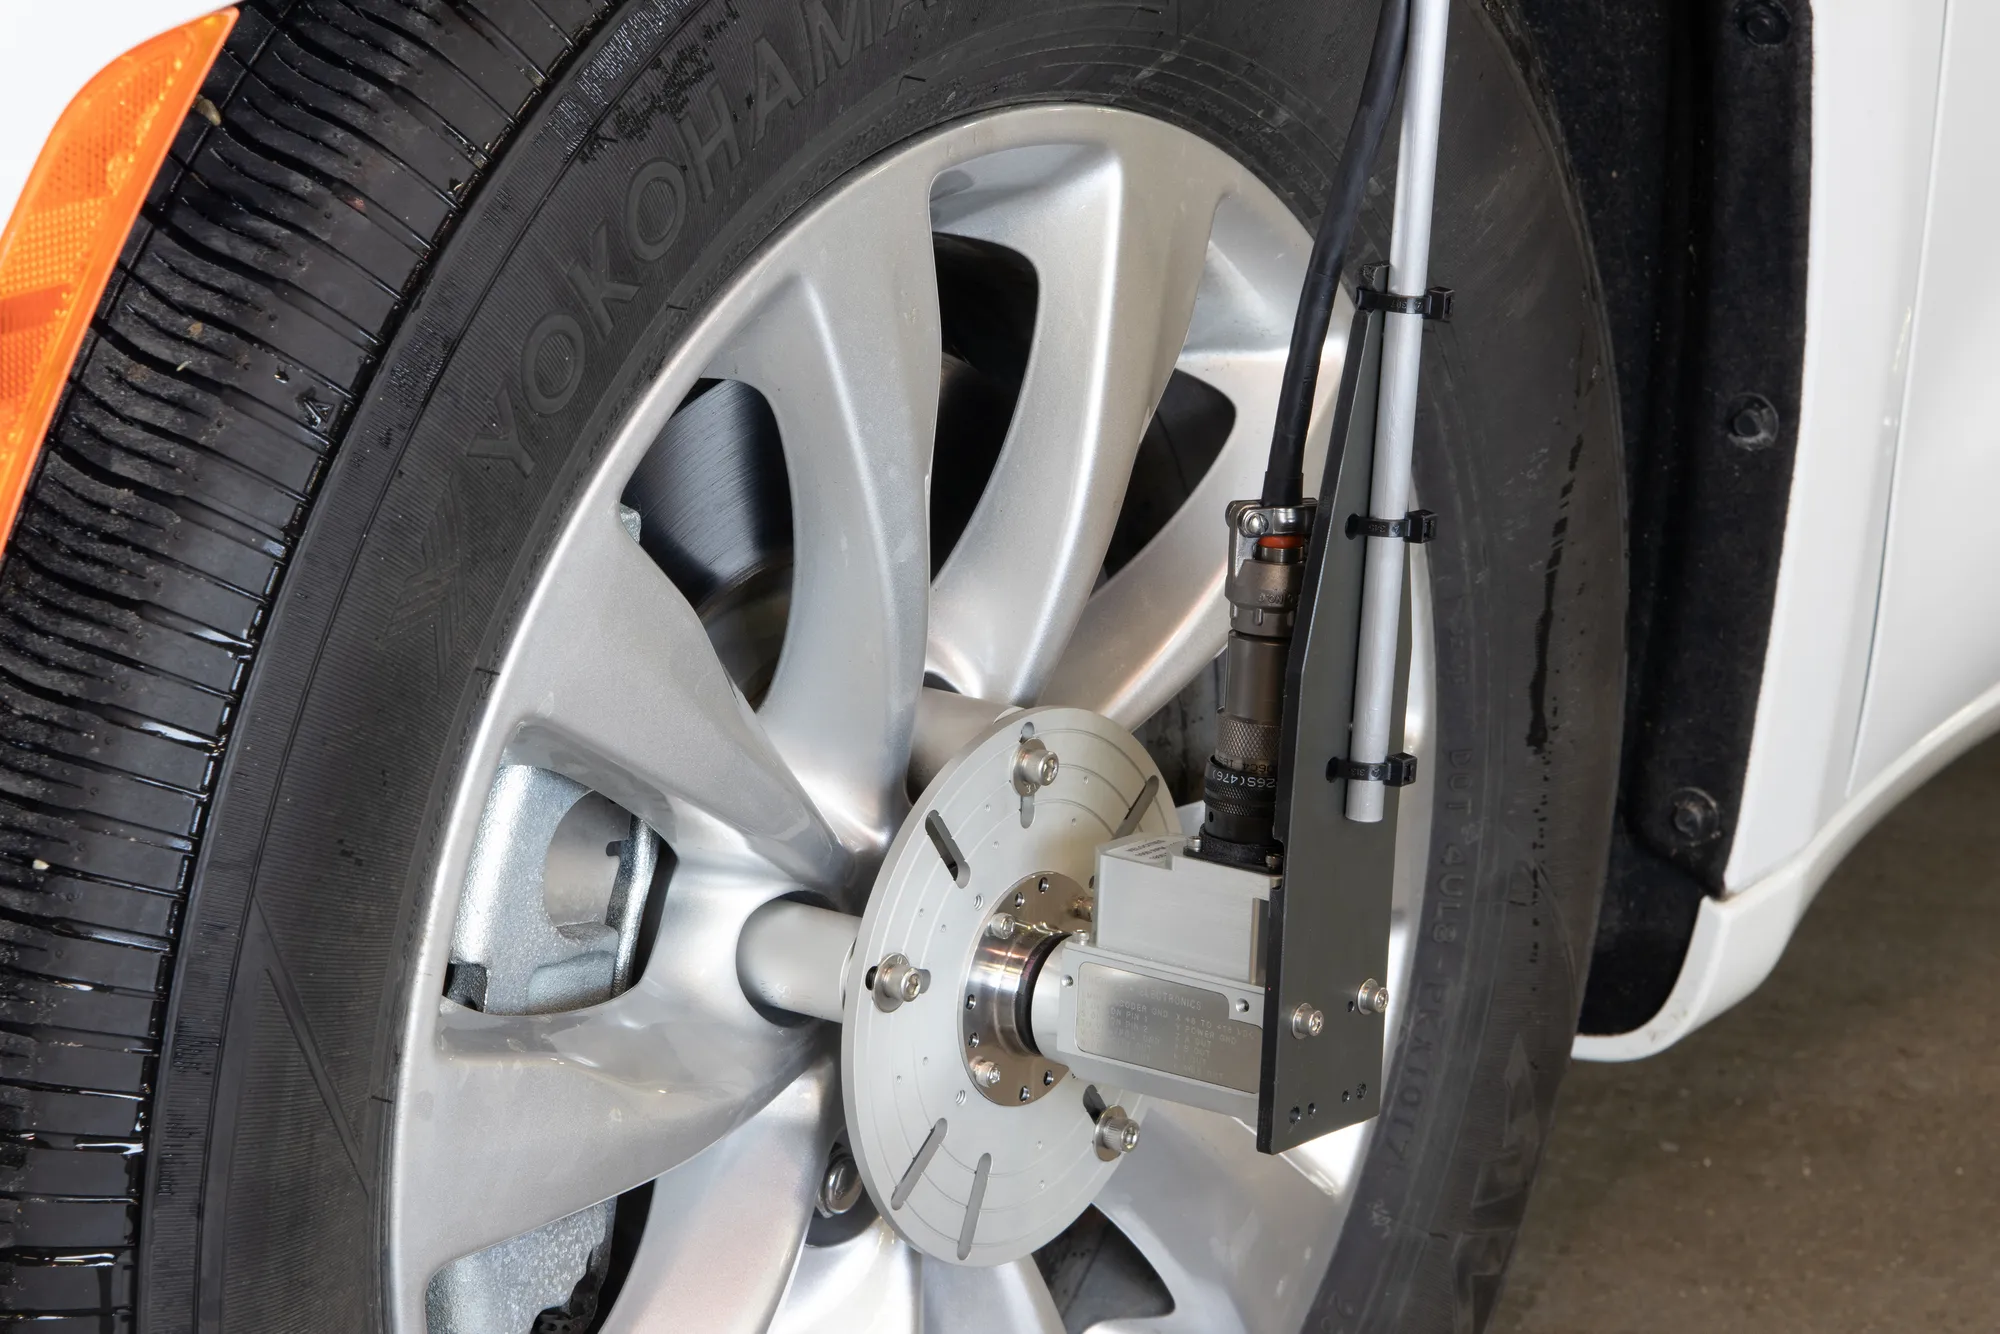
Le Wheel Pulse Transducer est un codeur optique monté sur les écrous de roue, à l’extérieur de la roue. Ses impulsions donnent la position et la vitesse angulaires de la roue, à partir desquelles sont calculés la vitesse de roue, la vitesse du véhicule, la distance parcourue et l’accélération. Avec un codeur sur chaque roue de l’essieu non directeur, la moyenne des deux suit la trajectoire du centre du véhicule. Le conditionneur EC-LV convertit les impulsions en ligne en tensions analogiques pour les enregistreurs qui ne peuvent pas lire de trains d’impulsions.
- 50 à 5 000 imp./tr
- résolution du codeur, choisie à la commande
- 0.0115 %
- erreur de distance avec deux codeurs moyennés, étude de cas Michigan Scientific
- ± 10 V DC
- sortie en vitesse du conditionneur EC-LV
Mesure à la roue
Les signaux de vitesse de roue sont utilisés dans les essais d’accélération, les essais de freinage et les essais ABS, où ils renseignent sur le contact d’adhérence entre le véhicule et la surface, ainsi que dans le développement des véhicules autonomes et électriques. Les véhicules de cartographie utilisent le codeur de roue pour conserver la distance parcourue pendant les interruptions du signal GNSS.
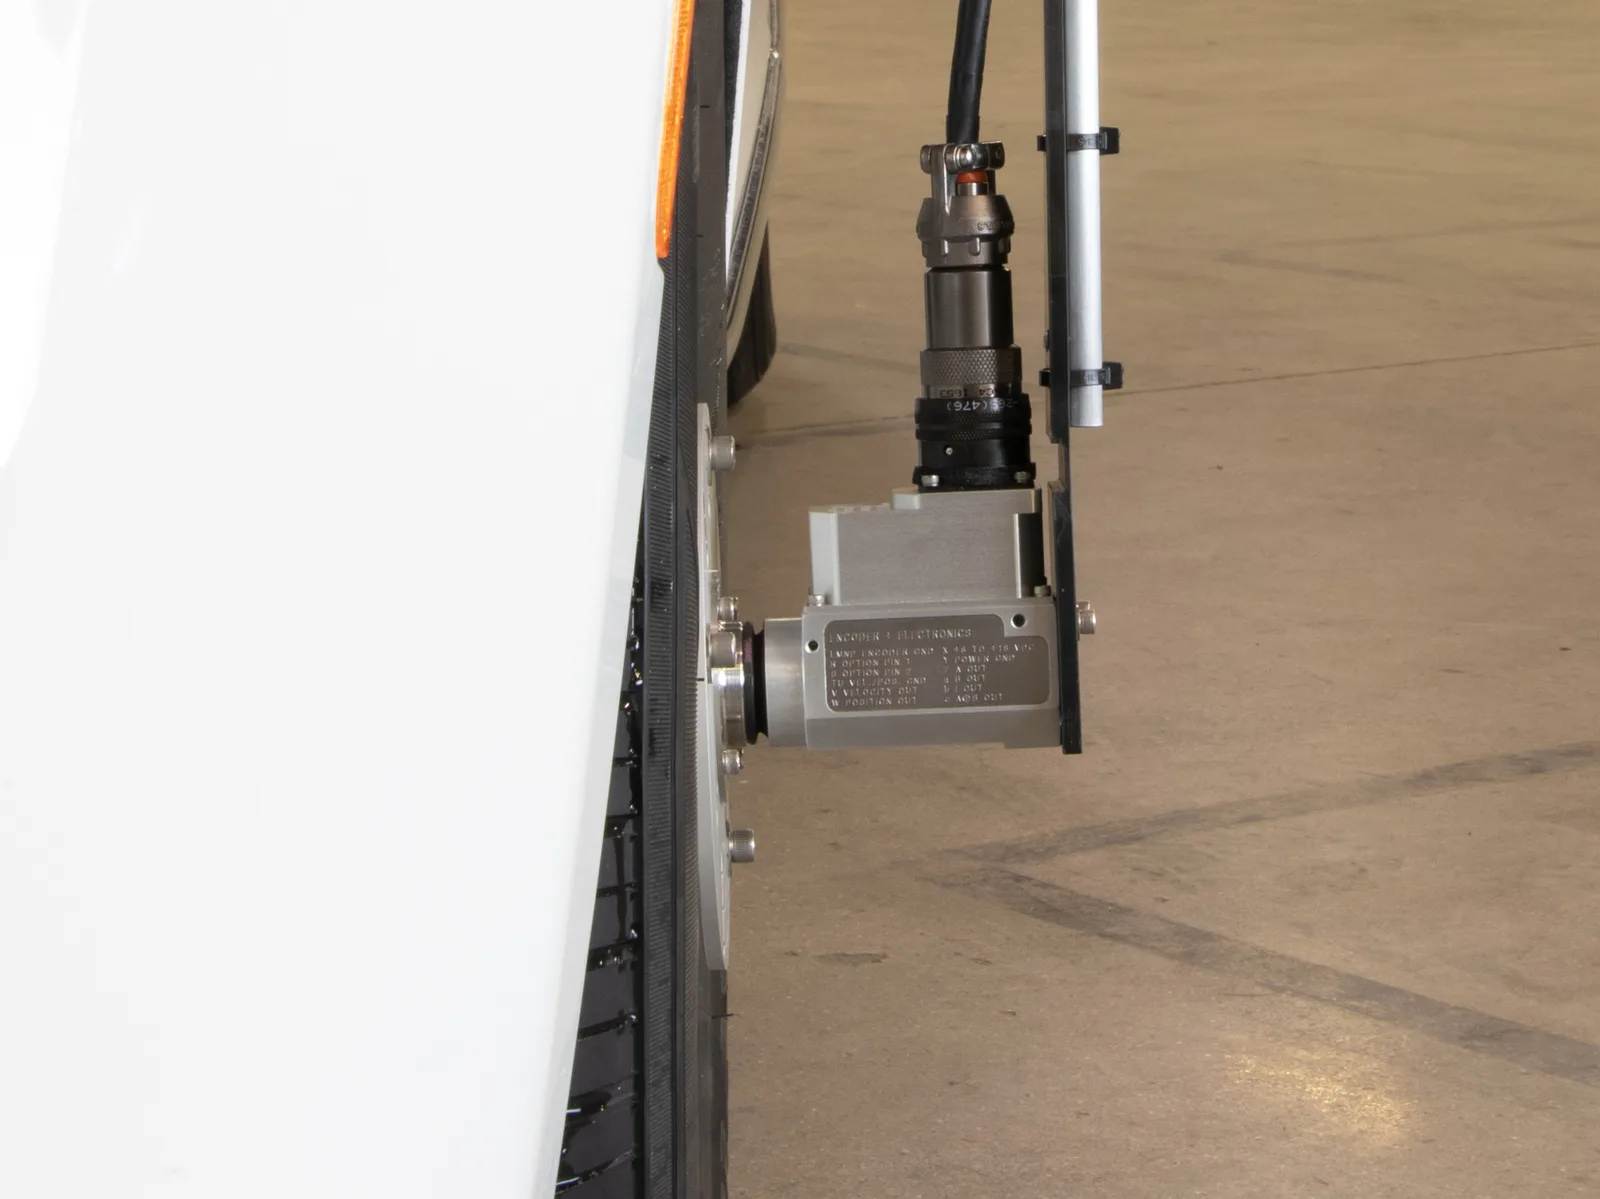
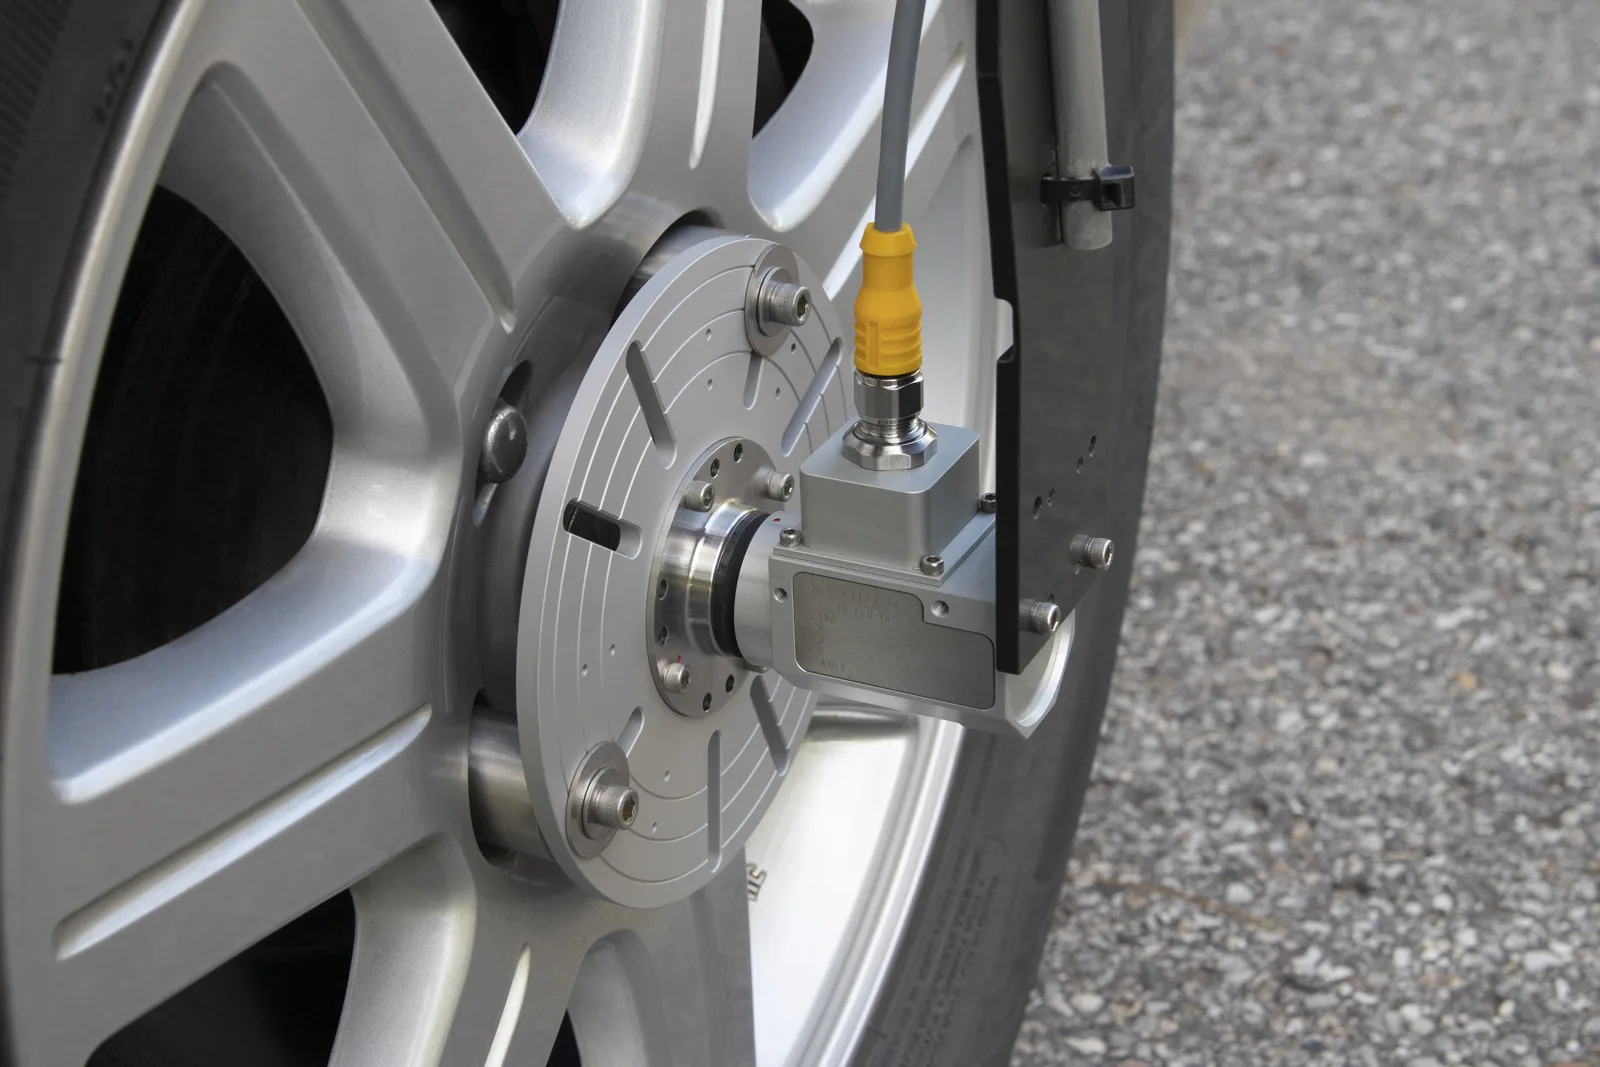
Le codeur se boulonne sur une plaque d’adaptation maintenue par des écrous de roue à collet sur les écrous de la roue. Son stator est maintenu par une tige de retenue à une plaque magnétique sur la carrosserie ; la tige doit être exempte de jeu, sinon le codeur interprète son mouvement comme une rotation de la roue. Le capteur pèse 410 g, dans un boîtier métallique étanche et résistant à la corrosion, et délivre les phases A et B en quadrature, une impulsion d’index I, et A⊕B, qui double la résolution.
Instrumentation
| Codeur | Wheel Pulse Transducer, optique, 50 à 5 000 imp./tr, 24 résolutions |
|---|---|
| Sorties | A, B, I et A⊕B, impulsions 0 à 5 V, attaque de charges TTL ; erreur cumulative maximale de 0,25° |
| Alimentation | 5 à 20 V CC, 60 mA |
| Étanchéité et vitesse | IP67 avec joints rotatifs de contact, 3 000 tr/min ; 10 000 tr/min sans joints, 8 500 tr/min au-delà de 2 000 imp./tr |
| Montage | plaques de 6 in pour voitures particulières, 8 in pour camions et autobus, 10 in pour tracteurs ; écrous de roue à collet, 27 modèles ; déport 0,5 ou 1 in |
| Conditionneur | EC-LV en ligne, vitesse ± 10 V CC et position 0 à 10 V CC, alimenté par le câble du codeur |
| Température | −40 à 100 °C, −25 à 100 °C au-delà de 2 000 imp./tr |
Procédure
- 01
Monter les collets et la plaque de roue
Écrous de roue à collet sur les écrous de la roue, plaque dimensionnée pour la roue.
Wheel Pulse Transducer - 02
Monter le codeur et maintenir le stator
Le codeur se boulonne sur la plaque. La tige de retenue va à la plaque magnétique sur la carrosserie, sans jeu.
- 03
Utiliser deux codeurs sur l’essieu non directeur
Un sur chaque roue arrière, gauche et droite. La moyenne des deux donne la vitesse et la distance au centre du véhicule.
- 04
Lire les impulsions, ou deux tensions
Impulsions sur une entrée de comptage, ou EC-LV dans le câble du codeur pour les enregistreurs à entrées analogiques uniquement.
Impulsions de codeur converties en tension analogique
Deux codeurs comparés au GPS
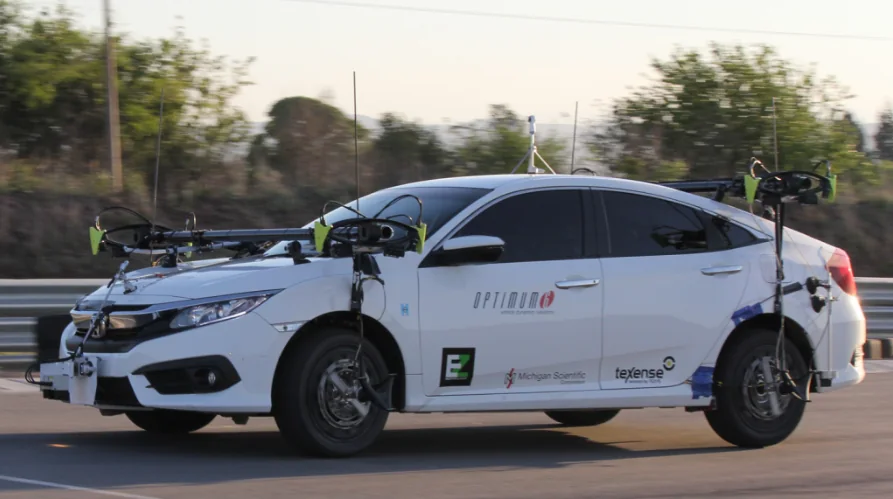
Michigan Scientific a comparé deux Wheel Pulse Transducers à un récepteur GPS sur un parcours d’environ 1,6 km, avec un rond-point et un slalom. Les codeurs étaient sur les roues arrière, le récepteur GPS sur le toit, centré au-dessus d’eux ; les données des codeurs ont été échantillonnées à 10 000 Hz.
Dans le rond-point, parcouru dans le sens antihoraire, la roue droite est allée plus vite et plus loin que la gauche. Dans le slalom, les deux roues ont alterné au fil des virages à gauche et à droite. Dans les deux cas, la moyenne des deux vitesses de roue s’est alignée sur la vitesse GPS, et la distance GPS est restée légèrement en retard sur les données des roues. À la fin du parcours, la distance issue d’un seul codeur présentait une erreur allant jusqu’à 0,22 % ; la moyenne des deux une erreur de 0,0115 %.
| Un seul codeur | erreur de distance jusqu’à 0,22 % |
|---|---|
| Deux codeurs moyennés | erreur de distance 0,0115 % |
Résultat
Vitesse de roue pour chaque roue instrumentée et, avec deux codeurs, vitesse et distance du centre du véhicule, y compris là où le GPS est perdu. Le résultat est disponible sous forme d’impulsions ou, via l’EC-LV, sous forme de tension de vitesse et de tension de position.
Questions fréquentes
Pourquoi utiliser deux codeurs de roue plutôt qu’un seul pour mesurer la distance ?
Dans un virage, la roue extérieure parcourt une plus grande distance, plus vite que la roue intérieure, si bien qu’un codeur mesure la trajectoire de sa propre roue. La moyenne de deux codeurs sur l’essieu non directeur donne la vitesse et la distance au centre du véhicule.
Quelle est la précision de la distance mesurée avec des codeurs de roue ?
Dans l’étude de cas Michigan Scientific, environ 1,6 km avec un rond-point et un tracé en zigzag, la moyenne de deux codeurs présentait une erreur de distance de 0,0115 %, un codeur seul jusqu’à 0,22 %.
Un codeur de roue peut-il mesurer la distance lorsque le signal GPS est perdu ?
Oui. Les véhicules de cartographie utilisent le codeur de roue pour conserver la distance parcourue pendant les coupures du signal.
Comment la vitesse de roue est-elle enregistrée si le système d’acquisition de données ne peut pas lire les impulsions du codeur ?
L’EC-LV, placé en ligne sur le câble du codeur, convertit les impulsions en une tension de vitesse de ± 10 V CC et une tension de position de 0 à 10 V CC.
Applications similaires
Toutes les applications-
 ADAS Suivi de véhicule autonome Distance parcourue, mesurée aux roues, pour l’estimation de position et la cartographie mobile en l’absence de GNSS.
-
 Dynamique Dynamique du véhicule Les forces et moments à chaque roue lorsque le véhicule freine, tourne et change de voie.
-
 Hiver Essais hivernaux Efforts de roue et vitesse de roue mesurés sur neige et sur glace, pour voir le moment où un pneu commence à glisser.