
Misura della velocità della ruota e della distanza percorsa con un encoder sulla ruota
In sintesi
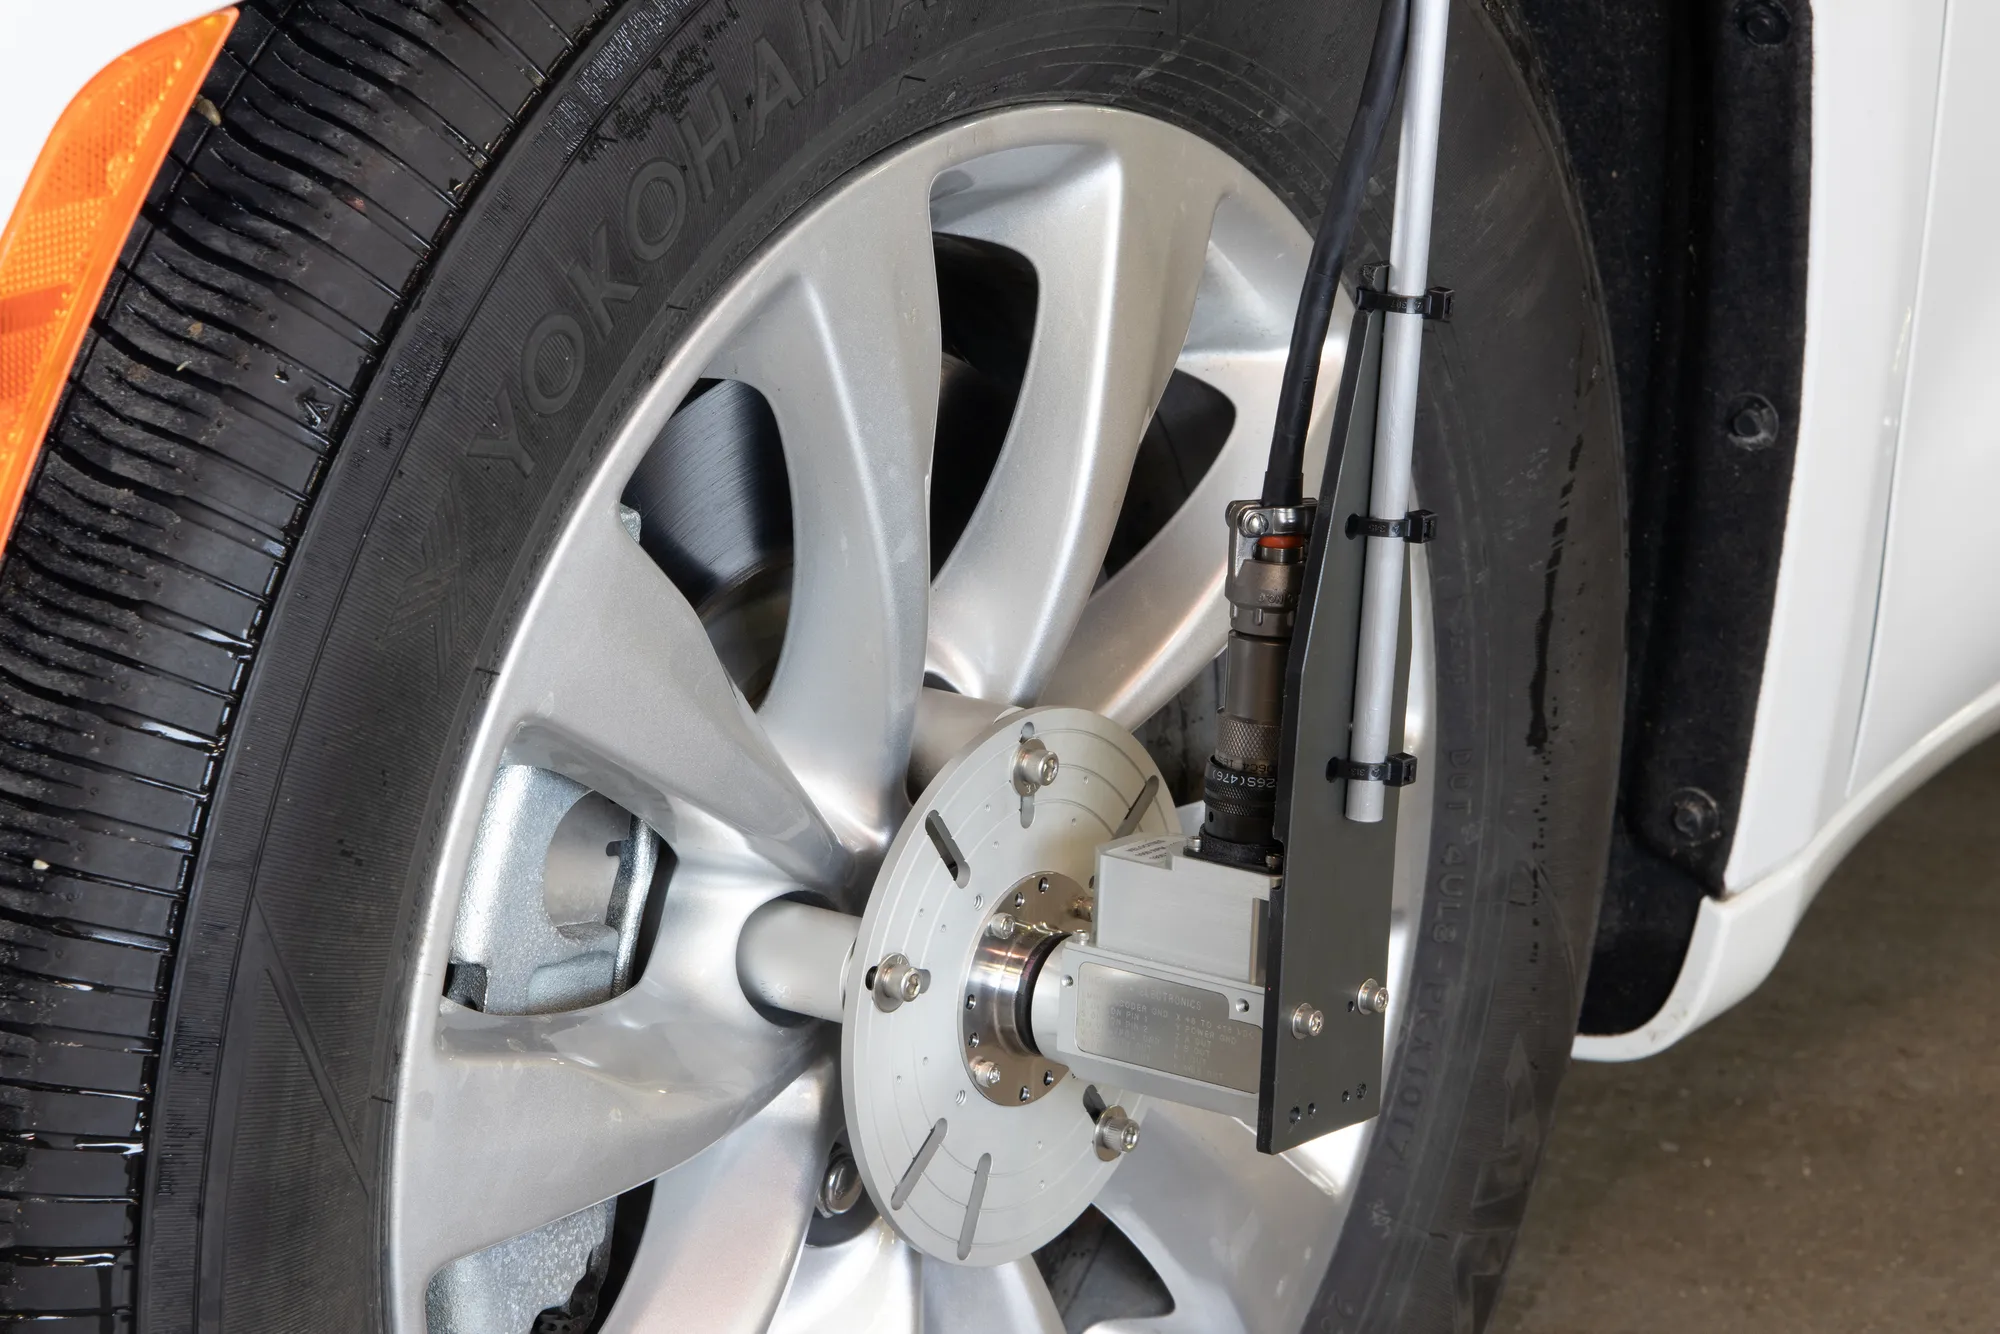
Il Wheel Pulse Transducer è un encoder ottico montato sui dadi ruota, all’esterno della ruota. I suoi impulsi forniscono la posizione e la velocità angolari della ruota, da cui sono calcolati la velocità della ruota, la velocità del veicolo, la distanza percorsa e l’accelerazione. Con un encoder su ogni ruota dell’assale non direzionale, la media dei due segue la traiettoria del centro del veicolo. Il condizionatore EC-LV converte gli impulsi in linea in tensioni analogiche per i registratori che non possono leggere treni di impulsi.
- da 50 a 5 000 imp./giro
- risoluzione dell’encoder, scelta al momento dell’ordine
- 0.0115 %
- errore di distanza con due encoder mediati, case study Michigan Scientific
- ± 10 V DC
- uscita in velocità del condizionatore EC-LV
Misura alla ruota
I segnali di velocità della ruota sono utilizzati nelle prove di accelerazione, nelle prove di frenata e nelle prove ABS, dove forniscono informazioni sul contatto di aderenza tra il veicolo e la superficie, nonché nello sviluppo dei veicoli autonomi ed elettrici. I veicoli di mappatura utilizzano l’encoder di ruota per conservare la distanza percorsa durante le interruzioni del segnale GNSS.
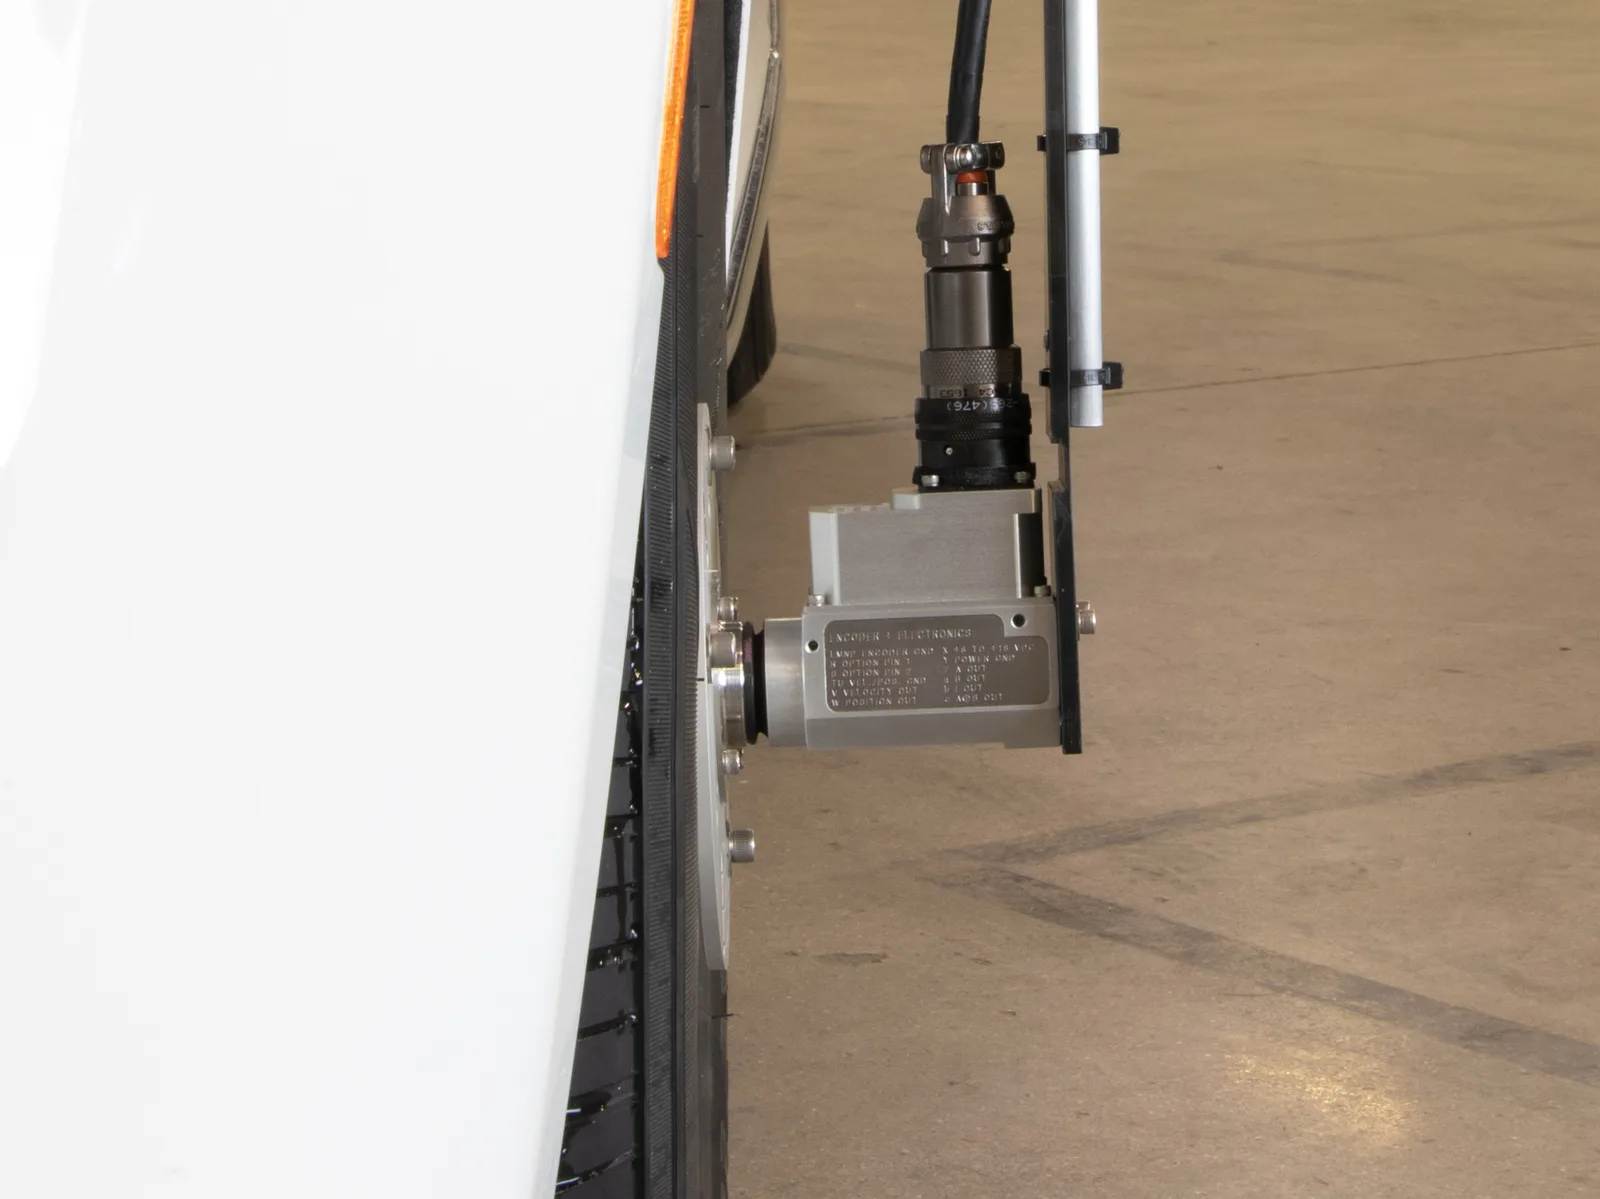
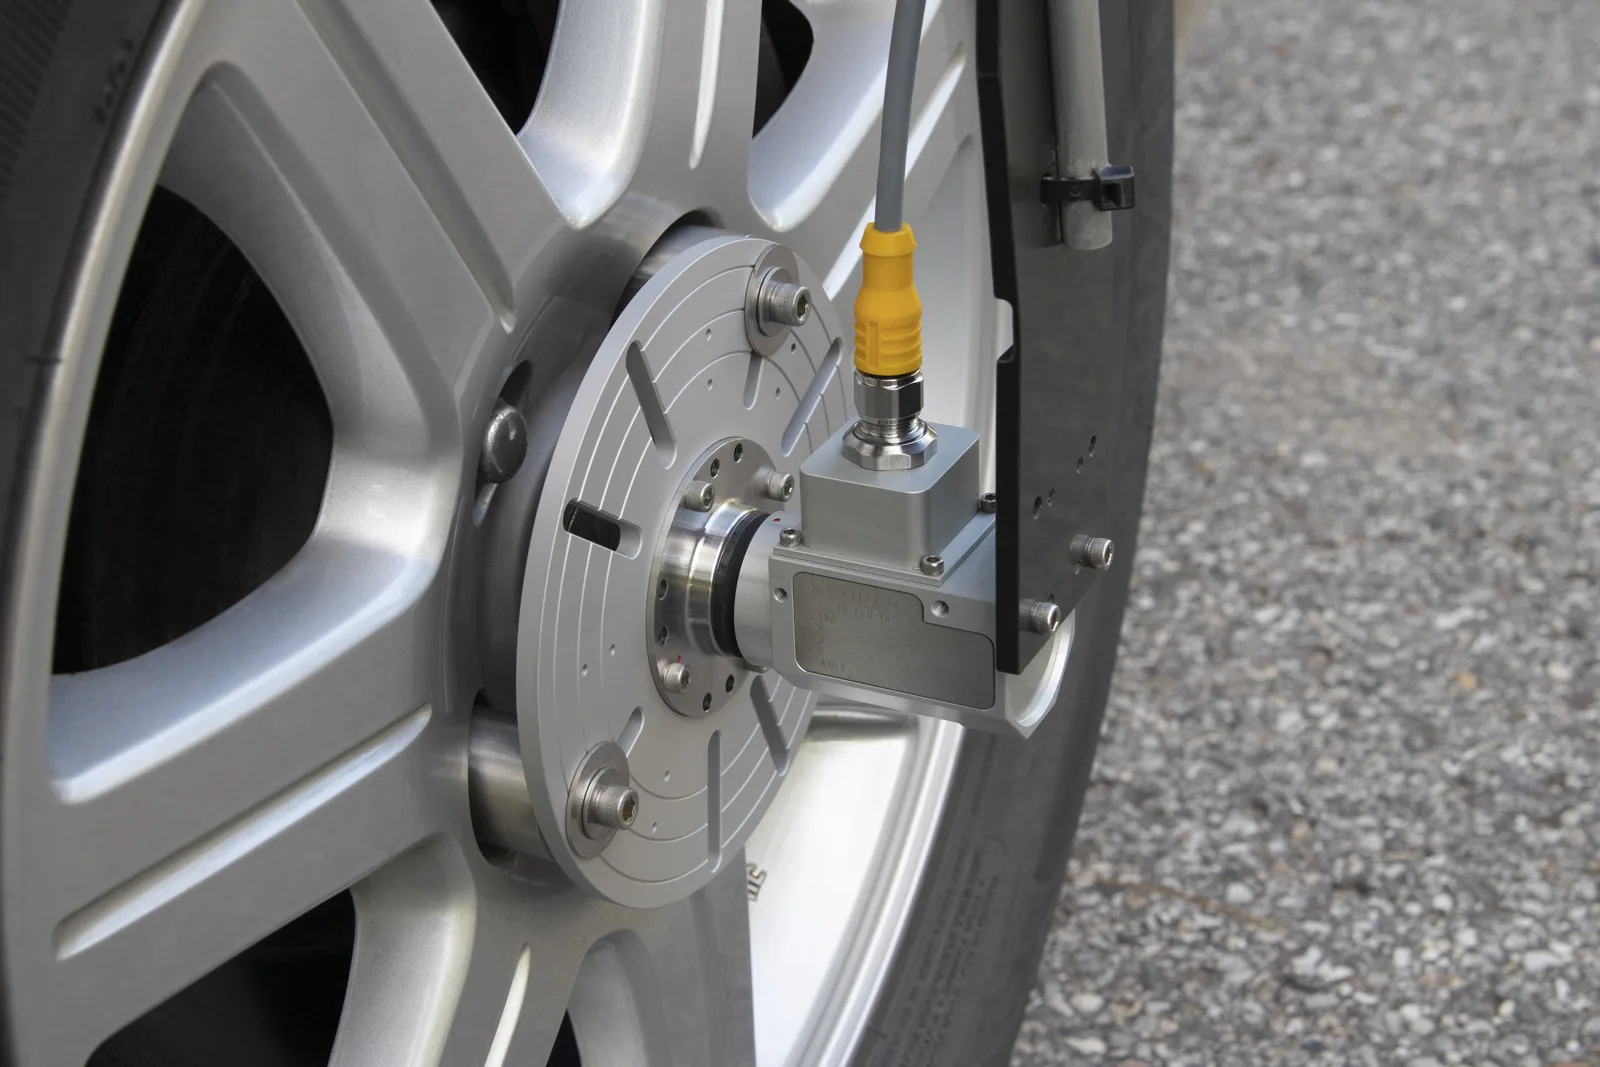
L’encoder si avvita su una piastra di adattamento mantenuta da dadi ruota a collo sui dadi della ruota. Il suo statore è mantenuto da un’asta di ritegno a una piastra magnetica sulla carrozzeria; l’asta deve essere priva di gioco, altrimenti l’encoder interpreta il suo movimento come una rotazione della ruota. Il sensore pesa 410 g, in un contenitore metallico stagno e resistente alla corrosione, e fornisce le fasi A e B in quadratura, un impulso di indice I, e A⊕B, che raddoppia la risoluzione.
Strumentazione
| Encoder | Wheel Pulse Transducer, ottico, da 50 a 5 000 imp./giro, 24 risoluzioni |
|---|---|
| Uscite | A, B, I e A⊕B, impulsi da 0 a 5 V, pilotaggio di carichi TTL; errore cumulativo massimo di 0,25° |
| Alimentazione | Da 5 a 20 V CC, 60 mA |
| Stagnicità e velocità | IP67 con guarnizioni rotanti di contatto, 3 000 giri/min; 10 000 giri/min senza guarnizioni, 8 500 giri/min oltre 2 000 imp./giro |
| Montaggio | piastre da 6 in per autovetture, 8 in per camion e autobus, 10 in per trattori; dadi ruota a collo, 27 modelli; disassamento 0,5 o 1 in |
| Condizionatore | EC-LV in linea, velocità ± 10 V CC e posizione da 0 a 10 V CC, alimentato dal cavo dell’encoder |
| Temperatura | −40 a 100 °C, −25 a 100 °C oltre 2 000 imp./giro |
Procedura
- 01
Montare i collari e la piastra ruota
Dado ruota con collare sui dadi della ruota, piastra dimensionata per la ruota.
Wheel Pulse Transducer - 02
Montare l’encoder e fissare lo statore
L’encoder si avvita sulla piastra. L’asta di ritegno va alla piastra magnetica sulla carrozzeria, senza gioco.
- 03
Utilizzare due encoder sull’assale non sterzante
Uno su ogni ruota posteriore, sinistra e destra. La media dei due fornisce la velocità e la distanza al centro del veicolo.
- 04
Leggere gli impulsi, oppure due tensioni
Impulsi su un ingresso di conteggio, oppure EC-LV nel cavo dell’encoder per i registratori con soli ingressi analogici.
Impulsi dell’encoder convertiti in tensione analogica
Due encoder confrontati con il GPS
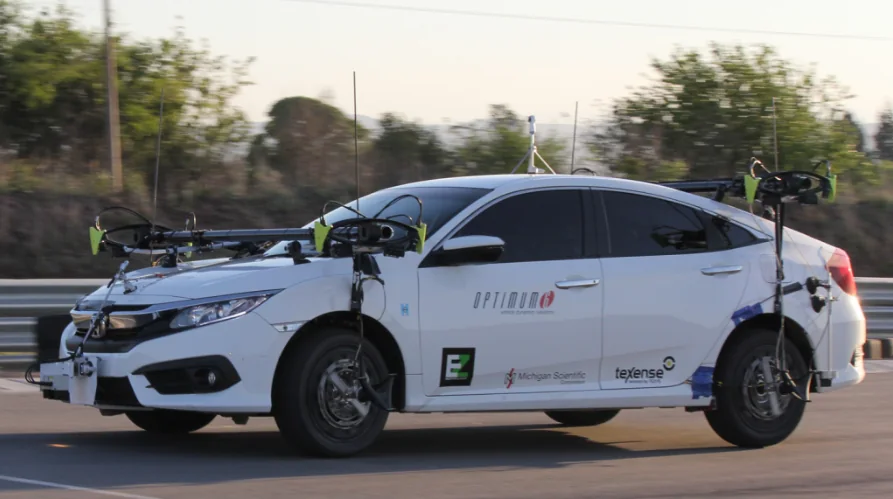
Michigan Scientific ha confrontato due Wheel Pulse Transducers con un ricevitore GPS su un percorso di circa 1,6 km, con una rotatoria e uno slalom. Gli encoder erano sulle ruote posteriori, il ricevitore GPS sul tetto, centrato sopra di essi; i dati degli encoder sono stati campionati a 10 000 Hz.
Nella rotatoria, percorsa in senso antiorario, la ruota destra è andata più veloce e più lontano della sinistra. Nello slalom, le due ruote hanno alternato i ruoli nelle curve a sinistra e a destra. In entrambi i casi, la media delle due velocità di ruota si è allineata alla velocità GPS, e la distanza GPS è rimasta leggermente in ritardo sui dati delle ruote. Alla fine del percorso, la distanza ricavata da un solo encoder presentava un errore fino a 0,22 %; la media dei due un errore di 0,0115 %.
| Un solo encoder | errore di distanza fino a 0,22 % |
|---|---|
| Due encoder con media | errore di distanza 0,0115 % |
Risultato
Velocità della ruota per ogni ruota strumentata e, con due encoder, velocità e distanza del centro del veicolo, anche dove il segnale GPS va perso. Il risultato è disponibile come impulsi oppure, tramite l’EC-LV, come tensione di velocità e tensione di posizione.
Domande frequenti
Perché utilizzare due encoder di ruota anziché uno solo per misurare la distanza?
In curva, la ruota esterna percorre una distanza maggiore e più velocemente rispetto alla ruota interna, di conseguenza un encoder misura la traiettoria della propria ruota. La media di due encoder sull’assale non sterzante fornisce la velocità e la distanza al centro del veicolo.
Quale è la precisione della distanza misurata con encoder di ruota?
Nel caso studio di Michigan Scientific, circa 1,6 km con una rotatoria e un tracciato a zigzag, la media di due encoder presentava un errore di distanza dello 0,0115 %, un singolo encoder fino allo 0,22 %.
Un encoder di ruota può misurare la distanza quando il segnale GPS va perso?
Sì. I veicoli di mappatura utilizzano l’encoder di ruota per mantenere la distanza percorsa durante le interruzioni del segnale.
Come viene registrata la velocità della ruota se il sistema di acquisizione dati non è in grado di leggere gli impulsi dell’encoder?
L’EC-LV, installato in linea sul cavo dell’encoder, converte gli impulsi in una tensione di velocità di ± 10 V DC e in una tensione di posizione da 0 a 10 V DC.
Applicazioni simili
Tutte le applicazioni-
 ADAS Tracciamento di veicoli autonomi Distanza percorsa, misurata alle ruote, per la stima della posizione e la mappatura mobile in assenza di GNSS.
-
 Dinamica Dinamica del veicolo Le forze e i momenti a ogni ruota mentre il veicolo frena, curva e cambia corsia.
-
 Inverno Prove invernali Forze di ruota e velocità di ruota misurate su neve e su ghiaccio, per vedere il momento in cui uno pneumatico inizia a slittare.