
Enregistrement des trois forces et des trois moments à chaque roue pendant la conduite du véhicule
En bref
Tout ce que la route transmet à un véhicule passe par le centre de roue. Une roue dynamométrique prend la place du centre de roue, entre un adaptateur de moyeu et un adaptateur de jante conçus pour le véhicule, et y mesure les trois forces et les trois moments pendant que le véhicule roule sur la surface réelle. Les signaux sont amplifiés et numérisés sur la roue, en sortent par un collecteur tournant ou un ensemble de télémesure, et le boîtier d’interface CT2 les exprime en axes véhicule en temps réel. Les chargements routiers sont enregistrés sur les revêtements des pistes d’essais et lors d’événements isolés tels qu’un nid-de-poule.
- 6
- composantes de charge mesurées au centre de roue
- 15,5 à 700 kN
- capacité en force radiale, série LW
- ISO/IEC 17025
- étalonnage, avec une matrice et un certificat par numéro de série
Chemin de charge
Le capteur est un anneau en acier inoxydable entre l’adaptateur de jante et l’adaptateur de moyeu. Sous charge, l’anneau se déforme et des ponts complets à jauges de déformation convertissent cette déformation en un signal par composante. La mesure est effectuée sur une partie tournante : les forces tournent avec la roue, les signaux sont donc exprimés dans les axes du véhicule à l’aide de l’angle de roue à chaque instant.
Les six composantes agissent simultanément, et une charge dans une direction apparaît en partie dans le signal d’une autre. Chaque capteur est livré avec sa matrice d’étalonnage, qui corrige cette diaphonie ; la sensibilité transversale après correction est inférieure à 0,5 % de la pleine échelle sur le LW12.8-50. Le capteur fonctionne aussi à proximité du frein et en extérieur : il est compensé en température et étanche.
Instrumentation
La série LW couvre les véhicules de la moto au camion de classe 8. La capacité indiquée est la force radiale, Fx et Fz. Le même capteur se monte aussi sur un banc d’essai au moyen de brides ou de moyeux, tournant ou non.
| Moto | LW-MC-3.5K, 15,5 kN |
|---|---|
| Voiture particulière et SUV | LW12.8-50, 50 kN · LW65, 65 kN |
| SUV lourd et pick-up | LW-2T-20K, 90 kN |
| Véhicule utilitaire moyen | LW-2T-30K, 133 kN |
| Camions et tracteurs de classe 8 | LW-2T-100K-S, 445 kN |
| Véhicules très lourds | LW700, 700 kN, moyeux avec un cercle de perçage de 425 mm |
| Également mesurées | angle de roue avec une résolution de 0,17° via le collecteur tournant, vitesse de roue, accélérations X et Z |
| Environnement | étanche, compensée en température, −40 à 125 °C |
Chaîne de mesure
Une mesure de force à la roue comporte trois parties : le capteur, la liaison qui sort les signaux de la roue et le boîtier d’interface dans l’habitacle. L’amplificateur monté sur le capteur numérise les signaux des ponts. Ils quittent la roue par un collecteur tournant, qui porte aussi le codeur d’angle et de vitesse de roue, ou par un émetteur de télémesure alimenté par induction ; les deux ensembles sont interchangeables sur un même capteur. Le boîtier d’interface CT2 utilise l’angle de roue pour effectuer le changement de repère, corrige la diaphonie en temps réel et fournit des sorties analogique, CAN et Ethernet vers l’enregistreur.
Procédure
- 01
Remplacer le centre de roue
Le capteur est boulonné entre un adaptateur de jante et un adaptateur de moyeu conçus pour la roue. Les adaptateurs conservent le déport d’origine : une voie élargie modifierait les efforts mesurés.
Roues dynamométriques de la série LW - 02
Maintenir le stator
La tige du stator du collecteur tournant est maintenue à la verticale depuis la caisse sur les roues non directrices. Sur les roues directrices, le dispositif de correction d’angle du stator corrige l’angle de roue en temps réel.
Maintien du stator et correction d’angle - 03
Étalonnage par shunt et zéro
Alimentez les boîtiers d’interface, lancez l’étalonnage par shunt, puis faites le zéro avec le véhicule sur un pont élévateur pendant que chaque roue effectue deux tours. Utilisez l’étalonnage livré avec le numéro de série du capteur.
- 04
Trois vérifications sur piste
Le poids statique sur Fz, une décélération en roue libre sur Fx, un cercle à faible vitesse sur Fy. Ces vérifications contrôlent le signe et l’ordre de grandeur de chaque force sur chaque roue avant l’essai.
- 05
Surveiller la chaleur des freins
Les longues descentes chauffent le moyeu. Le capteur est compensé en température, mais le zéro est vérifié avant et après chaque passage et la température du capteur est enregistrée.
Nid-de-poule à 40 km/h
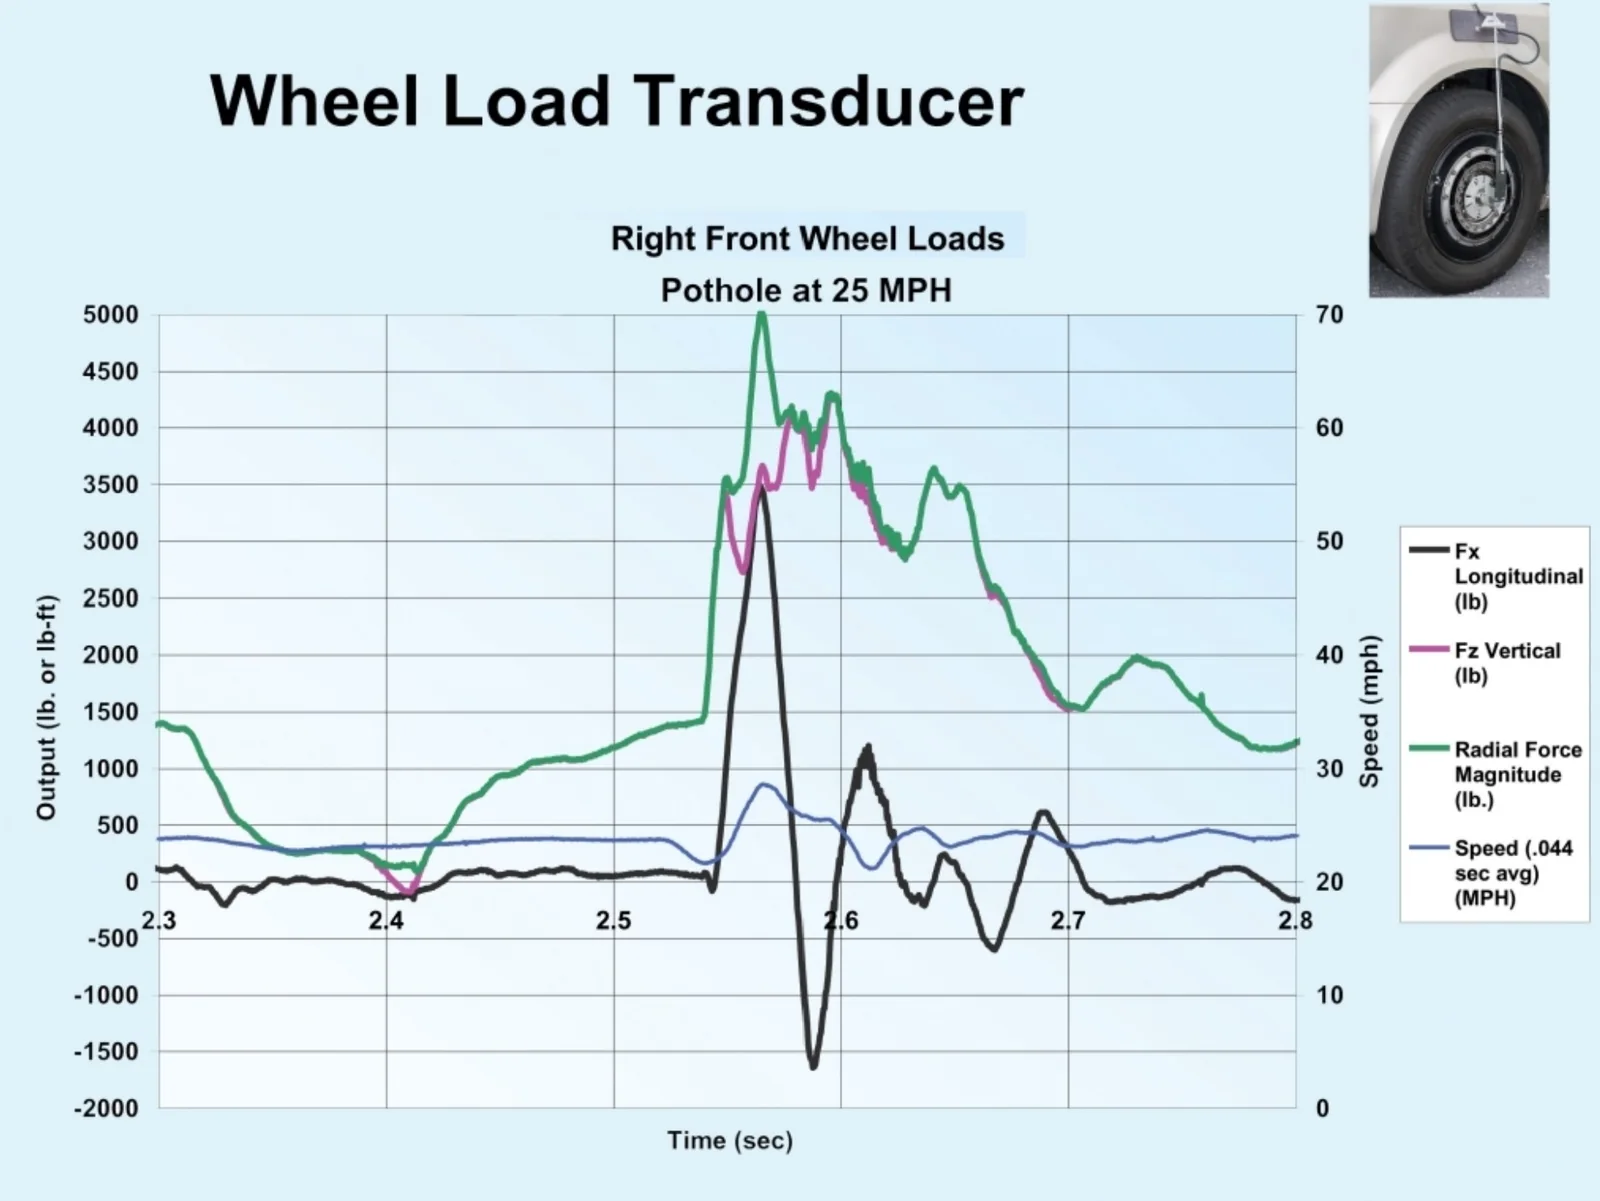
Les chargements routiers sont enregistrés sur les revêtements des pistes d’essais et sur des événements isolés. Dans cet enregistrement, la roue avant droite d’un SUV heurte un nid-de-poule à 40 km/h (25 mph). La force verticale chute à l’entrée du nid-de-poule, puis présente un pic lorsque la suspension se comprime au fond ; la force longitudinale présente un pic quand la roue heurte le bord. Les efforts sont enregistrés avec la vitesse de roue, si bien que chaque pic est relié à l’événement qui l’a provoqué.
Résultat
Les six composantes d’effort à chaque roue, dans les axes du véhicule, avec la vitesse et l’angle de roue, enregistrées sur le véhicule réel et la surface réelle. Les données constituent le chargement routier d’entrée pour les travaux d’endurance et pour le banc d’essai.
Questions fréquentes
Que mesure une roue dynamométrique ?
Les trois forces et les trois moments au centre de roue lorsque le véhicule roule, avec l’angle de roue, la vitesse de roue et les accélérations X et Z.
Quelle capacité de roue dynamométrique convient à une voiture particulière ?
La LW12.8-50, 50 kN en radial, ou la LW65, 65 kN. La série va de 15,5 kN pour une moto à 445 kN pour les poids lourds et tracteurs de classe 8, et 700 kN sur la LW700.
Une roue dynamométrique doit-elle utiliser un collecteur tournant ou la télémesure ?
Le collecteur tournant est la solution par défaut ; il est câblé et porte le codeur. Avec la télémesure, aucun câble ne passe par le moyeu. Les deux ensembles sont interchangeables sur un même capteur.
Comment vérifier l’installation d’une roue dynamométrique avant un essai ?
Étalonnage par shunt, zéro sur le pont élévateur avec deux tours de roue, puis trois vérifications sur piste : poids statique sur Fz, une décélération en roue libre sur Fx et un cercle à faible vitesse sur Fy.
Applications similaires
Toutes les applications-
 Endurance Campagnes d’endurance Le chargement que subit réellement chaque roue sur un nid-de-poule, un obstacle ou une piste dégradée, sous forme de données enregistrées.
-
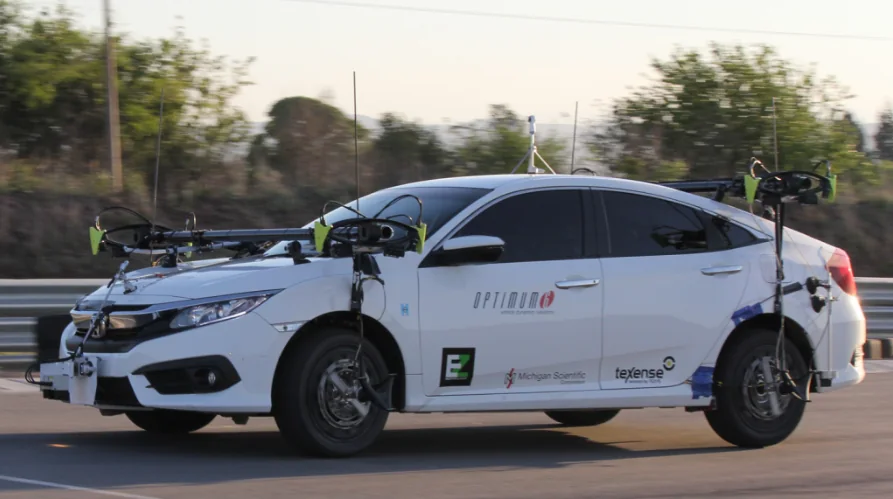 Dynamique Dynamique du véhicule Les forces et moments à chaque roue lorsque le véhicule freine, tourne et change de voie.
-
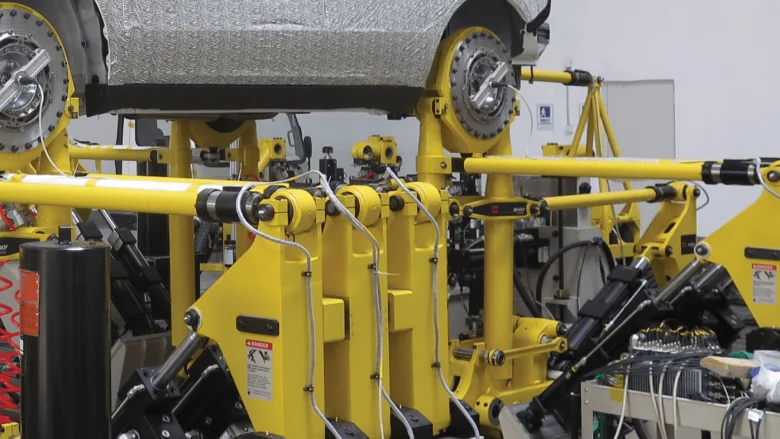 Banc d’essai Simulateurs de route Les chargements mesurés à la roue sur la route, et la preuve que le simulateur les reproduit.