
Mesure des efforts et des moments à chaque roue en freinage et en virage
En bref
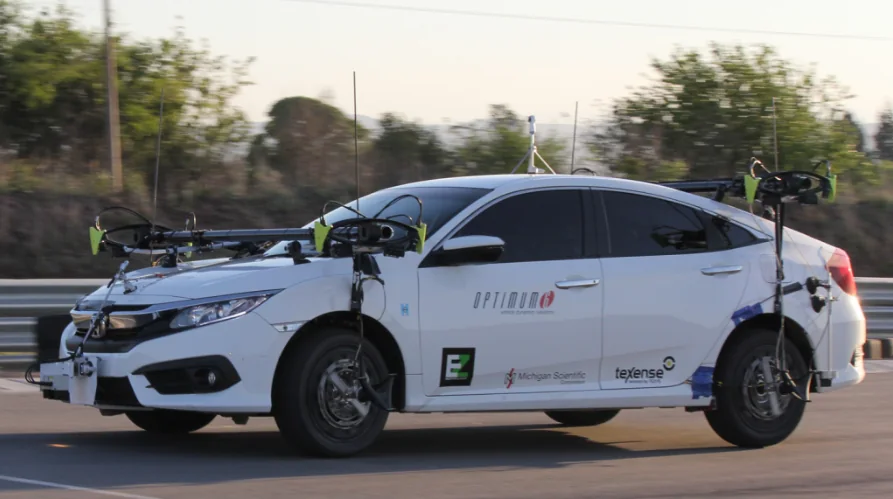
Une roue dynamométrique remplace le centre de roue et mesure l’effort longitudinal, latéral et vertical à cette roue, le moment de carrossage, le couple de roue et le couple de braquage, chacun comme un signal indépendant, ainsi que l’angle de roue, la vitesse de roue et les accélérations X et Z. Les signaux sont numérisés sur la roue, la quittent par un collecteur tournant ou par télémesure, et le boîtier d’interface CT2 les exprime dans les axes du véhicule en temps réel. Avec un capteur par roue, un essai de freinage, un changement de voie ou un virage serré se lit roue par roue.
- 6
- signaux d’effort indépendants par roue
- 15,5 à 700 kN
- capacité en force radiale, série LW
- 0.17°
- résolution angulaire de l’angle de roue, versions à collecteur tournant
Six efforts à la roue
Les forces longitudinales, dans le sens du véhicule, servent à l’analyse de l’accélération, du freinage et de la consommation. Les forces latérales, en travers du véhicule, servent au virage, au comportement routier et à la stabilité. Les forces verticales, dues à la gravité et au sol, servent au confort de roulage, aux vibrations et au contact avec la route. Les trois moments, roulis, tangage et lacet, montrent comment la suspension réagit aux virages, aux accélérations et à l’état de la route.
Tous ces chargements parviennent au véhicule par ses roues, sur une partie qui tourne et qui braque. Le capteur mesure les six composantes au centre de la roue, séparément les unes des autres, et le boîtier d’interface les exprime dans les axes du véhicule avec l’angle de roue à chaque instant.
Instrumentation
| Capteur de force | Série LW, ponts de jauges de déformation à quatre branches, un signal indépendant par composante |
|---|---|
| Capacité, radiale | 15,5 à 700 kN · 50 kN sur la LW12.8-50 et 65 kN sur la LW65 pour voitures particulières et SUV |
| Non-linéarité | ≤ 0,2 % PE sur Fx, Fz et My (LW12.8-50) · sensibilité transversale après correction < 0,5 % PE |
| Également mesurées | angle de roue à 0,17° de résolution, vitesse de roue, accélération X et Z |
| Montage | entre un adaptateur de moyeu et un adaptateur de jante conçus pour le véhicule ; le stator maintenu par une tige de retenue, ou par le dispositif de correction d’angle du stator sur les roues directrices |
| Transmission du signal | collecteur tournant avec amplificateur tournant, ou télémesure ; interchangeables sur le même capteur |
| Boîtier d’interface | CT2 : transformation de coordonnées et compensation de la diaphonie en temps réel, sorties analogique, CAN et Ethernet |
| Environnement | étanche, compensé en température, −40 à 125 °C ; IP67 sur la LW65 |
Procédure
- 01
Monter le capteur à la place du centre de roue
Le capteur se monte entre un adaptateur de moyeu et un adaptateur de jante conçus pour le véhicule.
Roues dynamométriques de la série LW - 02
Maintenir le stator
Sur une roue directrice, le dispositif de correction d’angle du stator corrige l’angle de roue en temps réel, de sorte que les chargements sont exprimés avec le bon angle.
Maintien du stator et correction d’angle - 03
Calculer les chargements dans le boîtier d’interface
Le boîtier CT2 effectue la transformation de coordonnées et la compensation de la diaphonie en temps réel, avec des sorties analogiques, CAN et Ethernet.
- 04
Ajouter l’angle de dérive si nécessaire
Le capteur optique TrueSlip, sur une roue ou sur la caisse, fournit l’angle de dérive sur CAN. Il peut être monté au sein de l’ensemble roue dynamométrique.
Capteur de dérive TrueSlip
Double changement de voie sur un camion de classe 8
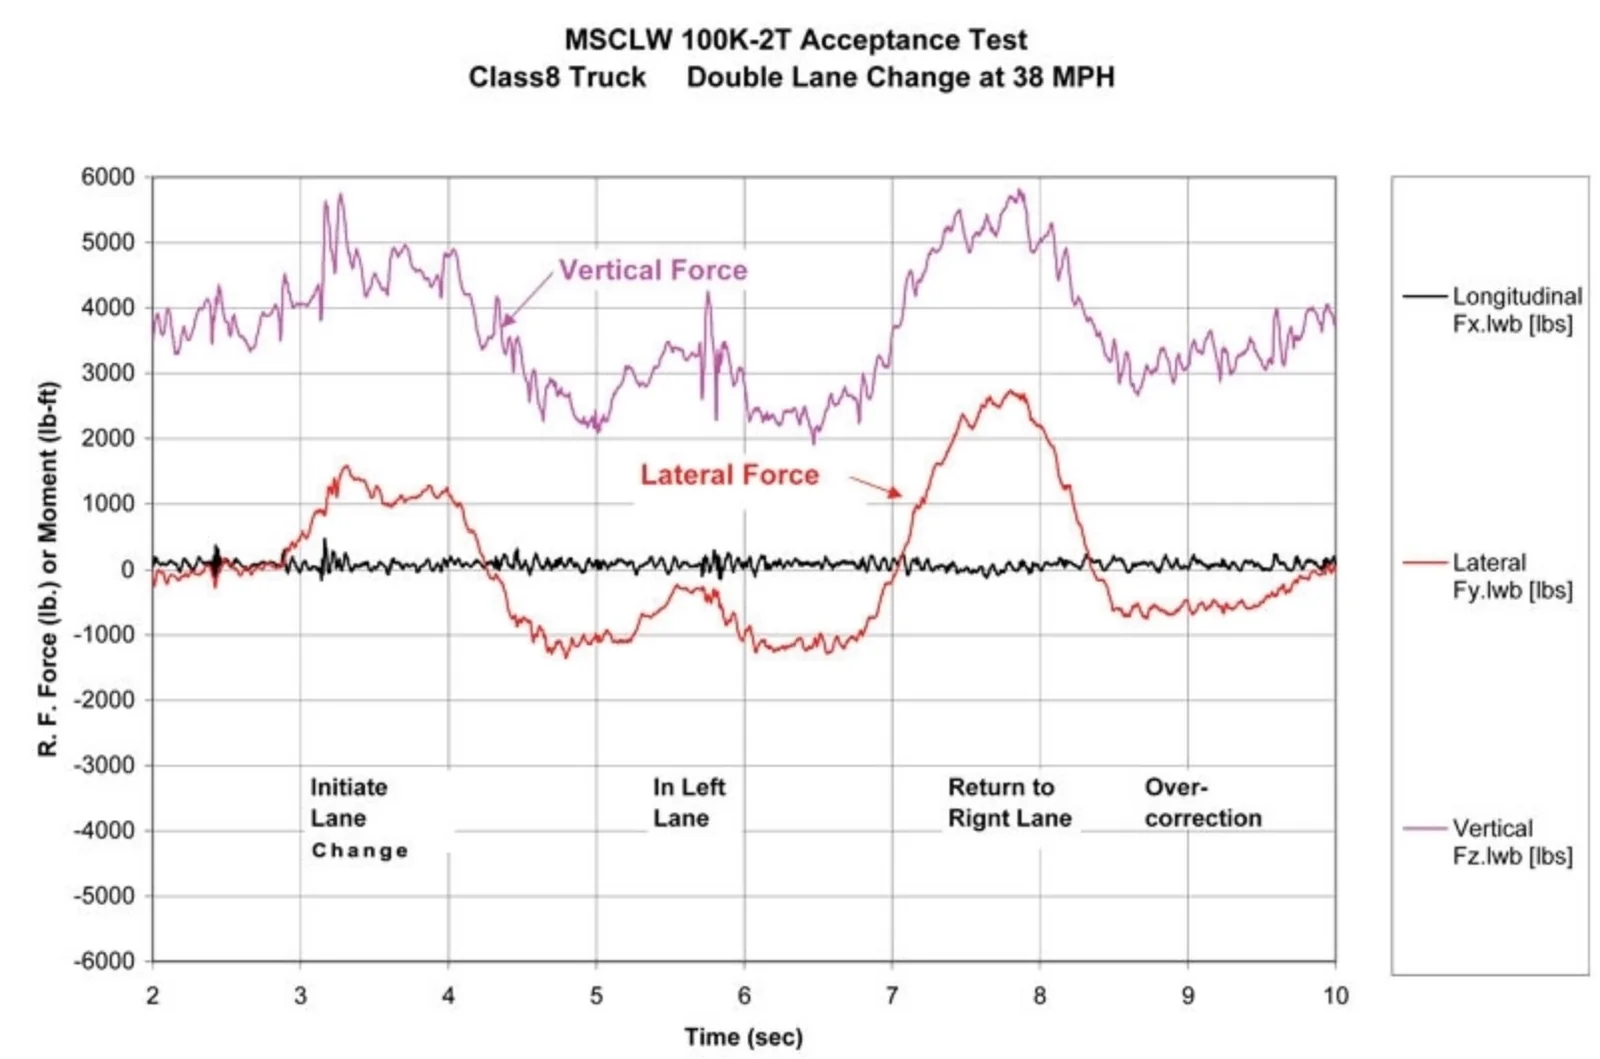
Le même montage enregistre les essais de freinage, les changements de voie, les virages serrés et la conduite normale. Dans cet essai de réception sur un camion de classe 8, la roue avant droite porte une LW-2T-100K. La force latérale augmente quand le camion quitte sa voie, s’inverse quand il y revient, et le graphique note une surcorrection à la fin de la manœuvre ; la force verticale est enregistrée en parallèle.
Utilisation des données
Les données de roue dynamométrique servent aux travaux sur les pneumatiques, les freins, la suspension, le confort, l’aérodynamique, le groupe motopropulseur et les modèles de dynamique du véhicule, ainsi qu’à comparer les véhicules entre eux. Sur les véhicules électriques, elles servent à l’amélioration du rendement et alimentent le développement des fonctions de sécurité et de contrôle et de la conduite autonome.
Résultat
Trois forces, trois moments, vitesse et angle de roue à chaque roue, dans les axes du véhicule, enregistrés pendant la manœuvre. Chaque comportement du véhicule, du freinage au virage, se lit dans les chargements aux roues qui le produisent.
Questions fréquentes
Que mesure une roue dynamométrique lors d’un essai de dynamique du véhicule ?
La force longitudinale, latérale et verticale à la roue, le moment de carrossage, le couple de roue et le couple de braquage, chacun comme signal indépendant, avec l’angle de roue, la vitesse de roue et l’accélération X et Z.
Comment mesure-t-on l’angle de dérive pendant un essai de comportement routier ?
Avec le capteur optique TrueSlip monté sur une roue ou sur la caisse du véhicule. Il peut être monté au sein de l’ensemble roue dynamométrique et fournit l’angle sur CAN.
Peut-on mesurer les efforts à la roue sur une piste mouillée ?
Oui. Les capteurs sont étanches et compensés en température, et la LW65 est certifiée IP67.
Comment les signaux passent-ils d’une roue en rotation à l’enregistreur de données ?
Ils sont numérisés sur la roue, en sortent par un collecteur tournant ou une liaison de télémesure, et parviennent au boîtier d’interface CT2, qui réalise la transformation de coordonnées et la compensation de la diaphonie en temps réel, avec des sorties analogiques, CAN et Ethernet.
Applications similaires
Toutes les applications-
 Endurance Chargements à la roue sur route Trois efforts et trois moments à chaque roue, enregistrés pendant la conduite du véhicule.
-
 Hiver Essais hivernaux Efforts de roue et vitesse de roue mesurés sur neige et sur glace, pour voir le moment où un pneu commence à glisser.
-
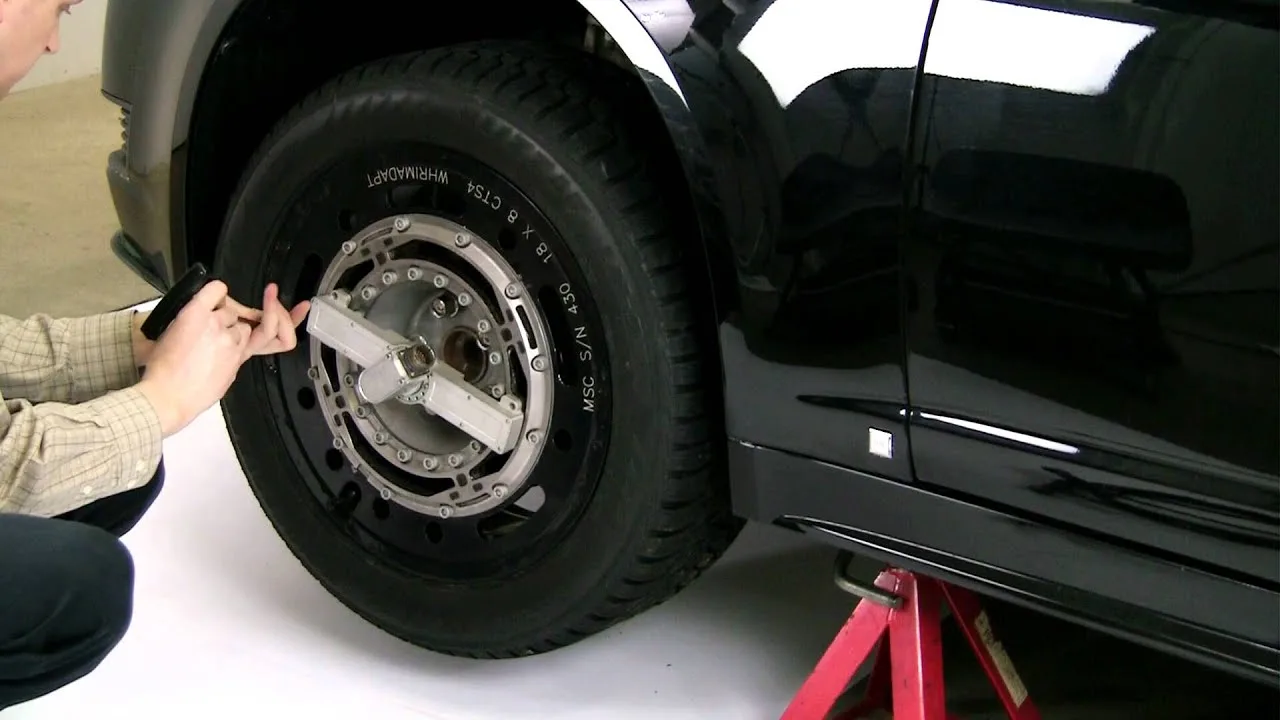 Pneumatiques Adhérence pneu-route Forces du pneu et de la surface de la route mesurées selon trois directions sur un dispositif de traction, pour déterminer le coefficient de frottement.