
Registrazione delle tre forze e dei tre momenti a ogni ruota durante la guida del veicolo
In sintesi
Tutto ciò che la strada trasmette a un veicolo passa per il centro ruota. Una ruota dinamometrica prende il posto del centro ruota, tra un adattatore di mozzo e un adattatore di cerchio realizzati per il veicolo, e vi misura le tre forze e i tre momenti mentre il veicolo circola sulla superficie reale. I segnali sono amplificati e digitalizzati sulla ruota, ne escono attraverso un collettore rotante o un sistema di telemetria, e l’interfaccia CT2 li esprime in tempo reale negli assi del veicolo. I carichi stradali vengono registrati sulle superfici dei centri prove e in occasione di eventi isolati come una buca.
- 6
- componenti di carico misurate al centro ruota
- da 15,5 a 700 kN
- capacità di forza radiale, serie LW
- ISO/IEC 17025
- taratura, con matrice e certificato per numero di serie
Percorso del carico
Il trasduttore è un anello in acciaio inossidabile tra l’adattatore del cerchio e l’adattatore del mozzo. Sotto carico, l’anello si deforma e dei ponti interi a estensimetri convertono questa deformazione in un segnale per componente. La misura viene effettuata su una parte rotante: le forze ruotano con la ruota, quindi i segnali sono espressi negli assi del veicolo grazie all’angolo di ruota in ogni istante.
Le sei componenti agiscono simultaneamente e un carico in una direzione compare in parte nel segnale di un’altra. Ogni trasduttore è fornito con la propria matrice di taratura, che corregge questa diafonia; dopo la correzione, la sensibilità trasversale è inferiore allo 0,5 % del fondo scala sul LW12.8-50. Il trasduttore funziona anche vicino ai freni e all’aperto: è compensato in temperatura e stagno.
Strumentazione
La serie LW copre i veicoli dalla motocicletta al camion di classe 8. La capacità indicata è la forza radiale, Fx e Fz. Lo stesso trasduttore si monta anche su un banco prova tramite flange o mozzi, rotanti o meno.
| Motocicletta | LW-MC-3.5K, 15,5 kN |
|---|---|
| Automobile e SUV | LW12.8-50, 50 kN · LW65, 65 kN |
| SUV pesante e pick-up | LW-2T-20K, 90 kN |
| Veicolo commerciale medio | LW-2T-30K, 133 kN |
| Camion e trattori stradali di classe 8 | LW-2T-100K-S, 445 kN |
| Veicoli molto pesanti | LW700, 700 kN, mozzi con cerchio di foratura di 425 mm |
| Anche misurate | angolo di ruota con risoluzione di 0,17° tramite il collettore rotante, velocità di rotazione della ruota, accelerazioni X e Z |
| Ambiente | stagno, compensato in temperatura, da −40 a 125 °C |
Catena di misura
Una misura di forza alla ruota comprende tre parti: il trasduttore, il collegamento che preleva i segnali dalla ruota e il modulo di interfaccia nell’abitacolo. L’amplificatore montato sul trasduttore digitalizza i segnali dei ponti. I segnali escono dalla ruota attraverso un collettore rotante, che ospita anche l’encoder per l’angolo e la velocità della ruota, oppure attraverso un trasmettitore di telemetria alimentato per induzione; i due gruppi sono intercambiabili sullo stesso trasduttore. Il modulo di interfaccia CT2 utilizza l’angolo di ruota per eseguire la trasformazione di coordinate, corregge la diafonia in tempo reale e fornisce all’registratore uscite analogiche, CAN ed Ethernet.
Procedura
- 01
Sostituire il centro ruota
Il trasduttore è avvitato tra un adattatore per cerchio e un adattatore per mozzo realizzati per la ruota. Gli adattatori mantengono l’offset originale: una carreggiata più larga modificherebbe le forze misurate.
Ruote dinamometriche della serie LW - 02
Fissare lo statore
L’asta dello statore del collettore rotante è mantenuta in verticale dalla carrozzeria sulle ruote non direttrici. Sulle ruote direttrici, il dispositivo di correzione dell’angolo dello statore corregge l’angolo di ruota in tempo reale.
Mantenimento dello statore e correzione dell’angolo - 03
Taratura a shunt e zero
Alimentare le scatole di interfaccia, avviare la taratura a shunt, quindi eseguire lo zero con il veicolo su un ponte sollevatore mentre ogni ruota compie due giri. Utilizzare la taratura fornita con il numero di serie di quel trasduttore.
- 04
Tre verifiche in pista
Il peso statico su Fz, una decelerazione in folle su Fx, un cerchio a bassa velocità su Fy. Queste verifiche controllano il segno e l’ordine di grandezza di ogni forza su ogni ruota prima della prova.
- 05
Monitorare il calore dei freni
Le discese lunghe riscaldano il mozzo. Il trasduttore è compensato in temperatura, ma lo zero viene verificato prima e dopo ogni passaggio e la temperatura del trasduttore viene registrata.
Buca a 40 km/h
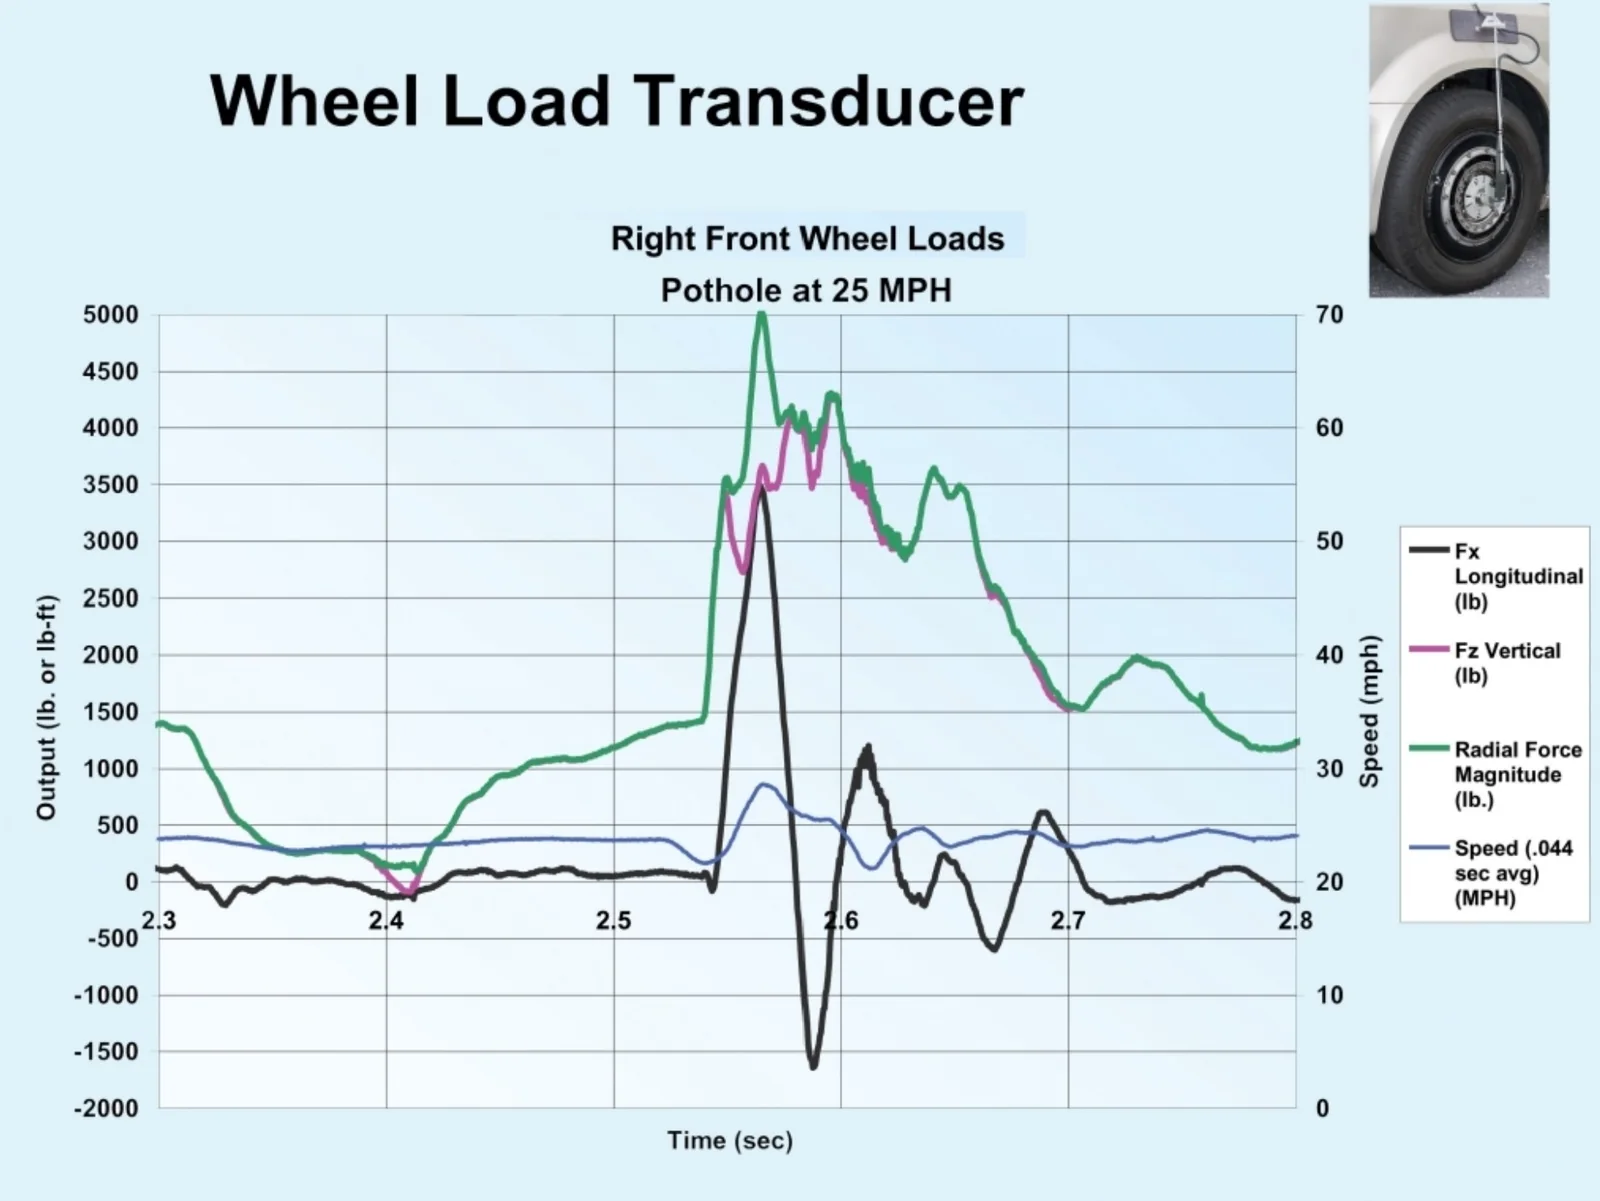
I carichi stradali vengono registrati sulle superfici dei campi di prova e su eventi singoli. In questa registrazione, la ruota anteriore destra di un SUV urta una buca a 40 km/h (25 mph). La forza verticale cala all’ingresso della buca, poi presenta un picco quando la sospensione si comprime sul fondo; la forza longitudinale presenta un picco quando la ruota urta il bordo. I carichi vengono registrati insieme alla velocità di rotazione della ruota, così ogni piccolo è riconducibile all’evento che l’ha provocato.
Risultato
Le sei componenti di forza a ogni ruota, negli assi del veicolo, con velocità e angolo di ruota, registrate sul veicolo reale e sulla superficie reale. I dati costituiscono i carichi stradali di ingresso per le prove di durata e per il banco prova.
Domande frequenti
Cosa misura una ruota dinamometrica?
Le tre forze e i tre momenti al centro ruota mentre il veicolo è in marcia, con l’angolo di ruota, la velocità di ruota e le accelerazioni X e Z.
Quale capacità di ruota dinamometrica è adatta a un’automobile?
La LW12.8-50, 50 kN in radiale, o la LW65, 65 kN. La serie va da 15,5 kN per una motocicletta a 445 kN per autocarri e trattori di classe 8, e 700 kN sulla LW700.
Una ruota dinamometrica deve utilizzare un collettore rotante o la telemetria?
Il collettore rotante è la soluzione predefinita; è cablato e ospita l’encoder. Con la telemetria nessun cavo passa attraverso il mozzo. I due gruppi sono intercambiabili sullo stesso trasduttore.
Come verificare l’installazione di una ruota dinamometrica prima di una prova?
Taratura shunt, zero sul ponte elevatore con due giri di ruota, quindi tre verifiche in pista: peso statico su Fz, una decelerazione in folle su Fx e un cerchio a bassa velocità su Fy.
Applicazioni simili
Tutte le applicazioni-
 Fatica Campagne di fatica Il carico che subisce realmente ogni ruota su una buca, un ostacolo o una pista dissestata, sotto forma di dati registrati.
-
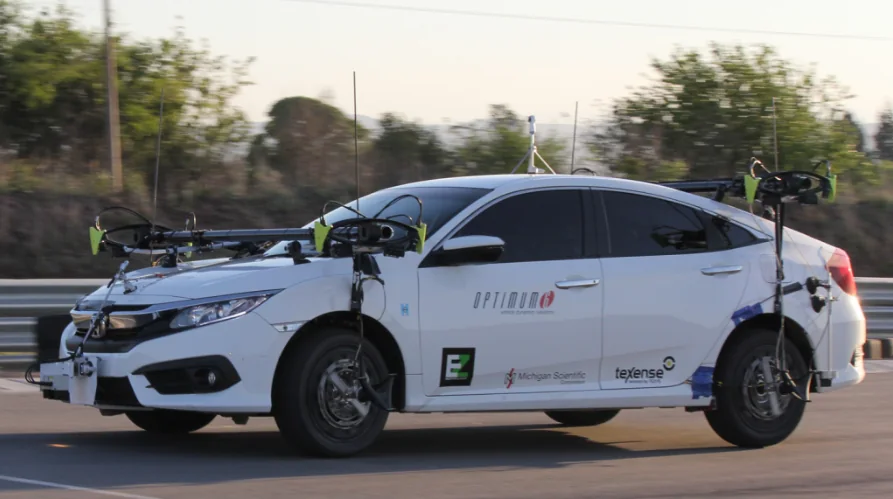 Dinamica Dinamica del veicolo Le forze e i momenti a ogni ruota mentre il veicolo frena, curva e cambia corsia.
-
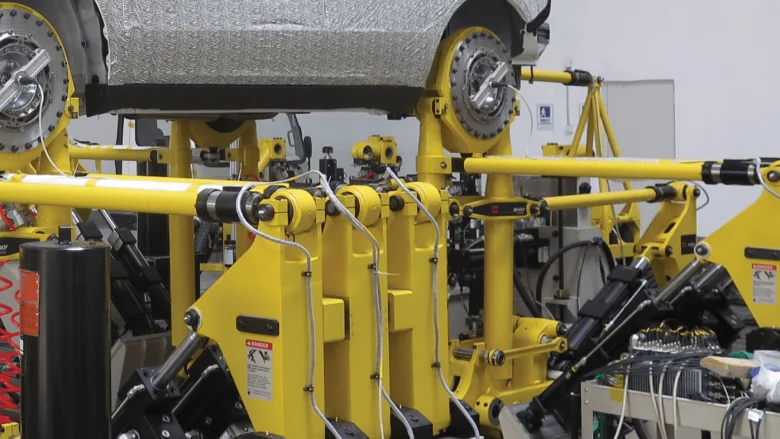 Banco prova Simulatori di strada I carichi misurati alla ruota su strada e la prova che il simulatore li riproduce.