
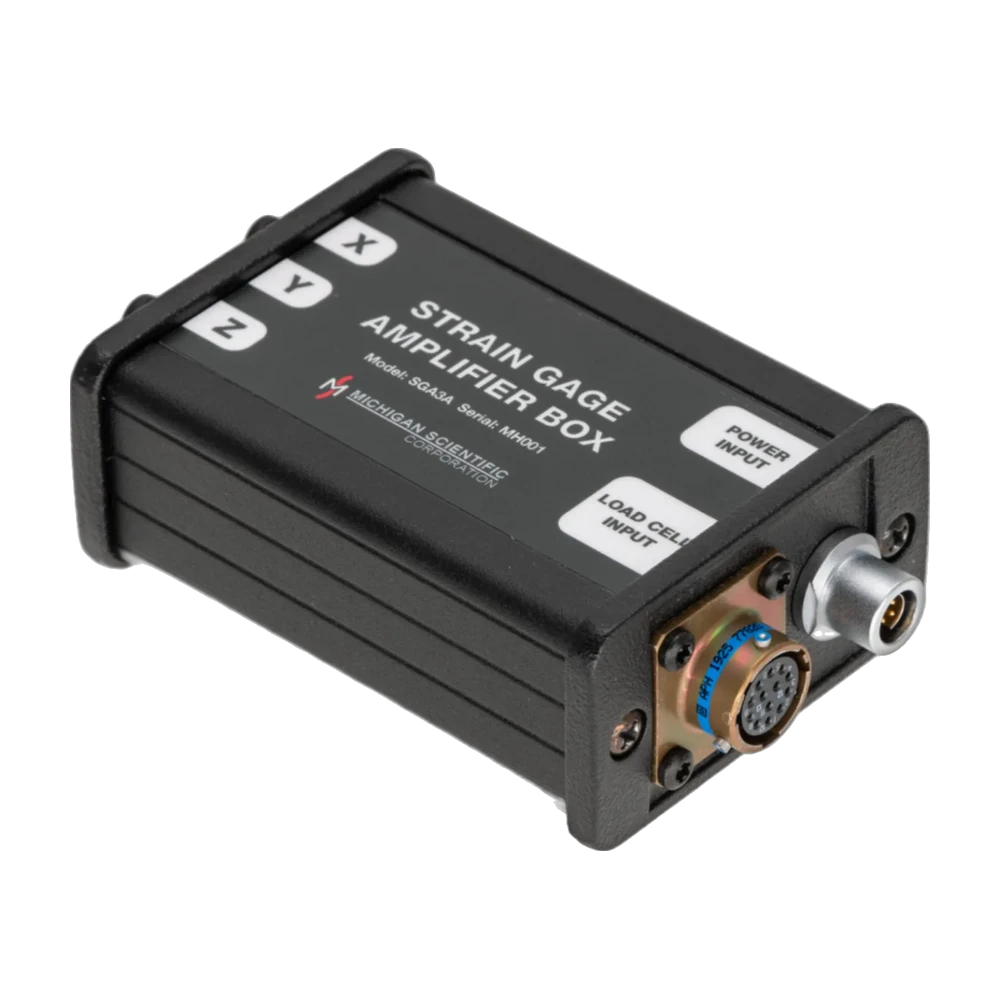
SGA3A boîtier amplificateur à trois voies pour jauges de déformation
Boîtier amplificateur à trois voies pour jauges de déformation destinée à un capteur de force triaxial Michigan Scientific, avec alimentation du pont, une sortie ± 10 V par axe et étalonnage par shunt à distance.
- 3
- Voies
- ± 10 V
- Sortie
- ± 15 V DC
- Tension d’alimentation
- ± 5 V ou ± 2,5 V
- Alimentation du pont
- Réponse en fréquence, −3 dB20 kHz (gain 1000) · 40 kHz (gain 100)
- Gain100 et 2000 V/V
- Étalonnage par shuntà distance, positif et négatif
- Température de fonctionnement−40 à 125 °C
Un boîtier par capteur de force triaxial
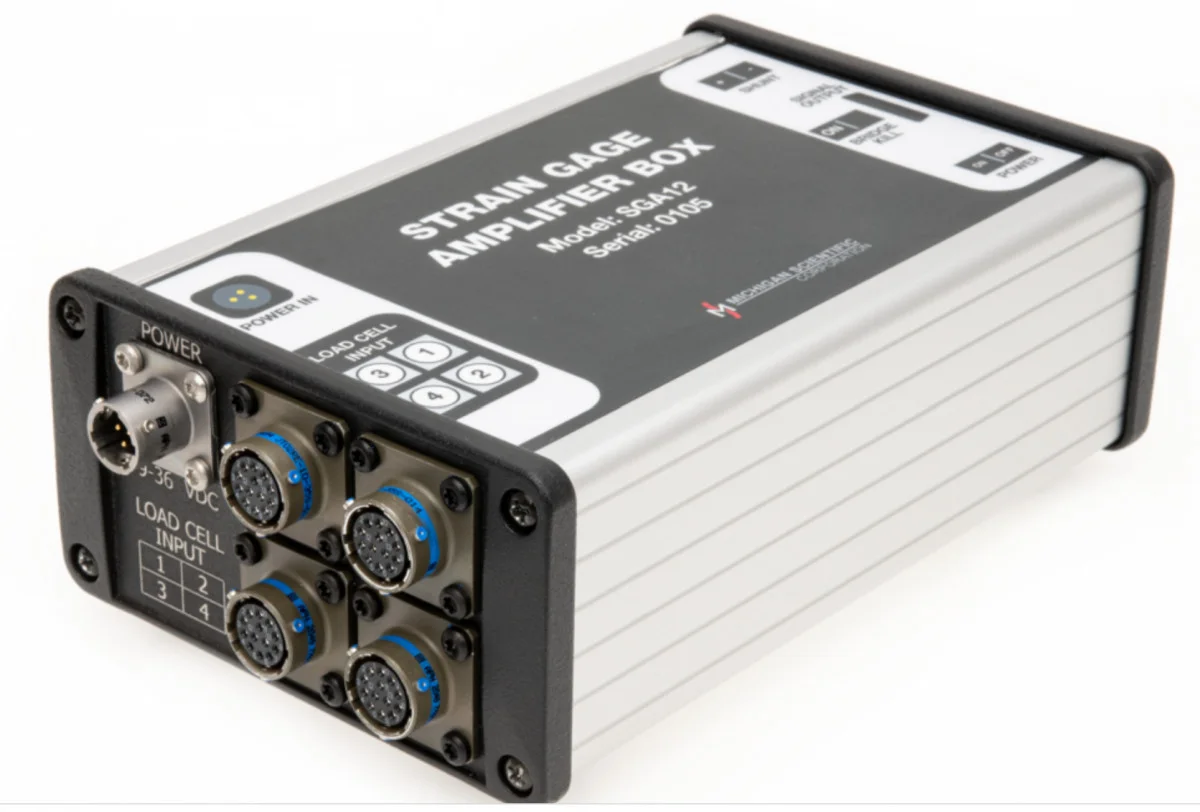
Le SGA3A est un boîtier amplificateur à trois voies pour jauges de déformation destinée aux capteurs de force triaxiaux Michigan Scientific. Ses trois amplificateurs miniatures indépendants fournissent chacun une alimentation de pont bipolaire de ± 5 V (10 V au total) ou ± 2,5 V, un amplificateur différentiel stable et une résistance de shunt de 100 kΩ ou 1 MΩ activable à distance pour la vérification de la pleine échelle. La sortie est ± 10 V, avec une réponse de 20 kHz à un gain de 1000 et de 40 kHz à un gain de 100. Il est alimenté en ± 15 V CC et fonctionne de −40 à 125 °C. D’autres nombres de voies sont réalisés sur demande, et un câblage de sommation en option permet à un seul boîtier de servir des capteurs de force utilisés en parallèle.
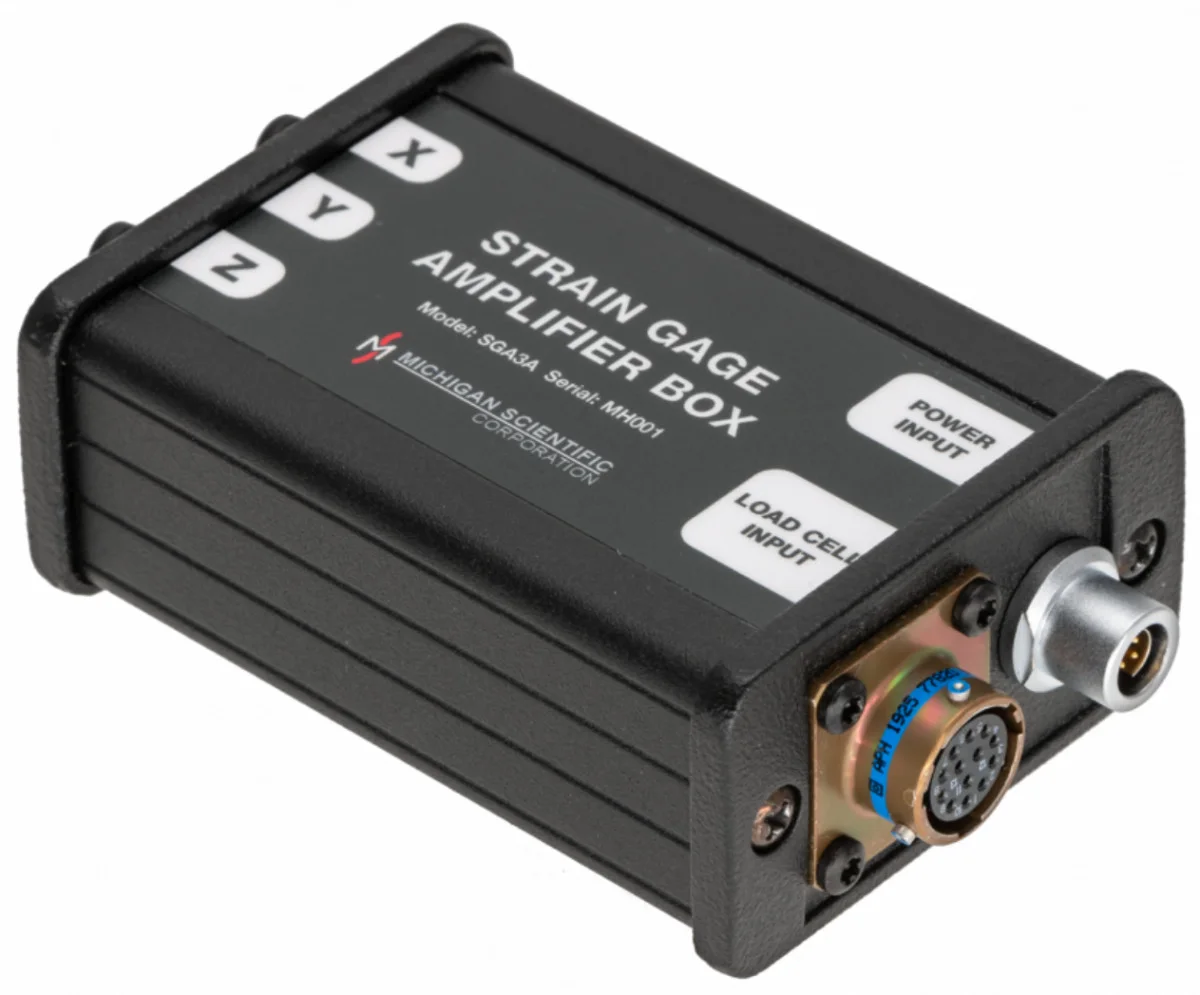
Michigan Scientific sélectionne le gain et les résistances de shunt pour le capteur de force choisi et les installe en usine ; l’étiquette du boîtier indique le capteur de force avec lequel il a été étalonné. Le capteur de force se branche sur l’entrée capteur de force, le ± 15 V CC entre par le connecteur d’alimentation, livré avec son câble de raccordement, et les sorties de force X, Y et Z sont disponibles sur connecteurs BNC. Une fois sous tension, les signaux sont remis à zéro sans charge appliquée. Une alimentation PS-DC ou PS-AC applique l’étalonnage par shunt d’un simple basculement d’interrupteur.
Il est utilisé avec un capteur de force triaxial TR3D pour mesurer les forces sur supports moteur, les efforts sur un attelage à crochet (pintle) en remorquage réel, et les forces sur un bras de robot ou un pied prothétique.
Caractéristiques
| Voies | 3 (indépendantes ; autres nombres sur demande) |
|---|---|
| Entrée | Pont de jauges de déformation (un capteur de force triaxial ; câblage de sommation en option pour plusieurs capteurs de force en parallèle) |
| Sortie | Tension analogique |
| Plage de sortie | −10 à 10 V |
| Bande passante | 40 kHz (−3 dB à un gain de 100 ; 20 kHz à un gain de 1000) |
| Bruit ramené à l’entrée | ≤ 0,7 µV (crête à crête, 0,01 à 10 Hz) |
| Gain | 100 à 2 000 V/V (valeurs fixes 100 et 2000) |
| Réglage du gain | Fixe (gain et résistances de précision du shunt sélectionnés pour le capteur de force, installés en usine) |
| Étalonnage par shunt | Positif · Négatif · À distance |
| Résistance de shunt | 100 · 1 000 kΩ |
| CMRR | 160 dB |
| Précision du shunt | ≤ 0.1 % |
| Tension d’alimentation | 15 V (alimentation symétrique, ± 15 V CC) |
| Tension d’alimentation du pont | 5 à 10 V (± 2,5 ou ± 5 V, tension continue constante bipolaire ; marche/arrêt à distance) |
| Courant consommé | 45 mA (par rail, 3 voies, plus la charge du pont ; 60 mA pendant l’étalonnage par shunt) |
| Limite de courant d’alimentation du pont | 84 mA (à une alimentation du pont de 10 V) |
| Précision de l’alimentation du pont | ≤ 0.4 % |
| Coefficient de température de l’alimentation du pont | ≤ 0.0005 %/°C |
| Température de fonctionnement | −40 à 125 °C |
| Température compensée | −40 à 85 °C |
Demander un devis
Ressources
Fiches techniques et manuels
Plans
Aucun pour ce produit.
Modèles CAO
Aucun pour ce produit.
Applications associées
-
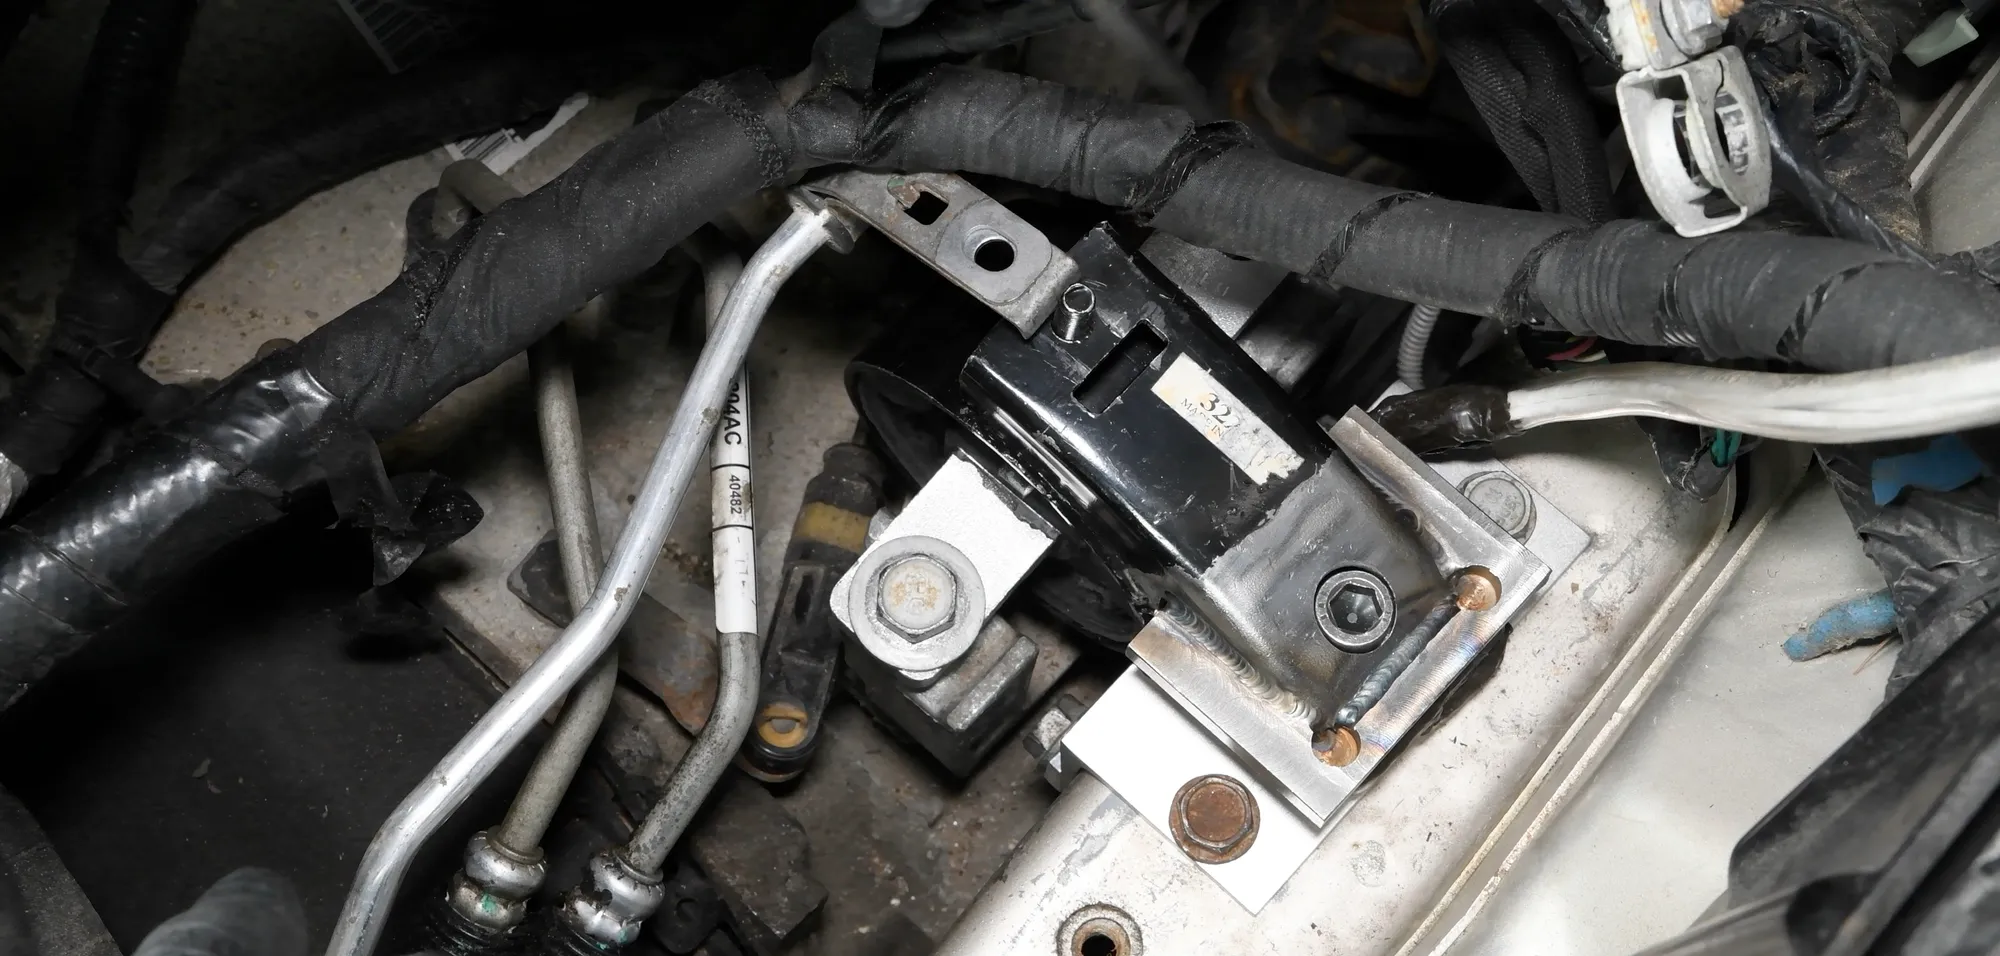 Composant Efforts sur les supports moteur Les trois forces que chaque support transmet au châssis lors du démarrage, des accélérations et des passages de rapport.
-
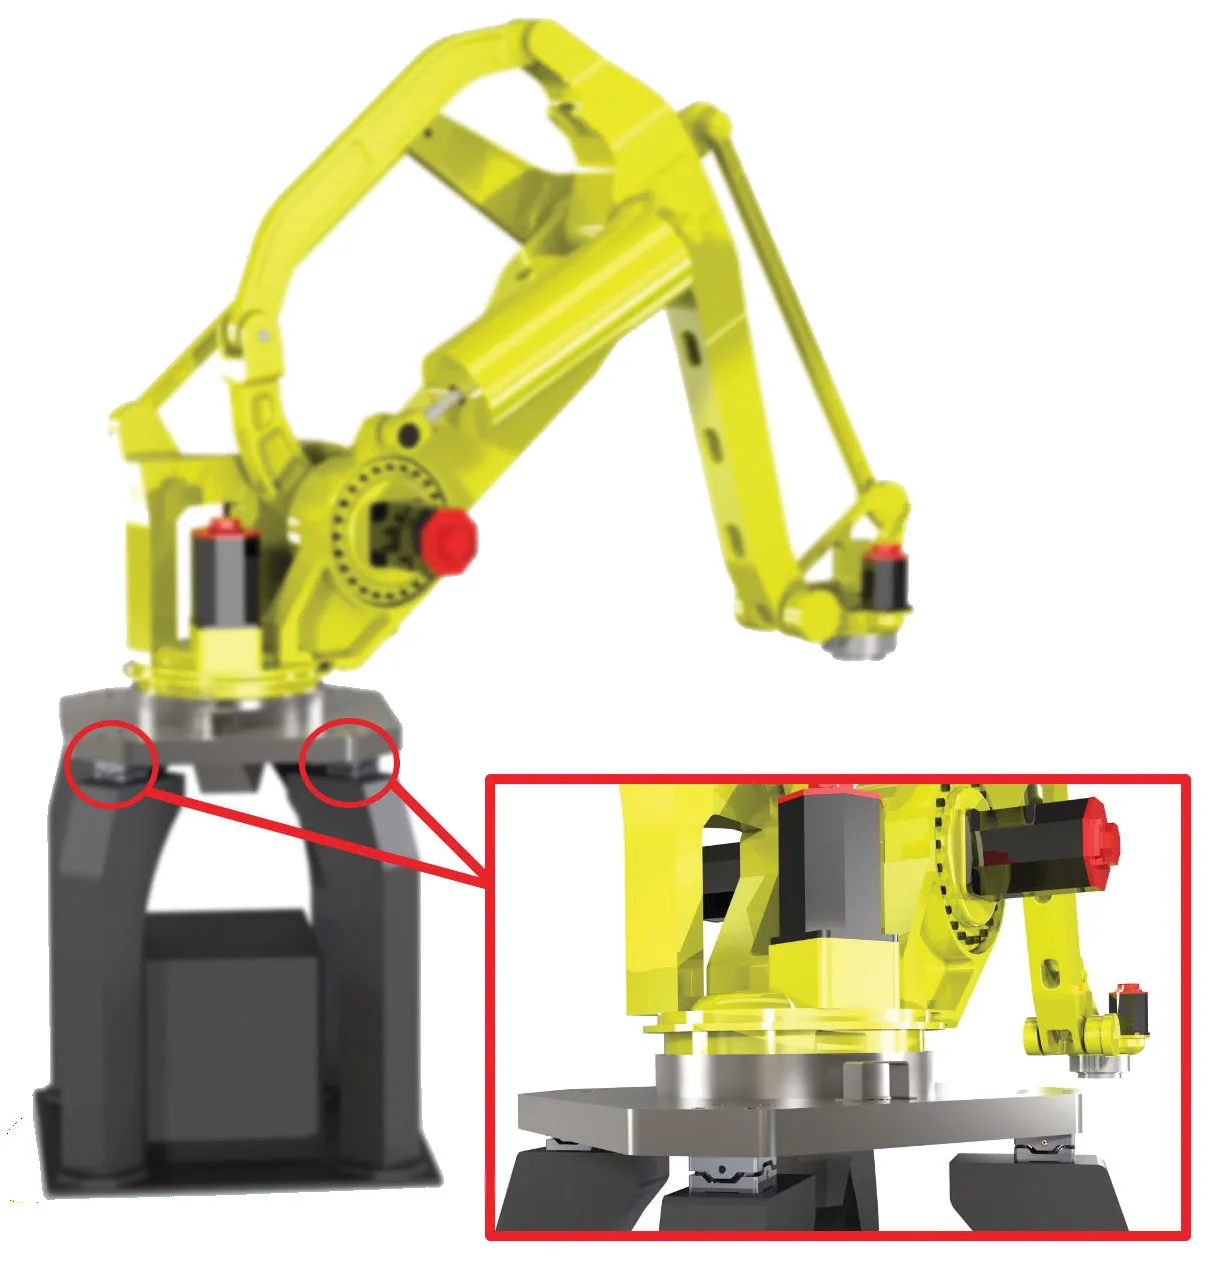 Composant Robotique et prothèses Forces dans trois directions, et moments, sur un bras de robot ou un pied prothétique, à partir d’un capteur de force assez petit pour tenir dans l’ensemble.
-
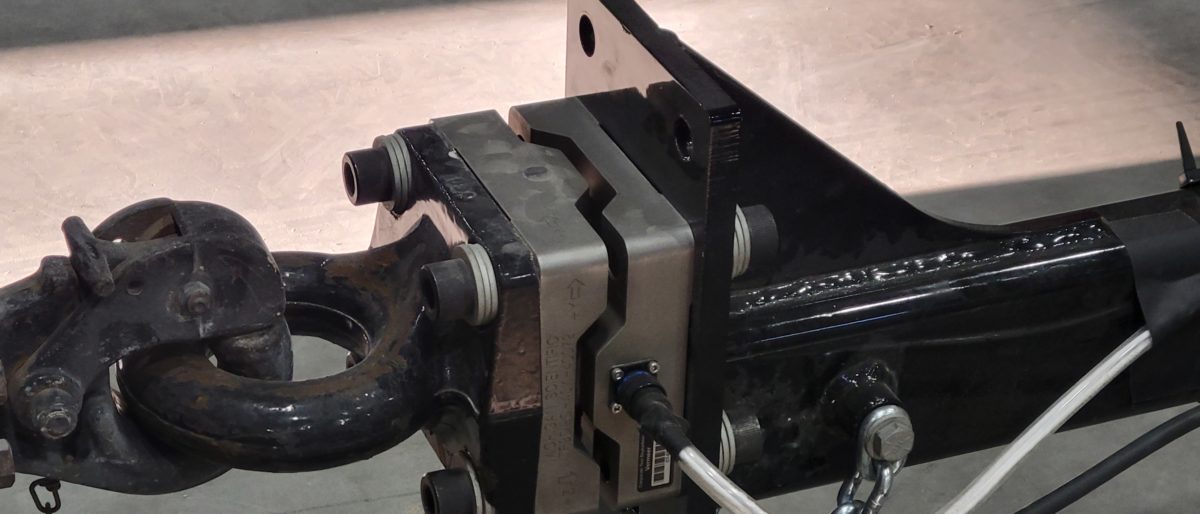 Remorquage Efforts sur l’attelage à piton Les trois forces entre le véhicule tracteur et la remorque, enregistrées dans des situations de remorquage réelles.
Dans la même famille
Une question sur ce produit ?
Décrivez la mesure. Un ingénieur d’application vous répond.
Des détails supplémentaires à donner ? Utilisez le formulaire de contact complet.