
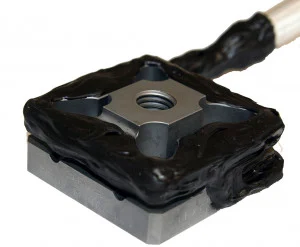
TR3D-B capteur de force triaxial carré
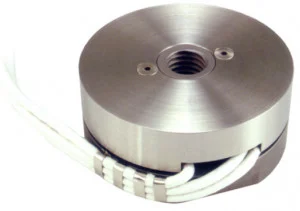
Capteur de force triaxial carré pour des forces jusqu’à 1,1 kN par axe, dans un corps de 25,4 × 25,4 × 12,7 mm.
Capteur de force triaxial carré pour des forces jusqu’à 4,4 kN par axe, dans un corps de 25,4 × 25,4 × 12,7 mm.
Capteur de force triaxial carré pour des forces jusqu’à 17,7 kN par axe, dans un corps de 50,8 × 50,8 × 23,3 mm.
Capteur de force triaxial carré pour des forces jusqu’à 20 kN par axe, dans un corps de 50,8 × 50,8 × 25,4 mm.
Capteur de force triaxial carré pour des forces jusqu’à 22 kN en X et Y, 44 kN en Z, dans un corps de 43,2 × 43,2 × 27,0 mm.
Capteur de force triaxial carré pour des forces jusqu’à 71 kN par axe, dans un corps de 101,5 × 101,5 × 46,7 mm.
- 1,1 kN
- Étendue de mesure par axe
- 16 N·m
- Moment max par axe
- 3,5 mV/V
- Sortie
- 25,4 × 25,4 × 12,7 mm
- Dimensions
- 4,4 kN
- Étendue de mesure par axe
- 65 N·m
- Moment max par axe
- 4,5 mV/V
- Sortie
- 25,4 × 25,4 × 12,7 mm
- Dimensions
- 17,7 kN
- Étendue de mesure par axe
- 220 N·m
- Moment max par axe
- 4,5 mV/V
- Sortie
- 50,8 × 50,8 × 23,3 mm
- Dimensions
- 20 kN
- Étendue de mesure par axe
- 220 N·m
- Moment max par axe
- XY 2,6 · Z 4,0 mV/V
- Sortie
- 50,8 × 50,8 × 25,4 mm
- Dimensions
- XY 22 kN · Z 44 kN
- Étendue de mesure par axe
- 520 N·m
- Moment max par axe
- XY 2,0 · Z 4,0 mV/V
- Sortie
- 43,2 × 43,2 × 27,0 mm
- Dimensions
- 71 kN
- Étendue de mesure par axe
- 1 700 N·m
- Moment max par axe
- 4,5 mV/V
- Sortie
- 101,5 × 101,5 × 46,7 mm
- Dimensions
- Non-linéarité≤ 0,5 % PE
- InclusCâble de 3,05 m · certificat d’étalonnage
- Non-linéarité≤ 0,5 % PE
- InclusCâble de 3,05 m · certificat d’étalonnage
- Non-linéarité≤ 0,5 % PE
- InclusCâble de 3,05 m · certificat d’étalonnage
- Non-linéarité≤ 0,5 % PE
- InclusCâble de 6,1 m · certificat d’étalonnage
- Étendue de mesure par axeFx 22 · Fy 22 · Fz 44 kN
- Corps43,2 × 43,2 × 27 mm
- Non-linéarité≤ 0,5 % PE
- InclusCâble de 3,05 m · certificat d’étalonnage
- Non-linéarité≤ 0,5 % PE
- InclusCâble de 3,05 m · certificat d’étalonnage
Capteur de force triaxial carré, 1,1 kN par axe
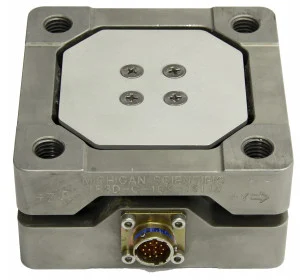
Le TR3D-B-250 est un capteur de force triaxial carré. Trois ponts complets à jauges de déformation, un par axe, mesurent les forces en X, Y et Z, jusqu’à 1,1 kN (250 lbf) chacun ; le moment maximal est de 16 N·m par axe. Le corps mesure 25,4 × 25,4 × 12,7 mm (1 × 1 × 0,5 in), est étanche avec joints et compensé en température. La sortie de pleine échelle est de 3,5 mV/V sur toutes les voies, en valeur nominale, avec une non-linéarité et une hystérésis inférieures à 0,5 % de la pleine échelle, pour une alimentation du pont jusqu’à 10 V, CC ou CA efficace. Il est utilisable de −40 à 149 °C et est livré avec un câble blindé de 3,05 m à fils libres.
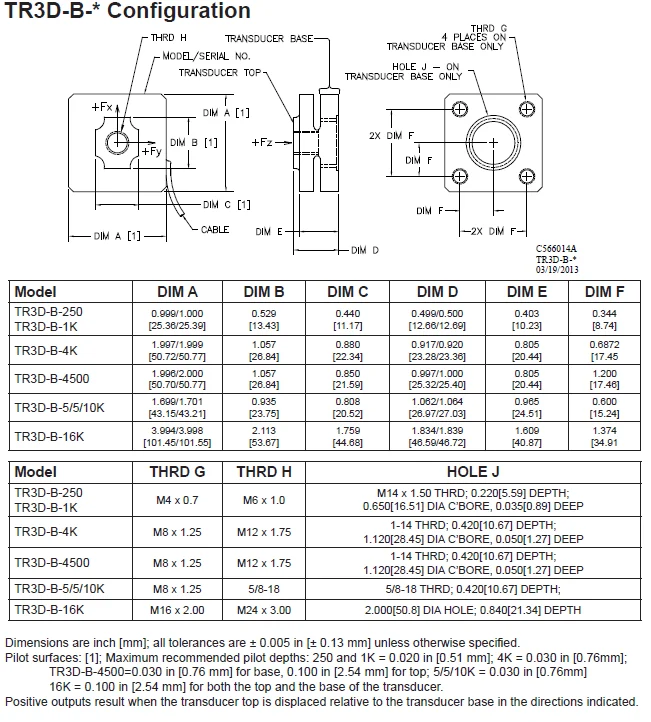
La face supérieure est fixée par un seul boulon M6 × 1,0 et la base par quatre boulons M4 × 0,7 ; lorsque la base n’est pas accessible, un adaptateur inférieur à filetage optionnel la fixe par le haut, à travers le trou supérieur. Des surfaces de centrage sur les deux faces positionnent le capteur. Chaque pont est alimenté séparément sur ses quatre fils propres (P+, S+, S−, P−). Le capteur n’est pas prévu pour des moments supérieurs à 16 N·m par axe : plusieurs capteurs en réseau entre deux fixations rigides les reprennent sous forme de forces. Chaque voie est étalonnée à pleine échelle, avec un rapport traçable NIST qui consigne la diaphonie.
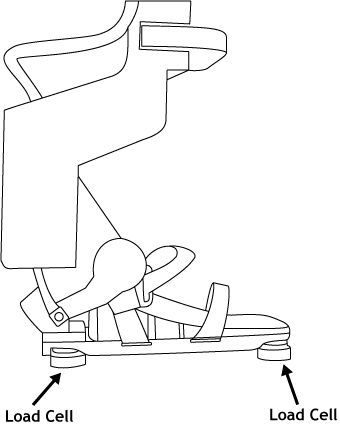
Les capteurs de force TR3D-B sont utilisés là où un capteur de force s’insère difficilement, dans des bras robotisés et des prothèses de pied, ainsi que sur des bancs d’essai d’adhérence pour mesurer l’adhérence pneu-route.
Capteur de force triaxial carré, 4,4 kN par axe
Le TR3D-B-1K est un capteur de force triaxial carré. Trois ponts complets à jauges de déformation, un par axe, mesurent les forces en X, Y et Z, jusqu’à 4,4 kN (1 000 lbf) chacun ; le moment maximal est de 65 N·m par axe. Le corps mesure 25,4 × 25,4 × 12,7 mm (1 × 1 × 0,5 in), est étanche avec joints et compensé en température. La sortie de pleine échelle est de 4,5 mV/V sur toutes les voies, en valeur nominale, avec une non-linéarité et une hystérésis inférieures à 0,5 % de la pleine échelle, pour une alimentation du pont jusqu’à 10 V, CC ou CA efficace. Il est utilisable de −40 à 149 °C et est livré avec un câble blindé de 3,05 m à fils libres.
La face supérieure est fixée par un seul boulon M6 × 1,0 et la base par quatre boulons M4 × 0,7 ; lorsque la base n’est pas accessible, un adaptateur inférieur à filetage optionnel la fixe par le haut, à travers le trou supérieur. Des surfaces de centrage sur les deux faces positionnent le capteur. Chaque pont est alimenté séparément sur ses quatre fils propres (P+, S+, S−, P−). Le capteur n’est pas prévu pour des moments supérieurs à 65 N·m par axe : plusieurs capteurs en réseau entre deux fixations rigides les reprennent sous forme de forces. Chaque voie est étalonnée à pleine échelle, avec un rapport traçable NIST qui consigne la diaphonie.
Il est utilisé là où un capteur de force s’insère difficilement, à l’intérieur de bras robotisés, de prothèses de pied et d’équipements médicaux.
Capteur de force triaxial carré, 17,7 kN par axe
Le TR3D-B-4K est un capteur de force triaxial carré. Trois ponts complets à jauges de déformation, un par axe, mesurent les forces en X, Y et Z, jusqu’à 17,7 kN (4 000 lbf) chacun ; le moment maximal est de 220 N·m par axe. Le corps mesure 50,8 × 50,8 × 23,3 mm, est étanche avec joints et compensé en température. La sortie de pleine échelle est de 4,5 mV/V sur toutes les voies, en valeur nominale, avec une non-linéarité et une hystérésis inférieures à 0,5 % de la pleine échelle, pour une alimentation du pont jusqu’à 10 V, CC ou CA efficace. Il est utilisable de −40 à 149 °C et est livré avec un câble blindé de 3,05 m à fils libres.
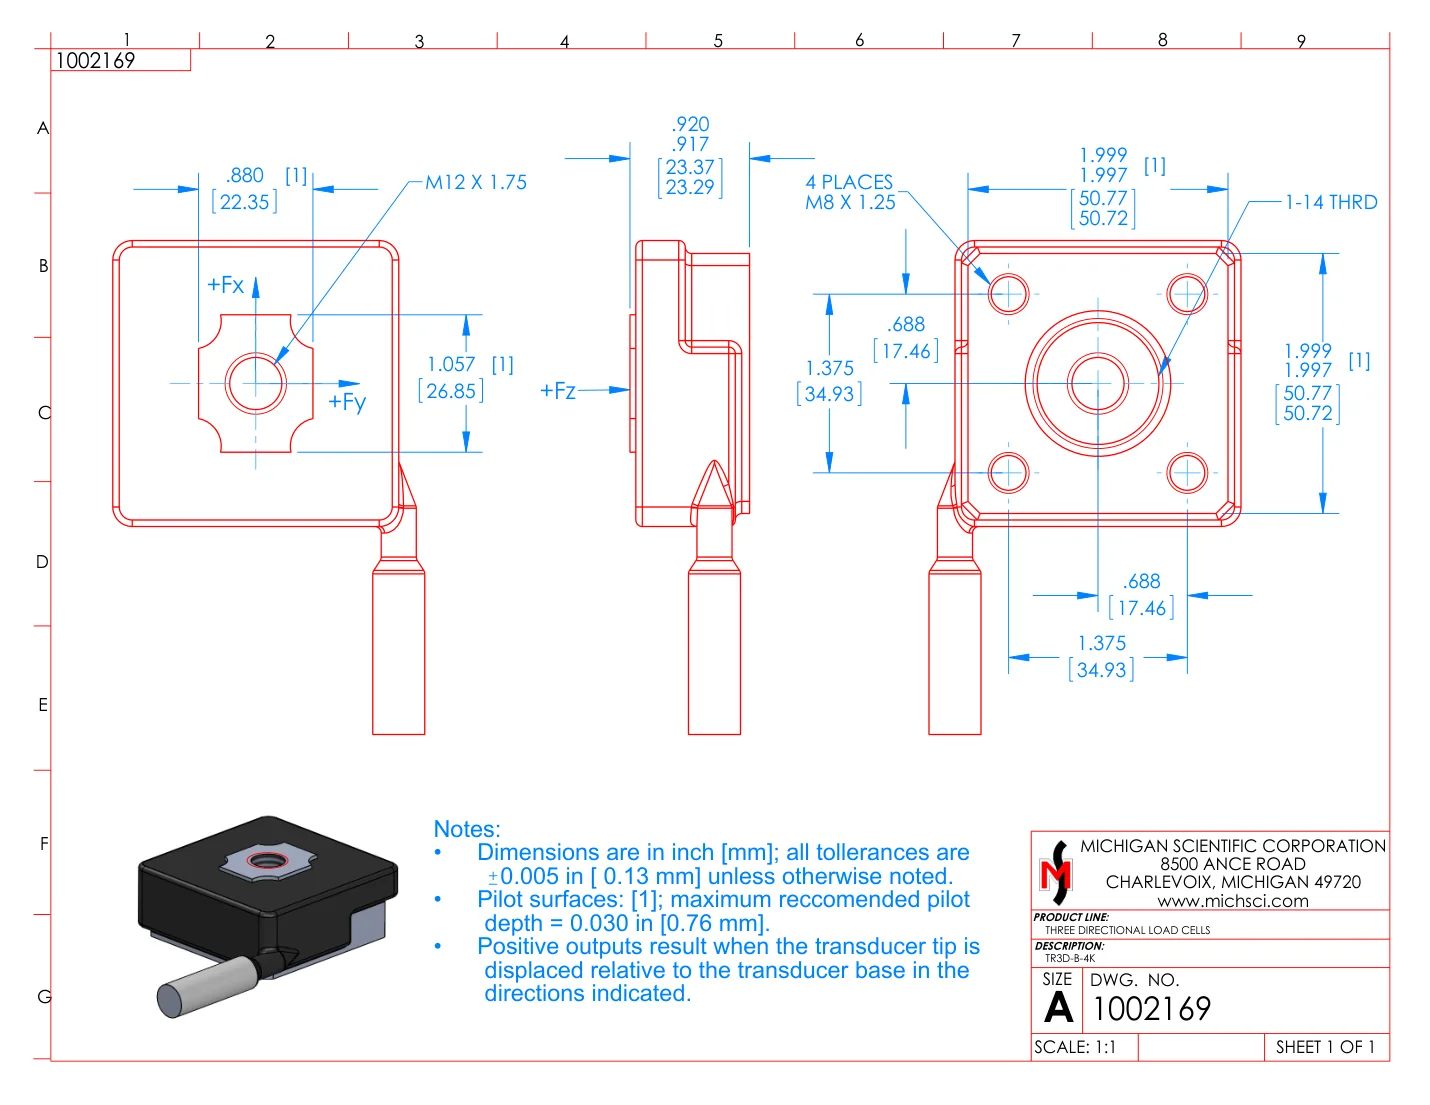
La face supérieure est fixée par un seul boulon M12 × 1,75 et la base par quatre boulons M8 × 1,25 ; lorsque la base n’est pas accessible, un adaptateur inférieur à filetage optionnel la fixe par le haut, à travers le trou supérieur. Des surfaces de centrage sur les deux faces positionnent le capteur. Chaque pont est alimenté séparément sur ses quatre fils propres (P+, S+, S−, P−). Le capteur n’est pas prévu pour des moments supérieurs à 220 N·m par axe : plusieurs capteurs en réseau entre deux fixations rigides les reprennent sous forme de forces. Chaque voie est étalonnée à pleine échelle, avec un rapport traçable NIST qui consigne la diaphonie.
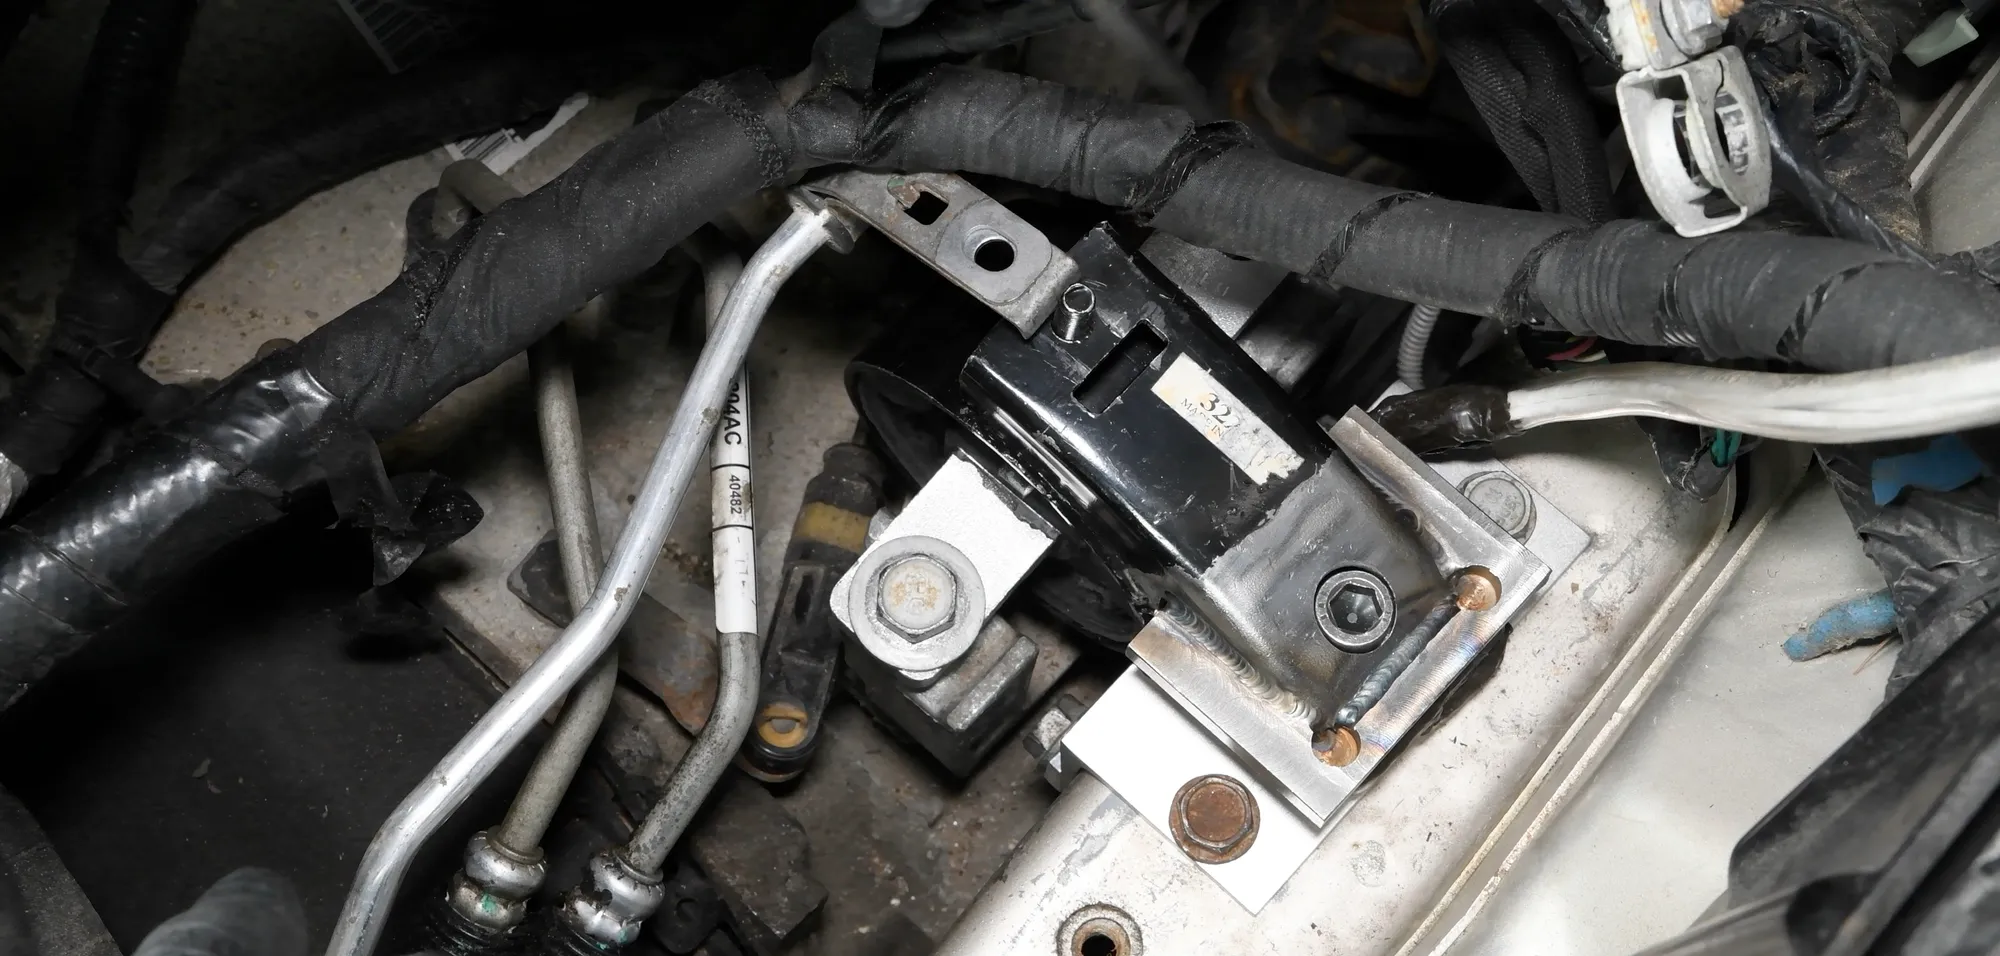
Lors d’un essai sur fourgon, un TR3D-B-4K placé dans un adaptateur remplaçant le support moteur d’origine a mesuré les trois forces du support, le moteur étant maintenu dans sa position.
Capteur de force triaxial carré, 20 kN par axe
Le TR3D-B-4500 est un capteur de force triaxial carré. Trois ponts complets à jauges de déformation, un par axe, mesurent les forces en X, Y et Z, jusqu’à 20 kN (4 500 lbf) chacun ; le moment maximal est de 220 N·m par axe. Le corps mesure 50,8 × 50,8 × 25,4 mm, il est étanche avec joints et compensé en température. La sortie à pleine échelle est de 2,6 mV/V en X et Y et 4,0 mV/V en Z, valeurs nominales, avec une non-linéarité et une hystérésis inférieures à 0,5 % de la pleine échelle, pour une alimentation jusqu’à 10 V, CC ou CA efficace. Il est utilisable de −40 à 149 °C et est livré avec un câble blindé de 6,1 m à fils libres.
La face supérieure est fixée par un seul boulon M12 × 1,75 et la base par quatre boulons M8 × 1,25 ; lorsque la base n’est pas accessible, un adaptateur inférieur à filetage optionnel la fixe par le haut, à travers le trou supérieur. Des surfaces de centrage sur les deux faces positionnent le capteur. Chaque pont est alimenté séparément sur ses quatre fils propres (P+, S+, S−, P−). Le capteur n’est pas prévu pour des moments supérieurs à 220 N·m par axe : plusieurs capteurs en réseau entre deux fixations rigides les reprennent sous forme de forces. Chaque voie est étalonnée à pleine échelle, avec un rapport traçable NIST qui consigne la diaphonie.
Les capteurs de force TR3D sont placés dans des adaptateurs qui remplacent les supports moteur d’origine, et boulonnés entre un siège et ses fixations, pour mesurer les forces que ces pièces supportent dans le véhicule.
Capteur de force triaxial carré, 22 kN en X et Y, 44 kN en Z
Le TR3D-B-5/5/10K est un capteur de force triaxial carré. Trois ponts complets à jauges de déformation, un par axe, mesurent les forces en X, Y et Z, 22 kN (5 000 lbf) en X et Y et 44 kN (10 000 lbf) en Z ; le moment maximal est de 520 N·m par axe. Le corps mesure 43,2 × 43,2 × 27,0 mm, il est étanche avec joints et compensé en température. La sortie à pleine échelle est de 2,0 mV/V en X et Y et 4,0 mV/V en Z, valeurs nominales, avec une non-linéarité et une hystérésis inférieures à 0,5 % de la pleine échelle, pour une alimentation jusqu’à 10 V, CC ou CA efficace. Il est utilisable de −40 à 149 °C et est livré avec un câble blindé de 3,05 m à fils libres.
La face supérieure est fixée par un seul boulon 5/8-18 (M16 × 2 sur les versions -M16 et -M16T) et la base par quatre boulons M8 × 1,25 ; lorsque la base n’est pas accessible, un adaptateur de filetage inférieur en option la fixe par le haut, à travers le trou supérieur. Des surfaces de centrage sur les deux faces positionnent le capteur. Chaque pont est alimenté séparément sur ses quatre fils propres (P+, S+, S−, P−). Le capteur n’est pas prévu pour des moments supérieurs à 520 N·m par axe : plusieurs capteurs en réseau entre deux supports rigides les reprennent sous forme de forces. Chaque voie est étalonnée à pleine échelle, avec un rapport traçable NIST qui enregistre la diaphonie.
Les capteurs de force TR3D sont boulonnés entre un siège et ses fixations pour mesurer les forces qu’ils supportent en roulage et en cas de choc.
Capteur de force triaxial carré, 71 kN par axe
Le TR3D-B-16K est un capteur de force triaxial carré. Trois ponts complets à jauges de déformation, un par axe, mesurent les forces en X, Y et Z, jusqu’à 71 kN (16 000 lbf) chacun ; le moment maximal est de 1,7 kN·m par axe. Le corps mesure 101,5 × 101,5 × 46,7 mm, il est étanche avec joints et compensé en température. La sortie à pleine échelle est de 4,5 mV/V sur toutes les voies, valeur nominale, avec une non-linéarité et une hystérésis inférieures à 0,5 % de la pleine échelle, pour une alimentation jusqu’à 10 V, CC ou CA efficace. Il est utilisable de −40 à 149 °C et est livré avec un câble blindé de 3,05 m à fils libres.
La face supérieure est fixée par un seul boulon M24 × 3,0 et la base par quatre boulons M16 × 2,0 ; lorsque la base n’est pas accessible, un adaptateur de filetage inférieur en option la fixe par le haut, à travers le trou supérieur. Des surfaces de centrage sur les deux faces positionnent le capteur. Chaque pont est alimenté séparément sur ses quatre fils propres (P+, S+, S−, P−). Le capteur n’est pas prévu pour des moments supérieurs à 1,7 kN·m par axe : plusieurs capteurs en réseau entre deux supports rigides les reprennent sous forme de forces. Chaque voie est étalonnée à pleine échelle, avec un rapport traçable NIST qui enregistre la diaphonie.
Plusieurs capteurs de force TR3D sont utilisés en réseau entre deux supports rigides lorsque la charge combinée dépasse la capacité d’un capteur seul ; leurs capacités s’additionnent sur chaque axe.
Caractéristiques
| Grandeurs mesurées | Fx · Fy · Fz |
|---|---|
| Capacité en effort | Fx 1,1 · Fy 1,1 · Fz 1,1 kN |
| Étendue de mesure en moment | 16 N·m (max par axe) |
| Non-linéarité | ≤ 0,5 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Axes | 3 (orthogonaux) |
| Principe de mesure | Jauge de déformation (3 ponts complets) |
| Sortie nominale | 3,5 mV/V |
| Tension d’alimentation du pont | 10 V (max, CC ou CA efficace) |
| Filetage de charge | M6 × 1.0 |
| Fixations de montage | 4 × M4 × 0,7 (et M14 × 1,5) |
| Dimensions | 25,4 × 25,4 × 12,7 mm |
| Matériau | Acier inoxydable · Aluminium |
| Température de fonctionnement | −40 à 149 °C |
| Raccordements | Câble (blindé, conducteurs libres) |
| Longueur de câble | 3.05 m |
| Grandeurs mesurées | Fx · Fy · Fz |
|---|---|
| Capacité en effort | Fx 4,4 · Fy 4,4 · Fz 4,4 kN |
| Étendue de mesure en moment | 65 N·m (max par axe) |
| Non-linéarité | ≤ 0,5 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Axes | 3 (orthogonaux) |
| Principe de mesure | Jauge de déformation (3 ponts complets) |
| Sortie nominale | 4,5 mV/V |
| Tension d’alimentation du pont | 10 V (max, CC ou CA efficace) |
| Filetage de charge | M6 × 1.0 |
| Fixations de montage | 4 × M4 × 0,7 (et M14 × 1,5) |
| Dimensions | 25,4 × 25,4 × 12,7 mm |
| Matériau | Acier inoxydable · Aluminium |
| Température de fonctionnement | −40 à 149 °C |
| Raccordements | Câble (blindé, conducteurs libres) |
| Longueur de câble | 3.05 m |
| Grandeurs mesurées | Fx · Fy · Fz |
|---|---|
| Capacité en effort | Fx 17,7 · Fy 17,7 · Fz 17,7 kN |
| Étendue de mesure en moment | 220 N·m (max par axe) |
| Non-linéarité | ≤ 0,5 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Axes | 3 (orthogonaux) |
| Principe de mesure | Jauge de déformation (3 ponts complets) |
| Sortie nominale | 4,5 mV/V |
| Tension d’alimentation du pont | 10 V (max, CC ou CA efficace) |
| Filetage de charge | M12 × 1.75 |
| Fixations de montage | 4 × M8 × 1,25 (et 1-14) |
| Dimensions | 50,8 × 50,8 × 23,3 mm |
| Matériau | Acier inoxydable · Aluminium |
| Température de fonctionnement | −40 à 149 °C |
| Raccordements | Câble (blindé, conducteurs libres) |
| Longueur de câble | 3.05 m |
| Grandeurs mesurées | Fx · Fy · Fz |
|---|---|
| Capacité en effort | Fx 20 · Fy 20 · Fz 20 kN |
| Étendue de mesure en moment | 220 N·m (max par axe) |
| Non-linéarité | ≤ 0,5 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Axes | 3 (orthogonaux) |
| Principe de mesure | Jauge de déformation (3 ponts complets) |
| Sortie nominale | Fx 2,6 · Fy 2,6 · Fz 4 mV/V |
| Tension d’alimentation du pont | 10 V (max, CC ou CA efficace) |
| Filetage de charge | M12 × 1.75 |
| Fixations de montage | 4 × M8 × 1,25 (et 1-14) |
| Dimensions | 50,8 × 50,8 × 25,4 mm |
| Matériau | Acier inoxydable · Aluminium |
| Température de fonctionnement | −40 à 149 °C |
| Raccordements | Câble (blindé, conducteurs libres) |
| Longueur de câble | 6.1 m |
| Grandeurs mesurées | Fx · Fy · Fz |
|---|---|
| Capacité en effort | Fx 22 · Fy 22 · Fz 44 kN |
| Étendue de mesure en moment | 520 N·m (max par axe) |
| Non-linéarité | ≤ 0,5 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Axes | 3 (orthogonaux) |
| Principe de mesure | Jauge de déformation (3 ponts complets) |
| Sortie nominale | Fx 2 · Fy 2 · Fz 4 mV/V |
| Tension d’alimentation du pont | 10 V (max, CC ou CA efficace) |
| Filetage de charge | 5/8-18 (M16 × 2 sur -M16 et -M16T) |
| Fixations de montage | 4 × M8 × 1.25 |
| Dimensions | 43,2 × 43,2 × 27 mm |
| Matériau | Acier inoxydable · Aluminium |
| Température de fonctionnement | −40 à 149 °C |
| Raccordements | Câble (blindé, conducteurs libres) |
| Longueur de câble | 3.05 m |
| Grandeurs mesurées | Fx · Fy · Fz |
|---|---|
| Capacité en effort | Fx 71 · Fy 71 · Fz 71 kN |
| Étendue de mesure en moment | 1 700 N·m (max par axe) |
| Non-linéarité | ≤ 0,5 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Axes | 3 (orthogonaux) |
| Principe de mesure | Jauge de déformation (3 ponts complets) |
| Sortie nominale | 4,5 mV/V |
| Tension d’alimentation du pont | 10 V (max, CC ou CA efficace) |
| Filetage de charge | M24 × 3.0 |
| Fixations de montage | 4 × M16 × 2.0 |
| Dimensions | 101,5 × 101,5 × 46,7 mm |
| Matériau | Acier inoxydable · Aluminium |
| Température de fonctionnement | −40 à 149 °C |
| Raccordements | Câble (blindé, conducteurs libres) |
| Longueur de câble | 3.05 m |
Les connecteurs et la longueur de câble peuvent être spécifiés lors de la commande.
Pas de modèle 3D pour cette version.
Pas de plan pour cette version.
Ressources
Fiches techniques et manuels
Plans
Modèles CAO
Fiches techniques et manuels
Plans
Modèles CAO
Fiches techniques et manuels
Plans
Modèles CAO
Fiches techniques et manuels
Plans
Modèles CAO
Fiches techniques et manuels
Plans
Modèles CAO
Fiches techniques et manuels
Plans
Aucun pour le TR3D-B-16K.
Modèles CAO
Applications associées
- Composant Efforts sur les supports moteur Les trois forces que chaque support transmet au châssis lors du démarrage, des accélérations et des passages de rapport.
-
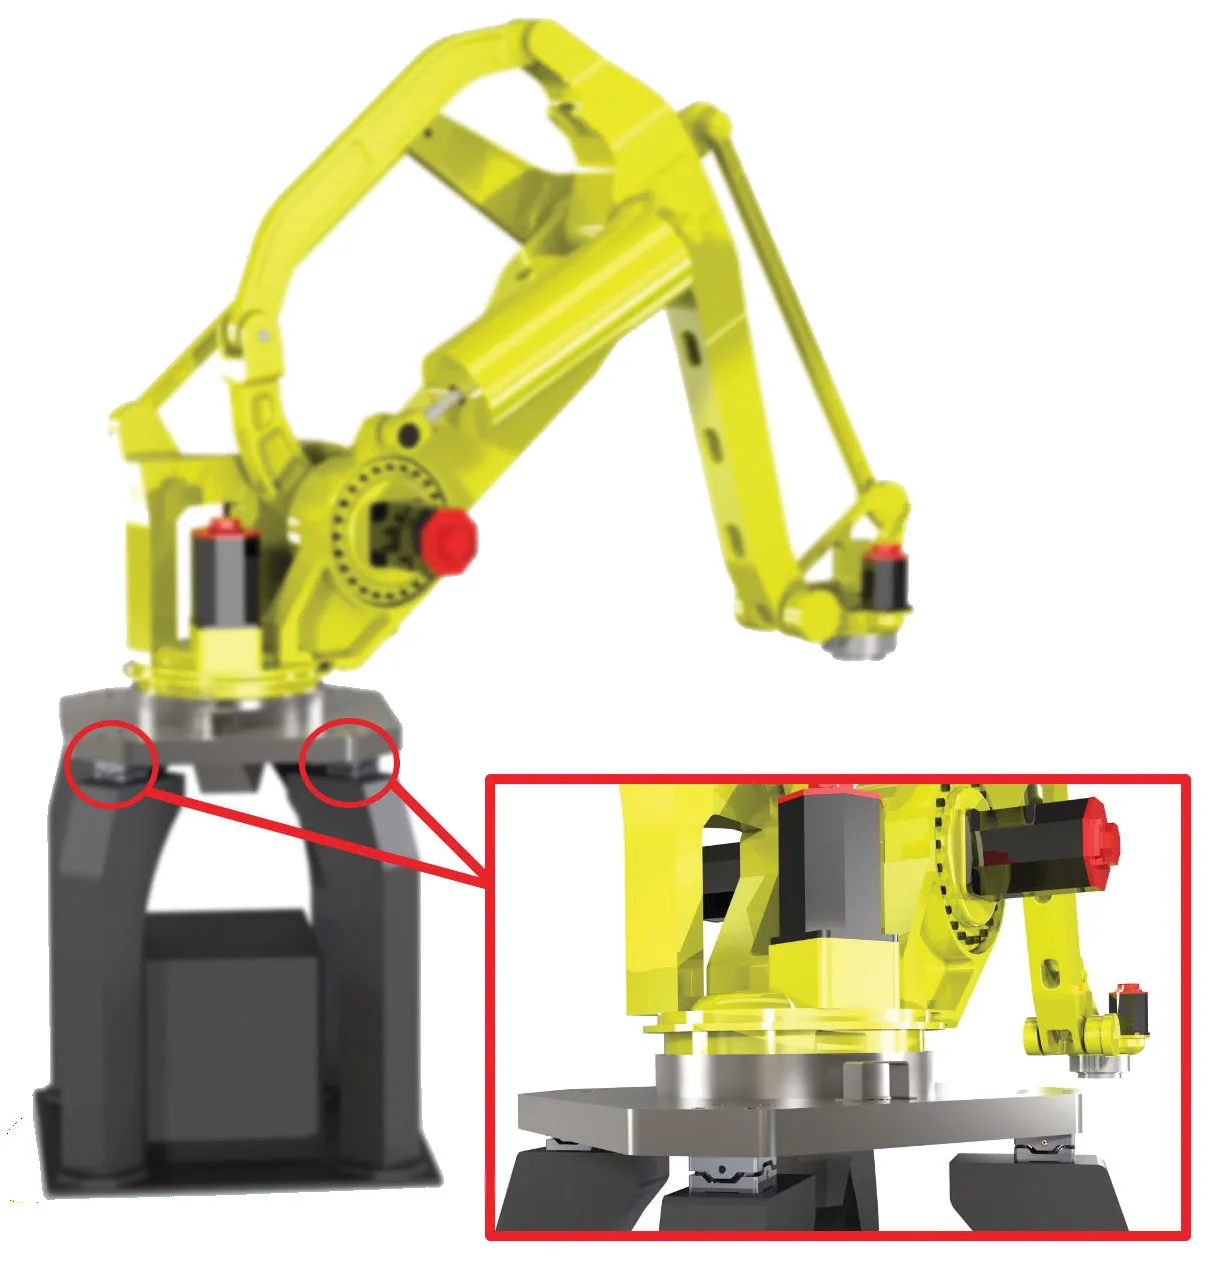 Composant Robotique et prothèses Forces dans trois directions, et moments, sur un bras de robot ou un pied prothétique, à partir d’un capteur de force assez petit pour tenir dans l’ensemble.
-
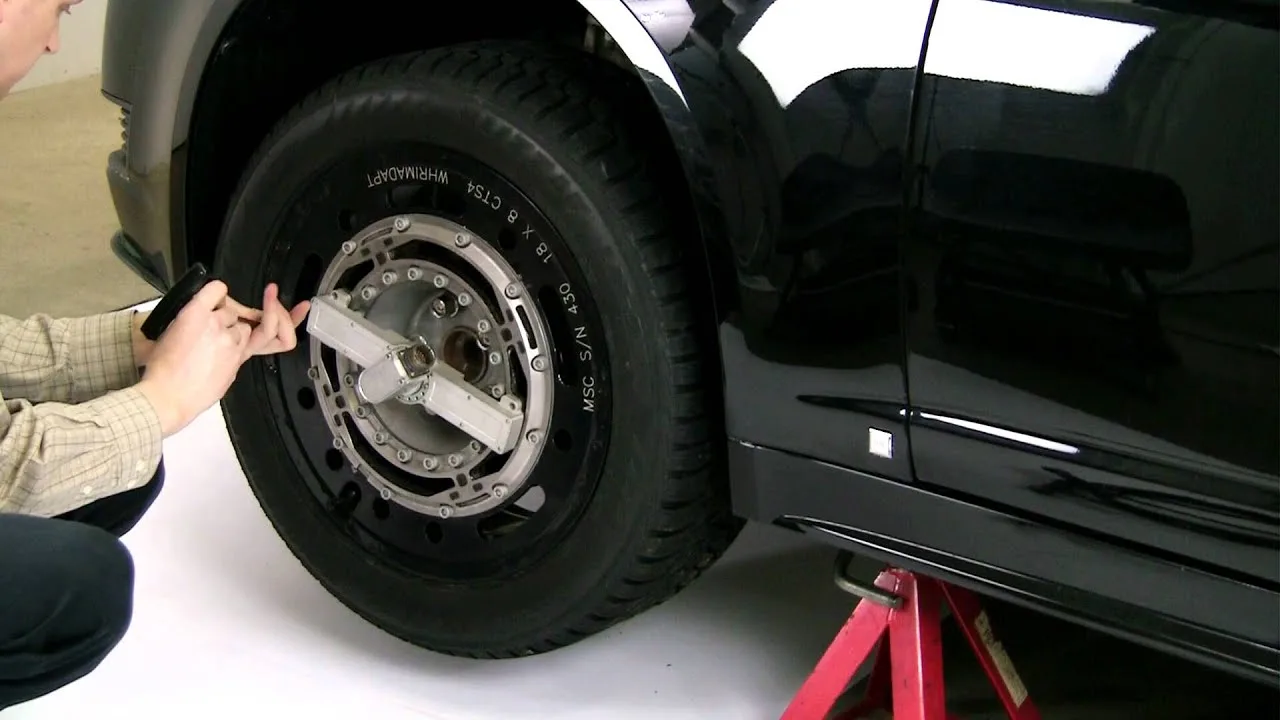 Pneumatiques Adhérence pneu-route Forces du pneu et de la surface de la route mesurées dans trois directions sur un banc d’adhérence, pour déterminer le coefficient de frottement.
-
 Médical Équipements médicaux Petits efforts de traction, forces multiaxes sur prothèses et signaux de température propres, pour les équipements médicaux et pharmaceutiques.
Autres corps triaxiaux
- Rond, un filetage Capteurs de force triaxiaux TR3D-A
4,4 à 44 kN par axe, Ø 58,7 mm.
- Charges plus élevées Capteurs de force triaxiaux TR3D-C
44 à 177 kN par axe, schémas de boulonnage identiques en haut et en bas.
- Votre propre pièce Capteurs sur mesure
La pièce elle-même, équipée de jauges de déformation et étalonnée.
Une question sur ce produit ?
Étendue de mesure par axe, montage, type d’essai. Un ingénieur d’application vous répond.
Des détails supplémentaires à donner ? Utilisez le formulaire de contact complet.