
Misura delle forze e dei momenti a ogni ruota in frenata e in curva
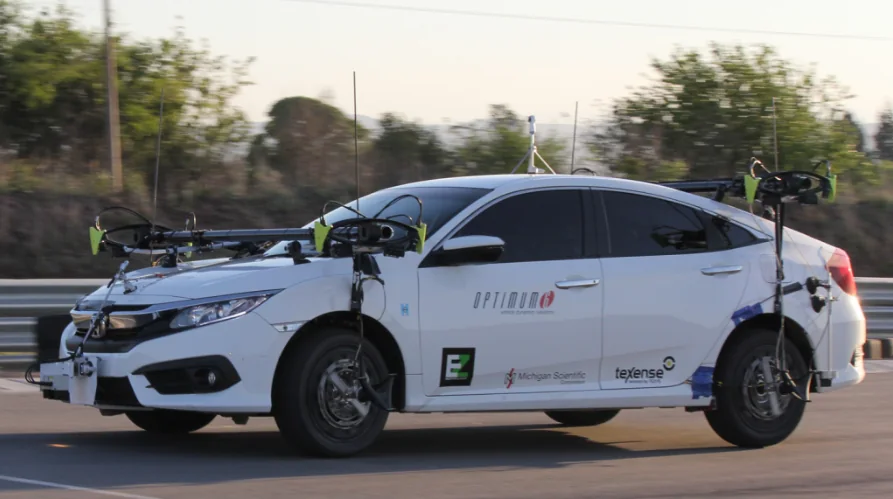
In sintesi
Una ruota dinamometrica sostituisce il centro ruota e misura la forza longitudinale, laterale e verticale a quella ruota, il momento di camber, la coppia ruota e la coppia di sterzo, ciascuna come segnale indipendente, oltre all’angolo di ruota, alla velocità di ruota e alle accelerazioni X e Z. I segnali vengono digitalizzati sulla ruota, la lasciano tramite un collettore rotante o per telemetria, e l’interfaccia CT2 li esprime negli assi del veicolo in tempo reale. Con un trasduttore per ruota, una prova di frenata, un cambio di corsia o una curva stretta si leggono ruota per ruota.
- 6
- segnali di forza indipendenti per ruota
- da 15,5 a 700 kN
- capacità di forza radiale, serie LW
- 0.17°
- risoluzione angolare dell’angolo di ruota, versioni a collettore rotante
Sei forze alla ruota
Le forze longitudinali, nella direzione del veicolo, servono all’analisi dell’accelerazione, della frenata e del consumo. Le forze laterali, in traverso al veicolo, servono alla curva, al comportamento su strada e alla stabilità. Le forze verticali, dovute alla gravità e al suolo, servono al comfort di marcia, alle vibrazioni e al contatto con la strada. I tre momenti, rollio, beccheggio e imbardata, mostrano come la sospensione reagisce alle curve, alle accelerazioni e alle condizioni della strada.
Tutti questi carichi giungono al veicolo attraverso le sue ruote, su una parte che gira e che sterza. Il trasduttore misura le sei componenti al centro della ruota, separatamente l’una dall’altra, e l’interfaccia le esprime negli assi del veicolo con l’angolo di ruota a ogni istante.
Strumentazione
| Trasduttore | Serie LW, ponti a estensimetri a quattro bracci, un segnale indipendente per componente |
|---|---|
| Portata, radiale | 15,5 a 700 kN · 50 kN sulla LW12.8-50 e 65 kN sulla LW65 per autovetture e SUV |
| Non linearità | ≤ 0,2 % F.S. su Fx, Fz e My (LW12.8-50) · sensibilità trasversale dopo correzione < 0,5 % F.S. |
| Anche misurate | angolo ruota con risoluzione di 0,17°, velocità ruota, accelerazione X e Z |
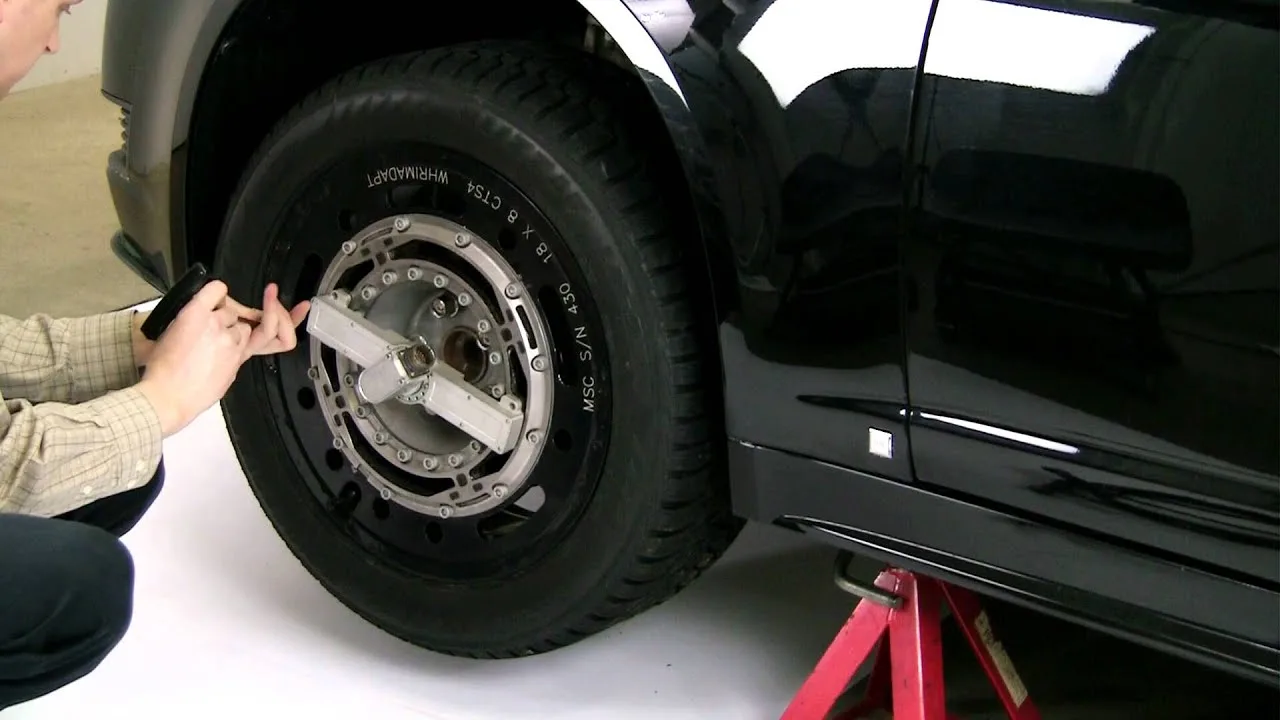
| Montaggio | tra un adattatore di mozzo e un adattatore di cerchio realizzati per il veicolo; lo statore fissato mediante un’asta di ritenuta, o mediante il dispositivo di correzione dell’angolo dello statore sulle ruote sterzanti |
| Trasmissione del segnale | collettore rotante con amplificatore rotante, oppure telemetria; intercambiabili sullo stesso trasduttore |
| Scatola di interfaccia | CT2: trasformazione di coordinate e compensazione della diafonia in tempo reale, uscite analogica, CAN ed Ethernet |
| Ambiente | stagno, compensato in temperatura, da −40 a 125 °C; IP67 sulla LW65 |
Procedura
- 01
Montare il trasduttore al posto del centro ruota
Il trasduttore si monta tra un adattatore di mozzo e un adattatore di cerchio realizzati per il veicolo.
Ruote dinamometriche della serie LW - 02
Fissare lo statore
Su una ruota sterzante, il dispositivo di correzione dell’angolo dello statore corregge l’angolo ruota in tempo reale, in modo che i carichi siano espressi con l’angolo corretto.
Mantenimento dello statore e correzione dell’angolo - 03
Calcolare i carichi nell’unità di interfaccia
L’unità CT2 esegue la trasformazione delle coordinate e la compensazione della diafonia in tempo reale, con uscite analogiche, CAN ed Ethernet.
- 04
Aggiungere l’angolo di deriva se necessario
Il sensore ottico TrueSlip, su una ruota o sulla carrozzeria, fornisce l’angolo di deriva su CAN. Può essere montato all’interno dell’insieme ruota dinamometrica.
Sensore di deriva TrueSlip
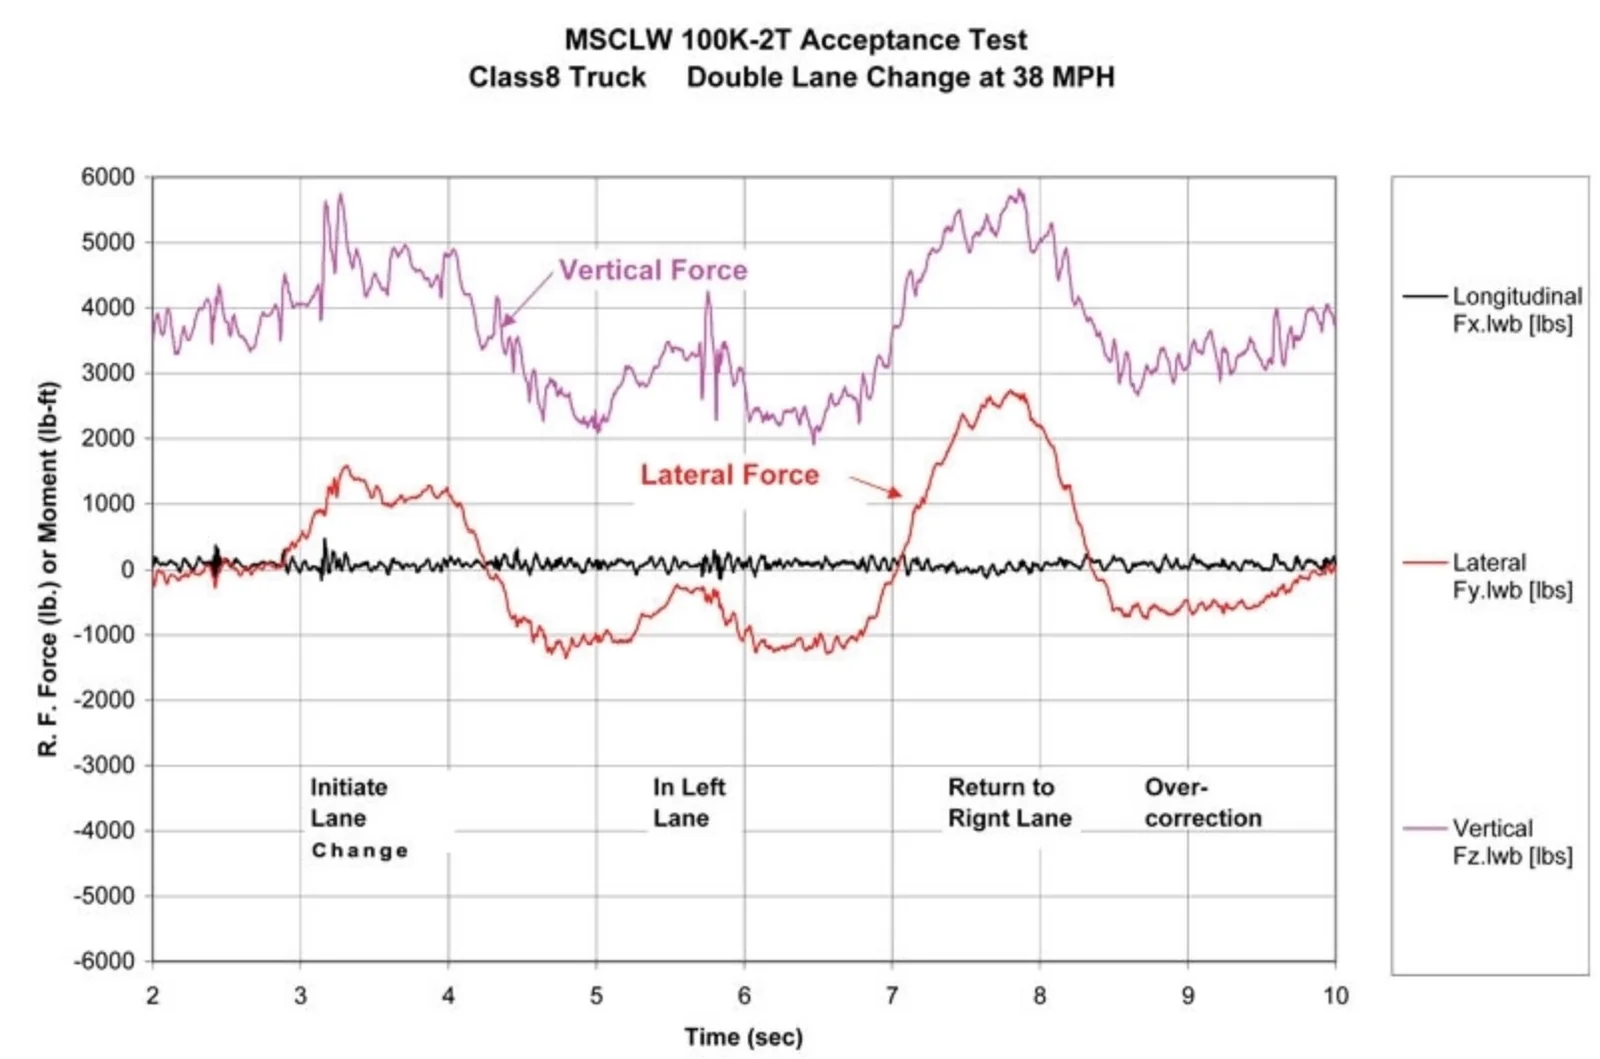
Doppio cambio di corsia su un camion di classe 8
Lo stesso allestimento registra prove di frenata, cambi di corsia, curve strette e guida normale. In questa prova di collaudo su un camion di classe 8, la ruota anteriore destra monta una LW-2T-100K. La forza laterale aumenta quando il camion esce dalla corsia, si inverte quando vi rientra, e il grafico segnala una correzione eccessiva a fine manovra; la forza verticale è registrata in parallelo.
Utilizzo dei dati
I dati della ruota dinamometrica servono per i lavori su pneumatici, freni, sospensioni, comfort, aerodinamica, powertrain e modelli di dinamica del veicolo, nonché per confrontare i veicoli tra loro. Sui veicoli elettrici servono al miglioramento del rendimento e alimentano lo sviluppo delle funzioni di sicurezza e di controllo e della guida autonoma.
Risultato
Tre forze, tre momenti, velocità e angolo ruota a ogni ruota, negli assi del veicolo, registrati durante la manovra. Ogni comportamento del veicolo, dalla frenata alla curva, si legge nei carichi alle ruote che lo producono.
Domande frequenti
Cosa misura una ruota dinamometrica durante una prova di dinamica del veicolo?
La forza longitudinale, laterale e verticale alla ruota, il momento di camber, la coppia ruota e la coppia di sterzo, ciascuna come segnale indipendente, con l’angolo di ruota, la velocità di ruota e l’accelerazione X e Z.
Come si misura l’angolo di deriva durante una prova di comportamento su strada?
Con il sensore ottico TrueSlip montato su una ruota o sulla carrozzeria del veicolo. Può essere montato all’interno dell’insieme ruota dinamometrica e fornisce l’angolo su CAN.
È possibile misurare le forze alla ruota su una pista bagnata?
Sì. I trasduttori sono stagni e compensati in temperatura, e la LW65 è certificata IP67.
Come passano i segnali da una ruota in rotazione al registratore di dati?
Vengono digitalizzati sulla ruota, ne escono tramite un collettore rotante o un collegamento di telemetria e giungono al contenitore di interfaccia CT2, che esegue la trasformazione delle coordinate e la compensazione della diafonia in tempo reale, con uscite analogiche, CAN ed Ethernet.
Applicazioni simili
Tutte le applicazioni-
 Durata Carichi alla ruota su strada Tre forze e tre momenti a ogni ruota, registrati durante la guida del veicolo.
-
 Inverno Prove invernali Forze di ruota e velocità di ruota misurate su neve e su ghiaccio, per vedere il momento in cui uno pneumatico inizia a slittare.
-
 Pneumatici Aderen pneumatico-strada Forze del pneumatico e della superficie stradale misurate in tre direzioni su un dispositivo di trazione, per determinare il coefficiente d’attrito.