
Messung von Lenkmoment und -winkel am Lenker eines Motorrads
Kurz zusammengefasst
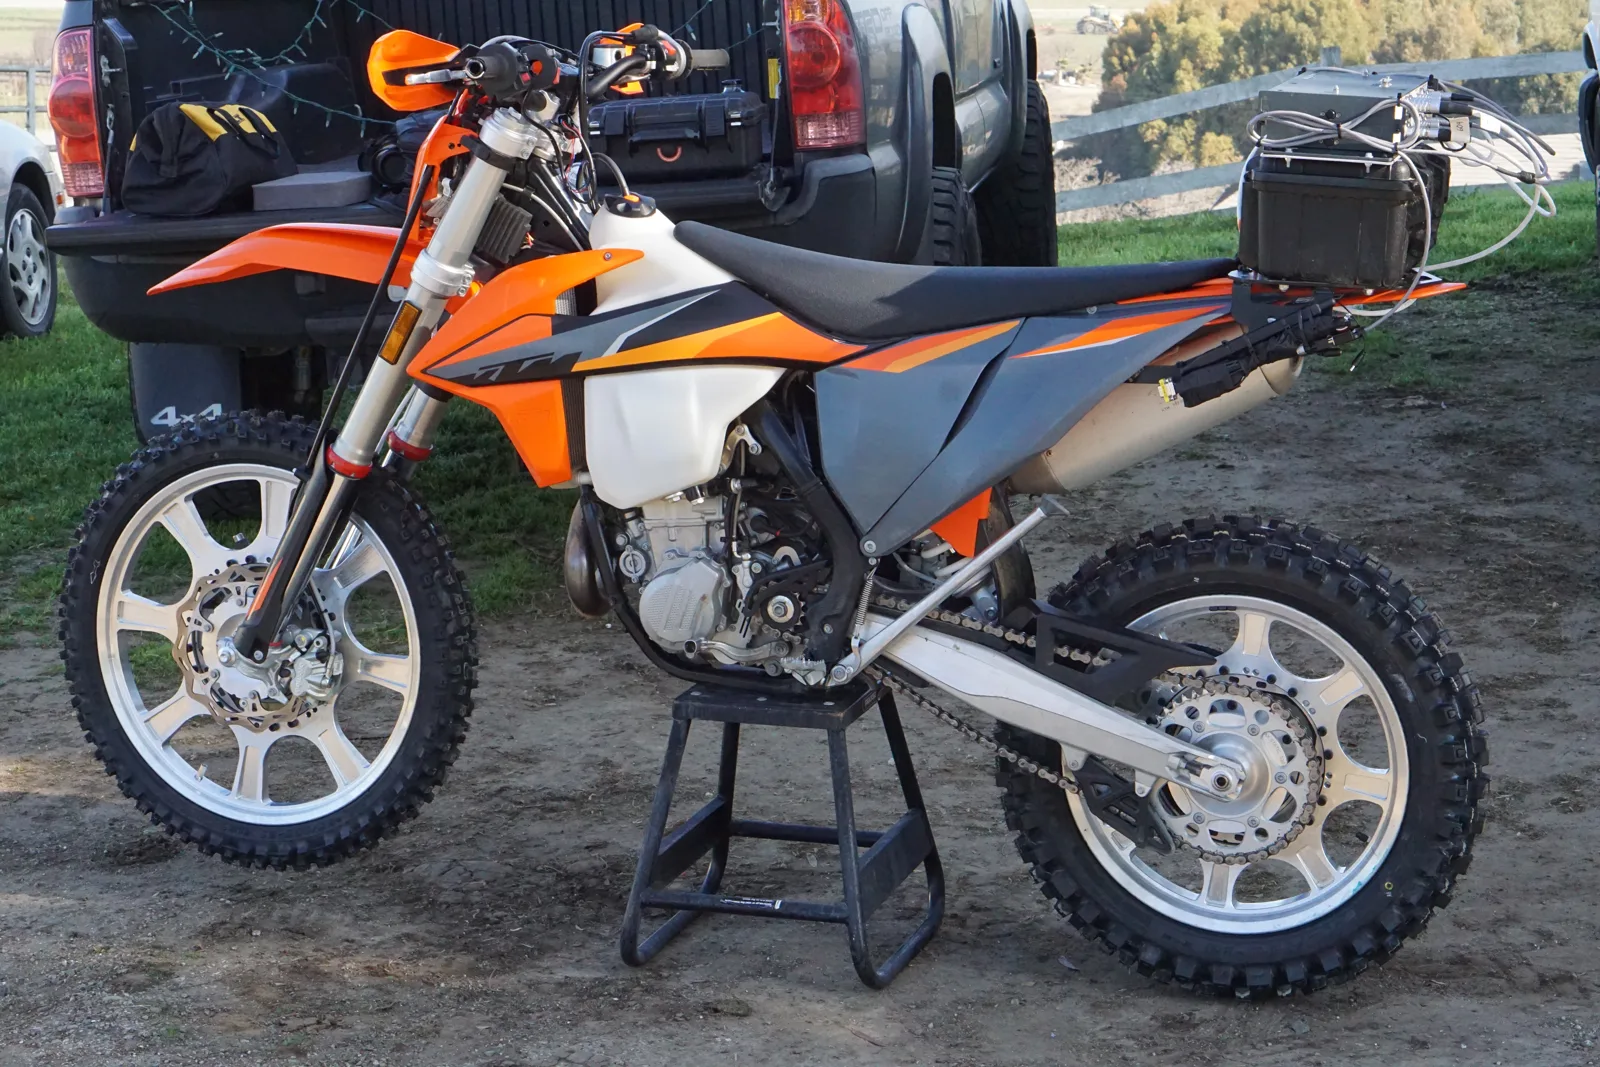
Das Modell HBT misst das Lenkmoment und den Lenkwinkel am Lenker eines Motorrads oder an der Lenkwelle eines Quads. Es ersetzt die vorhandenen Lenkerklemmen oder wird auf diesen montiert, sodass der Lenker wie bisher funktioniert. Ein Kraftaufnehmer in Vollbrücke mit Dehnungsmessstreifen (DMS) misst das Drehmoment bis 135 N·m, ein induktiver Drehgeber den Winkel über ± 180°. Eine DIGI-STEER-Steuereinheit versorgt beide und liefert Ausgänge von ± 10 V und CAN 2,0.
- ± 135 N·m
- Messbereich Drehmoment
- ± 180°
- Messbereich Lenkwinkel
- ± 0.3°
- Winkelgenauigkeit
Momentenpfad
Die Eingabe des Fahrers ist eine Kraft an jedem Griff. Das Kräftepaar erzeugt ein Moment um die Lenkachse, und dieses Moment geht vom Lenker über das HBT in die Gabelbrücke, das zwischen beiden anstelle der Lenkerklemmen sitzt. Der Drehmomentaufnehmer ist ein Kraftaufnehmer mit Dehnungsmessstreifen (DMS) in Vollbrücke aus hochfestem rostfreiem Stahl, von −12 bis 49 °C temperaturkompensiert, mit einer Nichtlinearität unter 1 % des Messbereichsendwerts.
Der Lenkwinkel stammt von einem induktiven Drehgeber mit hoher Auflösung, der bis 333 min⁻¹ ausgelesen wird. Seine Verdrehungssicherung ist an einem festen Referenzpunkt am Motorrad befestigt. Ein Drehmoment gegen den Uhrzeigersinn ergibt einen positiven Ausgang.
Instrumentierung
| Modell | Lenkmoment- und Winkelaufnehmer HBT |
|---|---|
| Nennmoment | 135 N·m · kleinere Messbereiche unter 135 N·m möglich · zulässige Axialkraft 440 N |
| Nichtlinearität des Drehmoments | < 1 % des Messbereichsendwerts |
| Lenkwinkel | ± 180°, Genauigkeit ± 0,3°, bis 333 min⁻¹ |
| Ausgänge | ± 10 V und CAN 2,0 bei 1 Mbit/s · Lenkwinkelgeschwindigkeit nur über CAN |
| Montage | anstelle der Lenkerklemmen oder auf diesen · ein Befestigungssystem kann für das Fahrzeug konstruiert und gefertigt werden |
| Temperatur und Schutz | Betrieb von −20 bis 80 °C · IP65 |
| Gewicht | 1,6 kg, Aufnehmereinheit |
Signalpfad
Der Aufnehmer und der Winkelsensor werden von einer DIGI-STEER-Steuereinheit mit 9 bis 36 V DC versorgt und gesteuert, mit den Bedienelementen für Nullung und Shunt-Kalibrierung. Moment und Winkel stehen als ± 10 V und auf CAN 2,0 mit 1 Mbit/s zur Verfügung; die Lenkgeschwindigkeit nur auf CAN. Das System umfasst den Sensor, den Drehgeber, die Halterungen und die Elektronik zur Signalaufbereitung.
Vorgehen
- 01
Aufnehmer montieren
Der HBT ersetzt die vorhandenen Lenkerklemmen oder wird auf diesen montiert. Der Lenker wird darauf geklemmt.
Lenker-Drehmoment- und Winkelaufnehmer Modell HBT - 02
Drehgeberhalterung befestigen
Die Drehfestlegung des Winkelsensors wird an einem festen Punkt am Motorrad befestigt.
- 03
Steuereinheit anschließen
Die DIGI-STEER-Einheit, 9 bis 36 V DC, stellt den Aufnehmer auf null und führt die Shunt-Kalibrierung durch.
- 04
Moment und Winkel aufzeichnen
± 10 V und CAN 2,0 zum Recorder; Lenkgeschwindigkeit auf CAN.
Radkräfte am gleichen Motorrad
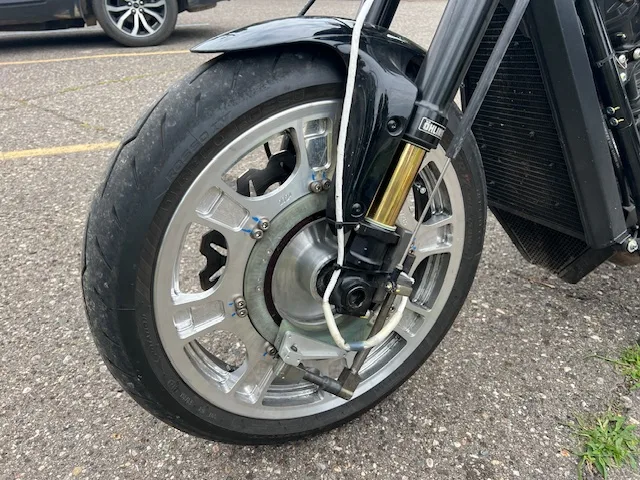
Am gleichen Motorrad liefert ein Messrad LW-MC-3.5K die drei Kräfte und drei Momente im Radmittelpunkt, mit einer Kapazität von 15,5 kN auf Fx und Fz und 5,3 kN auf Fy, mit Telemetrie, induktiver Stromversorgung und Drehgeber im Sensor integriert. Der Lenkeraufnehmer liefert die Einwirkung des Fahrers, das Messrad die Kräfte am Reifen.
Ergebnis
Das Moment am Lenker bis 135 N·m und der Lenkwinkel über ± 180°, gemeinsam auf dem Motorrad oder dem Quad bei ± 10 V und auf CAN 2,0 aufgezeichnet. Der Lenker funktioniert während des Versuchs wie gewohnt.
Häufige Fragen
Verändert ein Lenker-Drehmomentaufnehmer das Lenkverhalten des Motorrads?
Nein. Das Modell HBT ersetzt die vorhandenen Lenkerklemmen oder wird auf diesen montiert, und die ursprüngliche Funktion des Lenkers wird nicht verändert.
Welchen Messbereich deckt ein Lenkmomentaufnehmer für Motorräder ab?
Das Modell HBT hat eine Kapazität von 135 N·m, mit einer Nichtlinearität unter 1 % v. E. Kleinere Messbereiche unter 135 N·m sind möglich.
Kann der Lenkwinkel zusammen mit dem Lenkmoment am Motorrad gemessen werden?
Ja. Ein induktiver Drehgeber im selben Aufnehmer liefert den Lenkwinkel über ± 180° mit einer Genauigkeit von ± 0,3°, und die Lenkgeschwindigkeit steht auf CAN zur Verfügung.
Kann derselbe Aufnehmer auf einem Quad verwendet werden?
Ja. Das Modell HBT wird am Lenker eines Motorrads oder an der Lenkwelle eines ATV montiert.
Ähnliche Anwendungen
Alle Anwendungen-
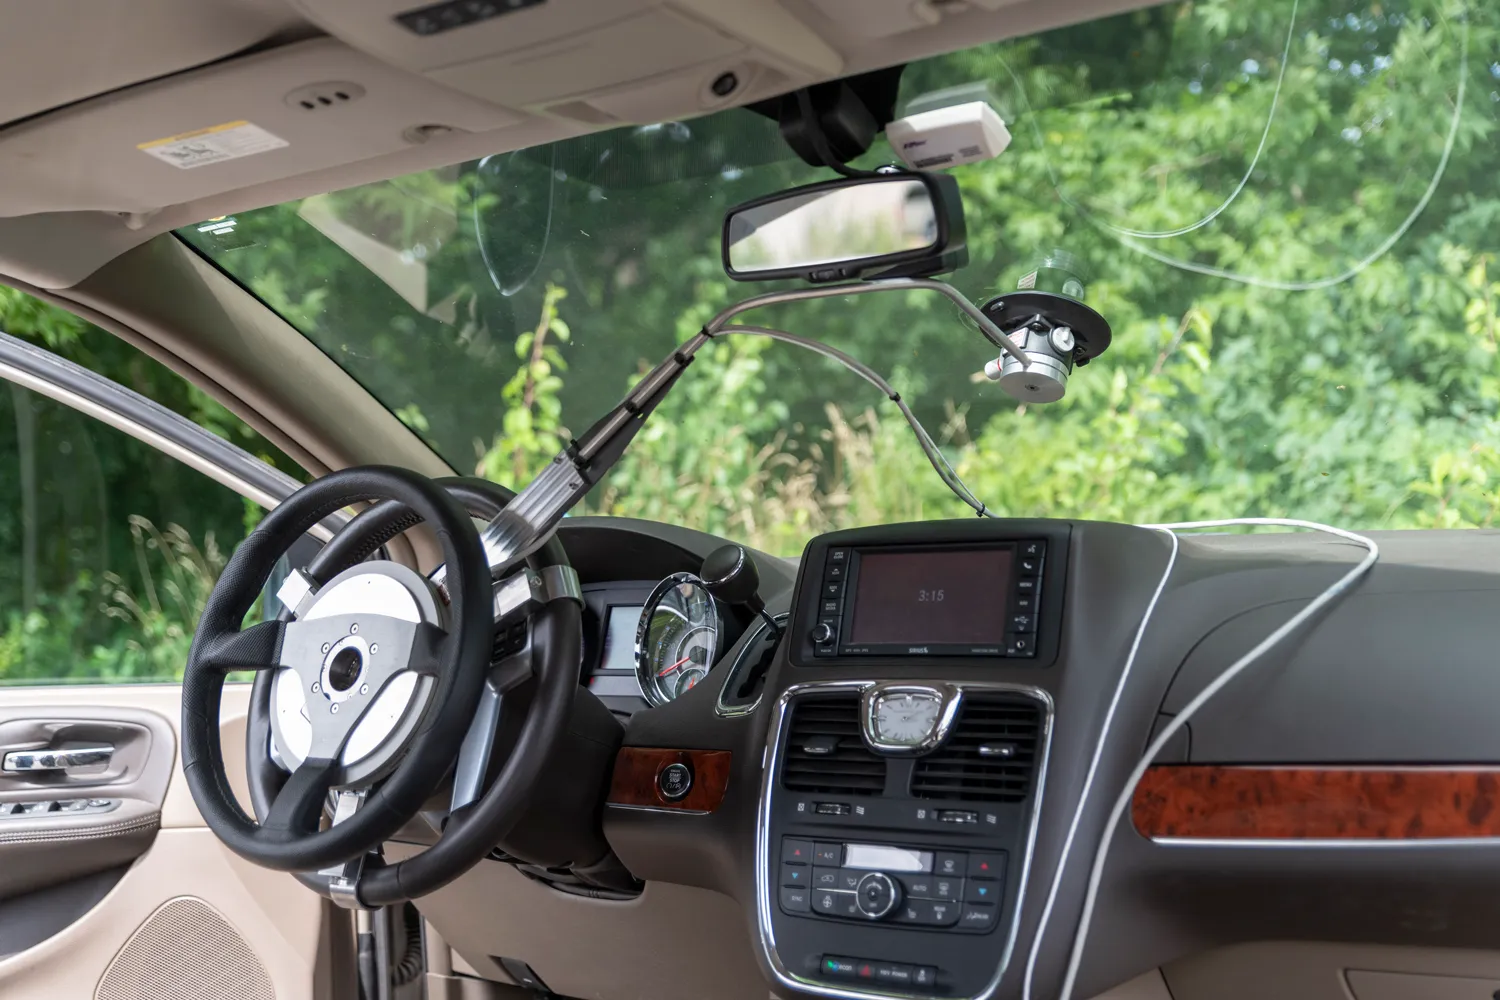 Lenkung Lenkmoment und -winkel Das vom Fahrer aufgebrachte Moment und der Winkel des Lenkrads, gemessen am Lenkrad, auf der Straße oder im Labor.
-
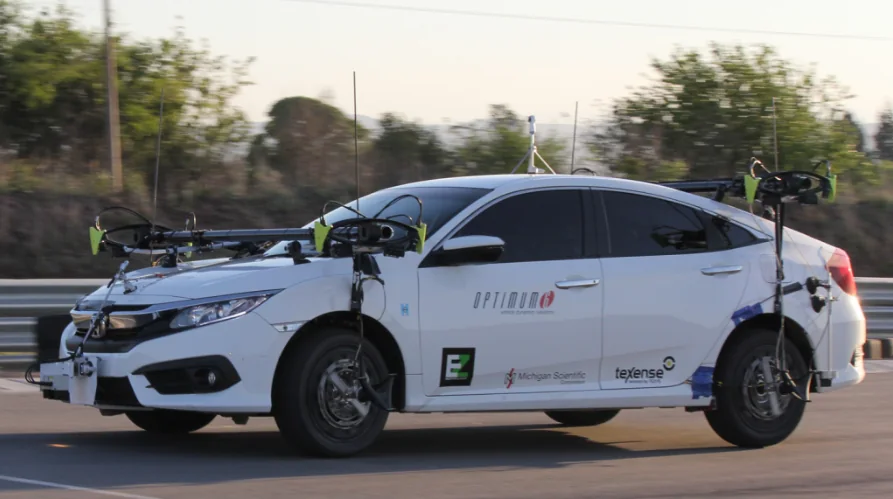 Dynamik Fahrdynamik Die Kräfte und Momente an jedem Rad, während das Fahrzeug bremst, kurvt und die Spur wechselt.
-
 Betriebsfestigkeit Radlasten auf der Straße Drei Kräfte und drei Momente an jedem Rad, aufgezeichnet während der Fahrt des Fahrzeugs.