
Mesure du couple et de l’angle au guidon d’une moto
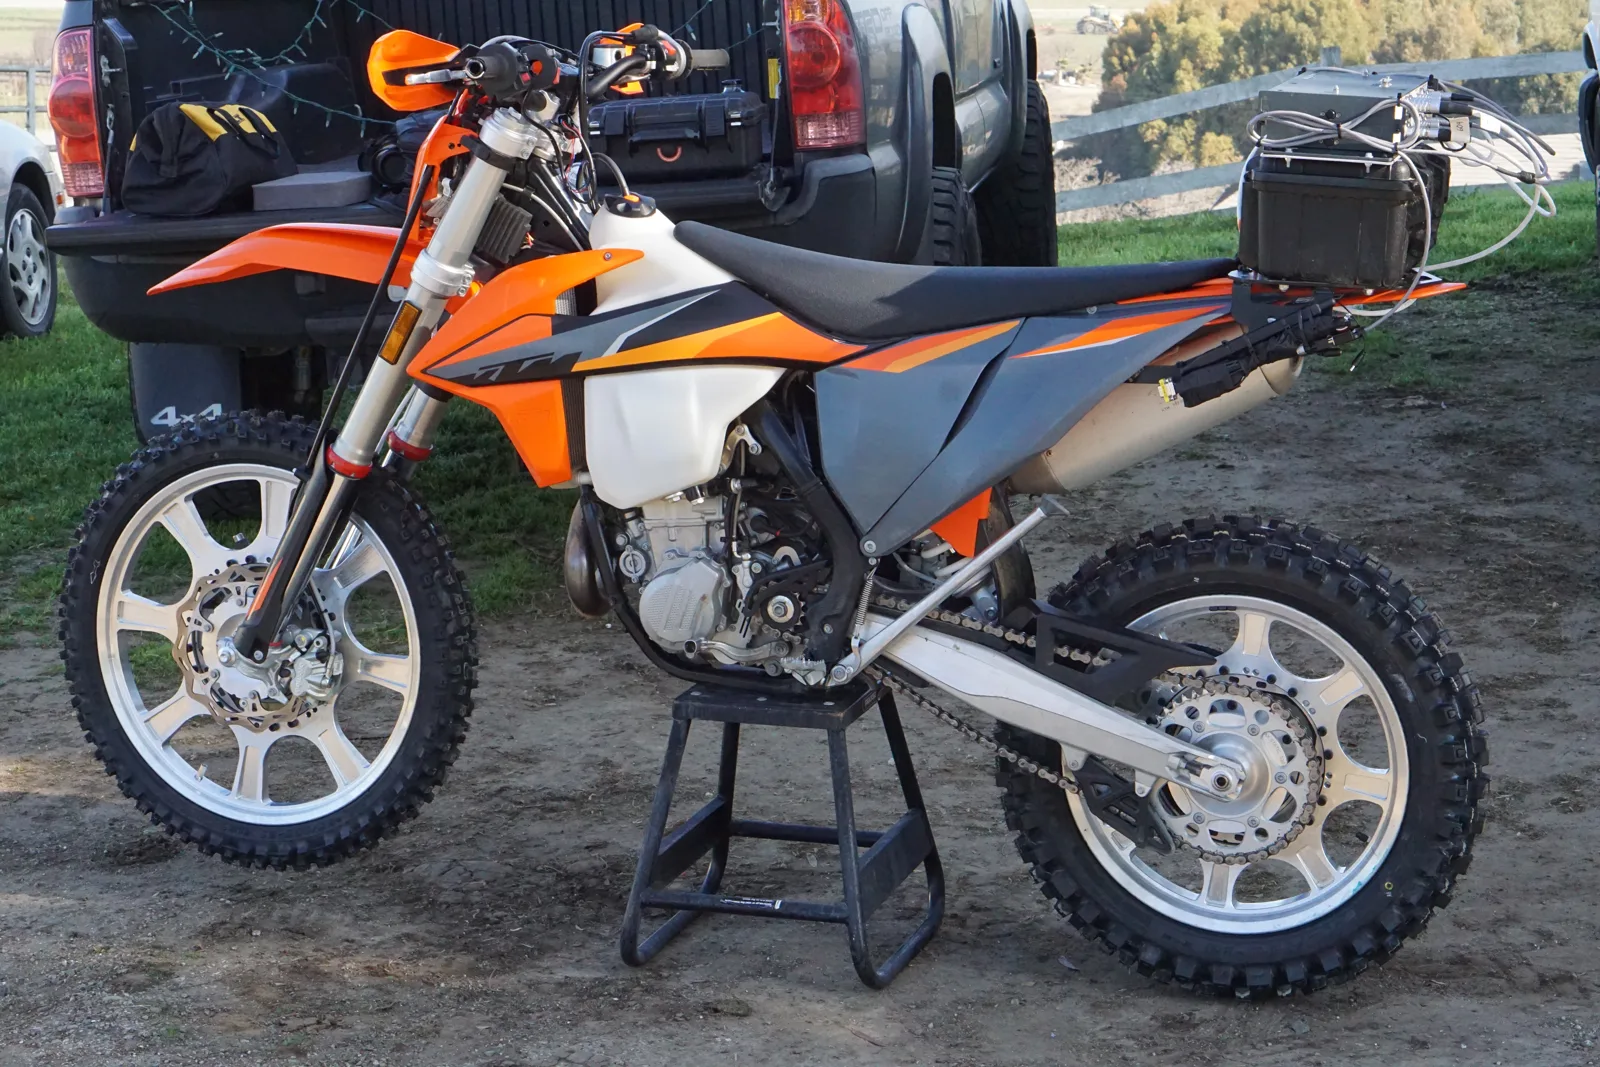
En bref
Le modèle HBT mesure le couple et l’angle de braquage au guidon d’une moto, ou sur l’arbre de direction d’un quad. Il remplace les colliers de guidon existants ou s’y monte, si bien que le guidon fonctionne comme avant. Un capteur en pont complet à jauges de déformation mesure le couple jusqu’à 135 N·m et un codeur inductif l’angle sur ± 180°. Une unité de commande DIGI-STEER alimente les deux et fournit des sorties ± 10 V et CAN 2,0.
- ± 135 N·m
- étendue de mesure du couple
- ± 180°
- étendue de mesure de l’angle de braquage
- ± 0.3°
- précision d’angle
Chemin du couple
L’action du pilote est une force à chaque poignée. La paire de forces crée un couple autour de l’axe de direction, et ce couple passe du guidon au té de fourche via le HBT, qui se trouve entre les deux à la place des colliers de guidon. Le capteur de couple est un capteur à jauges de déformation en pont complet, en acier inoxydable haute résistance, compensé en température de −12 à 49 °C, avec une non-linéarité inférieure à 1 % de la sortie pleine échelle.
L’angle de braquage provient d’un codeur inductif haute résolution, lu jusqu’à 333 tr/min. Son dispositif anti-rotation est fixé à un référentiel fixe sur la moto. Un couple antihoraire donne une sortie positive.
Instrumentation
| Modèle | Capteur de couple et d’angle au guidon HBT |
|---|---|
| Couple nominal | 135 N·m · étendues de mesure inférieures à 135 N·m possibles · charge axiale admissible 440 N |
| Non-linéarité du couple | < 1 % de la sortie pleine échelle |
| Angle de braquage | ± 180°, précision ± 0,3°, jusqu’à 333 tr/min |
| Sorties | ± 10 V et CAN 2,0 à 1 Mbit/s · vitesse de braquage sur CAN uniquement |
| Montage | à la place des colliers de guidon, ou sur ceux-ci · un système de montage peut être conçu et réalisé pour le véhicule |
| Température et protection | Fonctionnement de −20 à 80 °C · IP65 |
| Poids | 1,6 kg, ensemble capteur |
Chaîne de mesure
Le capteur et le capteur d’angle sont alimentés et pilotés par une unité de commande DIGI-STEER, alimenté en 9 à 36 V CC, avec les commandes de mise à zéro et d’étalonnage par shunt. Le couple et l’angle sont disponibles en ± 10 V et sur CAN 2,0 à 1 Mbit/s ; la vitesse de braquage est sur CAN uniquement. Le système comprend le capteur, le codeur, les supports de montage et l’électronique de conditionnement du signal.
Procédure
- 01
Monter le capteur
Le HBT remplace les colliers de guidon existants, ou se monte sur eux. Le guidon est fixé dessus.
Capteur de couple et d’angle au guidon modèle HBT - 02
Fixer le dispositif anti-rotation du codeur
Le dispositif anti-rotation du capteur d’angle est fixé à un point fixe sur la moto.
- 03
Connecter l’unité de commande
L’unité DIGI-STEER, 9 à 36 V CC, met le capteur à zéro et lance l’étalonnage par shunt.
- 04
Enregistrer le couple et l’angle
± 10 V et CAN 2,0 vers l’enregistreur ; vitesse de braquage sur CAN.
Efforts de roue sur la même moto
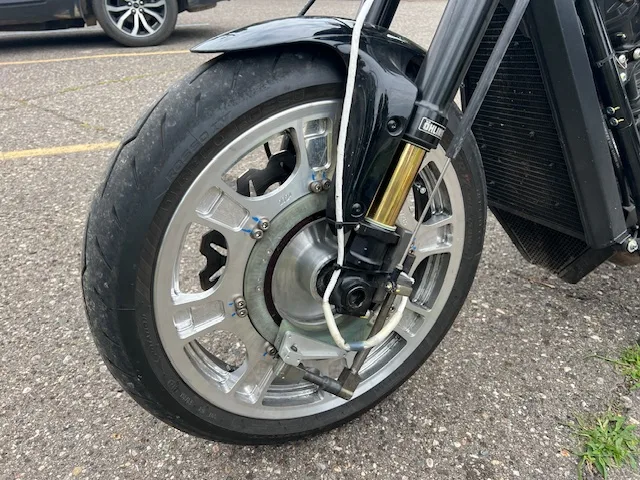
Sur la même moto, une roue dynamométrique LW-MC-3.5K donne les trois forces et les trois moments au centre de la roue, avec une capacité de 15,5 kN sur Fx et Fz et de 5,3 kN sur Fy, avec la télémesure, l’alimentation par induction et le codeur intégrés au capteur. Le capteur au guidon donne l’action du pilote, la roue dynamométrique les efforts au pneu.
Résultat
Le couple au guidon jusqu’à 135 N·m et l’angle de braquage sur ± 180°, enregistrés ensemble sur la moto ou le quad en ± 10 V et sur CAN 2,0. Le guidon fonctionne normalement pendant l’essai.
Questions fréquentes
Un capteur de couple au guidon modifie-t-il la façon dont la moto se dirige ?
Non. Le modèle HBT remplace les colliers de guidon existants ou se monte dessus, et le fonctionnement d’origine du guidon n’est pas modifié.
Quelle étendue de mesure couvre un capteur de couple de direction pour moto ?
Le modèle HBT a une capacité de 135 N·m, avec une non-linéarité inférieure à 1 % de la sortie pleine échelle. Des étendues de mesure inférieures à 135 N·m sont possibles.
Peut-on mesurer l’angle de braquage en même temps que le couple de direction sur une moto ?
Oui. Un codeur inductif dans le même capteur donne l’angle de braquage sur ± 180° avec une précision de ± 0,3°, et la vitesse de braquage est disponible sur CAN.
Le même capteur peut-il être utilisé sur un quad ?
Oui. Le modèle HBT se monte sur le guidon d’une moto ou sur l’arbre de direction d’un quad.
Applications similaires
Toutes les applications-
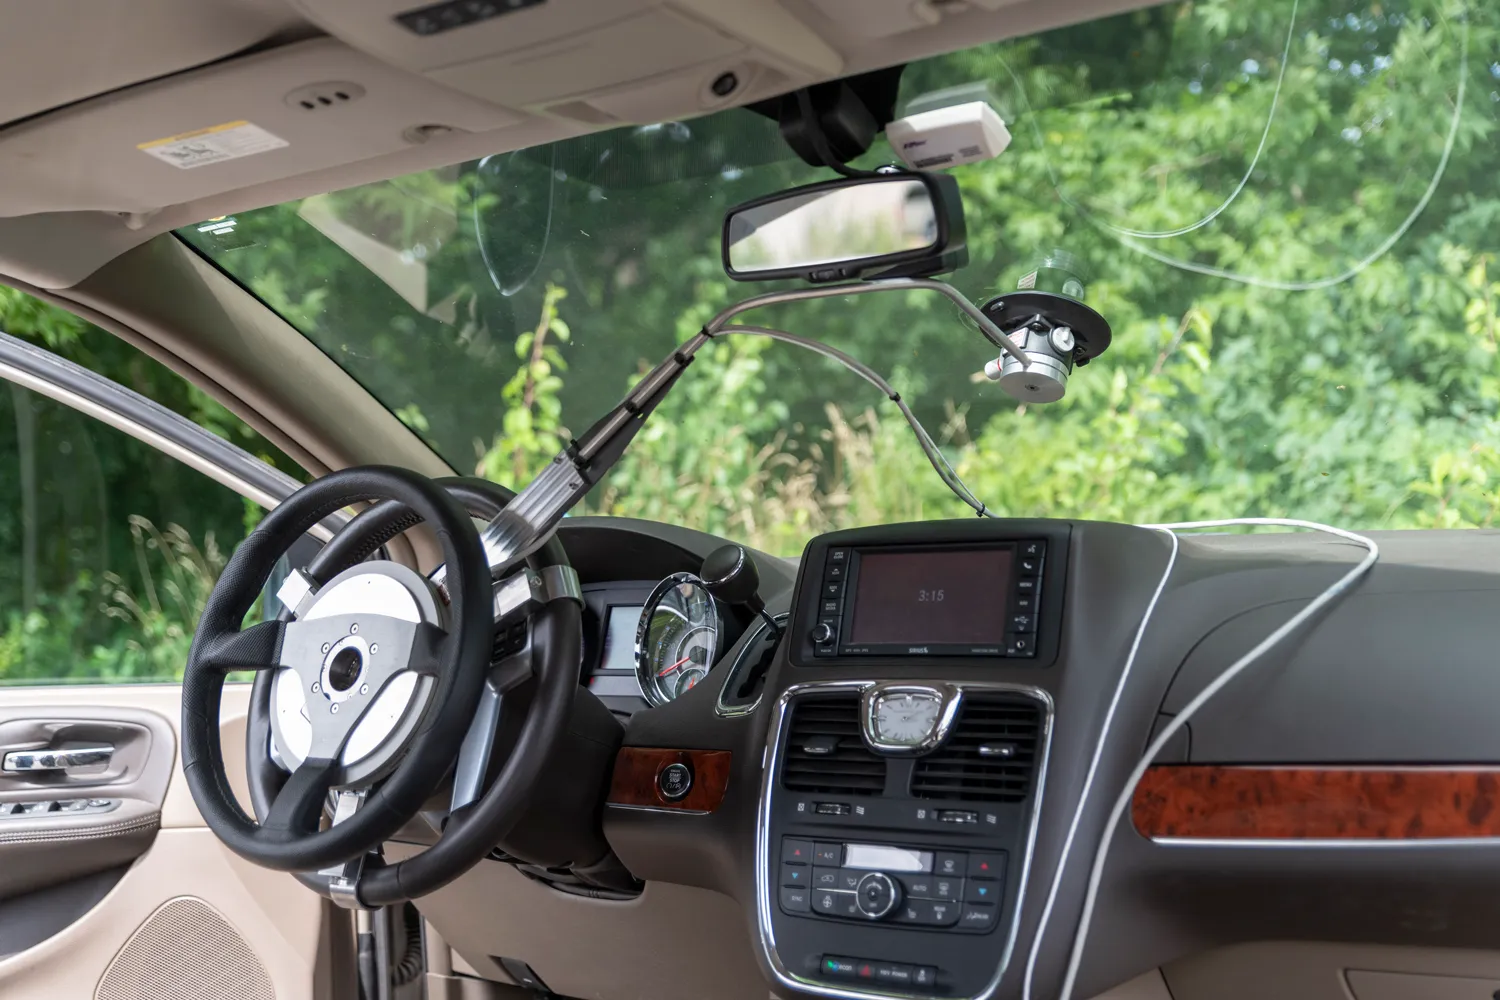 Direction Couple et angle au volant Le couple appliqué par le conducteur et l’angle de la roue, mesurés au volant, sur route ou en laboratoire.
-
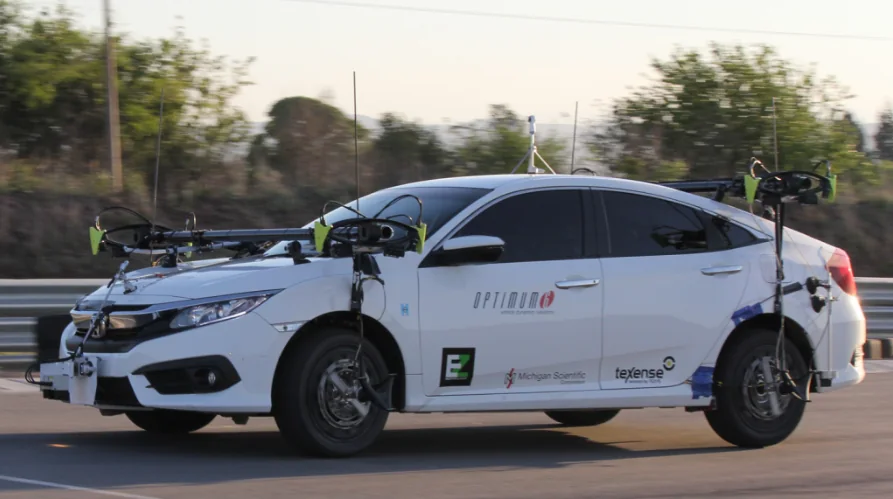 Dynamique Dynamique du véhicule Les forces et moments à chaque roue lorsque le véhicule freine, tourne et change de voie.
-
 Endurance Chargements à la roue sur route Trois efforts et trois moments à chaque roue, enregistrés pendant la conduite du véhicule.