
LW-2T-100K-S roue dynamométrique
Roue dynamométrique six axes pour motos, 15,5 kN en radial et 5,3 kN en latéral, avec télémesure, alimentation par induction et codeur intégrés dans le capteur.
Roue dynamométrique six axes pour motos, quads et petites voitures, 25 kN en radial et 8,9 kN en latéral, étanche IP67, avec bloc télémesure ou collecteur tournant interchangeable.
Roue dynamométrique six axes pour quads, véhicules utilitaires et autres véhicules légers, 35,6 kN en radial et 17,8 kN en latéral, en acier inoxydable, avec amplificateur et collecteur tournant.
Roue dynamométrique six axes pour voitures particulières et camionnettes, 50 kN en radial, 25 kN en latéral et 6,5 kN·m, en acier inoxydable, avec amplificateur et collecteur tournant.
Roue dynamométrique six axes à télémesure pour voitures particulières et camionnettes, 50 kN en radial et 25 kN en latéral, avec électronique à alimentation par induction intégrée dans le capteur.
Roue dynamométrique six axes pour voitures particulières et camionnettes, 50 kN en radial et 25 kN en latéral, IP67, de −40 à 177 °C, avec collecteur tournant ou télémesure.
Roue dynamométrique six axes pour voitures particulières et camionnettes, 60 kN en radial, 30 kN en latéral et 9,0 kN·m, en acier inoxydable, avec amplificateur et collecteur tournant.
Roue dynamométrique six axes pour voitures particulières, SUV et camionnettes, 60 kN en radial et 35 kN en latéral, IP67, de −40 à 177 °C, avec collecteur tournant ou télémesure.
Roue dynamométrique six axes pour voitures particulières, SUV et camionnettes, 65 kN en radial, 35 kN en latéral et 10,5 kN·m, IP67, avec collecteur tournant ou télémesure.
Roue dynamométrique six axes pour pick-up, fourgons et SUV, 90 kN en radial et 45 kN en latéral, pour roues simples ou jumelées de 16 in et plus, avec transmission par collecteur tournant.
Roue dynamométrique six axes pour chariots élévateurs et autres véhicules lourds à petites roues, 93 kN en radial et 45 kN en latéral, pour roues de 10 in et plus.
Roue dynamométrique six axes pour véhicules commerciaux, camions moyens, chargeuses compactes et grands chariots élévateurs, 133 kN en radial et 66 kN en latéral, pour roues simples ou jumelées de 15 in et plus.
Roue dynamométrique six axes pour essieu avant de camions classe 8, 150 kN en radial et 75 kN en latéral, étanche IP67, avec transmission par collecteur tournant ou télémesure interchangeable.
Roue dynamométrique six axes pour moyeux standard avec un cercle de perçage de 425 mm, 700 kN par force et 275 kN·m par moment, étanche IP67, avec collecteur tournant ou télémesure.
Roue dynamométrique six axes pour véhicules commerciaux, camions moyens, chargeuses compactes et grands chariots élévateurs, 178 kN en radial et 89 kN en latéral, pour roues simples ou jumelées de 15 in et plus.
Roue dynamométrique six axes pour camions classe 8, 222 kN en radial et 111 kN en latéral, en acier inoxydable, pour roues simples ou jumelées de 19,5 in et plus, avec collecteur tournant.
Roue dynamométrique six axes pour camions classe 8 et grands véhicules hors route, 300 kN en radial et 150 kN en latéral, en acier inoxydable, pour roues de 20 in et plus.
Roue dynamométrique six axes pour camions classe 8 et grands véhicules hors route, 445 kN en radial, 222 kN en latéral et 108 kN·m, pour roues de 20 in et plus.
Roue dynamométrique six axes pour camions classe 8, grands véhicules hors route et engins lourds, 445 kN en radial et 225 kN en latéral, en acier inoxydable, pour roues de 22,5 in et plus.
- 15,5 kN
- Étendue de mesure Fx, Fz
- 5,3 kN
- Étendue de mesure Fy
- 1,6 / 3,4 kN·m
- Étendue de mesure en moment
- < 1 % PE
- Non-linéarité
- 25 kN
- Étendue de mesure Fx, Fz
- 8,9 kN
- Étendue de mesure Fy
- 2,0 / 3,4 kN·m
- Étendue de mesure en moment
- ≤ 0,25 % PE (forces, My)
- Non-linéarité
- 35,6 kN
- Étendue de mesure Fx, Fz
- 17,8 kN
- Étendue de mesure Fy
- 5,4 kN·m
- Étendue de mesure en moment
- ≤ 0,25 % PE
- Non-linéarité
- 50 kN
- Étendue de mesure Fx, Fz
- 25 kN
- Étendue de mesure Fy
- 6,5 kN·m
- Étendue de mesure en moment
- ≤ 0,2 % PE (Fx, Fz, My)
- Non-linéarité
- 50 kN
- Étendue de mesure Fx, Fz
- 25 kN
- Étendue de mesure Fy
- 6,5 kN·m
- Étendue de mesure en moment
- ≤ 0,2 % PE (Fx, Fz, My)
- Non-linéarité
- 50 kN
- Étendue de mesure Fx, Fz
- 25 kN
- Étendue de mesure Fy
- 6,5 kN·m
- Étendue de mesure en moment
- ≤ 0,25 % PE
- Non-linéarité
- 60 kN
- Étendue de mesure Fx, Fz
- 30 kN
- Étendue de mesure Fy
- 9,0 kN·m
- Étendue de mesure en moment
- ≤ 0,5 % PE
- Non-linéarité
- 60 kN
- Étendue de mesure Fx, Fz
- 35 kN
- Étendue de mesure Fy
- 8,0 / 9,0 kN·m
- Étendue de mesure en moment
- ≤ 0,25 % PE
- Non-linéarité
- 65 kN
- Étendue de mesure Fx, Fz
- 35 kN
- Étendue de mesure Fy
- 10,5 kN·m
- Étendue de mesure en moment
- ≤ 0,2 % PE (forces, My)
- Non-linéarité
- 90 kN
- Étendue de mesure Fx, Fz
- 45 kN
- Étendue de mesure Fy
- 15 / 20 kN·m
- Étendue de mesure en moment
- ≤ 0,5 % PE
- Non-linéarité
- 93 kN
- Étendue de mesure Fx, Fz
- 45 kN
- Étendue de mesure Fy
- 9,5 kN·m
- Étendue de mesure en moment
- < 1 % PE
- Non-linéarité
- 133 kN
- Étendue de mesure Fx, Fz
- 66 kN
- Étendue de mesure Fy
- 30 kN·m
- Étendue de mesure en moment
- ≤ 0,5 % PE (Fx, Fz)
- Non-linéarité
- 150 kN
- Étendue de mesure Fx, Fz
- 75 kN
- Étendue de mesure Fy
- 40 kN·m
- Étendue de mesure en moment
- ≤ 0,5 % PE
- Non-linéarité
- 700 kN
- Étendue de mesure Fx, Fz
- 700 kN
- Étendue de mesure Fy
- 275 kN·m
- Étendue de mesure en moment
- ≤ 0,5 % PE
- Non-linéarité
- 178 kN
- Étendue de mesure Fx, Fz
- 89 kN
- Étendue de mesure Fy
- 40 kN·m
- Étendue de mesure en moment
- ≤ 0,5 % PE (Fx, Fz)
- Non-linéarité
- 222 kN
- Étendue de mesure Fx, Fz
- 111 kN
- Étendue de mesure Fy
- 68 kN·m
- Étendue de mesure en moment
- ≤ 1 % FS
- Non-linéarité
- 300 kN
- Étendue de mesure Fx, Fz
- 150 kN
- Étendue de mesure Fy
- 81 kN·m
- Étendue de mesure en moment
- ≤ 1 % FS
- Non-linéarité
- 445 kN
- Étendue de mesure Fx, Fz
- 222 kN
- Étendue de mesure Fy
- 108 kN·m
- Étendue de mesure en moment
- ≤ 1 % FS
- Non-linéarité
- 445 kN
- Étendue de mesure Fx, Fz
- 225 kN
- Étendue de mesure Fy
- 135 kN·m
- Étendue de mesure en moment
- ≤ 1 % FS
- Non-linéarité
- Grandeurs mesuréesFx Fy Fz · Mx My Mz
- Aussi mesuréesAccélérations X et Z (X, Y, Z sur la LW50) · vitesse et angle de roue
- Sortie du signalanalogique · CAN · Ethernet · CAN FD et EtherCAT sur le CT3
Roue dynamométrique pour moto, 15,5 kN
La LW-MC-3.5K mesure l’ensemble des forces et moments à la roue d’une moto : forces verticale, latérale et longitudinale, et moments de carrossage, de braquage et de couple. Ses ponts complets de jauges de déformation à quatre branches sont dimensionnés pour 15,5 kN (3 500 lb) sur Fx et Fz, 5,3 kN (1 200 lb) sur Fy, 1,6 kN·m sur Mx et Mz et 3,4 kN·m sur My. L’électronique de télémesure et d’alimentation par induction ainsi que la roue codeuse magnétique sont intégrées dans le capteur, qui pèse 2,25 kg avec elles. Il est étanche et compensé en température, fonctionne de −40 à 125 °C, résout l’angle de roue à 0,25° près et s’adapte aux roues de 11 in et plus.
Le capteur se centre dans la roue modifiée et s’y fixe par seize vis M8 × 1,25, et l’adaptateur de moyeu, réalisé au déport de la roue d’origine, se centre sur le capteur et s’y fixe par dix-huit autres vis, toutes serrées en croix à 20 N·m (15 lb·ft). Un support réglable maintient le stator de télémesure à l’extérieur du capteur, aligné au moyen d’une entretoise. Le boîtier CT2-TEL, alimenté en 10 à 36 V CC, fournit l’alimentation par induction, exécute un étalonnage par shunt à la mise sous tension, remet le capteur à zéro et donne les efforts dans le repère de la moto.
C’est le modèle de la série LW pour les motos. Sur la même moto, il donne les forces et moments à la roue tandis qu’un couplemètre au guidon mesure l’effort du pilote.
Roue dynamométrique pour motos et petites voitures, 25 kN
La LW25 mesure l’ensemble des forces et moments de roue sur les motos, quads et petites voitures, avec les accélérations X et Z. Elle est dimensionnée pour 25 kN (5 600 lbf) sur Fx et Fz, 8,9 kN (2 000 lbf) sur Fy, 2,0 kN·m sur Mx et Mz et 3,4 kN·m sur My, pour un poids statique de 550 kg. La non-linéarité est de 0,25 % de la pleine échelle ou moins sur les forces et My, la diaphonie après correction de 0,4 % ou moins. Le capteur IP67 pèse 1,5 kg, fonctionne de −40 à 125 °C et s’adapte aux roues de 11 in et plus, ou 8 in avec un adaptateur de jante en deux parties.
L’adaptateur de moyeu et l’adaptateur de jante se fixent chacun au capteur par seize vis M8 × 1,25, serrées en étoile à 40 N·m ; un adaptateur de moyeu moto convient à un bras oscillant double face. Les signaux quittent la roue par un collecteur tournant externe, avec une résolution angulaire de 0,17°, ou par un ensemble télémesure et couronne codeur apparié en usine, avec une résolution de 0,25°, dont le stator est réglé à l’aide d’un outil d’alignement sur un support réglable. Le boîtier CT3, alimenté en 9 à 36 V CC, met le capteur à zéro, vérifie l’étalonnage par shunt et effectue la transformation des coordonnées.
Sa conception IP67 convient aux mesures les plus sévères sur piste et hors route ; sur une moto, le bloc de télémesure se monte vers l’extérieur. Sans rotation, le capteur sert à surveiller et piloter les bancs d’essai de laboratoire.
Roue dynamométrique pour quads et petits véhicules, 35,6 kN
La LW9.5 mesure l’ensemble des forces et moments de roue sur les quads, véhicules utilitaires et autres véhicules légers : forces verticale, latérale et longitudinale, et moments de carrossage, de braquage et de couple. Ses ponts de jauges de déformation à quatre branches sont dimensionnés pour 35,6 kN (8 000 lb) sur Fx et Fz, 17,8 kN (4 000 lb) sur Fy et 5,4 kN·m sur les trois moments, avec une non-linéarité de 0,25 % de pleine échelle ou moins. Le capteur en acier inoxydable est étanche et compensé en température, fonctionne de −40 à 125 °C et s’adapte aux roues de 10 in et plus. Un amplificateur apparié ajoute les accélérations X et Z et numérise les signaux avant le collecteur tournant ; la résolution angulaire est de 0,17°.
L’adaptateur de moyeu se fixe au capteur par trente-deux vis 1/4-20 et l’adaptateur de jante par vingt-quatre, serrées en croix à 13 N·m ; quatre autres maintiennent l’amplificateur, étanchéifié par joints toriques et apparié à son capteur. Le collecteur tournant, avec un codeur de 512 impulsions, reste solidaire de l’amplificateur ; un maintien magnétique et une tige maintiennent son stator sur les roues non directrices, un correcteur d’angle de stator sur les roues directrices. Le boîtier CT2, alimenté en 9 à 36 V CC, met le capteur à zéro sur un pont élévateur ou sur la route, exécute l’étalonnage par shunt et fournit les efforts dans le repère du véhicule.
L’équipe Michigan Tech Blizzard Baja a équipé sa voiture hors route d’une LW9.5 sur des adaptateurs sur mesure. Sur un véhicule utilitaire, elle enregistre la force tombant à zéro en vol et culminant à l’atterrissage après un tremplin.
Roue dynamométrique pour voitures, 50 kN
La LW12.8-50 mesure l’ensemble des forces et moments de roue sur les voitures particulières et les camionnettes, avec les accélérations X et Z. Ses ponts de jauges de déformation à quatre branches sont dimensionnés pour 50 kN (11 200 lb) sur Fx et Fz, 25 kN (5 600 lb) sur Fy et 6,5 kN·m (4 800 lbf·ft) sur les trois moments. La non-linéarité est de 0,2 % de pleine échelle ou moins sur Fx, Fz et My, la sensibilité transversale après correction inférieure à 0,5 %. L’anneau en acier inoxydable, Ø 340,36 × 25,65 mm, est étanche, compensée en température et testée en endurance selon SAE J328 ; elle fonctionne de −40 à 125 °C et s’adapte aux roues de 12 in et plus.
L’adaptateur de moyeu se fixe sur le cercle intérieur de dix-huit trous et l’adaptateur de jante sur le cercle extérieur de douze, avec des vis M10 × 1,5 serrées en croix à 81 N·m ; des guides de conception en donnent la géométrie. L’amplificateur, apparié au capteur et étanchéifié par joints toriques, porte un collecteur tournant à 20 voies avec un codeur de 512 impulsions ; un maintien magnétique et une tige maintiennent son stator sur les roues non directrices, un correcteur d’angle de stator sur les roues directrices. Le boîtier CT2, alimenté en 9 à 36 V CC, met le capteur à zéro, exécute l’étalonnage par shunt et exprime les efforts dans les axes du véhicule.
C’est le modèle de la série LW pour les chargements routiers sur voitures particulières et SUV, enregistrés sur les pistes d’un centre d’essais et lors d’événements isolés tels qu’un nid-de-poule. Il peut également surveiller et piloter des essais en laboratoire.
Roue dynamométrique à télémesure pour voitures, 50 kN
La LW12.8-50-TEL mesure tous les efforts et moments à la roue sur les voitures particulières et les camionnettes. Ses ponts de jauges de déformation à quatre branches sont dimensionnés pour 50 kN (11 200 lb) sur Fx et Fz, 25 kN (5 600 lb) sur Fy et 6,5 kN·m sur les trois moments, avec une non-linéarité de 0,2 % PE ou moins sur Fx, Fz et My. L’électronique de télémesure et d’alimentation par induction est intégrée dans le capteur étanche, qui pèse 6,0 kg avec elle. Les données sont transmises à 2 200 Hz avec une résolution de 16 bits, l’angle de roue étant résolu à 0,25°. Il fonctionne de −40 à 125 °C et s’adapte aux roues de 14 in et plus.
L’adaptateur de moyeu en acier inoxydable ou en titane et l’adaptateur de jante se fixent sur le capteur avec des vis M10 serrées à 81 N·m ; des vis à tête étroite de Michigan Scientific conviennent pour le côté jante. Le stator de télémesure, qui porte le récepteur, la bobine d’induction et les capteurs du codeur, se monte côté intérieur sur un support réglable, mis en place à l’aide d’un outil d’alignement. Le boîtier CT2-TEL, alimenté de 10 à 36 V CC, fournit l’alimentation par induction, met le capteur à zéro et transforme les charges ; la roue se dépose sans retirer l’électronique.
Sans câble traversant le moyeu, il sert à tester des véhicules sur la neige et la glace, où le capteur reste à la roue dans le froid et l’humidité.
Roue dynamométrique pour voitures, 50 kN, jusqu’à 177 °C
La LW50 mesure tous les efforts et moments à la roue sur les voitures particulières et les camionnettes. Elle est dimensionnée pour 50 kN (11 200 lbf) sur Fx et Fz, 25 kN (5 620 lbf) sur Fy et 6,5 kN·m sur les trois moments, pour un poids statique de 1 020 kg. La non-linéarité et l’hystérésis sont de 0,25 % PE ou moins, la sensibilité transversale après correction de 0,4 % ou moins. Le capteur IP67, Ø 342,90 × 21,59 mm, pèse 4,4 kg, fonctionne de −40 à 177 °C et s’adapte aux roues de 12 in et plus.
Son cercle intérieur comporte seize trous filetés M10 × 1,5, son cercle extérieur seize trous traversants. Avec le collecteur tournant côté extérieur, le bloc amplificateur se monte sur le capteur, ajoute les accélérations X, Y et Z jusqu’à ±100 g et numérise les signaux ; un codeur optique haute résolution donne la position et la vitesse, à 0,17°. Le bloc de télémesure côté intérieur utilise un codeur magnétique et un stator alimenté par induction. Le boîtier CT3 décompose les efforts en temps réel, avec fonctions de mise à zéro, d’étalonnage par shunt et d’angle zéro, un afficheur frontal et une page web sur USB.
Il est conçu pour les mesures les plus sévères sur circuit et hors route sur les voitures particulières et les camionnettes, ainsi que pour les applications non tournantes de surveillance et de pilotage des bancs d’essai en laboratoire.
Roue dynamométrique pour voitures, 60 kN
La LW12.8-60 mesure tous les efforts et moments à la roue sur les voitures particulières et les camionnettes, avec les accélérations X et Z. Ses ponts de jauges de déformation à quatre branches sont dimensionnés pour 60 kN (13 500 lb) sur Fx et Fz, 30 kN (6 750 lb) sur Fy et 9,0 kN·m (6 600 lbf·ft) sur les trois moments. La non-linéarité est de 0,5 % PE ou moins, l’hystérésis et la sensibilité transversale après correction inférieures à 0,5 %. L’anneau robuste en acier inoxydable, Ø 340,36 × 25,65 mm, est étanche et compensé en température ; il fonctionne de −40 à 125 °C et s’adapte aux roues de 13 in et plus.
Il a les dimensions extérieures de la LW12.8-50, avec vingt-quatre trous sur son cercle de perçage intérieur et vingt sur l’extérieur. Des guides de conception définissent les caractéristiques critiques des adaptateurs : Michigan Scientific usine des adaptateurs de moyeu en acier inoxydable 17-4 H1100 et des adaptateurs de jante en aluminium forgé 6061-T6, et vérifie chaque ensemble par éléments finis selon la SAE J328. L’amplificateur associé se monte sur le capteur, numérise les signaux avant le collecteur tournant et réalise un étalonnage par shunt à distance ; le boîtier CT2 assure la transformation de coordonnées et la compensation de la diaphonie.
Entièrement étanche, il est destiné aux mesures sur route et hors route dans toutes les conditions, et peut également servir à surveiller et contrôler des essais en laboratoire.
Roue dynamométrique pour voitures et SUV, 60 kN
La LW60 mesure tous les efforts et moments à la roue sur les voitures particulières, les SUV et les camionnettes, avec les accélérations X et Z jusqu’à ±100 g. Elle est dimensionnée pour 60 kN (13 400 lb) sur Fx et Fz, 35 kN (7 850 lb) sur Fy, 8,0 kN·m sur Mx et Mz et 9,0 kN·m sur My, pour un poids statique de 1 225 kg. La non-linéarité et l’hystérésis sont de 0,25 % PE ou moins, la sensibilité transversale après correction de 0,4 % ou moins. Le capteur IP67, Ø 342,90 × 26,67 mm, pèse 5,7 kg, fonctionne de −40 à 177 °C et s’adapte aux roues de 12 in et plus.
Seize vis M10 × 1,5 traversent le capteur pour se visser dans l’adaptateur de jante et vingt-quatre fixent l’adaptateur de moyeu, serrées en croix à 81 N·m. L’amplificateur, apparié au capteur, s’aligne sur un méplat et comporte un collecteur tournant à 20 voies avec un codeur de 512 impulsions ; sur les roues non directrices, un maintien magnétique et une tige maintiennent son stator, sur les roues directrices un correcteur d’angle de stator. Avec le boîtier d’interface CT3, alimenté en 9 à 36 V CC, le système est mis à zéro, son étalonnage par shunt vérifié et les efforts résolus dans les axes du véhicule.
Sa conception IP67 convient aux mesures sur piste et hors route ainsi qu’aux bancs d’essai non tournants. Le kit de télémesure se monte côté intérieur sur les voitures et SUV, ou côté extérieur pour les applications machines.
Roue dynamométrique pour voitures et SUV, 65 kN
La LW65 mesure tous les efforts et moments à la roue sur les voitures particulières, SUV et utilitaires légers, avec des accélérations X et Z jusqu’à ±100 g. Elle est dimensionnée pour 65 kN (14 500 lb) sur Fx et Fz, 35 kN (7 850 lb) sur Fy et 10,5 kN·m (7 700 lbf·ft) sur les trois moments, pour un poids statique de 1 320 kg. La non-linéarité est de 0,2 % de la pleine échelle ou moins sur les efforts et My, la sensibilité transversale après correction de 0,4 % ou moins. Le capteur IP67 fonctionne de −40 à 177 °C et s’adapte aux roues de 12 in et plus ; la résolution angulaire est de 0,17°.
Vingt-quatre vis M10 × 1,5 traversent le capteur pour se visser dans l’adaptateur de jante et vingt-quatre autres fixent l’adaptateur de moyeu, serrées en croix à 81 N·m ; des guides de conception sont fournis pour les deux adaptateurs. Avec le collecteur tournant, l’amplificateur comporte un collecteur tournant à 20 voies avec un codeur de 512 impulsions, dont le stator est maintenu par une tige de maintien ou un correcteur d’angle de stator. Avec la télémesure, un anneau de télémesure et de codeur apparié en usine est associé à un stator côté intérieur, positionné à l’aide d’un outil d’alignement, et le boîtier CT2-TEL fournit l’alimentation par induction.
Sa conception IP67 convient aux mesures sur piste et hors route les plus sévères, ainsi qu’aux applications non tournantes de surveillance et de pilotage des bancs d’essai de laboratoire. Une vidéo Michigan Scientific montre son kit de télémesure monté sur le moyeu avant d’une voiture.
Roue dynamométrique pour pick-up et fourgons, 90 kN
La LW-2T-20K mesure tous les efforts et moments à la roue sur les pick-up légers et lourds, camionnettes et SUV. Des ponts complets à jauges de déformation à quatre branches délivrent des signaux indépendants pour les efforts vertical, latéral et longitudinal, jusqu’à 90 kN radial (Fx, Fz) et 45 kN latéral (Fy), ainsi que pour les moments de carrossage, de braquage et de couple, 15 kN·m (Mx, Mz) et 20 kN·m (My). La non-linéarité est de 0,5 % de la pleine échelle ou moins, la diaphonie après correction inférieure à 1 %. L’anneau étanche et compensé en température, Ø 374,65 × 38,10 mm, fonctionne de −40 à 125 °C. Son kit amplificateur ajoute les accélérations X et Z et un codeur résolvant 0,17°.
Les adaptateurs de jante et de moyeu suivent les guides de conception du modèle et conservent le déport de la roue d’origine. Seize boulons M14 assemblent l’adaptateur de jante et vingt-quatre l’adaptateur de moyeu, serrés en croix à 136 N·m ; la roue est équilibrée une fois montée. L’amplificateur apparié et le collecteur tournant se montent après les écrous de roue. Une tige de maintien fixée à un support magnétique maintient le stator du collecteur tournant, ou le dispositif de correction d’angle de stator sur les roues directrices. Le boîtier d’interface CT2 ou CT3, alimenté en 9 à 36 V CC, exécute l’étalonnage par shunt et la mise à zéro, roue levée et tournée de deux tours.
Il est utilisé pour des mesures sur route et hors route dans toutes les conditions, un seul capteur mesurant les efforts combinés d’un ensemble de roues jumelées ou d’un pneu simple, et également pour surveiller et piloter des essais en laboratoire.
Roue dynamométrique pour chariots élévateurs, 93 kN
La LW9.5-HS mesure tous les efforts et moments à la roue sur les chariots élévateurs et autres véhicules lourds à petites roues : efforts vertical, latéral et longitudinal, et moments de carrossage, de braquage et de couple. Ses ponts à jauges de déformation à quatre branches sont dimensionnés pour 93 kN (21 000 lb) sur Fx et Fz, 45 kN (10 000 lb) sur Fy et 9,5 kN·m (7 000 lbf·ft) sur les trois moments. La non-linéarité est inférieure à 1 % de la pleine échelle, l’hystérésis et la sensibilité transversale après correction inférieures à 0,5 %. Le capteur robuste en acier inoxydable est étanche et compensé en température, fonctionne de −40 à 125 °C et s’adapte aux roues de 10 in et plus.
Le kit d’amplificateur associé se monte sur le capteur. Il amplifie et numérise les signaux des jauges de déformation, du codeur et des accéléromètres avant le collecteur tournant, ajoute les accélérations X et Z jusqu’à 55 g et effectue un étalonnage par shunt à distance ; sa puce intelligente interne conserve les valeurs d’étalonnage, de zéro et de shunt. Un codeur haute résolution fournit la position et la vitesse, à 0,17°. Le boîtier CT2 effectue la transformation de coordonnées et la compensation de diaphonie en temps réel, avec les fonctions zéro, étalonnage par shunt et coupure de l’alimentation du pont, configurables depuis une page web intégrée.
Complètement étanche, il est conçu pour les essais de chariots élévateurs en toutes conditions, et peut également servir à surveiller et piloter des essais en laboratoire.
Roue dynamométrique pour moyen tonnage, 133 kN
La LW-2T-30K mesure tous les efforts et moments à la roue sur les véhicules utilitaires, chargeuses compactes, camions de moyen tonnage, engins hors route et grands chariots élévateurs. Des ponts complets à jauges de déformation à quatre branches fournissent des signaux indépendants pour les trois efforts, jusqu’à 133 kN radial (Fx, Fz) et 66 kN latéral (Fy), et pour les moments de carrossage, de braquage et de couple, 30 kN·m chacun. La non-linéarité est de 0,5 % de la pleine échelle ou moins sur Fx, Fz et My, 0,75 % sur les autres ; la diaphonie après correction reste inférieure à 0,5 %. Le capteur étanche et compensé en température, Ø 360,68 mm, s’adapte aux cercles de perçage de moyeu de 265 mm et moins et fonctionne de −40 à 125 °C, avec accélérations X et Z et résolution angulaire de 0,17°.
Les adaptateurs de jante et de moyeu suivent les guides de conception LW-2T-30K/40K ; le manuel LW-2T-30K couvre les roues simples, avant et jumelées. Vingt-quatre boulons M14 assemblent le capteur à chaque adaptateur, serrés à 150 N·m. Après les écrous de roue, l’amplificateur apparié et son collecteur tournant à dix voies se boulonnent sur le capteur, étanchéifiés par joints toriques. Une tige de maintien fixée à un support magnétique retient le stator du collecteur tournant, ou le dispositif de correction d’angle du stator sur les roues directrices. Le boîtier d’interface CT3, alimenté de 9 à 36 V CC, exécute l’étalonnage par shunt et le zéro, roue levée et tournée de deux tours.
Il est utilisé pour des mesures sur route et hors route, un capteur mesurant les charges combinées d’un train de roues jumelées ou d’un pneu simple, et également pour surveiller et piloter des essais en laboratoire.
Roue dynamométrique fine pour essieux avant de camion, 150 kN
La LW150 mesure tous les efforts et moments à la roue sur l’essieu avant des camions de classe 8 : efforts vertical, latéral et longitudinal jusqu’à 150 kN radial (Fx, Fz) et 75 kN latéral (Fy), et moments de carrossage, de braquage et de couple de 40 kN·m chacun. La charge statique maximale recommandée est de 4 400 kg. La non-linéarité et l’hystérésis sont de 0,5 % de la pleine échelle ou moins, la diaphonie après correction de 1 %. De conception fine et étanche IP67, le capteur pèse 20,9 kg et fonctionne de −40 à 177 °C. Ses accéléromètres ± 100 g fournissent les accélérations X et Z ; la résolution angulaire est de 0,17°.
Avec un collecteur tournant côté extérieur, elle s’adapte aux roues de 19,5 in et plus : le kit d’amplificateur se monte sur le capteur et numérise les signaux avant le collecteur tournant. La télémesure côté intérieur, pour les roues de 22,5 in et plus, maintient l’ensemble dans la largeur du véhicule ; son stator, monté près de la couronne de télémesure rotative, porte le récepteur, les capteurs du codeur et la bobine d’induction, et un module d’induction embarque la puce intelligente. Le boîtier d’interface CT3 assure les fonctions zéro, étalonnage par shunt et angle zéro et se configure depuis sa page web intégrée, par USB.
Restant dans la largeur du véhicule, elle convient aux essais sur route des camions de classe 8 ; sa conception IP67 couvre également les mesures les plus sévères sur piste et hors route.
Roue dynamométrique, 700 kN
La LW700 mesure tous les efforts et moments à la roue : efforts vertical, latéral et longitudinal jusqu’à 700 kN chacun (Fx, Fy, Fz), et moments de carrossage, de braquage et de couple de 275 kN·m chacun. La charge statique maximale recommandée est de 23 800 kg. La non-linéarité et l’hystérésis sont de 0,5 % de la pleine échelle ou moins, et la sensibilité transversale après correction de 0,2 %. De conception robuste IP67, le capteur pèse 64,5 kg et s’adapte aux moyeux standard à cercle de perçage de 425 mm. Ses accéléromètres ± 100 g fournissent les accélérations X et Z, et un codeur donne la position et la vitesse de la roue.
En utilisation tournante, les signaux sortent par un collecteur tournant côté extérieur, avec le bloc amplificateur monté sur le capteur, ou par la télémesure côté intérieur, dont le stator, monté à proximité de la piste de télémesure rotative, porte le récepteur, les capteurs du codeur et la bobine d’induction ; le boîtier CT3 fournit alors aussi l’alimentation par induction. Le CT3 effectue la transformation de coordonnées et les corrections de diaphonie, de décalage et de polarité, avec les fonctions zéro, contrôle d’étalonnage par shunt et angle zéro ; sa page web intégrée, accessible par USB, paramètre le système et déplace l’origine de mesure.
Sa conception robuste IP67 convient aux mesures les plus sévères sur piste et hors route ; dans les applications non tournantes, la LW700 sert à surveiller et piloter des bancs d’essai de laboratoire.
Roue dynamométrique pour moyen tonnage, 178 kN
La LW-2T-40K mesure tous les efforts et moments à la roue sur les véhicules commerciaux, les chargeuses compactes, les camions de moyen tonnage, les engins hors route et les grands chariots élévateurs. Des ponts de jauges de déformation à quatre bras fournissent des signaux indépendants pour les trois forces, jusqu’à 178 kN radial (Fx, Fz) et 89 kN latéral (Fy), et pour les moments de carrossage, de braquage et de couple, 40 kN·m chacun. La non-linéarité est de 0,5 % de la pleine échelle ou moins sur Fx, Fz et My, de 0,75 % sur Mx et Mz et de 1,5 % sur Fy ; la diaphonie après correction reste inférieure à 0,5 %. Le capteur étanche, compensé en température, s’adapte aux cercles de perçage de moyeu de 265 mm et moins et fonctionne de −40 à 125 °C, avec accélérations X et Z et résolution angulaire de 0,17°.
Les adaptateurs de jante et de moyeu suivent les guides de conception LW-2T-30K/40K ; le manuel du LW-2T-40K couvre les roues simples, avant et jumelées. Vingt-quatre boulons M14 assemblent le capteur à chaque adaptateur, serrés à 150 N·m. Après les écrous de roue, l’amplificateur apparié et son collecteur tournant à dix voies se boulonnent sur le capteur, étanchéifiés par joints toriques. Une tige de maintien fixée à un support magnétique maintient le stator du collecteur tournant, ou le dispositif de correction d’angle du stator sur les roues directrices. Le boîtier d’interface CT3, alimenté de 9 à 36 V CC, exécute l’étalonnage par shunt et le zéro, roue levée et tournée de deux tours.
Il est utilisé pour des mesures sur route et hors route, un capteur mesurant les charges combinées d’un train de roues jumelées ou d’un pneu simple, et également pour surveiller et piloter des essais en laboratoire.
Roue dynamométrique pour poids lourds, 222 kN
La LW-2T-50K mesure tous les efforts et moments à la roue sur les camions de classe 8. Des ponts de jauges de déformation à quatre bras fournissent des signaux indépendants pour les efforts vertical, latéral et longitudinal, jusqu’à 222 kN radial (Fx, Fz) et 111 kN latéral (Fy) à l’empreinte du pneu, et pour les moments de carrossage, de braquage et de couple, 68 kN·m chacun. La non-linéarité, l’hystérésis et la diaphonie après correction restent dans 1 % de la pleine échelle. Le capteur en acier inoxydable est protégé contre l’environnement et compensé en température, et fonctionne de −40 à 125 °C. Son bloc amplificateur apparié ajoute les accélérations X et Z, un codeur à 0,17° et l’étalonnage par shunt à distance.
Le manuel couvre les ensembles à roue simple et jumelée. Vingt-quatre boulons ¾-10 assemblent le capteur à chaque adaptateur, serrés à 339 N·m ; sur roues jumelées, les adaptateurs de jante intérieur et extérieur partagent les mêmes boulons et des entretoises portent la barre de l’amplificateur. L’amplificateur apparié et le collecteur tournant se montent après les écrous de roue. Une tige de maintien fixée à un support magnétique maintient le stator du collecteur tournant, ou le dispositif de correction d’angle du stator sur les roues directrices. Le boîtier d’interface CT2 ou CT3, alimenté de 9 à 36 V CC, exécute l’étalonnage par shunt et le zéro.
Il est utilisé pour les mesures sur route et hors route, un capteur mesurant les charges combinées d’un jeu de roues jumelées ou d’un pneu unique, et également pour surveiller et piloter des essais en laboratoire. Sur les gros matériels agricoles, il sert aux essais d’endurance, de dynamique du véhicule et de tenue de route.
Roue dynamométrique pour poids lourds, 300 kN
La LW-2T-60K-S mesure tous les efforts et moments à la roue sur les camions de classe 8 et les gros véhicules hors route. Des ponts de jauges de déformation à quatre bras fournissent des signaux indépendants pour les efforts vertical, latéral et longitudinal, jusqu’à 300 kN radial (Fx, Fz) et 150 kN latéral (Fy) à l’empreinte du pneu, et pour les moments de carrossage, de braquage et de couple, 81 kN·m chacun. La non-linéarité et la diaphonie après correction restent dans 1 % de la pleine échelle, l’hystérésis inférieure à 0,5 %. L’anneau étanche en acier inoxydable, Ø 469,9 × 119,1 mm, s’adapte aux cercles de perçage de moyeu de 285 mm et 335 mm et fonctionne de −40 à 125 °C, avec accélérations X et Z et résolution angulaire de 0,17°.
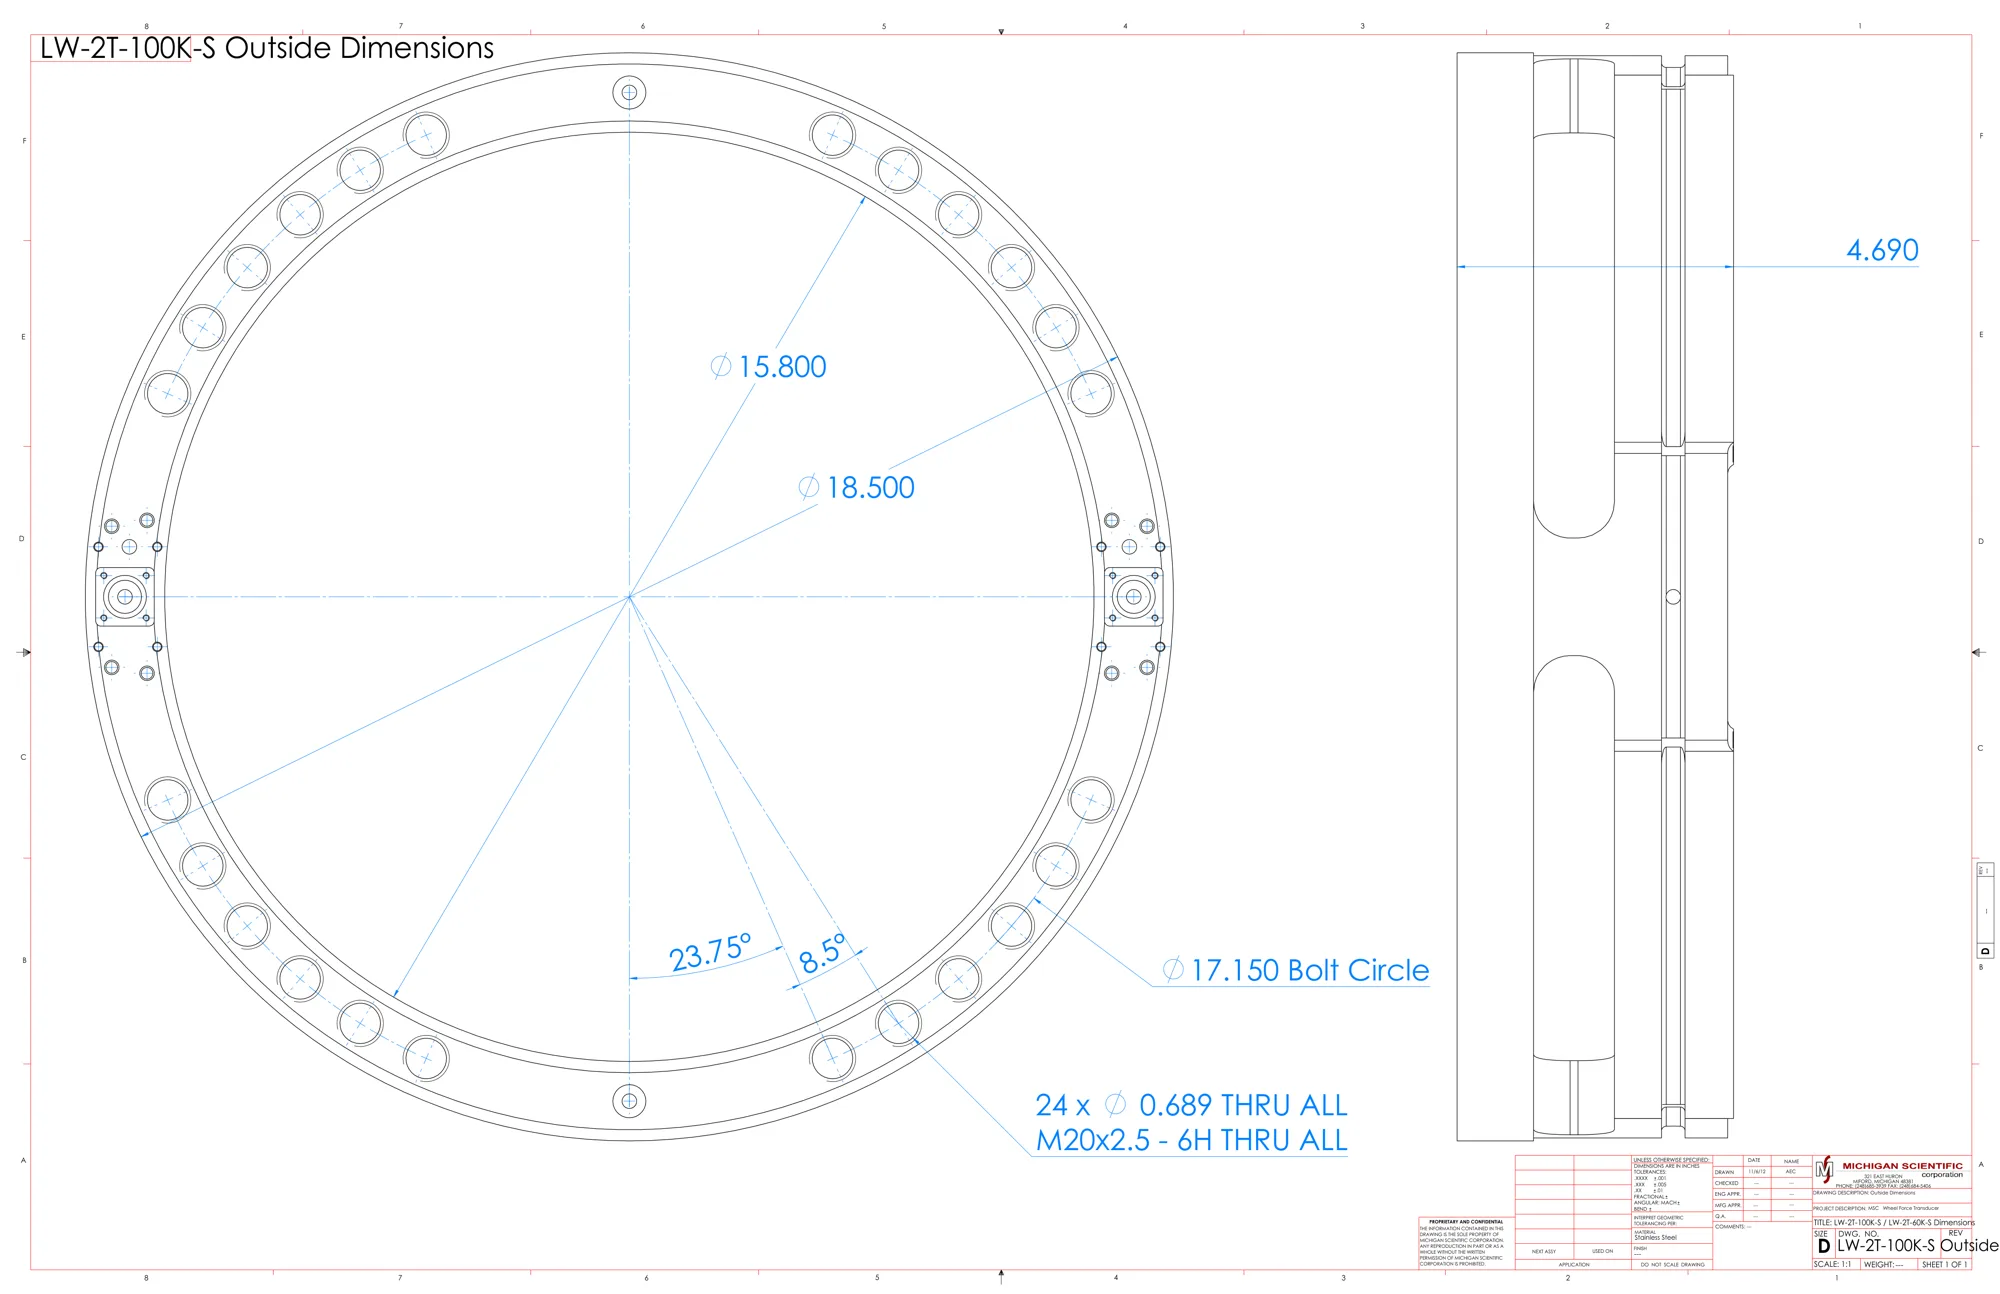
Vingt-quatre trous traversants de Ø 17,5 mm et des filetages M20 × 2,5 sont répartis sur un cercle de perçage de Ø 435,6 mm. Sur roues jumelées, les deux adaptateurs de jante se fixent sur le capteur avec les mêmes boulons M20, puis l’adaptateur de moyeu avec vingt-quatre autres, serrés avec un multiplicateur de couple ; des entretoises portent la barre de l’amplificateur. Un maintien magnétique maintient le stator du collecteur tournant vertical, ou le dispositif de correction d’angle du stator sur les roues directrices. Le boîtier d’interface, un CT2 dans le manuel et un CT3 dans la fiche technique de 2024, est alimenté en 9 à 36 V CC et assure l’étalonnage par shunt et le zéro.
Il est utilisé pour des mesures sur route et hors route, un capteur mesurant les charges combinées d’un train de roues jumelées ou d’un pneu simple, et également pour surveiller et piloter des essais en laboratoire.
Roue dynamométrique pour poids lourds, 445 kN
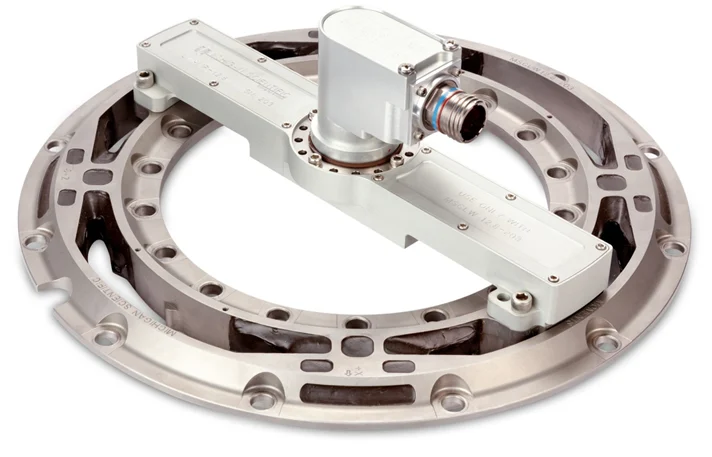
La LW-2T-100K-S mesure tous les efforts et moments à la roue sur les camions de classe 8 et les grands véhicules hors route. Des ponts complets à jauges de déformation à quatre bras fournissent des signaux indépendants pour les efforts vertical, latéral et longitudinal, jusqu’à 445 kN radial (Fx, Fz) et 222 kN latéral (Fy) à l’empreinte du pneu, et pour les moments de carrossage, de braquage et de couple, 108 kN·m chacun. La non-linéarité et la diaphonie après correction restent dans les 1 % de la pleine échelle, l’hystérésis en dessous de 0,5 %. L’anneau en acier inoxydable étanche, Ø 469,9 × 119,1 mm, convient aux cercles de perçage de moyeu de 285 mm et 335 mm et fonctionne de −40 à 125 °C, avec des accélérations X et Z et une résolution angulaire de 0,17°.
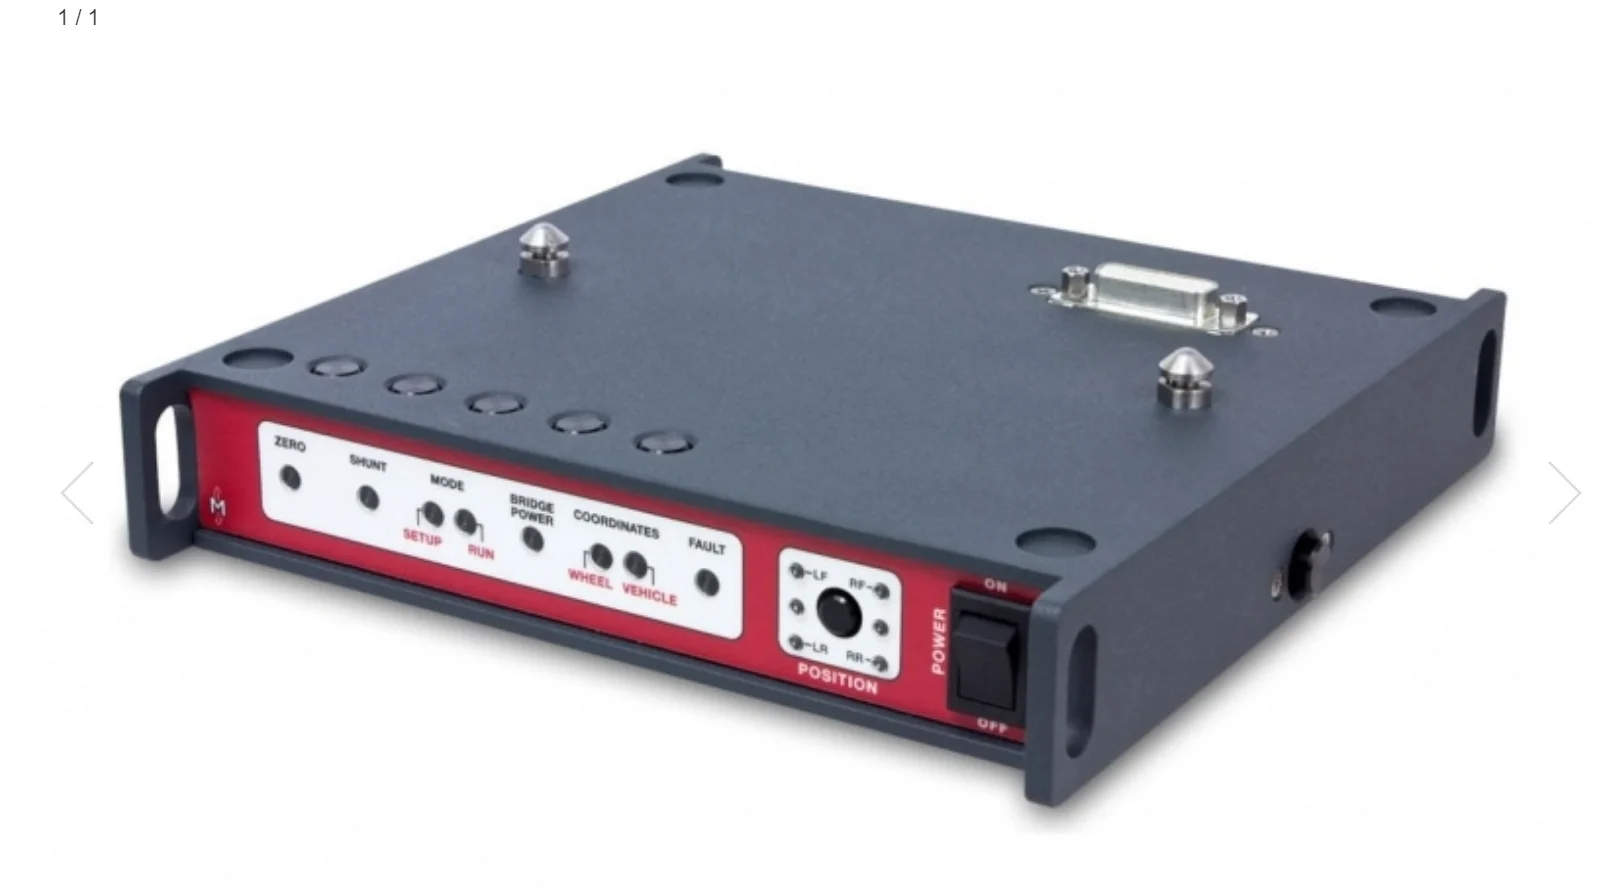
Elle reprend l’encombrement de la LW-2T-60K-S : vingt-quatre trous traversants de Ø 17,5 mm et des filetages M20 × 2,5 sur un cercle de perçage de Ø 435,6 mm. Les adaptateurs de jante, simple ou jumelé, et l’adaptateur de moyeu reçoivent chacun vingt-quatre boulons M20, serrés à 450 N·m. L’amplificateur et son collecteur tournant à vingt voies se boulonnent sur le capteur ; un maintien magnétique tient le stator vertical. Le boîtier d’interface, un CT2 dans le manuel de 2017 et un CT3 dans la fiche technique de 2024, est alimenté par le véhicule et assure l’étalonnage par shunt et le zéro.
Elle sert aux mesures sur route et hors route, un seul capteur mesurant les charges combinées d’un train de roues jumelées ou d’un pneu simple, ainsi qu’à la surveillance et au pilotage d’essais en laboratoire. Elle enregistre les chargements routiers sur les camions et tracteurs de classe 8.
Roue dynamométrique pour engins lourds, 445 kN
La LW-2T-100K mesure tous les efforts et moments à la roue sur les camions de classe 8, les grands véhicules hors route et les engins lourds. Des ponts complets à jauges de déformation à quatre bras fournissent des signaux indépendants pour les efforts vertical, latéral et longitudinal, jusqu’à 445 kN radial (Fx, Fz) et 225 kN latéral (Fy) à l’empreinte du pneu, et pour les moments de carrossage, de braquage et de couple, 135 kN·m chacun. La non-linéarité et la diaphonie après correction restent dans les 1 % de la pleine échelle, l’hystérésis en dessous de 0,5 %. Le capteur en acier inoxydable protégé contre l’environnement et compensé en température s’adapte aux roues de 22,5 in et plus et fonctionne de −40 à 125 °C.
Un seul capteur reprend les charges combinées d’un train de roues jumelées ou d’un pneu simple. L’ensemble amplificateur associé se monte dessus, amplifie et numérise les signaux des ponts avant le collecteur tournant, ajoute des accélérations X et Z et un codeur d’une résolution de 0,17°, et réalise l’étalonnage par shunt à distance. Le boîtier d’interface CT2 effectue la transformation de coordonnées et la compensation de diaphonie en temps réel, avec des fonctions zéro, étalonnage par shunt et coupure de l’alimentation des ponts, et des sorties analogique, CAN et Ethernet ; sa page web intégrée configure le système et déplace l’origine des mesures.
Il est utilisé pour les mesures sur route et hors route ainsi que pour la surveillance et le pilotage d’essais en laboratoire. Sur les grands matériels agricoles, il sert aux essais d’endurance, de dynamique du véhicule et de tenue de route.
Caractéristiques
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 15,5 · Fy 5,3 · Fz 15,5 kN |
| Étendue de mesure en moment | Mx 1 600 · My 3 400 · Mz 1 600 N·m |
| Non-linéarité | ≤ 1 % FS |
| Hystérésis | ≤ 0,5 % PE |
| Diaphonie | ≤ 1 % PE (après compensation) |
| Résolution angulaire | 0.25° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Sortie | Tension analogique · CAN · Ethernet |
| Bande passante | 0,2 kHz (< −0,1 dB ; 500 Hz à < −1,0 dB) |
| Fréquence d’échantillonnage | 2,2 kHz |
| Résolution | 16 bits |
| Transmission du signal | Télémesure |
| Tension d’alimentation | 10 à 36 V (environ 2,0 A à 13,5 V CC) |
| Source d’alimentation | Induction |
| Diamètre de l’arbre | 146,05 mm (alésage central) |
| Cercle de perçage | 160,02 mm |
| Cercle de perçage de jante | 259,72 mm |
| Dimensions | Ø 273,69 × 33,02 mm |
| Poids | 2,25 kg (avec l’électronique de télémesure) |
| Température de fonctionnement | −40 à 125 °C |
| Température de fonctionnement de l’électronique fixe | −20 à 60 °C (CT2-TEL) |
| Boîtier d’interface | CT2-TEL |
| Véhicules | Motos |
| Taille de jante | 11 in (et plus) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 25 · Fy 8,9 · Fz 25 kN |
| Étendue de mesure en moment | Mx 2 000 · My 3 400 · Mz 2 000 N·m |
| Charge statique maximale | 550 kg |
| Non-linéarité | Fx ≤ 0,25 · Fy ≤ 0,25 · Fz ≤ 0,25 · Mx ≤ 0,5 · My ≤ 0,25 · Mz ≤ 0,5 % PE |
| Hystérésis | ≤ 0,25 % PE |
| Diaphonie | ≤ 0,4 % PE (après correction) |
| Résolution angulaire | 0,17° (collecteur tournant ; 0,25° avec télémesure) |
| Axes | 6 |
| Étendue de mesure des accéléromètres | 100 g (X et Z) |
| Sortie | CAN FD · CAN · Ethernet · EtherCAT · Tension analogique (CAN 2,0 ; EtherCAT et analogique avec modules en option) |
| Transmission du signal | Collecteur tournant · Télémesure (collecteur tournant côté extérieur ; télémesure côté intérieur ou extérieur (motos)) |
| Diamètre de l’arbre | 167,64 mm (alésage central) |
| Fixations de montage | 16 × M8 × 1.25 |
| Fixations de jante | 16 × M8 × 1.25 |
| Cercle de perçage | 190,5 mm |
| Cercle de perçage de jante | 259,72 mm |
| Dimensions | Ø 273,69 × 22,86 mm |
| Poids | 1,5 kg |
| Température de fonctionnement | −40 à 125 °C |
| Protection | IP67 |
| Boîtier d’interface | CT3 |
| Véhicules | Motos · Quads · Petites voitures |
| Taille de jante | 11 in (et plus ; 8 in et plus avec un adaptateur de jante en deux parties) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 35,6 · Fy 17,8 · Fz 35,6 kN |
| Étendue de mesure en moment | Mx 5 400 · My 5 400 · Mz 5 400 N·m |
| Non-linéarité | ≤ 0,25 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Diaphonie | ≤ 1 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Étendue de mesure des accéléromètres | 55 g (X et Z) |
| Sortie | Tension analogique · CAN · Ethernet |
| Transmission du signal | Collecteur tournant |
| Matériau | Acier inoxydable |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT2 |
| Véhicules | Quads · Véhicules utilitaires · Véhicules légers |
| Taille de jante | 10 in (et plus) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 50 · Fy 25 · Fz 50 kN |
| Étendue de mesure en moment | Mx 6 500 · My 6 500 · Mz 6 500 N·m |
| Non-linéarité | Fx ≤ 0,2 · Fy ≤ 0,5 · Fz ≤ 0,2 · Mx ≤ 1 · My ≤ 0,2 · Mz ≤ 1 % PE |
| Hystérésis | ≤ 1 % FS |
| Diaphonie | ≤ 0,5 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Étendue de mesure des accéléromètres | 55 g (X et Z) |
| Sortie | Tension analogique · CAN · Ethernet |
| Transmission du signal | Collecteur tournant |
| Diamètre de l’arbre | 198,12 mm (alésage central) |
| Fixations de montage | 18 × Ø 10,31 mm |
| Fixations de jante | 12 × Ø 10,31 mm |
| Cercle de perçage | 213,26 mm |
| Cercle de perçage de jante | 324,99 mm |
| Tenue en fatigue vérifiée selon | SAE J328 |
| Dimensions | Ø 340,36 × 25,65 mm |
| Matériau | Acier inoxydable |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT2 |
| Véhicules | Voitures particulières · Utilitaires légers |
| Taille de jante | 12 in (et plus) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 50 · Fy 25 · Fz 50 kN |
| Étendue de mesure en moment | Mx 6 500 · My 6 500 · Mz 6 500 N·m |
| Non-linéarité | Fx ≤ 0,2 · Fy ≤ 0,5 · Fz ≤ 0,2 · Mx ≤ 1 · My ≤ 0,2 · Mz ≤ 1 % PE |
| Hystérésis | ≤ 1 % FS |
| Diaphonie | ≤ 1 % PE (avant compensation) |
| Résolution angulaire | 0.25° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Variation de sensibilité sur un tour | ≤ 1 % FS |
| Sortie nominale | 0,8 mV/V |
| Sortie | Tension analogique · CAN · Ethernet |
| Bande passante | 0,2 kHz (< −0,1 dB ; 500 Hz à < −1,0 dB) |
| Fréquence d’échantillonnage | 2,2 kHz |
| Résolution | 16 bits (1,8 N · 0,27 N·m) |
| Transmission du signal | Télémesure |
| Tension d’alimentation | 10 à 36 V (environ 2,0 A à 13,5 V CC) |
| Source d’alimentation | Induction |
| Diamètre de l’arbre | 198,02 mm (alésage) |
| Fixations de montage | 18 × Ø 9,91 mm |
| Fixations de jante | 12 × Ø 9,91 mm |
| Cercle de perçage | 213,26 mm |
| Cercle de perçage de jante | 324,97 mm |
| Tenue en fatigue vérifiée selon | SAE J328 |
| Dimensions | Ø 340,18 × 25,64 mm |
| Poids | 6 kg (avec l’électronique de télémesure) |
| Température de fonctionnement | −40 à 125 °C |
| Température de fonctionnement de l’électronique fixe | −20 à 60 °C (CT2-TEL) |
| Boîtier d’interface | CT2-TEL |
| Véhicules | Voitures particulières · Utilitaires légers |
| Taille de jante | 14 in (et plus) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 50 · Fy 25 · Fz 50 kN |
| Étendue de mesure en moment | Mx 6 500 · My 6 500 · Mz 6 500 N·m |
| Charge statique maximale | 1 020 kg |
| Non-linéarité | ≤ 0,25 % PE |
| Hystérésis | ≤ 0,25 % PE |
| Diaphonie | ≤ 0,4 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Étendue de mesure des accéléromètres | 100 g (X, Y et Z) |
| Sortie | CAN FD · CAN · Ethernet · EtherCAT · Tension analogique (CAN 2,0 ; EtherCAT et analogique avec modules en option) |
| Transmission du signal | Collecteur tournant · Télémesure (collecteur tournant côté extérieur ; télémesure côté intérieur) |
| Diamètre de l’arbre | 228,6 mm (alésage) |
| Fixations de montage | 16 × M10 × 1.5 |
| Fixations de jante | 16 × Ø 10,32 mm (traversant) |
| Cercle de perçage | 255,27 mm |
| Cercle de perçage de jante | 325,12 mm |
| Dimensions | Ø 342,9 × 21,59 mm |
| Poids | 4,4 kg |
| Température de fonctionnement | −40 à 177 °C |
| Protection | IP67 |
| Boîtier d’interface | CT3 |
| Véhicules | Voitures particulières · Utilitaires légers |
| Taille de jante | 12 in (et plus) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 60 · Fy 30 · Fz 60 kN |
| Étendue de mesure en moment | Mx 9 000 · My 9 000 · Mz 9 000 N·m |
| Non-linéarité | ≤ 0,5 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Diaphonie | ≤ 0,5 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Étendue de mesure des accéléromètres | 55 g (X et Z) |
| Sortie | Tension analogique · CAN · Ethernet |
| Transmission du signal | Collecteur tournant |
| Diamètre de l’arbre | 198,12 mm (alésage central) |
| Fixations de montage | 24 × Ø 10,31 mm |
| Fixations de jante | 20 × Ø 10,31 mm |
| Cercle de perçage | 213,26 mm |
| Cercle de perçage de jante | 324,99 mm |
| Dimensions | Ø 340,36 × 25,65 mm |
| Matériau | Acier inoxydable |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT2 |
| Véhicules | Voitures particulières · Utilitaires légers |
| Taille de jante | 13 in (et plus) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 60 · Fy 35 · Fz 60 kN |
| Étendue de mesure en moment | Mx 8 000 · My 9 000 · Mz 8 000 N·m |
| Charge statique maximale | 1 225 kg |
| Non-linéarité | ≤ 0,25 % PE |
| Hystérésis | ≤ 0,25 % PE |
| Diaphonie | ≤ 0,4 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Étendue de mesure des accéléromètres | 100 g (X et Z) |
| Sortie | Tension analogique · CAN · Ethernet · EtherCAT (EtherCAT disponible) |
| Transmission du signal | Collecteur tournant · Télémesure (collecteur tournant côté extérieur ; télémesure côté intérieur ou extérieur) |
| Diamètre de l’arbre | 228,6 mm (alésage) |
| Fixations de montage | 24 × M10 × 1.5 |
| Fixations de jante | 16 × Ø 10,32 mm (traversant) |
| Cercle de perçage | 255,27 mm |
| Cercle de perçage de jante | 325,12 mm |
| Dimensions | Ø 342,9 × 26,67 mm |
| Poids | 5,7 kg |
| Température de fonctionnement | −40 à 177 °C |
| Protection | IP67 |
| Boîtier d’interface | CT2 · CT2-TEL |
| Véhicules | Voitures particulières · SUV · Véhicules utilitaires légers |
| Taille de jante | 12 in (et plus) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 65 · Fy 35 · Fz 65 kN |
| Étendue de mesure en moment | Mx 10 500 · My 10 500 · Mz 10 500 N·m |
| Charge statique maximale | 1 320 kg |
| Non-linéarité | Fx ≤ 0,2 · Fy ≤ 0,2 · Fz ≤ 0,2 · Mx ≤ 0,4 · My ≤ 0,2 · Mz ≤ 0,4 % PE |
| Hystérésis | Fx ≤ 0,25 · Fy ≤ 0,45 · Fz ≤ 0,25 · Mx ≤ 0,45 · My ≤ 0,25 · Mz ≤ 0,45 % PE |
| Diaphonie | ≤ 0,4 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Étendue de mesure des accéléromètres | 100 g (X et Z) |
| Sortie | Tension analogique · CAN · Ethernet · EtherCAT (EtherCAT disponible) |
| Transmission du signal | Collecteur tournant · Télémesure (collecteur tournant côté extérieur ; télémesure côté intérieur) |
| Température de fonctionnement | −40 à 177 °C |
| Protection | IP67 |
| Boîtier d’interface | CT2 |
| Véhicules | Voitures particulières · SUV · Véhicules utilitaires légers |
| Taille de jante | 12 in (et plus) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 90 · Fy 45 · Fz 90 kN |
| Étendue de mesure en moment | Mx 15 000 · My 20 000 · Mz 15 000 N·m |
| Non-linéarité | ≤ 0,5 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Diaphonie | ≤ 1 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Étendue de mesure des accéléromètres | 55 g |
| Transmission du signal | Collecteur tournant |
| Diamètre de l’arbre | 261,62 mm (alésage central) |
| Fixations de montage | 40 × M14 × 2,0 (trous filetés, sur les cercles de perçage du moyeu et de la jante) |
| Cercle de perçage | 288,29 mm |
| Cercle de perçage de jante | 345,44 mm |
| Dimensions | Ø 374,65 × 38,1 mm |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT2 |
| Véhicules | Pick-up · Fourgons · SUV |
| Taille de jante | 16 in (et plus, monte simple ou jumelée) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 93 · Fy 45 · Fz 93 kN |
| Étendue de mesure en moment | Mx 9 500 · My 9 500 · Mz 9 500 N·m |
| Non-linéarité | ≤ 1 % FS |
| Hystérésis | ≤ 0,5 % PE |
| Diaphonie | ≤ 0,5 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Étendue de mesure des accéléromètres | 55 g (X et Z) |
| Sortie | Tension analogique · CAN · Ethernet |
| Transmission du signal | Collecteur tournant |
| Matériau | Acier inoxydable |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT2 |
| Véhicules | Chariots élévateurs · Véhicules lourds à petites roues |
| Taille de jante | 10 in (et plus) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 133 · Fy 66 · Fz 133 kN |
| Étendue de mesure en moment | Mx 30 000 · My 30 000 · Mz 30 000 N·m |
| Non-linéarité | Fx ≤ 0,5 · Fy ≤ 0,75 · Fz ≤ 0,5 · Mx ≤ 0,75 · My ≤ 0,5 · Mz ≤ 0,75 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Diaphonie | ≤ 0,5 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Étendue de mesure des accéléromètres | 55 g |
| Transmission du signal | Collecteur tournant |
| Dimensions | Ø 360,68 × 88,9 mm |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT3 |
| Véhicules | Véhicules utilitaires · Camions moyens · Chargeuses compactes · Chariots élévateurs · Engins hors route |
| Cercle de perçage du moyeu | 265 mm (et moins) |
| Taille de jante | 15 in (et plus, simple ou jumelée) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 150 · Fy 75 · Fz 150 kN |
| Étendue de mesure en moment | Mx 40 000 · My 40 000 · Mz 40 000 N·m |
| Charge statique maximale | 4 400 kg |
| Non-linéarité | ≤ 0,5 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Diaphonie | ≤ 1 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Étendue de mesure des accéléromètres | 100 g |
| Transmission du signal | Collecteur tournant · Télémesure |
| Poids | 20,9 kg |
| Température de fonctionnement | −40 à 177 °C |
| Protection | IP67 |
| Boîtier d’interface | CT3 |
| Véhicules | Camions de classe 8 |
| Taille de jante | 19,5 in (et plus avec collecteur tournant ; 22,5 in et plus avec télémesure) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 700 · Fy 700 · Fz 700 kN |
| Étendue de mesure en moment | Mx 275 000 · My 275 000 · Mz 275 000 N·m |
| Charge statique maximale | 23 800 kg |
| Non-linéarité | ≤ 0,5 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Diaphonie | ≤ 0,2 % PE (après correction) |
| Axes | 6 |
| Étendue de mesure des accéléromètres | 100 g |
| Transmission du signal | Collecteur tournant · Télémesure |
| Poids | 64,5 kg |
| Protection | IP67 |
| Boîtier d’interface | CT3 |
| Cercle de perçage du moyeu | 425 mm (moyeux standard) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 178 · Fy 89 · Fz 178 kN |
| Étendue de mesure en moment | Mx 40 000 · My 40 000 · Mz 40 000 N·m |
| Non-linéarité | Fx ≤ 0,5 · Fy ≤ 1,5 · Fz ≤ 0,5 · Mx ≤ 0,75 · My ≤ 0,5 · Mz ≤ 0,75 % PE |
| Hystérésis | ≤ 0,5 % PE |
| Diaphonie | ≤ 0,5 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Étendue de mesure des accéléromètres | 55 g |
| Transmission du signal | Collecteur tournant |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT3 |
| Véhicules | Véhicules utilitaires · Camions moyens · Chargeuses compactes · Chariots élévateurs · Engins hors route |
| Cercle de perçage du moyeu | 265 mm (et moins) |
| Taille de jante | 15 in (et plus, simple ou jumelée) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 222 · Fy 111 · Fz 222 kN |
| Étendue de mesure en moment | Mx 68 000 · My 68 000 · Mz 68 000 N·m |
| Non-linéarité | ≤ 1 % FS |
| Hystérésis | ≤ 1 % FS |
| Diaphonie | ≤ 1 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Étendue de mesure des accéléromètres | 55 g |
| Transmission du signal | Collecteur tournant |
| Matériau | Acier inoxydable |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT2 |
| Véhicules | Camions de classe 8 |
| Taille de jante | 19,5 in (et plus, simple ou jumelée) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 300 · Fy 150 · Fz 300 kN |
| Étendue de mesure en moment | Mx 81 000 · My 81 000 · Mz 81 000 N·m |
| Non-linéarité | ≤ 1 % FS |
| Hystérésis | ≤ 0,5 % PE |
| Diaphonie | ≤ 1 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Étendue de mesure des accéléromètres | 55 g |
| Transmission du signal | Collecteur tournant |
| Diamètre de l’arbre | 401,3 mm (alésage) |
| Fixations de montage | 24 × Ø 17,5 mm (traversants, et filetages M20 × 2,5) |
| Cercle de perçage | 435,6 mm |
| Dimensions | Ø 469,9 × 119,1 mm |
| Matériau | Acier inoxydable |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT3 |
| Véhicules | Camions classe 8 · Véhicules hors route |
| Cercle de perçage du moyeu | 285 · 335 mm |
| Taille de jante | 20 in (et plus, simple ou jumelée) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 445 · Fy 222 · Fz 445 kN |
| Étendue de mesure en moment | Mx 108 000 · My 108 000 · Mz 108 000 N·m |
| Non-linéarité | ≤ 1 % FS |
| Hystérésis | ≤ 0,5 % PE |
| Diaphonie | ≤ 1 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Étendue de mesure des accéléromètres | 55 g |
| Transmission du signal | Collecteur tournant |
| Diamètre de l’arbre | 401,3 mm (alésage) |
| Fixations de montage | 24 × Ø 17,5 mm (traversants, et filetages M20 × 2,5) |
| Cercle de perçage | 435,6 mm |
| Dimensions | Ø 469,9 × 119,1 mm |
| Matériau | Acier inoxydable |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT3 |
| Véhicules | Camions classe 8 · Véhicules hors route |
| Cercle de perçage du moyeu | 285 · 335 mm |
| Taille de jante | 20 in (et plus, simple ou jumelée) |
| Grandeurs mesurées | Fx · Fy · Fz · Mx · My · Mz |
|---|---|
| Capacité en effort | Fx 445 · Fy 225 · Fz 445 kN |
| Étendue de mesure en moment | Mx 135 000 · My 135 000 · Mz 135 000 N·m |
| Non-linéarité | ≤ 1 % FS |
| Hystérésis | ≤ 0,5 % PE |
| Diaphonie | ≤ 1 % PE (après correction) |
| Résolution angulaire | 0.17° |
| Axes | 6 |
| Principe de mesure | Jauge de déformation (ponts à quatre bras) |
| Étendue de mesure des accéléromètres | 55 g |
| Transmission du signal | Collecteur tournant |
| Matériau | Acier inoxydable |
| Température de fonctionnement | −40 à 125 °C |
| Boîtier d’interface | CT2 |
| Véhicules | Camions classe 8 · Véhicules hors route · Engins lourds |
| Taille de jante | 22,5 in (et plus, simple ou jumelée) |
Pas de modèle 3D pour cette version.
Pas de plan pour cette version.
Demander un devis
Cercle de perçage inhabituel, moyeu de compétition, roue agricole : nous le construisons autour de votre roue.
Ressources
Fiches techniques et manuels
Fiches techniques et manuels
Plans
Modèles CAO
Fiches techniques et manuels
Plans
Aucun pour la LW9.5.
Fiches techniques et manuels
Modèles CAO
Fiches techniques et manuels
Modèles CAO
Aucun pour la LW12.8-50-TEL.
Fiches techniques et manuels
Plans
Modèles CAO
Fiches techniques et manuels
Modèles CAO
Fiches techniques et manuels
Plans
Aucun pour la LW60.
Modèles CAO
Fiches techniques et manuels
Plans
Aucun pour la LW65.
Modèles CAO
Guides et notes
Fiches techniques et manuels
Modèles CAO
Guides et notes
- Guide de conception d’adaptateur de jante LW-2T-20K (PDF)
- Guide de conception d’adaptateur de moyeu LW-2T-20K (PDF)
- Guide de conception d’adaptateur de moyeu LW-2T-20K, cercle de perçage de 200 mm et plus (PDF)
- Liste de contrôle des adaptateurs WFT, roues jumelées (PDF)
- Correcteur d’angle de stator SAC, plaquette (PDF)
Fiches techniques et manuels
Plans
Aucun pour la LW9.5-HS.
Modèles CAO
Aucun pour la LW9.5-HS.
Fiches techniques et manuels
Fiches techniques et manuels
Plans
Aucun pour la LW150.
Modèles CAO
Aucun pour la LW150.
Fiches techniques et manuels
Plans
Aucun pour la LW700.
Modèles CAO
Aucun pour la LW700.
Fiches techniques et manuels
Plans
Aucun pour la LW-2T-40K.
Fiches techniques et manuels
Modèles CAO
Fiches techniques et manuels
Modèles CAO
Fiches techniques et manuels
Fiches techniques et manuels
Modèles CAO
Aucun pour la LW-2T-100K.
Applications associées
-
 Endurance Charges à la roue sur route Trois forces et trois moments à chaque roue, enregistrés en roulage.
-
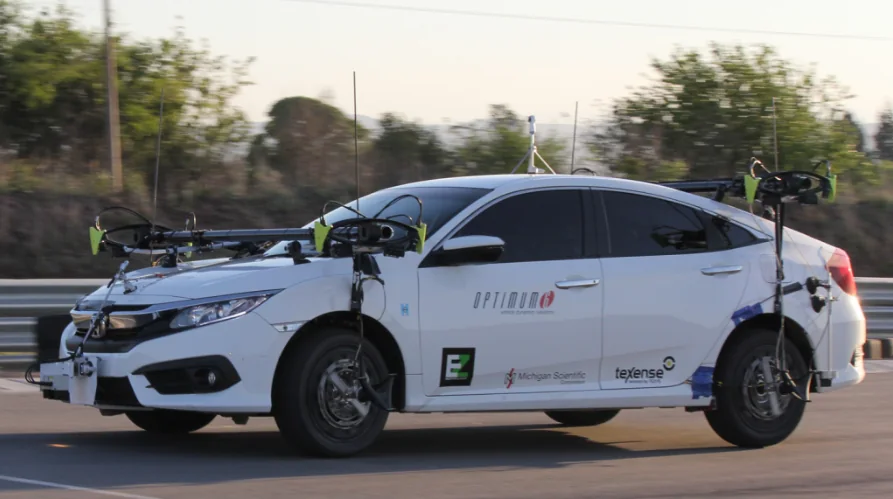 Dynamique Dynamique du véhicule Les forces et moments à chaque roue lorsque le véhicule freine, tourne et change de voie.
-
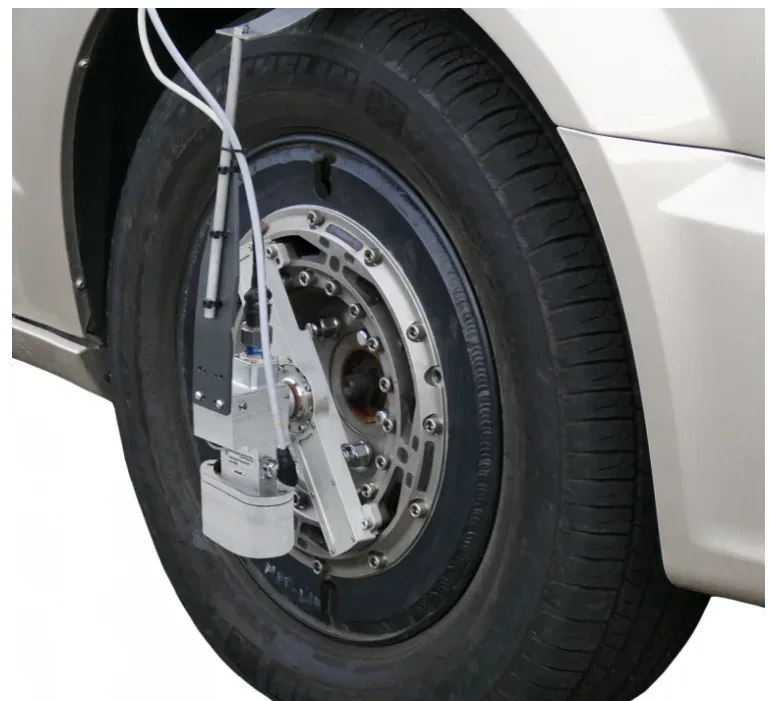 Dynamique Angle de dérive Angle de dérive lu sans contact par un capteur optique, sur une roue ou sur la carrosserie du véhicule.
-
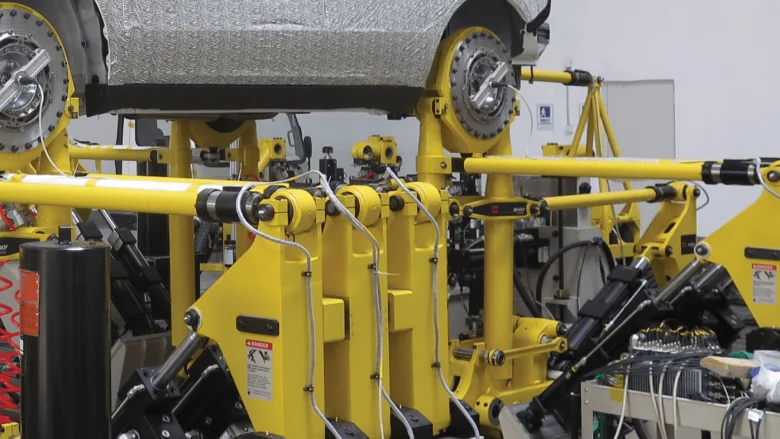 Banc d’essai Simulateurs routiers Les chargements mesurés à la roue sur la route, et la preuve que le simulateur les reproduit.
Si une roue dynamométrique six axes ne correspond pas à votre besoin
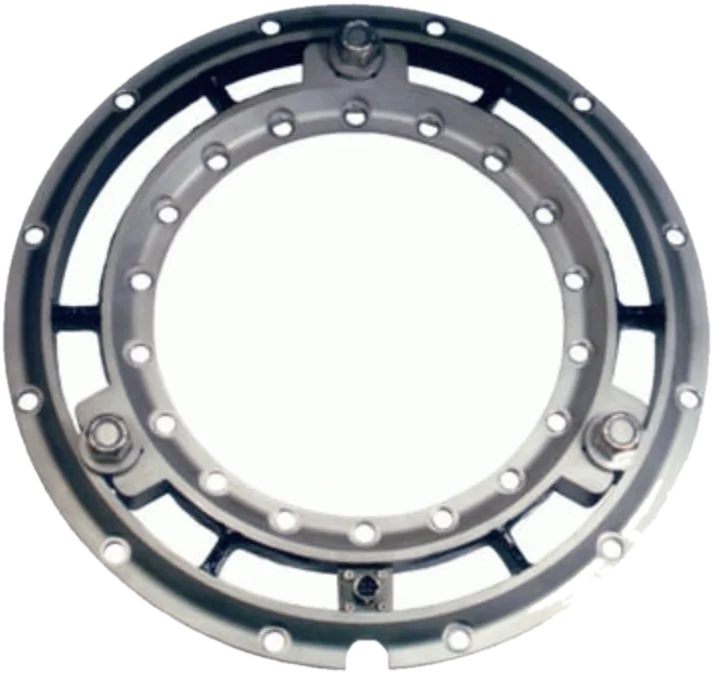
- Couple uniquement Capteurs de couple roue série TW
Couple de traction et de freinage My à la roue, de 237 N·m à 81 kN·m.
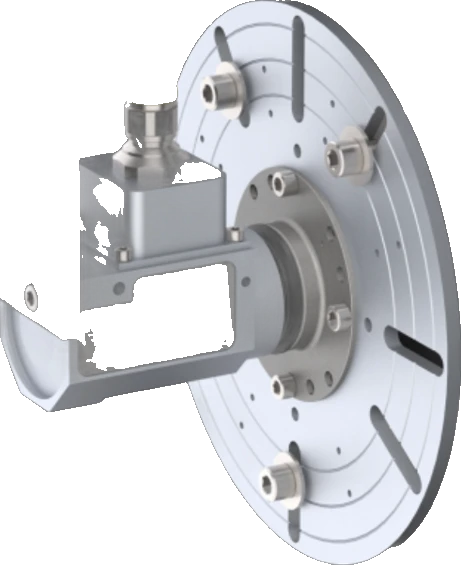
- Signaux de la roue d’origine Système d’instrumentation de roue
Jauges de déformation, thermocouples et vitesse de roue, sur la roue que le véhicule possède déjà.
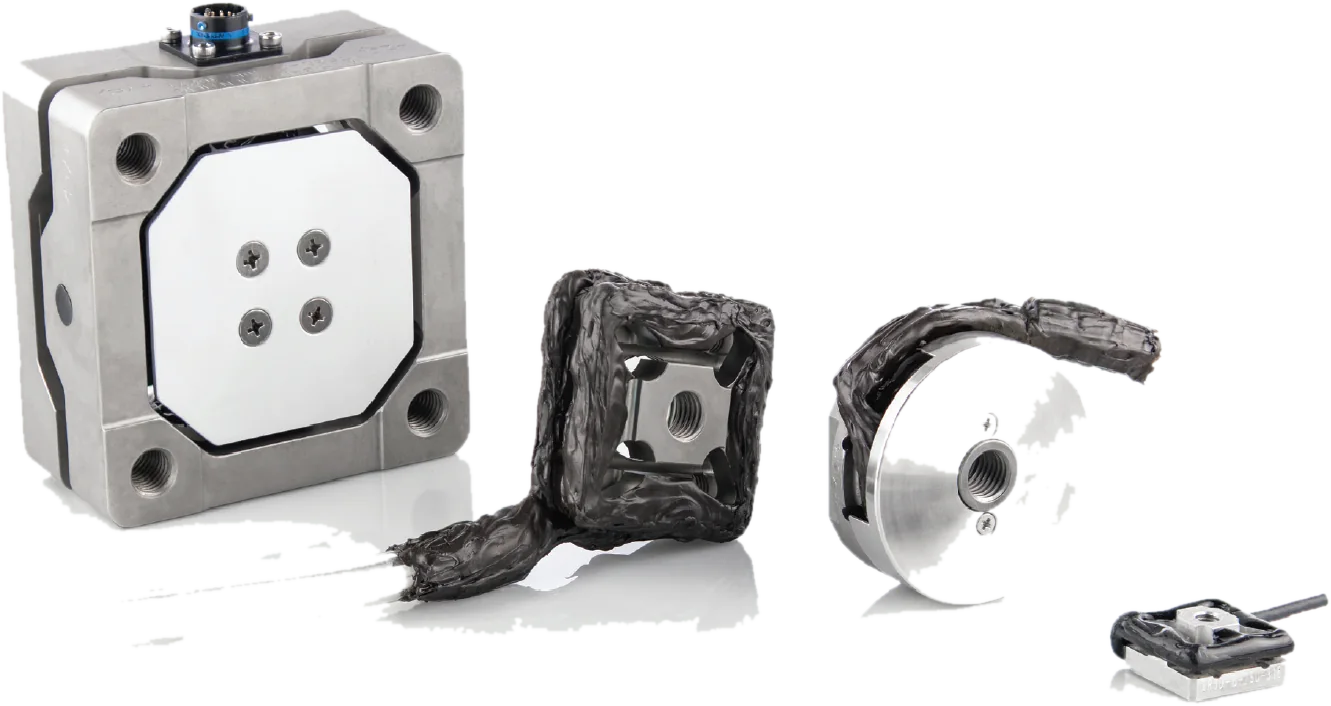
- Effort sur une pièce, pas sur une roue Capteurs de force triaxiaux TR3D-B
Trois forces orthogonales de 1,1 à 71 kN par axe.
Une question sur ce produit ?
Véhicule, taille de roue, chargements attendus. Un ingénieur d’application vous répond.
Des détails supplémentaires à donner ? Utilisez le formulaire de contact complet.